主要成果
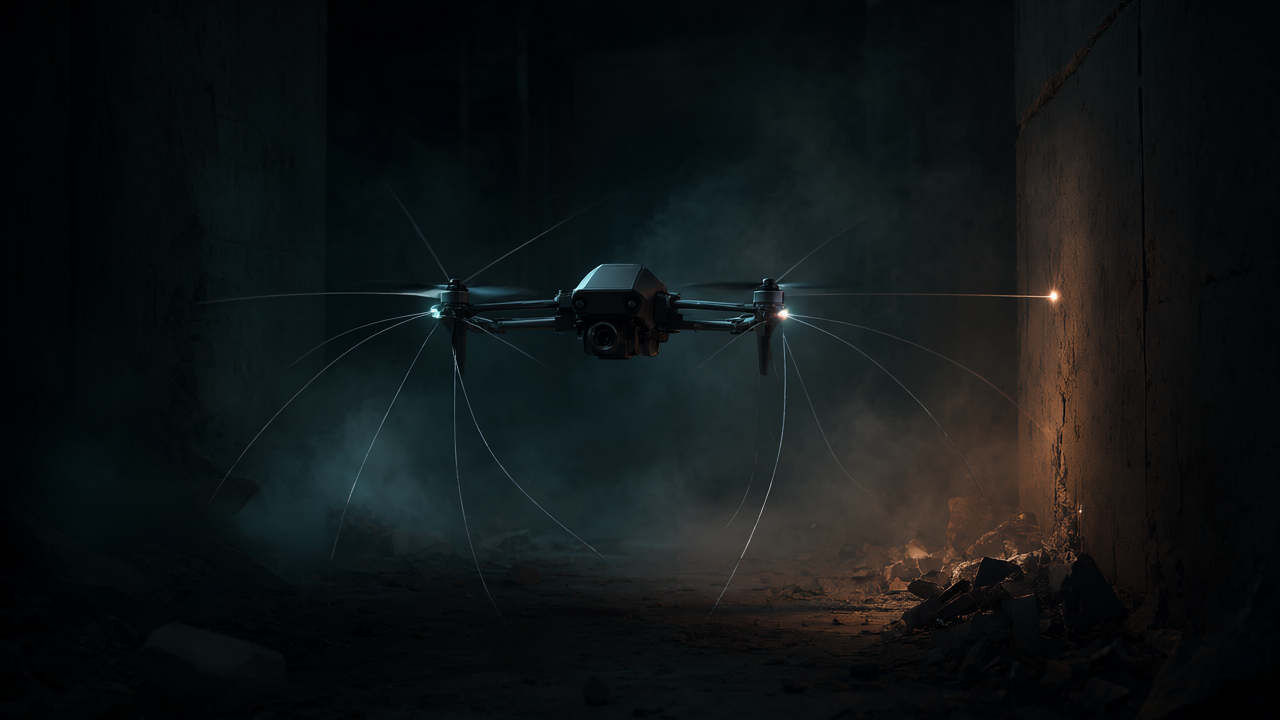
デルフト工科大学の研究者たちは、ネズミのヒゲから着想を得た軽量な触覚センサーを開発し、これを小型の自律型ドローンに統合することに成功しました。この画期的な技術により、ドローンは暗闇、塵、煙といった視覚情報が極端に制限される環境下でも、触覚のみを用いて効果的にナビゲートできるようになります。この人工ヒゲは、周囲の環境に接触するたびに連続的なフィードバックを提供し、ドローンがカメラやその他の視覚ベースのセンサーに依存することなく、未知の空間を探索し、詳細な触覚マップをリアルタイムで構築することを可能にします。
技術・臨床詳細
このバイオインスパイアードセンサーは、極めて軽量かつ柔軟な素材で作られており、ドローンの飛行性能にほとんど影響を与えません。ヒゲが物体に触れると、その接触点や接触力、振動などの情報がセンサーによって電気信号に変換され、ドローンの制御システムに送られます。この情報は、ドローンが障害物との距離や形状を認識し、衝突を回避しながら進路を決定するための重要な入力となります。特に、視覚センサーが機能しない環境では、この触覚情報が唯一の信頼できるナビゲーション手段となり得ます。ネズミがヒゲを使って空間を精密にマッピングするように、ドローンも触覚データから環境の3D構造を再構築することが可能です。
背景・業界文脈
ドローンの応用範囲は急速に拡大していますが、煙が充満した火災現場、瓦礫が散乱した災害地、あるいは視界の悪い地下空間や密閉された工業施設など、視覚情報が限られる環境での運用は依然として大きな課題です。従来のドローンはカメラやLiDARなどの視覚ベースのセンサーに大きく依存しており、これらの環境では性能が著しく低下するか、全く機能しないことがありました。デルフト工科大学の研究は、こうした制約を克服し、ドローンの実用性と安全性、特に捜索救助活動や危険物検査などにおける信頼性を飛躍的に向上させるものです。生物の優れた感覚システムをロボットに応用するバイオインスパイアードアプローチの成功例としても注目されます。
今後の展望
ネズミのヒゲ型触覚センサーを搭載したドローンの開発は、劣悪な環境下での自律ロボットの運用に新たな可能性を切り開きます。将来的には、この技術がさらに洗練され、より微細なテクスチャの識別や、複数のヒゲセンサーからの情報を統合したより複雑な環境認識が可能になるでしょう。これにより、災害現場での生存者捜索、有毒ガス漏れの点検、あるいは宇宙探査における未知の洞窟探査など、極めて困難なミッションにおいてドローンがより有効なツールとなることが期待されます。また、触覚センシング技術は、ドローンだけでなく、他の自律型ロボット(例えば、視覚に頼れない状況で作業する人型ロボットや探索ロボット)への応用も視野に入っており、広範なロボティクス分野に影響を与える可能性を秘めています。
元記事: https://www.eurekalert.org/news-releases/1144453
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます


コメント