主要成果
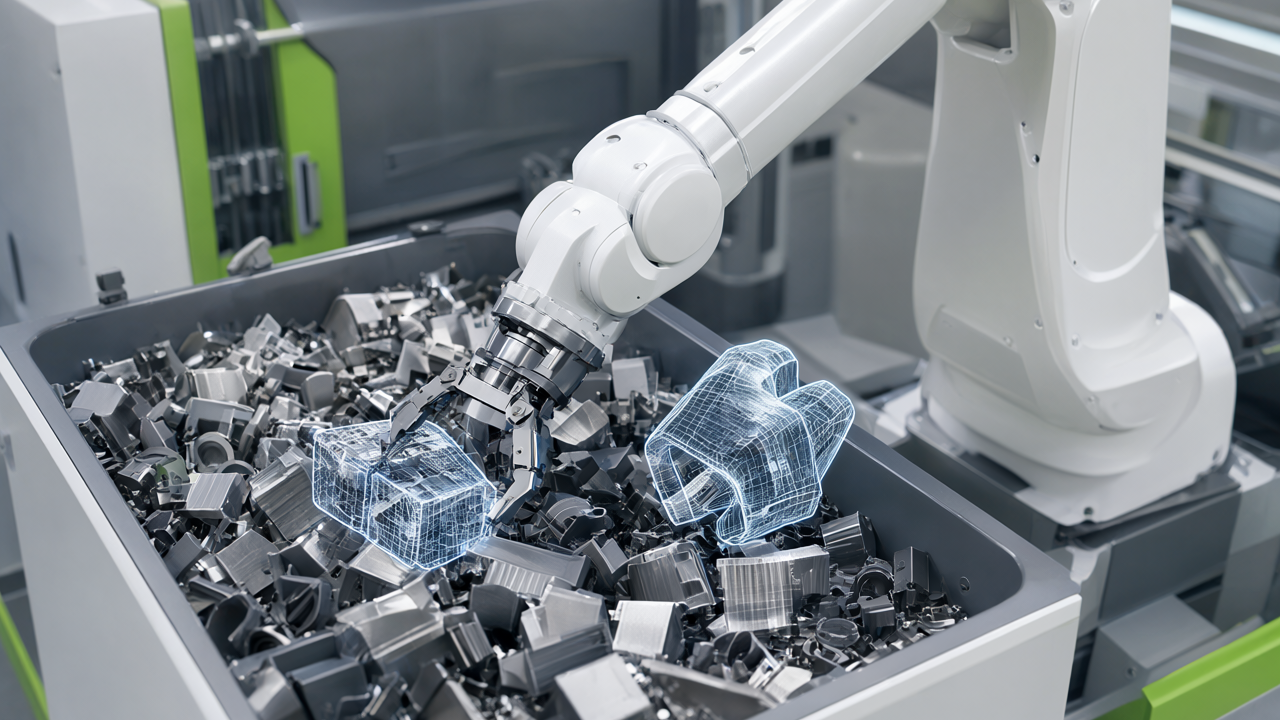
NVIDIAは、ロボティクス開発を大きく前進させるIsaac ROS 5.0をリリースしました。この最新バージョンには、オブジェクトの姿勢推定と追跡のための画期的な基盤モデル「FoundationPose」が搭載されており、これによりロボットはオブジェクトの位置と向きを最大で5.5倍速く知覚・追跡できるようになります。これは、エージェント対応のロボティクス開発を加速する上で極めて重要な進歩です。
技術・臨床詳細
Isaac ROS 5.0の核心にあるのは、ロボットの環境認識能力を飛躍的に向上させるFoundationPoseです。この基盤モデルは、深度センサー、RGBカメラ、IMUなどの多様な入力データから、対象オブジェクトの3D姿勢(位置と向き)を高精度かつ高速に推定します。従来の手法と比較して5.5倍という速度向上は、リアルタイム性が求められる産業用ロボットや協働ロボットにおいて、生産性と安全性を大幅に高める可能性を秘めています。FoundationPoseは、NVIDIAが提供する推論ライブラリと連携し、エージェント対応のシステム構築をサポートします。
また、Isaac ROS 5.0では、ロボットアームによる「ピッキング・アンド・プレース」タスクがスタンドアロンのエージェント対応スキルとして提供されるようになりました。このスキルは、以下の一般的なワークフローを統合しています。
- **オブジェクト検出**: カメラ画像から対象物を正確に識別します。
- **深度推定**: 検出されたオブジェクトまでの距離や形状を正確に測定します。
- **姿勢出力**: オブジェクトの3D姿勢情報を出力し、ロボットアームの把持計画に利用します。
これらの要素が統合されることで、開発者は複雑なピッキング・アンド・プレースの機能をより容易にロボットアプリケーションに組み込むことができ、物流、製造、組み立てなどの分野での自動化を加速させます。
背景・業界文脈
現代のロボティクスは、単調な繰り返し作業から、より複雑で動的な環境での自律的なタスク実行へと進化しています。この進化を実現するためには、ロボットが周囲の環境やオブジェクトを正確かつ迅速に認識する能力が不可欠です。NVIDIA Isaac ROSは、ROS(Robot Operating System)フレームワーク上で動作する、GPUアクセラレーションを活用した一連のパッケージであり、ロボティクス開発者に高性能なモジュールとツールを提供してきました。今回のアップデートは、エージェントAIの概念がロボティクスに深く統合されることを示唆し、ロボットがより自律的に意思決定し、環境に適応する能力を高める方向性を示しています。
今後の展望
NVIDIA Isaac ROS 5.0の導入は、次世代の自律型ロボットシステムの開発を大きく加速させるでしょう。特に、FoundationPoseによる高速なオブジェクト姿勢推定と、エージェント対応のピッキング・アンド・プレーススキルは、スマートファクトリー、自動倉庫、サービスロボットなど、幅広い産業応用においてロボットの導入障壁を低減し、新たな価値を創造する可能性を秘めています。NVIDIAは、このオープンソースプラットフォームを通じて、世界中のロボティクス研究者と開発者が革新的なソリューションを迅速に構築できるよう支援していきます。
元記事: https://blogs.nvidia.com/blog/isaac-ros-5-0-agentic-open-source-robotics/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます


コメント