主要成果
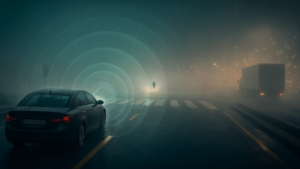
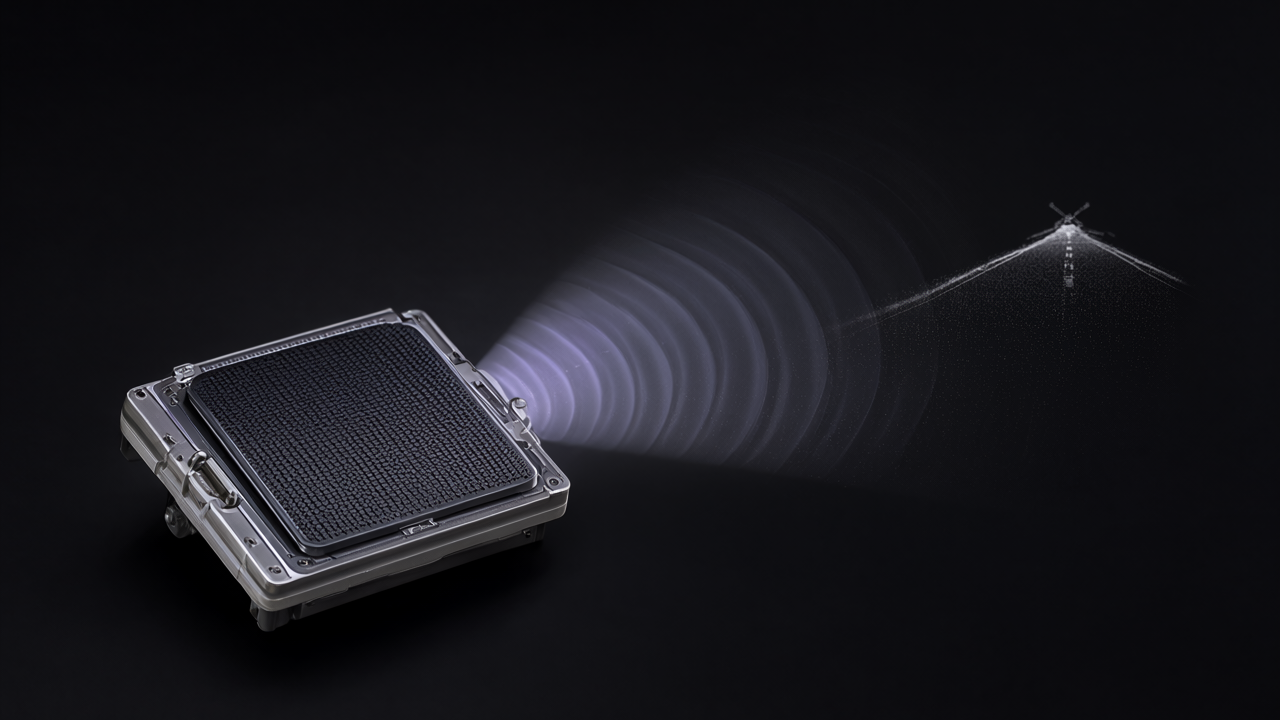
XonoAIの最新レポートは、自動運転技術の進化における重要なマイルストーンを報告しています。自動運転システムは、従来のモジュール式知覚スタックから、より統合されたエンドツーエンドの基盤モデルへと移行しており、特に高解像度ミリ波4Dイメージングレーダーと視覚ストリームを融合したクロスモーダルアテンションネットワークが、濃霧、雪、雨といった悪天候条件下でも99.8%という驚異的な物体検出精度を達成しました。
技術・臨床詳細
このブレークスルーは、複数のセンサーモダリティからのデータを高度に統合する能力にあります。具体的には、ミリ波4Dイメージングレーダーは、距離、速度、方位角、仰角の4次元情報を提供し、悪天候下での透過性に優れています。これを高解像度カメラからの視覚ストリームと組み合わせることで、クロスモーダルアテンションネットワークが各データソースの強みを活用し、互いの弱点を補完します。この融合により、霧や吹雪、豪雨といった視界が極めて悪い状況でも、車両、歩行者、自転車などの物体を高い信頼性で正確に検出し、その位置と動きを把握することが可能になりました。これにより、従来のセンサー単独では困難だった状況での安全性が大幅に向上します。
背景・業界文脈
自動運転技術は長らく、個別の知覚モジュール(LiDAR、カメラ、レーダーなど)をそれぞれ開発し、後で統合するアプローチが主流でした。しかし、このモジュール式アプローチは、各モジュールの出力間の矛盾や、複雑なシナリオにおけるデータ融合の限界という課題を抱えていました。エンドツーエンド基盤モデルは、この課題に対し、全てのセンサーデータを直接学習し、知覚から意思決定、実行までを一貫した単一のAIモデルで処理することで、よりロバストで効率的なシステムを実現しようとしています。また、車両間・車両とインフラ間の協調知覚通信(V2X)も、認識範囲を拡大し、死角を減らす上で重要な要素としてその価値を増しています。
今後の展望
エンドツーエンド基盤モデルへの移行と、悪天候下での高精度な物体検出技術の確立は、自動運転車の商用展開を加速させる上で不可欠な要素です。99.8%という検出精度は、レベル4以上の高度な自動運転システムが、予測不可能な実世界環境で安全に機能するための信頼性の基盤となります。今後は、この技術をさらに洗練させ、多様な運用環境での検証を進めることで、自動運転が社会に広く受け入れられるための大きな一歩となるでしょう。V2X通信のさらなる普及と連携により、さらに広範な状況での安全性が確保される見込みです。
元記事: https://xonoai.com/category/autonomous-vehicles-mobility/
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます