主要成果
arXivで公開された論文は、「Grounded Action Models (GAMs)」という、3Dグラウンディングに基づいて構築されたロボット基盤モデルの新しいパラダイムを発表しました。GAMsは、RoboTwin 2.0ベンチマークで平均成功率55.3%を達成し、特にLIBERO-PROベンチマークの16の摂動設定において、既存の最先端技術を上回る平均成功率61%を記録しました。これは、ロボットが物体や環境とのインタラクションをより深く理解し、正確な行動を計画・実行する能力において画期的な進歩を示すものです。
技術・臨床詳細
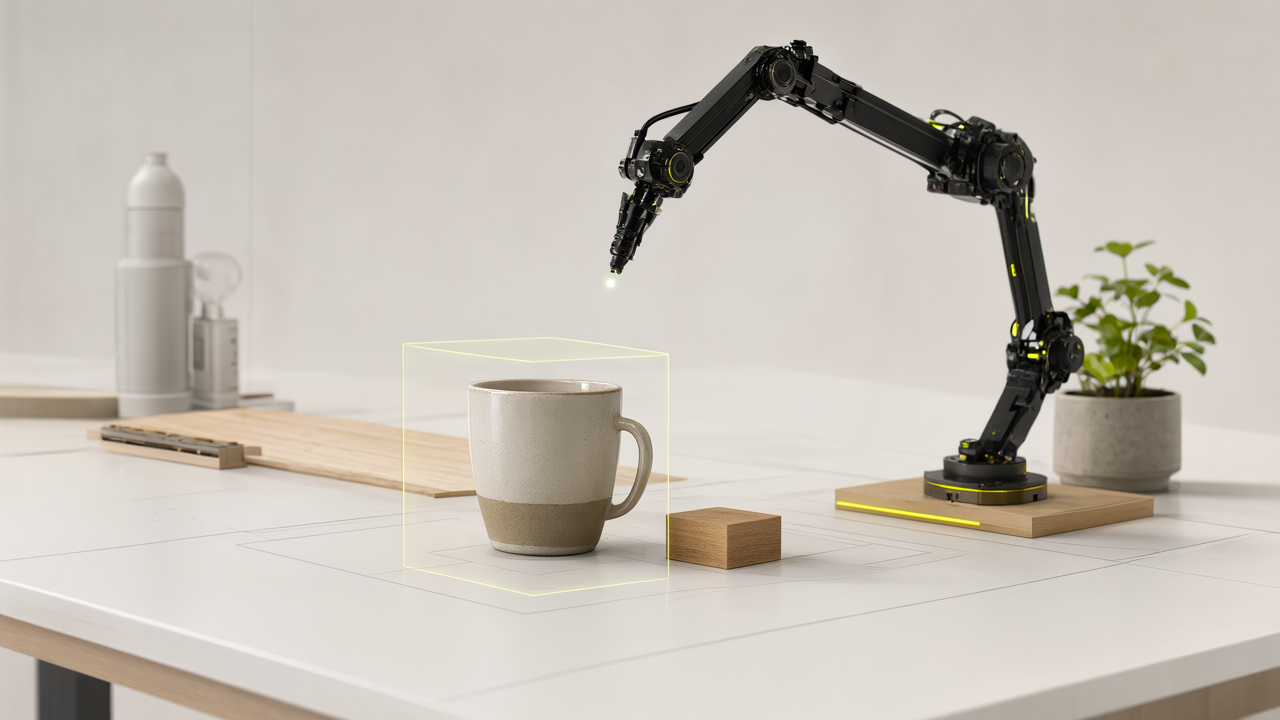
Grounded Action Models (GAMs)の核心は、言語プロンプト、3Dポイント、または2Dボックスプロンプトといった多様な入力形式から、ロボットが操作すべき対象の「オブジェクト中心表現」を生成する能力にあります。この表現は、選択されたオブジェクトの幾何学的・意味的特性を統合したものであり、ロボットがその物体に対してどのような行動を取るべきかを推論するための強固な基盤となります。例えば、「青いブロックを拾う」という言語指示があった場合、GAMsは視覚情報から青いブロックを特定し、その3D位置と形状をオブジェクト中心表現に変換。それに基づいて、適切な把持姿勢や移動経路を生成します。このモデルは、複数のロボット操作タスクにわたる汎用性を持ち、特に複雑な環境における物体操作において、その堅牢性と精度を発揮します。
背景・業界文脈
ロボット基盤モデルは、多様なタスクや環境に対応できる汎用的なロボット知能の実現に向けた次世代のアプローチとして注目されています。しかし、これまでのモデルは、物理世界の3D幾何学や物体との意味的な関係性を十分に「グラウンディング(基礎づけ)」できていないという課題がありました。GAMsは、3Dグラウンディングという概念を前面に押し出すことで、この課題を克服しようとしています。これにより、ロボットは単にパターン認識を行うだけでなく、物理世界における物体間の関係性や、自身の行動がもたらす物理的な結果をより正確に予測できるようになります。
今後の展望
GAMsの登場は、ロボットがより複雑な実世界タスクを自律的にこなす能力を大きく向上させる可能性を秘めています。製造業における精密な組み立て作業、サービス業における多様な物品の取り扱い、家庭での複雑な家事代行など、これまで人間でなければ難しかった作業がロボットによって実現可能となるでしょう。特に、言語による指示だけでロボットがタスクを理解し実行できる能力は、ロボットのプログラミングを簡素化し、より多くの非専門家がロボットを利用できるようになる未来を切り開きます。この技術は、汎用的なヒューマノイドロボットや産業用ロボットの知能を飛躍的に高め、人々の生活や産業のあり方を根本的に変革する基盤となることが期待されます。
元記事: https://arxiv.org/abs/2609.23863
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます


コメント