主要成果
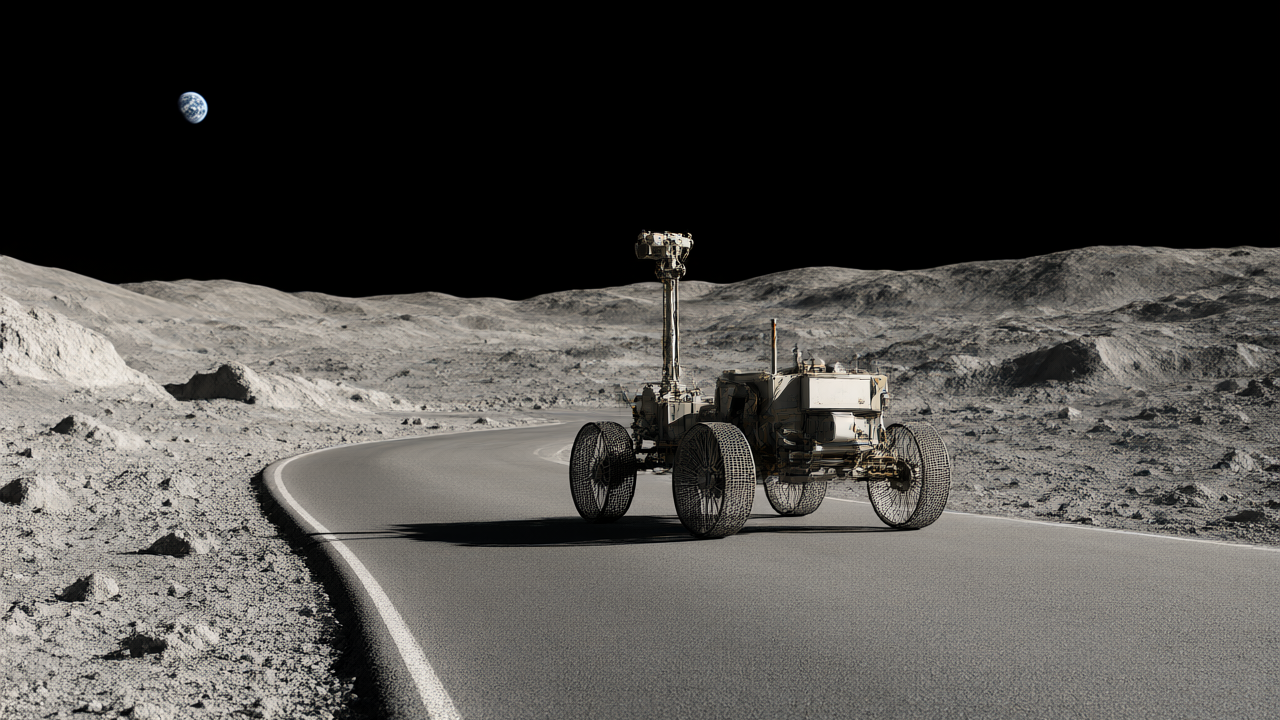
Space Mobility社は、月面での移動能力を劇的に向上させるインフラストラクチャとして、月面道路システムを開発した。月面レゴリス(月の砂)を現地資源利用(ISRU)によって加工し、相互に連結可能なタイル形式で構築する。この道路を走行することで、未加工のレゴリス上では地球上の走行能力の約25%にまで低下していたローバーの性能を、約99%まで回復させることが可能になる。
技術・詳細
本システムの核心は「機械的重力(Mechanical Gravity)」と呼ばれる機構にある。各道路タイルには、高トラクションの走行面と凹型のガイドチャンネルが備わっている。車両はテザーで連結されたスレッド(そり)をこのチャンネルに嵌めて走行するため、地球の重力が車を路面に押し付けるのと同様に、道路側が車両を路面に保持し、走行ラインを固定する。また、道路を保護するための力制限リリース機能も備わっている。
具体的な性能比較として、3.6メトリックトンのローバーが時速32kmで走行する場合、未加工のレゴリス上では停止までに約70メートルの距離を要し、旋回半径は約139メートル、コーナリングフォースは0.57m/s²となる。これに対し、本システムによるチャンネルブレーキを適用した場合、停止距離は約4.5メートルまで短縮される。さらに、車輪が緩いレゴリスに直接触れないため、シール類の摩耗やラジエーターへの塵の付着、船内への塵の侵入といった問題が解決される。また、タイル内部の導管を通じて電力や通信の供給も可能であり、ナビゲーション信号や照明なしでの自律走行を実現する。
背景・業界の文脈
NASAは2026年1月に公開した「Civil Space Shortfalls list」において、着陸パッドやサイト準備(4.01)、耐荷重構造(4.02)、自律組立(4.03)、高度製造(4.04)などの月面構造物の展開・構築、および月面横断のための乗組員モビリティ(1.05)を課題として挙げている。また、2026年10月23日に発表された加速的なアルテミス計画のスケジュールでは、2028年までに宇宙飛行士を月面に送り込み、将来的に月面都市のような拠点を目指すとしている。Space Mobility社は、これらのニーズに応えるため、レゴリスの溶融・焼結による材料化だけでなく、嵌合(かんごう)などの幾何学的設計に注力して本システムを開発した。
今後の展望
同社は2026年9月に185の請求項を含む暫定特許を出願しており、現在は米国の2つの大学と連携して地上検証を進めている。ロードマップでは、2027年までに地上検証を完了させ、2028年に最初のデモンストレーションタイルを月面に展開することを目標としている。その後、2030年から2032年にかけて、恒久的な月面基地に向けたフルスケールの月面ハイウェイ生産および表面建設への展開を計画している。なお、本システムの製造プロセスは共通しており、形状を変更することで着陸パッドのセグメント、居住区の基礎、遮蔽ブロックなどの構築にも応用可能としている。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます