主要成果
研究チームは、わずか2つのアクチュエータ(力やトルクを発生させる駆動装置)を用いて、水中での3次元的な機動を可能にするソフトロボットを開発しました。通常、水中での自由な移動を実現するには少なくとも6つのアクチュエータが必要とされますが、本ロボットは構造的な設計を最適化することで、極めて少ない駆動源で上下、前後、および軸回転の動作を実現しています。
技術・詳細
本ロボットの設計には、構造そのものが環境との相互作用を通じて挙動を決定し、コンピュータや人間による入力負荷を軽減する「メカニカル・インテリジェンス(機械的知能)」という概念が導入されています。機体は中央のディスクから4つの弾性的な「翼」が突き出した形状をしており、これらの翼は曲がっても元の位置に戻る「モノステーブル(単安定)」な特性を持っています。
機動は、以下の3つのモードを組み合わせることで制御されます。
- ジェリーフィッシュ・モード(クラゲモード): 2つのアクチュエータを同時に高速で動作させ、4枚の翼を素早く羽ばたかせることで上昇します。動作を停止させると下降し、ゆっくりとした羽ばたきではその場に留まるホバリングが可能です。
- フィッシュ・モード(魚モード): 片方のアクチュエータのみを動作させ、1枚の翼を尾びれのように振動させることで、その反対方向へ前後移動します。
- ローター・モード(回転モード): 2つのアクチュエータを高速に交互に動作させることで、機体を軸回転させ、任意の方向へステアリング(操舵)します。
背景・業界の文脈
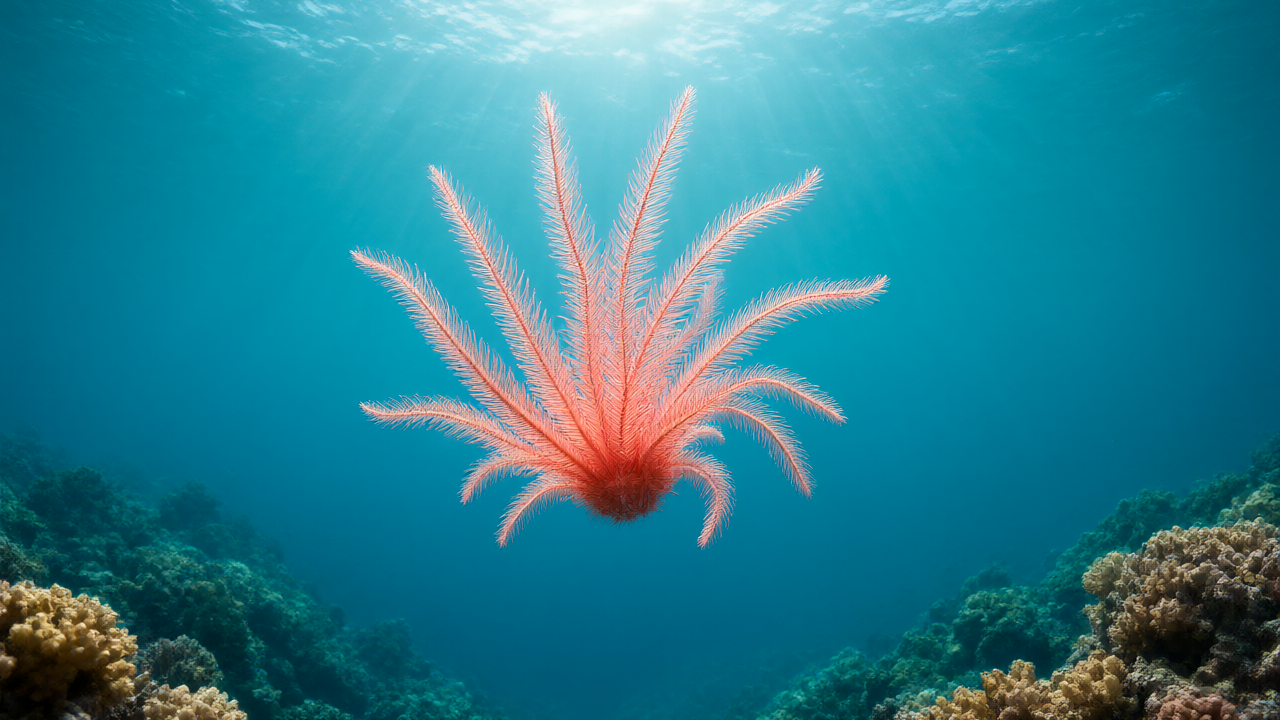
本研究に携わったHaitao Qing氏は、以前にマンタ(オニイトマキリザメ)に着想を得た水中ロボットを開発していましたが、その設計は高速移動は可能であるものの、3次元的な機動性能に欠けていたと述べています。一方、自然界のクリンテは肢の動きを協調させることで、あらゆる方向への移動やホバリングが可能です。この生物学的特性を模倣し、複雑なメカニズムに頼らずに高い機動性を確保することが本研究の目的となりました。
今後の展望
研究チームは、カメラを搭載した水中空間の探索や、単体および複数台の連携による水中物の吊り上げなどの実用的な可能性を実証しました。今後は、完全なワイヤレス版の開発を目指すとしています。また、機械工学の視点から構築されたこの汎用的なプラットフォームを、他分野の専門家と連携して多様な水中アプリケーションへ応用していく意向を示しています。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます