COMPANY PROFILE / ドローン・ロボティクス
スキルドAI
― 「どんなロボットにも載せられる1つの脳」を掲げ、導入先からのデータで育てる会社
ロボットの会社は、体(腕や足)を作る会社と、頭脳(AI)を作る会社に大きく分かれます。 Skild AI(スキルド・エーアイ)は、頭脳を作る側の会社です。 同社が掲げるのは「オムニボディド(omni-bodied)」、つまり、四足歩行ロボット、人型、卓上の腕、移動して作業するロボットなど、体の形が違うロボットを1つのモデルで動かすという考え方です。 2026年には、倉庫の自律搬送ロボット事業を取得し、導入先の数を増やす動きも見せています。 本稿では、何を作り、誰と組み、どこまで導入が進んだと会社が説明しているかを、公式ブログと米国SECの提出書類だけを根拠に整理します。
- 30秒でわかるSkild AIと、ドローン・ロボティクスでの立ち位置
- ロゴと社名の表記について
- ドローン・ロボティクスの世界で、この会社はどこにいるか
- 会社の規模
- ロボットにかけているリソース(人・金・出資・買収・大学連携、モデルの状況)
- これまでの取り組み
- 今後の計画
- この会社はドローン・ロボティクスで何を目指しているか
- ドローン・ロボティクス分野の提携マッピング
- 提供している技術・製品・サービス
- この企業が抱えるリスク
- 用語集/出典/主張と出典の対応表
1. 30秒でわかるスキルドAIと、ドローン・ロボティクスでの立ち位置
米国(カリフォルニア州・ペンシルベニア州)2026年2月にインドのベンガルールにも拠点を開設
従:部品・基盤ソフトロボット事業(自律搬送)も2026年3月に取得
Series C 14億ドル2024年7月・2026年1月の会社の発表
Skild AIの特徴は、「導入して、そこで得たデータでモデルを育てる」ことを、会社の方針の中心に置いている点です 事実。 公式ブログ「The Hidden Pillar of Robotics」は、動画のデモだけでは実力が分からないとし、導入(デプロイメント)こそが研究と評価の柱だと書いています。 この方針に沿って、同社はロボットメーカー(ABB、Universal Robots)との統合と、倉庫ロボット事業の取得という2つの道で、自分のモデルが動く場所を増やそうとしています。 この記事では、会社の主張と、米国SECの提出書類のように第三者が確認できる事実を、分けて書きます。
2. ロゴと社名の表記について

表記の注意:社名は英文で Skild AI(「Skill」ではなく Skild)です。 ここに置いたのは、同社の公式サイトが公開しているアイコン(S字のブランドマーク、icon.svg)です。 元のファイルには、OSの暗い表示設定で色が白に変わる指定が入っていたため、白い背景の本稿で見えなくなるのを避ける目的で、その指定だけを外した複製を置いています(図形は変更していません)。 文字のロゴ(ワードマーク)は、公式サイトで取得できませんでした。 Zebra Technologiesの倉庫ロボット事業(旧Fetch Robotics)は、2026年3月にSkild AIが取得した別の事業で、元の会社名とは別に書きます。 モデルの名前は Skild Brain、S1 です。
公式サイト:https://www.skild.ai/3. ドローン・ロボティクスの世界で、この会社はどこにいるか
Skild AIの主たる区分は左端の「ヒューマノイド・物理AI」ですが、人型ロボットを作って売る会社ではありません。 物理AIとは、画面の中だけでなく、現実の物体を扱うAIのことです。 同社はロボットを動かす「脳」のAIモデルを作り、他のロボットメーカー(右端の「部品・基盤ソフト」の立場)に載せてもらう方向を取っています。 さらに2026年3月にZebraの倉庫向けロボット事業を取得したため、「産業・専門ロボット」の要素も一部あります 本稿の計算。
4. 会社の規模
非上場のため、売上や従業員数の開示義務はありません。会社が公式ブログで述べた数字と、確認できなかった項目を分けて示します 事実。
| 項目 | 内容 | 区分 |
|---|---|---|
| 設立 | 2023年(Series Aの記事)。2024年7月9日にステルスを終えて公表 | 事実 |
| 拠点 | カリフォルニア州とペンシルベニア州にチーム、2026年2月19日にベンガルールの拠点を開設 | 事実 |
| 従業員数 | 非公表(公式資料に人数の記載なし) | 事実 |
| 収益(会社の説明) | 2025年の「数か月で、ゼロから約3,000万ドル」(Series Cの記事)。2026年9月10日に年間経常収益(ARR)1億ドル超、うち5,000万ドルは認識済みと説明 | 事実(会社の主張) |
| 顧客 | 導入開始から10か月で、有料顧客60社超(会社の説明) | 事実(会社の主張) |
| 収益の内訳 | 移動系が約10%(うち自律搬送ロボットが4%)、残る約90%は主に腕を使う作業(会社の説明) | 事実(会社の主張) |
ARR(年間経常収益)は、会社が定義する指標で、監査済みの売上ではありません。 今の月の契約額を12か月分に換算するなど、会社ごとに計算の仕方が違います。ブログは計算方法を示していません。 「5,000万ドルを認識済み」も会社の説明で、監査済みの財務諸表は公開されていません。 本稿は、これらを会社の主張として記載するだけで、事業の価値や将来性についての評価はしません。 会社の評価額も、投資判断につながるため本稿では扱いません。
5. ロボットにかけているリソース
「人・金・外部への出資や買収・大学や公的機関との連携」の4点を、一次情報で確認できたかどうかで整理します。「記載なし」も成果です。
| リソースの種類 | 内容 | 区分 |
|---|---|---|
| 人 | 米国の2州とインドに拠点。採用ではロボット工学者・AI研究者・システム技術者を募っている(ベンガルールの記事)。人数は非公表 | 事実 |
| 金 | Series A 3億ドル(2024年7月、Lightspeed、Coatue、SoftBank、Bezos Expeditionsが主導)。Series C 14億ドル(2026年1月、SoftBankが主導。NVentures〔NVIDIA〕、Macquarie Capital、Bezos Expeditions が参加し、LG、Schneider Electric、CommonSpirit、Salesforce Ventures などが加わった)。使い道は、データ源の拡大、基礎研究、導入の拡大と説明。研究開発費・設備投資は非公表 | 事実(会社の発表) |
| 外部への出資・買収・合弁 | Zebra Technologiesのロボット自動化事業を取得(2026年3月27日完了。Zebraの10-Qによる)。Zebraの受け取った対価は総額2,000万ドル(現金900万ドル、Skild AIの少数株式〔公正価値900万ドル〕、エスクロー200万ドル) | 事実(SEC提出書類) |
| 大学・研究機関・公的機関との連携 | Series Aの出資者にカーネギーメロン大学が名を連ねる(会社の発表)。ペンシルベニア州にチームがある。共同研究契約や、NASA・DARPA・NSFなど公的機関のプログラム参加は、公式資料に記載なし | 事実(出資者として)/確認できず(研究契約) |
| 計算資源・学習基盤 | S1は「NVIDIAのAI基盤の上で作られた」と会社が説明。シミュレーションにNVIDIA Isaac Lab・Isaac Sim、合成データにCosmosを使うと説明 | 事実(会社の説明) |
主要なモデル・製品の状況(確認日 2026年10月25日)
| 名称 | 種別 | 主要な仕様(会社の説明) | 導入・運用の実績 | 規制上の承認 | 段階・日付 |
|---|---|---|---|---|---|
| Skild Brain | ロボット基盤モデル | 上位の方針(低頻度)と下位の動作(高頻度)の2階層。四足歩行、人型、卓上の腕、移動して作業するロボットを、体の形を事前に教えずに動かすと説明。シミュレーションと人の動画で事前学習し、現場のデータで事後学習 | 警備・点検、建設、配送、データセンター、倉庫、工場での組立などに展開と説明(Series Cの記事) | 該当なし(ソフトウェア。承認の記載は確認できず) | 発表。2025年7月29日(最初の技術記事) |
| 視覚による歩行 | 人型ロボットの歩行モデル | カメラ画像と関節の情報から、階段や障害物を地図なしで越えると説明 | 街中・公園・非常階段での屋外試験(会社の動画) | 該当なし | 研究の公開。2025年8月6日 |
| S1 | ロボット基盤モデル(動画で指示) | 作業の動画を見せるだけで実行(文脈内学習)。最長約10分の未学習の作業を、重みを更新せずに実行と説明。事前学習の規模と成功率の関係は社内評価(第10章) | 導入先での利用を始めていると会社が説明。第三者の再現は確認できず | 該当なし | 発表。2026年8月18日(技術記事は連載の第1回) |
| Physical Self-Play | 事後学習の研究成果 | シミュレーション内で自分自身と対戦して、サッカーの動きを学習。シミュレーション上の約140年分の対戦後、人型ロボットに移して試合を実施と説明 | 研究段階。実際の導入の記載なし | 該当なし | 研究の公開。2026年9月23日 |
| 倉庫向け自律搬送ロボットとオーケストレーション | ロボット製品(取得した事業) | Zebraのロボット事業(旧Fetch Robotics)と、人とロボットの作業を調整するSymmetry Fulfillment。仕様の数値は会社の記事に記載なし | 収益の約4%が自律搬送ロボット(会社の説明) | 確認できなかった | 取得完了2026年3月27日/発表2026年4月15日 |
| Foxconnの組立ライン向け | 導入 | NVIDIA Blackwell系の生産ラインで、2本の腕が母線(バスバー)と位置決めブロックを置き、ネジ16本を締める作業(会社の動画) | 2026年3月の記事では「出荷する」と記載、2026年9月の記事では「導入している」と記載。台数・時間は記載なし | 該当なし | 導入。2026年9月10日の記載(会社の主張) |
この表の数値は、会社が自社の課題・自社の環境で評価した結果、または会社の説明です。モデルやサービスごとに評価の条件が違うため、行どうしの数字を並べて優劣を判断することはできません。 導入・実演の主張について、自律か遠隔操作か、台数や稼働時間、独立した検証の有無は、公式ブログでは確認できませんでした。
Skild AIの公式ブログには、素材そのものの話はほとんど出てきません。ただ、体(ハードウェア)の違いを、モデル側で吸収するという発想は、材料や部品の選び方に関係します 事実。 同社は、シミュレーション内に10万種類のロボットを作ってモデルに学習させ、その後、脚を短くして損傷を模す、モーターが固着するなどの試験でも動き続けることを示しました。 ブログの例では、脚を失ったロボットが約7〜8秒で動き方を変えて歩き始めています。 材料側から見ると、部品が摩耗したり破損したりしたときの機体の変化を、制御のソフトウェアが一部受け止められる、という見方ができます。 また、Foxconnの例では、母線(導電性の金属の棒)、位置決めブロック、ネジという硬い部品の精密な組立が題材です。柔らかい衣類を扱うPhysical Intelligenceの例(本シリーズの該当記事)とは、扱う素材の性質が逆です。
ただし、材料の選び方が性能にどう効くかは、同社の資料から確認できませんでした。上の見方は本稿の解釈です 未確定/将来。
6. これまでの取り組み
| 時期 | できごと | 意味 |
|---|---|---|
| 2023年 | Skild AIを設立 | ロボット基盤モデルの開発を開始 |
| 2024年7月9日 | Series A 3億ドルを発表し、ステルスを終了 | 最初の大きな資金調達の公表 |
| 2025年7月29日 | Skild Brainを紹介(上位・下位の2階層) | オムニボディドの考え方を公開 |
| 2025年8月6日 | 視覚だけで階段を上がる歩行モデルを公開 | 人型ロボットの屋外歩行 |
| 2025年9月24日 | 10万種類のロボットで学習した脳を紹介 | 体の形が違っても動く仕組みの説明 |
| 2025年中 | 収益が「数か月でゼロから約3,000万ドル」と会社が説明(Series Cの記事) | 導入の始まり。会社の主張 |
| 2026年1月12日 | 人の動画を見るだけで新しい作業を学ぶ方法を発表(ロボットのデータは1時間未満) | データ不足への対策 |
| 2026年1月14日 | Series C 14億ドルを発表 | 導入とデータの拡大に資金を投じる方針 |
| 2026年2月19日 | ベンガルール拠点の開設 | 米国外への初の拠点 |
| 2026年3月19日 | ABB Robotics、Universal Robots(MiRを含む)との提携、NVIDIA・Foxconnとの組立ラインの例を発表 | ロボットメーカー経由での展開を目指す |
| 2026年3月27日 | Zebraのロボット自動化事業の売却が完了(Zebraの10-Q)。4月15日にSkild AIが発表 | 第三者の提出書類で確認できる取引 |
| 2026年8月18日 | S1を発表(動画で指示する方式) | 新しい作業を数分で教えられると説明 |
| 2026年9月10日 | 年間経常収益1億ドル超、有料顧客60社超と発表 | 会社の主張。導入重視の方針を説明 |
| 2026年9月23日 | 自己対戦による事後学習(サッカー)を発表 | 人のデータを超えることを狙う研究 |
日付は、公式ブログの公開日と、Zebraの提出書類にある取引の完了日です。ブログの内容は会社自身の説明であり、独立した第三者の検証ではありません(Zebraの売却の事実のみ、SEC提出書類で第三者が記載しています)。
7. 今後の計画
家庭へ工場 → 病院・ホテル → 家庭の順と説明
2026年3月の記事で会社は、ロボットがデータを得るために現場に出る必要があるという「ニワトリと卵」の問題を、段階的な展開で解くと述べています。 まず工場などの半構造化された環境、次に病院やホテルのようなやや不規則な環境、最終的には家庭のような非構造化の環境へ進む、という道筋です 未確定/将来。 ABBやUniversal Robotsとの提携は、「自社のロボットの製品群にSkild Brainを統合することを目指す」と書かれており、統合が完了した製品が出荷されたとはブログに書かれていません 未確定/将来。 Physical Self-Playの記事も、次回は大人数のチームでの協調行動を扱うと予告しています 未確定/将来。
次はいずれも公式資料に記載がありません 未確定/将来。
S1や Skild Brainの外部への提供方法(API・ライセンス)と料金/ABB・Universal Robotsの統合製品の発売時期/Foxconnの導入台数と稼働時間/家庭向けの時期/Zebraから取得した事業の製品仕様と台数/ARRの計算方法。「いつまでに何台」などの数字は、報道ベースのものがあっても本稿では採用しません。
8. この会社はドローン・ロボティクスで何を目指しているか
ここは会社が直接には述べていない部分を含みます。一次情報から読み取れる範囲の推測として、根拠とともに書きます。
| 読み取れること | 根拠となる一次情報 | 区分 |
|---|---|---|
| 目標はどんな体のロボットでも動かす、共通の「脳」 | 公式サイトとブログが「any robot, any task, one brain」を繰り返し掲げ、四足・人型・卓上の腕・移動型の例を示している | 事実(会社の説明) |
| モデルをロボットメーカーの標準的な部品にしたい | ABB Robotics、Universal Robots、MiRとの提携の目的が、各社のロボットの製品群への統合と書かれている | 推測 |
| 倉庫ロボット事業の取得は、導入先とデータを増やすためでもある | Zebraの記事に「データの循環を加速し、より多様なデータをもたらす」とある。取得完了はZebraの10-Qで確認できる | 推測(取得の事実は事実) |
| 「デモの上手さ」より導入の成果を前面に出している | 「Hidden Pillar」の記事が、デモ動画では成功率の違いが見えないと述べ、導入を評価の柱とする | 事実(会社の考え) |
| S1は変更への対応の手間を減らすことを狙っている | 同じ記事が、部品・配置・手順の変更のたびにデータ収集と再学習が必要になる問題を挙げ、S1はその答えと書く | 推測 |
「ロボットメーカーの標準部品にしたい」という読みの根拠は、2026年3月19日の記事の構成にあります。 同社は、ABBとUniversal Robotsというすでに多くのロボットを出荷している会社を名指しし、「製品群にSkild Brainの共通の知能の層を組み込めば、タスクごとのコードを書かずに自動化を広げられる」と述べています 事実。 そのうえで、「ロボットはデータがなければ改善できず、能力がなければ現場でデータを集められない」という問題を、メーカー経由の大規模な展開で解く、という筋道です。 ここから本稿は、同社が自社でロボットを大量に作って売るのではなく、他社のロボットに載ることを主な道とする可能性があると読みます。 ただし、Zebraの事業の取得は、自社のロボット事業を持つという別の道でもあります。両者の比重は公式資料からは確認できませんでした 未確定/将来。
9. ドローン・ロボティクス分野の提携マッピング
| 相手 | 関係の内容(公式資料の記載) | 注意 |
|---|---|---|
| ABB Robotics | ロボットの製品群にSkild Brainを統合することを目指す提携(2026年3月19日)。同社の社長が、統合により産業用ロボットの導入が早まると期待を述べた | 統合製品の出荷は確認できず。段階は「目指す」 |
| Universal Robots(Teradyne Robotics)、MiR | 協働ロボットなどの製品群への統合を目指す提携。UR社の責任者(Skild AIの記事での肩書きはCEO)が、より変動の大きい作業を扱えるようにしたいと述べた | 統合製品の出荷は確認できず。段階は「目指す」 |
| NVIDIA | 事前学習にIsaac Lab・Isaac Sim・Cosmosを使う。S1はNVIDIAのAI基盤の上で作られた。NVIDIAの投資部門(NVentures)はSeries Cに参加 | 供給者と出資者の2つの関係がある |
| Foxconn | NVIDIAとともに、Blackwell系の生産ラインで2本腕のロボットの組立に導入と説明 | 会社の主張。台数・時間は記載なし |
| 三井物産、住友電装 | 三井物産とは業務用の厨房で汎用ロボットを試験中。住友電装とは、ワイヤーハーネス製造の自動化に向けて取り組み中(S1) | どちらも導入済みとは書かれていない |
| Zebra Technologies | ロボット自動化事業をSkild AIに売却(2026年3月27日完了)。Zebraは対価として現金と、Skild AIの少数株式を受け取った(10-Q) | SEC提出書類で確認できる、第三者による記載 |
10. 提供している技術・製品・サービス
Skild AIの「製品」は、ロボットを動かすモデル(Skild Brain、S1)と、そのモデルを組み込んだ応用です。公式サイトは応用として、警備・点検のロボット、移動して作業するロボットの基盤、自動梱包の3つを挙げています 事実。
S1:動画を見せるだけで作業を教える
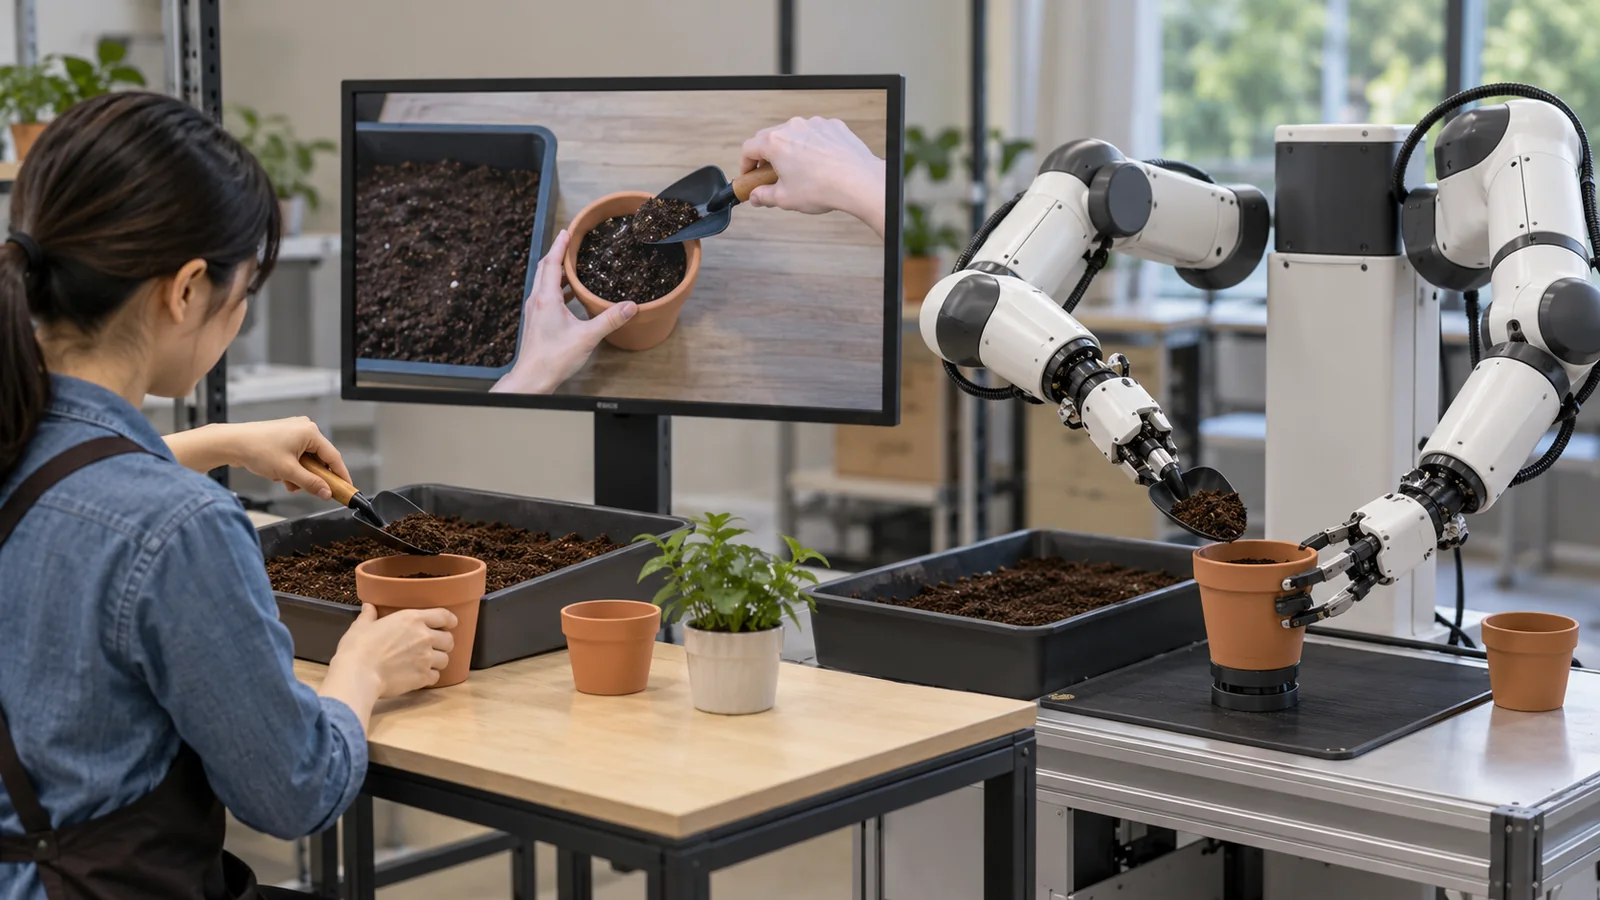
従来のロボット学習は、新しい作業ごとに、遠隔操作でデータを集め、モデルを調整し直す必要がありました。 S1は、作業の動画をそのまま「指示」として渡す方式(文脈内学習、In-Context Learning)で、新しい作業を、重みを更新せずに実行すると会社は説明しています。 大規模言語モデルが、例を示すだけで新しい書式に従う仕組みに似ています。
| 項目 | 会社の説明 | 読むときの注意 |
|---|---|---|
| 未学習の課題(事前学習10万時間) | 動画で指示する方式が66%、言葉で指示する方式が9% | 社内ベンチマーク。4〜8分の長い作業。第三者の再現は確認できず |
| 学習済みの課題(事前学習1,000時間) | 言葉で指示する方式が53%、動画で指示する方式が43% | 少ないデータでは言葉で指示する方式のほうが高い、と会社も明記している |
| 事前学習を増やした場合 | 学習済みの課題で、動画で指示する方式が約96%に到達と説明 | 比較対象の数値は記載なし |
| 新しい作業の教え方 | 1本の動画は、事後学習約380回分の遠隔操作データに相当と説明(この規模の収集に50〜100時間) | 補間による推定。2,000回の事後学習では86%に達したと会社が記載 |
| 植木鉢の植え替え | 動画を撮ってから自律で実行するまで11分 | 会社の実験の1例 |
S1の評価では、失敗した場合に人が介入して作業を続ける方法で、各段階の成功率を数えています(介入は主に比較対象側に使われたと記載)。 また未学習の課題で66%という数字は、段階ごとの累積成功率の平均であり、残りは達成できていない部分があるという意味でもあります。 会社自身も別の記事で、デモ動画は成功率5%でも99%でも同じように見えると書き、「デモ動画だけでは実力は分からない」と述べています。 工場のラインでは、速度と精度の両方が必要で、「精度99.9%でも10倍遅いロボットは導入できない」とも書いています。 S1の数字は、研究としての到達点であり、現場の稼働率を示すものではない、と読んでください。
11. この企業が抱えるリスク
| リスク | 内容 | 区分 |
|---|---|---|
| 評価と収益が会社の説明 | S1の成功率は社内ベンチマーク、ARRと顧客数は会社の発表。監査済みの財務や第三者の検証は公開されていない | 事実 |
| 統合・導入の段階 | ABB・Universal Robotsとの提携は統合を目指す段階、住友電装・三井物産は取り組み中・試験中と書かれている。製品として出荷された記載は確認できない | 事実 |
| 買収した事業の統合 | Zebraの倉庫ロボット事業の運営と、AIモデルの組み込みを同時に進める必要がある。仕様・台数・顧客数は記載なし | 推測 |
| 特定の計算基盤への依存 | S1の学習はNVIDIAのAI基盤の上で行われ、NVIDIAは出資者でもある(会社の記載)。供給や価格の変化は、学習の費用に影響しうる | 推測 |
| 現場での変更への対応 | 部品・配置・手順の変更のたびに再学習が必要になる問題を、会社自身が挙げている。S1はその解決を狙うが、実証は途上 | 事実(会社の説明) |
| 同種のモデルが他にもある | ロボット基盤モデルは他社も開発している(本シリーズのPhysical Intelligence、NVIDIAの記事など)。本稿は優劣を比べない | 推測 |
12. 用語集
- オムニボディド
- 体の形が違うロボットを、1つのモデルで動かす考え方(会社の用語)。
- ロボット基盤モデル
- 大量のデータで事前に学習し、少量のデータで目的に合わせるロボット用のAI。
- 文脈内学習(ICL)
- モデルの重みを変えず、「例」を入力に加えるだけで新しい作業を行う仕組み。S1では動画が例になる。
- 事前学習・事後学習
- 広く学ぶ段階と、目的の作業に合わせて学ぶ段階。
- VLA
- 画像と言葉の指示から、ロボットの動作を直接出力するモデル(視覚・言語・行動モデル)。
- 遠隔操作(テレオペレーション)
- 人がロボットを遠隔で操作し、その動きをデータとして集めること。
- シミュレーション
- コンピューターの中の仮想空間で、ロボットの動きを大量に試すこと。
- 自己対戦(セルフプレイ)
- 自分自身の過去のバージョンと対戦して上達する学習方式。
- ARR
- 年間経常収益。継続契約の収益を1年分に換算した、会社が定義する指標。監査済みの売上ではない。
- OEM
- 他社の名前で売る製品を作る、または他社の製品に部品を提供する製造元。ここではロボットメーカー。
- AMR
- 自律移動ロボット。倉庫などで荷物を運ぶ、自分で経路を選ぶ台車型ロボット。
- オーケストレーション
- 複数のロボットと人の作業を、ソフトウェアで調整して割り振ること。
13. 出典
- Skild AI 公式サイト(トップ)。同社の考え方と、警備・点検、移動型の作業、自動梱包の3つの応用。 https://www.skild.ai/
- Skild AI 公式ブログ一覧(2024年7月〜2026年9月の12本)。 https://www.skild.ai/blogs
- Skild AI Introducing S1: In-Context Learning for Robotics(2026年8月18日)。S1の仕組み、社内評価、評価条件。 https://www.skild.ai/blogs/s1
- Skild AI Physical Self-Play(2026年9月23日)。サッカーでの自己対戦による事後学習。 https://www.skild.ai/blogs/physical-self-play
- Skild AI The Hidden Pillar of Robotics(2026年9月10日)。年間経常収益1億ドル超、顧客数、導入の例。 https://www.skild.ai/blogs/skild-crosses-100m-arr
- Skild AI Skild AI Acquires Zebra Technologies’ Robotics Arm(2026年4月15日)。 https://www.skild.ai/blogs/skild-zebra
- Skild AI The Reindustrial Revolution: Partnering with ABB Robotics, Universal Robots, and NVIDIA(2026年3月19日)。 https://www.skild.ai/blogs/reindustrial-revolution
- Skild AI Skild AI Expands Global Footprint To Bengaluru(2026年2月19日)。 https://www.skild.ai/blogs/bengaluru
- Skild AI Announcing Series C(2026年1月14日)。調達額、主な出資者、データの4つの源。 https://www.skild.ai/blogs/series-c
- Skild AI Learning by watching human videos(2026年1月12日)。 https://www.skild.ai/blogs/learning-by-watching
- Skild AI The case for an omni-bodied robot brain(2025年9月24日)。 https://www.skild.ai/blogs/omni-bodied
- Skild AI One Model, Any Scenario: End-to-end Locomotion from Vision(2025年8月6日)。 https://www.skild.ai/blogs/one-policy-all-scenarios
- Skild AI Building the general-purpose robotic brain(2025年7月29日)。Skild Brainの階層構造。 https://www.skild.ai/blogs/building-the-general-purpose-robotic-brain
- Skild AI Announcing our $300M Series A Funding(2024年7月9日)。 https://www.skild.ai/blogs/announcing-our-300m-series-a
- Zebra Technologies Form 10-Q(2026年4月4日に終わる四半期、米国SEC提出、2026年5月12日)。ロボット自動化事業のSkild AIへの売却(2026年3月27日完了)、受け取った対価。 https://www.sec.gov/Archives/edgar/data/877212/000162828026034109/zbra-20260404.htm
- Zebra Technologies Form 10-Q(2026年7月4日に終わる四半期、米国SEC提出、2026年8月4日)。同売却の税引前純利益。 https://www.sec.gov/Archives/edgar/data/877212/000162828026052550/zbra-20260704.htm
14. 主張と出典の対応表
| 本文の主張 | 区分 | 出典 |
|---|---|---|
| 設立(2023年)、ステルス終了と Series A 3億ドル(2024年7月9日)と主な出資者 | 事実 | 出典14 https://www.skild.ai/blogs/announcing-our-300m-series-a |
| Series C 14億ドル(2026年1月14日)と主な出資者、データの4つの源、収益が約3,000万ドルに | 事実 | 出典9 https://www.skild.ai/blogs/series-c |
| 拠点(カリフォルニア州・ペンシルベニア州・ベンガルール) | 事実 | 出典8 https://www.skild.ai/blogs/bengaluru |
| ARR 1億ドル超、認識済み5,000万ドル、有料顧客60社超、移動系10%・自律搬送4% | 事実 | 出典5 https://www.skild.ai/blogs/skild-crosses-100m-arr |
| Foxconn・住友電装・三井物産の導入・取り組み・試験の記載 | 事実 | 出典5 https://www.skild.ai/blogs/skild-crosses-100m-arr 出典7 https://www.skild.ai/blogs/reindustrial-revolution |
| ABB Robotics・Universal Robots・MiRとの提携、NVIDIAの協力、Foxconnの組立の例 | 事実 | 出典7 https://www.skild.ai/blogs/reindustrial-revolution |
| Zebra Technologiesのロボット自動化事業の取得(2026年4月15日の発表) | 事実 | 出典6 https://www.skild.ai/blogs/skild-zebra |
| Zebraの売却完了(2026年3月27日)、対価2,000万ドルの内訳、少数株式 | 事実 | 出典15 https://www.sec.gov/Archives/edgar/data/877212/000162828026034109/zbra-20260404.htm |
| 売却による税引前純利益500万ドル、対価の合計2,000万ドル(第2四半期の10-Q) | 事実 | 出典16 https://www.sec.gov/Archives/edgar/data/877212/000162828026052550/zbra-20260704.htm |
| S1の発表(2026年8月18日)、社内評価(66%・9%・43%・53%・96%)、380回相当、植木鉢11分 | 事実 | 出典3 https://www.skild.ai/blogs/s1 |
| Physical Self-Play(サッカー、約140年分、2026年9月23日) | 事実 | 出典4 https://www.skild.ai/blogs/physical-self-play |
| 人の動画からの学習(ロボットのデータ1時間未満、2026年1月12日) | 事実 | 出典10 https://www.skild.ai/blogs/learning-by-watching |
| 10万種類のロボットでの学習、脚を失った場合の適応 | 事実 | 出典11 https://www.skild.ai/blogs/omni-bodied |
| 視覚による歩行モデル(2025年8月6日) | 事実 | 出典12 https://www.skild.ai/blogs/one-policy-all-scenarios |
| Skild Brainの2階層構造(2025年7月29日) | 事実 | 出典13 https://www.skild.ai/blogs/building-the-general-purpose-robotic-brain |
| 公式サイトの応用(警備・点検、移動型の作業、自動梱包)、ブランドマーク | 事実 | 出典1 https://www.skild.ai/ |
| 従業員数・研究開発費・ARRの計算方法・外部提供の方法と料金 | 未確定/将来 | 公式資料に記載なし。本稿では推計もしない https://www.skild.ai/blogs |
| ABB・Universal Robotsとの統合製品の発売時期、家庭向けの時期、Foxconnの台数・時間 | 未確定/将来 | 公式資料に記載なし https://www.skild.ai/blogs/skild-crosses-100m-arr |
| 工場→病院・ホテル→家庭という段階的な展開の道筋 | 未確定/将来 | 出典7 https://www.skild.ai/blogs/reindustrial-revolution |
| 共同研究契約や公的機関のプログラム参加(記載なし) | 未確定/将来 | 公式資料に記載なし。存在しないとも断定しない https://www.skild.ai/blogs/announcing-our-300m-series-a |
| 4類型の区分(主:ヒューマノイド・物理AI、従:部品・基盤ソフト) | 本稿の計算 | 本稿による整理 |
| ロボットメーカーの標準部品にしたいという読み | 推測 | 本稿の解釈(根拠は出典7 https://www.skild.ai/blogs/reindustrial-revolution) |
| 取得は導入先とデータを増やす目的でもあるという読み、S1は変更への対応の手間を減らすという読み | 推測 | 本稿の解釈(根拠は出典5・6 https://www.skild.ai/blogs/skild-zebra) |
| 買収した事業の統合、計算基盤への依存、同種のモデルが他にもあるというリスク | 推測 | 本稿の解釈。本シリーズの他の記事とSkild AIの記載に基づく |
最終更新:2026年10月25日/Troy Technical
本稿の内容は、Skild AIの公式ブログと、Zebra Technologiesが米国SECに提出した10-Qに基づきます。調査会社の推計値・報道ベースの数値は使用していません。ARR、顧客数、成功率、導入・実演の主張は会社自身の発表であり、独立した検証ではありません(Zebraの売却の事実のみ、SEC提出書類で確認できます)。本稿は投資判断を述べるものではなく、会社の評価額には触れていません。「推測」と記した箇所は、一次情報から本稿が読み取った解釈であり、会社の公表内容ではありません。