TECHNOLOGY EXPLAINER
関節アクチュエータ
― モーター・減速機・センサー・制御を1つにした「ロボットの筋肉ユニット」
人型ロボットや脚型ロボットの関節は、モーター、減速機、エンコーダ、ドライバ、軸受を1つにまとめた小さな機械です。この記事は、フレームレスモーターとトルク密度、持続トルクとピークトルクの違いと熱、準直接駆動と直動のアクチュエータ、部品コストの見方を、数値例を交えてやさしく整理します。
素材技術者には、銅・磁石・電磁鋼板・絶縁樹脂・鋼・アルミ・グリース・ケーブルが、1つの関節でどう同時に働くかを見ます。
- 3行でわかる/読む前に/シリーズの中での位置
- 関節の中身
- モーター:フレームレスとギャップ半径
- 熱:連続とピーク
- 設計の考え方:高減速比か準直接駆動か
- 直動の関節:遊星ローラースクリュー
- 部品コストの見方
- 素材技術者から見た関節
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=改訂中・制定途中・計画・目標など、確定していない事項
このほか、材料や設計への読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
アクチュエータの質量・トルク・部品代は、Berkeley Humanoid と Berkeley Humanoid Lite(研究用の自作ロボット)の論文の表の値で、少量生産・米国価格です。市販ヒューマノイドの性能や原価、企業の販売価格・量産目標は使っていません。「本稿の計算」は、論文の表の値や明示した仮定からの計算です。フレームレスモーターの値はメーカーの公称です。規格は番号・題名・版・日付の確認にとどめ、本文(有料)は確認していません。ASTM の規格は扱っていません。確認日は2026年10月25日 です。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 関節アクチュエータは、モーター・減速機・センサー・ドライバ・軸受を1つにまとめた「関節の筋肉ユニット」です。Berkeley Humanoid の自作アクチュエータは、減速機(9:1の遊星歯車)を内蔵し、配線を通す中空軸を持ち、クロスローラー軸受でそのまま取り付けられる構造です事実[参考資料1]。
- 「トルク密度」は、ピークと持続を分けて読みます。同じ研究の 8513 アクチュエータ(756 g)は、ピークトルク 45.3 N·m、持続トルク 18.9 N·m で、重さあたりは約60と約25 N·m/kg です事実本稿の計算。熱はトルクの2乗で増えるので、ピークでは持続時の約5.7倍の熱が出て、短時間しか使えません本稿の計算。
- 部品代の見方:2つの研究用ヒューマノイドでは、アクチュエータが部品代の約69%と約81%を占めました(少量生産・米国価格の部品表)本稿の計算[参考資料1・2]。市販ヒューマノイドの原価ではありません。
前提知識はありません。モーターは、磁石とコイルで電気を回転に変える機械です。ロボットでは、そのモーターと減速機(「減速機とギア」編)を組み合わせてアクチュエータ(ロボットの筋肉)にします。関節は、これに角度を測るセンサーと、電流を制御するドライバを加えた小さな機械です。トルクは回す力(N·m)、トルク密度は重さあたりのトルク(N·m/kg)です。ロボット全体の説明は「ドローン・ロボティクス概論」編にあります。
前の「減速機とギア」編が歯車の話なら、この記事は関節全体の話です。磁石は「永久磁石とレアアース」編、人工筋肉は「ソフトアクチュエータと人工筋肉」編、電池は「ロボットとドローンの電源」編、制御は「ロボット制御の基礎」編で詳しく扱います。
2. 関節の中身 ― 何が入っているか
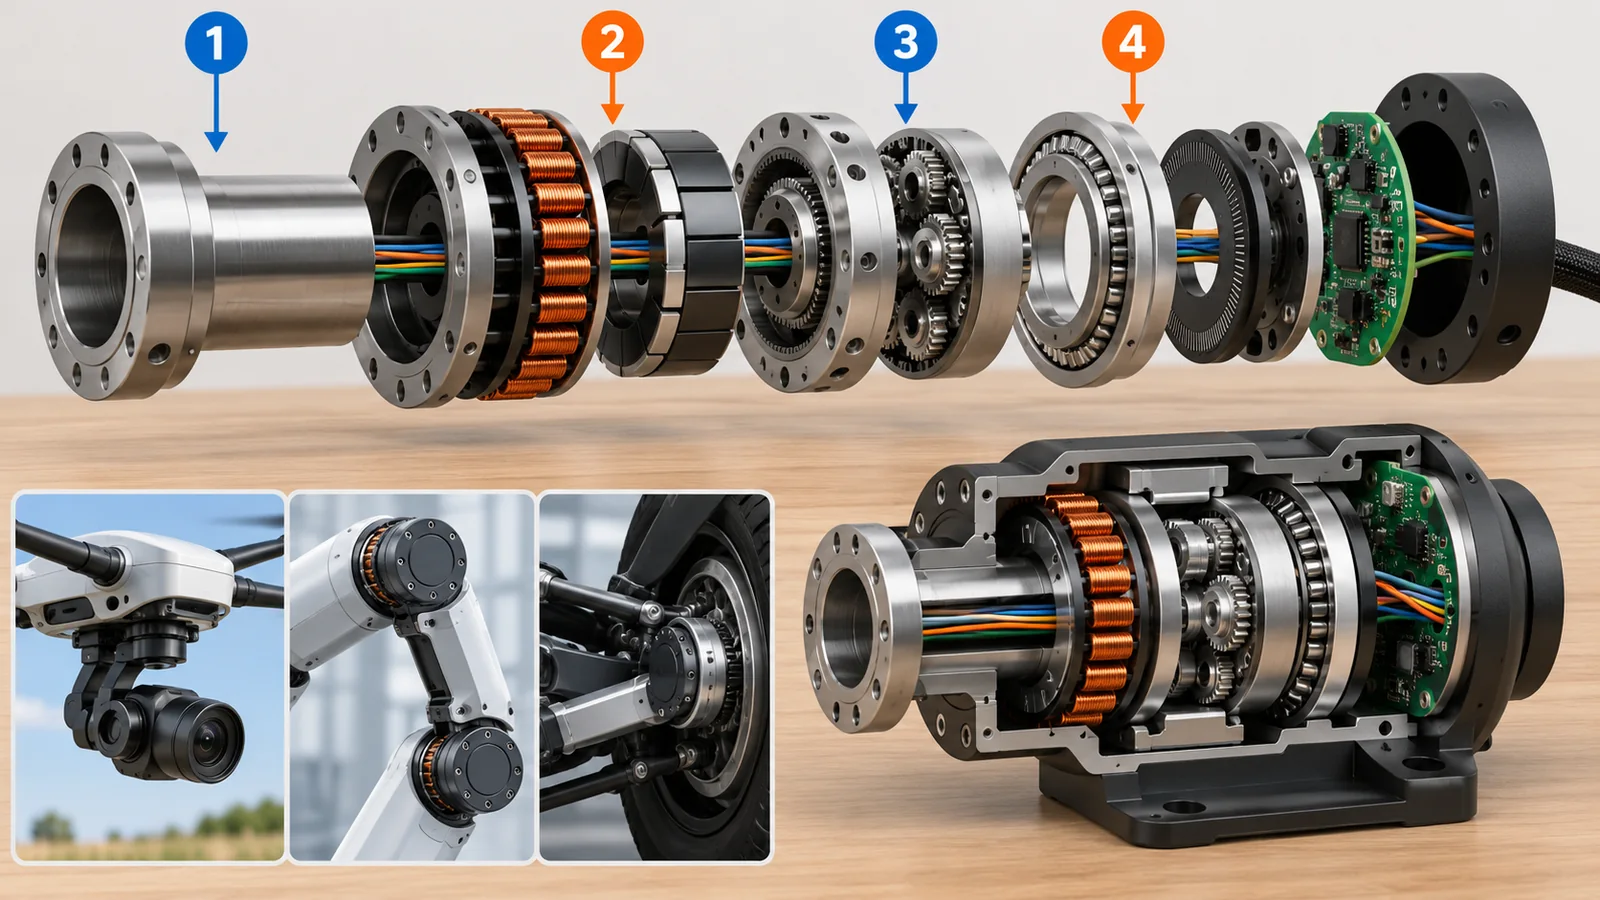
ロボットの関節を開けると、次の部品が詰まっています。①モーター(ステータの銅巻線と、ロータの磁石)、②減速機、③エンコーダ(角度を測るセンサー)、④ドライバ(電池の電気を、モーターに合わせた電流に変える回路)、⑤軸受(出力側の荷重を受ける)、⑥ケース、配線、温度センサーなどです。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。関節アクチュエータの概念図。部品の並びと大きさは説明用で、特定の製品の構造ではありません。赤い点線は、配線を軸の中に通す中空軸の考え方を示します。
Berkeley Humanoid の論文は、ほぼすべての部品を自作し、アクチュエータに減速機を一体化し、ほとんどに中空軸を採用したと述べています。理由は、環境との接触で生じる摩擦と振動が、電源と信号のケーブルの耐久性にとって大きな課題だからで、中空軸の中にケーブルを通して、関節の動きによる擦れを減らしたとしています事実[参考資料1]。出力側にはクロスローラー軸受を付け、アクチュエータを関節として直接取り付けられるようにしました。減速比は9:1の遊星歯車(準直接駆動、QDD)で、モーター電流から関節トルクを推定できるため、ひずみゲージを追加していません事実[参考資料1]。
モーターのトルクは、流れる電流にほぼ比例します(解説)。だから、電流を測れば、トルクの見当がつきます。減速比が小さくて摩擦の少ない(バックドライブしやすい)関節なら、この推定が使えます。減速比が大きく摩擦の多い関節では、出力側のトルクとの差が大きくなるため、別にトルクセンサーを付けることがあります(解説)。ここでの要点は、「関節の中のセンサーの数」は設計の考え方で変わる、ということです。
3. モーター ― フレームレスと「ギャップ半径」
ロボットの関節では、フレームレスモーターがよく使われます。フレームレスモーターは、外側のケース・軸・軸受がなく、ステータとロータだけを部品として売るモーターです。設計者が、それを関節のケースの中に直接組み込みます。Allied Motion の HT シリーズのページは、フレームレスのトルクモーターを、「部品としてのロータとステータの組み合わせが、ケース付きのモーターよりよい場面」での軸への直接の組み込みに向く、と説明し、内径が最大63.5 mmの中空の穴を持つこと、連続の停止トルクが 0.008〜9.2 N·m の9つのサイズがあることを公称しています事実[参考資料4]。
では、どんな形のモーターがトルク密度に有利なのでしょうか。MIT Cheetah の論文(Wensing ら)は、ギャップ半径(ロータとステータの磁気的な境目の半径)に注目しました。簡単な理論では、トルクは「2π × 半径² × 長さ × せん断応力」で、質量は半径と長さに比例するので、長さは密度に影響せず、半径が大きいほどトルク密度が上がります。Emoteq の HT 系列(フレームレス)のカタログ値では、トルク密度はおおむね半径の0.8乗に比例し、回転部の慣性あたりのトルクは半径の−1.6乗に比例した、と報告しています事実[参考資料3]。
数値で確かめる(本稿の計算):ギャップ半径を2倍にすると、カタログの傾向では、トルク密度は 20.8 ≒ 1.7倍、回転部の慣性あたりのトルクは 2−1.6 ≒ 0.33倍です。大きな半径は、同じ重さでより大きなトルクを出せますが、回転部が重くなり、動きの素早さ(加速のしやすさ)が下がります。論文は、巻線や製造の事情があるため、この傾向だけで設計を決めてはいけないとも述べています[参考資料3]。
論文の式では、せん断応力は「電流 × 磁石の磁束密度 × 導線の数 ÷ 断面積」に比例します[参考資料3]。つまり、モーターのトルク密度を上げるには、①強い磁石(磁束密度)と、②冷却できる範囲で多くの電流を流せる銅巻線・絶縁・放熱の構造が要ります(解説)。磁石の温度による性能低下(保磁力)は、本シリーズ「永久磁石とレアアース」編で扱います。
4. 熱 ― 「連続で出せる力」と「一瞬だけ出せる力」
モーターは、電流を流すと、巻線の抵抗で熱が出ます(ジュール熱、電流の2乗×抵抗)。トルクは電流にほぼ比例するので、発熱はトルクの2乗で増えます(解説)。そこで、モーターの仕様には、熱の限界内で連続して出せる持続(連続)トルクと、短時間だけ出せるピークトルクが別々に書かれます。
数値で確かめる(本稿の計算):8513 は、持続 18.9 N·m に対してピーク 45.3 N·m です。トルク比は 45.3 ÷ 18.9 ≒ 2.4 倍なので、発熱は 2.4² ≒ 5.7倍。逆に、持続の半分(9.45 N·m)なら、発熱は 1/4 です。MIT Cheetah の論文は、脚の動きでは大きなトルクを使う時間の割合が小さいので、連続トルクの限界が必ずしも制約にならず、短時間のピークで密度を稼げる、と述べています事実[参考資料3]。
正しくは:ピークトルクは、熱の限界を超えるため、短時間しか出せません。連続して使えるのは、持続(連続)トルクまでです。ピークで長く動かすと、巻線や磁石が熱くなり、絶縁の劣化や磁石の減磁につながります(解説)。ヒューマノイドの仕様に「トルク」とだけ書かれているときは、ピークか持続か、何秒間か、冷却の条件は何かを確認してください。
巻線で出た熱は、絶縁皮膜・含浸樹脂 → 鉄心 → ケース → 構造体の順に逃げます。ここで、絶縁の耐熱温度、樹脂の熱伝導率、ケースのアルミの熱伝導、界面の接触が、持続トルクを決めます(解説)。モーターの定格と性能の規格として、IEC 60034-1 があり、2026年3月に第15版が出ました。この版の変更点の一覧には、熱クラス(絶縁の耐熱区分)の値の更新が含まれています事実[参考資料7]。
5. 関節の設計の考え方 ― 高減速比か、準直接駆動か
Berkeley Humanoid の論文は、人型ロボットの関節を、大きく分けて整理しています。大きな(成人サイズの)研究用ロボットは、減速比の大きな波動歯車のアクチュエータを使うことが多く、歩行や簡単な腕の動作ができる。軽量な(子どもサイズなどの)ロボットは、準直接駆動(QDD)のアクチュエータを使い、より動的な動きができる、という整理です。また、同論文は、Tesla Optimus が直動のアクチュエータと波動歯車を使い、一部にロードセル(力のセンサー)を付けていると、他の文献の記述を引いて述べています事実[参考資料1](会社自身の資料ではなく、論文の記述です)。
| 考え方 | 減速比 | 得意なこと | 苦手なこと(解説) | 一次情報にある例 |
|---|---|---|---|---|
| 高減速比 | 大きい(波動歯車・RV) | 位置の保持、小さなモーターで大きな力 | 反射慣性が大きく、押されても動かない。衝撃に弱い | 成人サイズの研究用ロボットに多いという整理[参考資料1] |
| 準直接駆動(QDD) | 小さい(数:1〜十数:1の遊星歯車) | 衝撃を受けても動く(バックドライブ)。電流でトルクを推定できる | 同じトルクを出すのに大きなモーターが要り、発熱が増える | MIT Cheetah の脚 1:5.8[参考資料3]、Berkeley Humanoid 9:1[参考資料1] |
| 直動(ローラースクリューなど) | ねじのリードで決まる | 膝や足首など、大きな力を直線で出したい関節 | ねじの精度と潤滑、重さ、コストが課題(解説) | 遊星ローラースクリューのレビュー[参考資料5] |
分類は、論文の整理と本稿の解説を合わせたものです。製品や会社の優劣を示す表ではありません。
同じ設計の中で、サイズを変えるとどうなるか
Berkeley Humanoid は、すべて9:1で、モーターのサイズが違う4種類のアクチュエータを作りました(5013、8513、8518、10413)。表の質量とトルクから、重さあたりのトルクを計算すると、サイズが大きいほど、ピークで約39〜80 N·m/kg、持続で約18〜34 N·m/kg と大きくなります事実本稿の計算[参考資料1]。モーターの半径が大きいほどトルク密度が上がるという、前の章の傾向と合っています(解説)。
6. 直動の関節 ― 遊星ローラースクリュー
膝や足首のように、大きな力を直線で出したい関節では、回転ではなく直線の力を出すアクチュエータが使われることがあります。そこで登場するのが、遊星ローラースクリューです。ねじ軸とナットの間に、ねじ山のあるローラーを複数並べた機構で、回転を直線の動きに(またはその逆に)変えます。レビュー論文は、荷重を受けて動きを伝えるのにローラーを使うことで、ボールねじより荷重を受ける接点が多くなり、接点の曲率半径を大きくしやすい、と説明しています事実[参考資料5]。
数値で確かめる(本稿の計算):ねじのリードを 2 mm、モーターを 3000 rpm(毎秒50回転)とすると、直線の速さは 2 mm × 50 = 100 mm/s。1000 N の力を押し出すのに必要なトルクは、効率を 0.8 と仮定して、T = F × L ÷ (2π × 効率) = 1000 × 0.002 ÷ (2π × 0.8) ≒ 0.40 N·m です。つまり、このねじは、1 N·m の回転から約2,500 N の力を作ります。減速機の「減速比」にあたるものを、ねじのリードが担っている、と考えると分かりやすいでしょう(解説)。
ボールねじは、ねじ山の間を鋼球が転がる機構です。遊星ローラースクリューは、鋼球の代わりに、ねじ山を刻んだ円柱形のローラーを使います。ローラーは球より長い線に近い面で荷重を受けられるため、同じ大きさで大きな荷重を受けやすい、と説明されます(解説。レビュー論文の「接点が多い」という記述にもとづく整理)[参考資料5]。ただし、ねじ山の精度と潤滑が性能を左右し、疲労やすべり、摩耗が研究課題として扱われています。
7. 部品コストの見方 ― 出典のある範囲で
人型ロボットの「値段」の話は、報道や推計があふれていますが、ここでは、部品表(BOM)を公開している2つの研究論文だけを使います。Berkeley Humanoid(腕なし、少量生産)の部品代は約 US$9,955 で、そのうちアクチュエータ12個が US$6,894、約69%です。Berkeley Humanoid Lite(3Dプリントの部品を多く使う)の部品代は US$4,312(米国価格)で、アクチュエータ22個が US$3,512、約81%です本稿の計算[参考資料1・2]。
- アクチュエータが部品代の大半を占める:研究用の2機では、7割〜8割が関節でした本稿の計算。「ロボットの性能を決める部品」と「部品代を決める部品」が同じ、ということです(解説)。
- 大きなアクチュエータほど、ピーク1 N·m あたりの値段は下がる:Berkeley Humanoid の表では、ピーク 1 N·m あたり US$43.5(5013)、US$12.6(8513)、US$10.2(8518)、US$8.3(10413)です本稿の計算[参考資料1]。
- 量産で下がる、は論文自身の記述:論文は、表の多くの費用は量産で下がると述べていますが、どれだけ下がるかは示していません。この記事は、この点を未確定として扱います未確定/将来[参考資料1]。
正しくは:上の数字は、大学の研究チームが自作した小型ロボットの部品代です。市販のヒューマノイドは、大きさ、性能、安全の要件、量産の規模、人件費、利益などが違います。企業が発表する販売価格や「量産で○万ドルを目指す」という目標は、会社の主張または目標(未確定)であり、この記事では使っていません。
8. 素材技術者から見た関節 ― 材料の組み合わせ
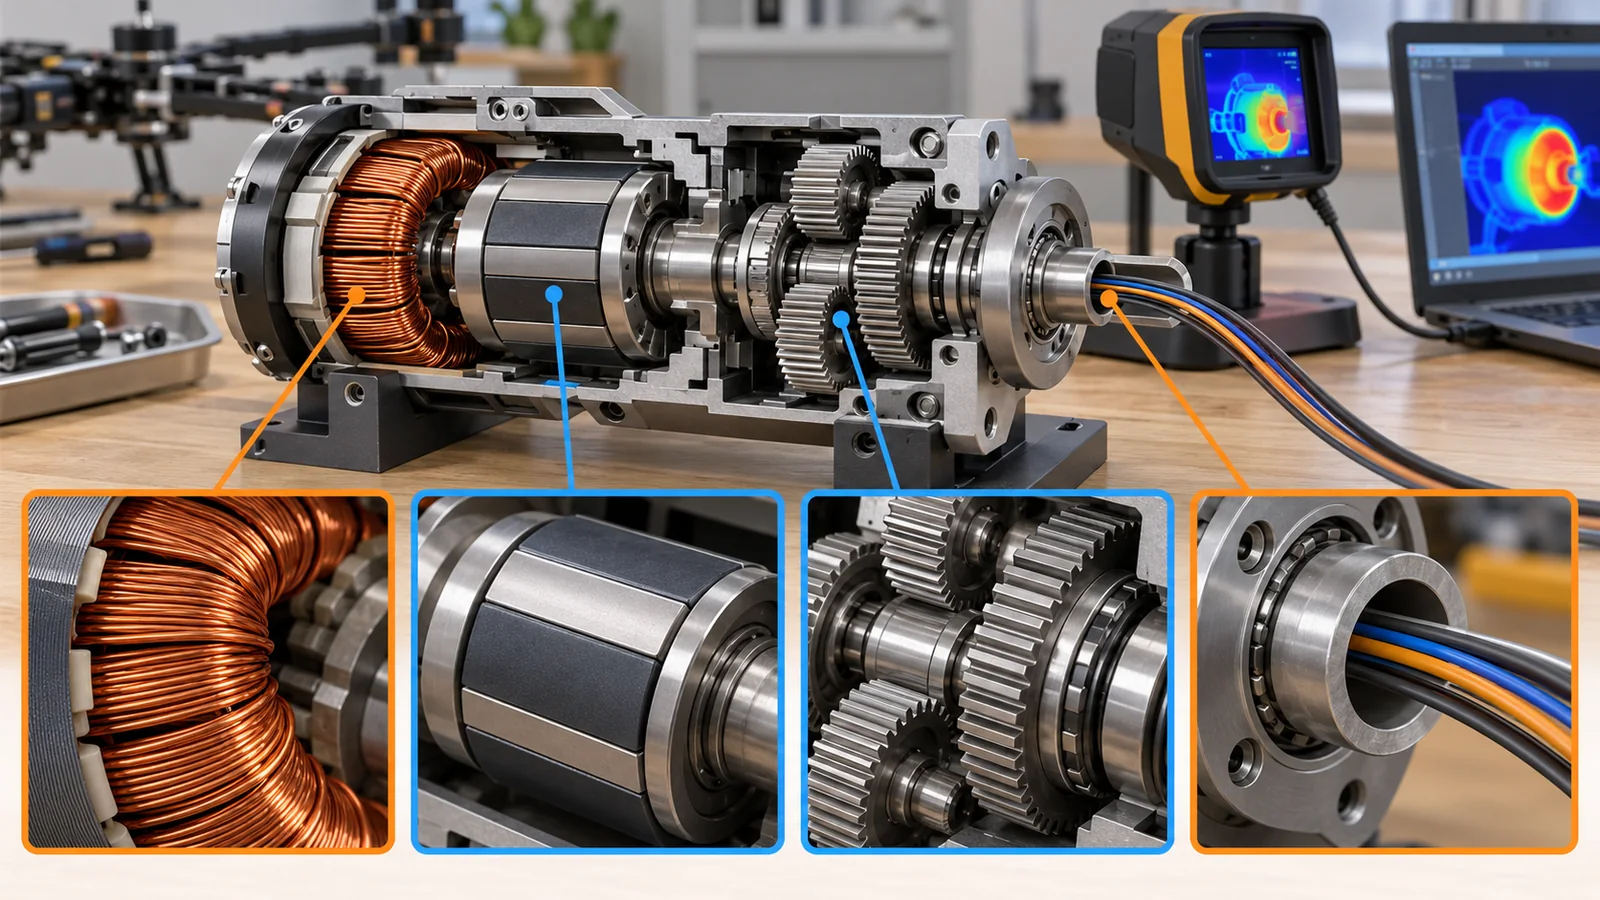
関節の中では、銅(巻線)、磁石(ロータ)、電磁鋼板(鉄心)、絶縁樹脂(皮膜と含浸)、鋼(歯車)、アルミ合金(ケース)、グリース、ケーブルの被覆が、同時に働いています(解説)。Berkeley Humanoid の論文は、主要な部品に7075と6061のアルミ合金、歯車と連結部にSKD11鋼を使い、衝撃に耐える軽い構造にしたと述べています事実[参考資料1]。一方、Berkeley Humanoid Lite は、構造と歯車にPLA樹脂の3Dプリント部品を使い、層の境目で壊れるのを防ぐため、ねじの貫通と、埋め込んだ真鍮の六角スタンドで補強したと述べています事実[参考資料2]。同じ「関節」でも、材料の選び方で、強さ・重さ・コスト・作りやすさの釣り合いが変わります。
また、ケーブルも材料の課題です。Berkeley Humanoid の論文は、環境との接触で生じる摩擦と振動によるケーブルの引き裂かれが、信頼性の大きな課題だと述べ、そのために中空軸を採用しました事実[参考資料1]。ケーブルの被覆や導体の屈曲寿命は、関節が何百万回も動くロボットでは、モーターや歯車と同じくらい大事な要素です(解説)。
9. 限界と、確認できなかったこと/まとめ
- 数値の多くは、1つの研究用ロボットの論文の値です。Berkeley Humanoid と Berkeley Humanoid Lite の自作アクチュエータの表の値で、市販品や他社の値ではありません。サイズも条件も違う製品どうしの優劣は論じていません。
- 市販ヒューマノイドの関節の構成と部品代は確認できませんでした。企業の資料や発表だけに依拠した数字は、この記事では使っていません。
- フレームレスモーターの値は、1つのメーカーのページの公称値です。Allied Motion の HT 系列は、トルクの範囲を示すだけで、質量や価格は確認していません。
- 関節アクチュエータ全体を対象とする国際規格は確認できませんでした。モーター単体の規格(IEC 60034-1)、ロボットの安全の規格(ISO 10218-1)、制御の安全関連部(ISO 13849-1)は、番号・題名・版の確認にとどめ、本文は確認していません。
- 直動の遊星ローラースクリューは、レビュー論文の記述の範囲で扱いました。人型ロボットでの具体的な採用例と性能は、一次情報では確認していません。
- 関節アクチュエータは、モーター・減速機・センサー・ドライバ・軸受の一体ユニットです。中空軸やクロスローラー軸受で、配線と取り付けを簡単にします事実
- トルク密度は、ピークと持続を分けて読みます。発熱はトルクの2乗で、ピーク 45.3 N·m は持続 18.9 N·m の約5.7倍の熱です本稿の計算
- モーターは、ギャップ半径が大きいほどトルク密度が上がる傾向があります。半径2倍で約1.7倍。ただし慣性あたりのトルクは約0.33倍に下がります本稿の計算
- 減速比の小さな準直接駆動は、衝撃に強い代わりに、大きなモーターと熱が要ります。直動の関節は、ねじのリードが減速比の役目を担います事実
- 2つの研究用ヒューマノイドでは、部品代の約69%と約81%がアクチュエータでした。少量生産・米国価格の部品表で、市販機の原価ではありません本稿の計算
10. 評価・標準の読み方
関節アクチュエータの「良さ」は、トルク密度(重さあたりのトルク)、持続トルクとピークトルク、効率、バックドライブ性、帯域(動きの素早さ)、耐久性、コストが組み合わさって決まります。ここで大切なのは、数字が何を含み、どんな条件で測られたかです。たとえば「トルク密度」は、質量にドライバや軸受を含めるか、ピークで測るか持続で測るかで、数倍変わります。以下は、確認できた範囲の整理です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・IEC・JIS など) | 読み方の注意 |
|---|---|---|---|
| トルク密度 | 重さあたりのトルク(N·m/kg)。Berkeley Humanoid の表のピーク・持続トルクと質量から計算[参考資料1]本稿の計算 | 確認できなかった(質量の範囲やピーク・持続の区別を定める国際規格は確認していない) | 質量に何を含むか(ドライバ、軸受、ケース)と、ピークか持続かを必ず確認する |
| 持続(連続)トルクと温度 | 熱の限界内で連続して出せるトルク(Wensing らの定義)。巻線の発熱は電流の2乗[参考資料3]事実 | IEC 60034-1:2026(回転機の定格と性能。第15版、2026年3月13日)[参考資料7]事実。ロボットの関節モジュールにそのまま当てはまるかは確認していない | 冷却条件(周囲温度、取り付け)で持続トルクは変わる。規格本文は有料で未確認 |
| 効率 | 動力計での測定。機械効率(歯車だけ)と総合効率(モーター・ドライバを含む)を区別(Berkeley Humanoid Lite)。減速機の効率の依存条件(HD カタログ)[参考資料2][参考資料6]事実 | 確認できなかった | どの効率か(機械・総合)、どのトルクと速さの点かを確認する。負荷が小さいと効率は下がる |
| バックドライブ性 | 衝撃緩和係数(IMF):衝撃時のバックドライブ性を表す指標(Wensing ら、2017)[参考資料3]事実 | 確認できなかった | 研究論文の指標で、規格ではない。他の論文の値と比べるときは定義を確認する |
| 耐久性 | 60時間の耐久試験(0.5 kg・0.5 m の振り子を 0.5 Hz で持ち上げ、効率とバックラッシュを定期的に測定)、6個のアクチュエータの効率の一致(Berkeley Humanoid Lite)[参考資料2]事実 | 確認できなかった | 1つの研究チームの試験で、60時間は実用の寿命とは桁が違う。結果は「許容範囲内」という著者の判断 |
| ロボットとしての位置の性能 | 位置決めの精度と繰り返し精度の試験方法(ISO 9283) | ISO 9283:1998(2021年に確認、現在見直し中)[参考資料10]事実 | ロボット全体の性能で、関節の値ではない |
| 関節の安全機能 | — (適合を示す規格で、性能の数字ではない) | ISO 10218-1:2025(産業用ロボットの安全、2025年2月)、ISO 13849-1:2023(制御システムの安全関連部、2023年4月)[参考資料9・8]事実 | 要求事項の中身は未確認。標準は、法令や契約で引用されて初めて拘束力を持つことが多い(解説) |
| コスト | 公開された部品表(BOM):Berkeley Humanoid の Table 3、Berkeley Humanoid Lite の Table III[参考資料1・2]事実本稿の計算 | — (規格ではない) | 少量生産・研究用・米国価格の値。市販機の原価ではない。量産での低下は論文の記述(未確定) |
表の整理は本稿の計算(整理)。番号・題名・版・日付は、ISO と IEC の公式ページで確認(確認日 2026年10月25日)。規格本文は有料のため、題名と適用範囲にとどめています。ASTM の規格は扱っていません。
読み方の注意(素材技術者向け)
- 実演とベンチマークと現場は、別のものです:研究室の動力計の試験は、温度・荷重・速さを管理した条件です。実際のロボットでは、周囲温度、衝撃、汚れが加わります。
- メーカー公称と第三者の検証は別です:フレームレスモーターや減速機のカタログの値は、メーカーの条件の値です。研究論文の値も、その研究チームの試験です。
- 標準は推奨のものと要求のものがあります:IEC・ISO の規格は、一般に、法令や契約で引用されて初めて拘束力を持つ位置づけです(解説)。
- 計画と達成は別です:「量産でコストが下がる」「次の世代で性能が上がる」は、計画であり、達成された事実ではありません。
11. 用語集
- 関節アクチュエータ
- モーター・減速機・センサー・ドライバ・軸受を1つにまとめた、関節を動かすユニット。
- ステータ
- モーターの固定側。銅の巻線を持つ。
- ロータ
- モーターの回る側。磁石を持つ。
- フレームレスモーター
- ケース・軸・軸受のない、ステータとロータだけのモーター部品。
- ギャップ半径
- ロータとステータの磁気的な境目の半径。
- トルク
- 回す力。単位は N·m。
- トルク密度
- 重さあたりのトルク(N·m/kg)。
- 持続(連続)トルク
- 熱の限界内で連続して出せるトルク。
- ピークトルク
- 短時間だけ出せる最大のトルク。
- ジュール熱
- 電流が抵抗を流れるときの発熱(電流² × 抵抗)。
- エンコーダ
- 回転の角度を測るセンサー。
- ドライバ(インバータ)
- 電池の電気を、モーターに合わせた電流に変える回路。
- 中空軸
- 中心に穴のある軸。配線を通せる。
- クロスローラー軸受
- ころを交互に交差させて並べ、あらゆる向きの荷重を1つで受ける軸受。
- 準直接駆動(QDD)
- 小さな減速比で、モーターに近い性質(バックドライブしやすい)を保つ方式。
- バックドライブ性
- 外から出力を押したときに、モーターごと動く性質。
- 反射慣性
- モーターの回転部分が、出力側から見ると減速比の2乗倍の慣性に見える効果。
- 衝撃緩和係数(IMF)
- バックドライブ性による衝撃の緩和を表す指標。
- 遊星ローラースクリュー
- ねじ軸とナットの間に、ねじ山のあるローラーを並べ、回転を直線の動きに変える機構。
- リード
- ねじが1回転で進む距離。
- 電磁鋼板
- モーターの鉄心に使う、磁気損失の小さい薄い鋼板。
- 熱クラス
- 絶縁材料の耐熱温度の区分。
- 磁気飽和
- 鉄心が磁気的にいっぱいになり、電流を増やしてもトルクが比例して増えなくなること。
- 部品表(BOM)
- 製品に使う部品と数量・費用の一覧表。
- 直動アクチュエータ
- 回転ではなく、直線の力と動きを出すアクチュエータ。
12. 参考資料(一次情報)
- Liao Q. et al. “Berkeley Humanoid: A Research Platform for Learning-based Control”, arXiv:2407.21781 (2024) — arxiv.org/abs/2407.21781
- Chi Y. et al. “Demonstrating Berkeley Humanoid Lite: An Open-source, Accessible, and Customizable 3D-printed Humanoid Robot”, arXiv:2504.17249 (2025) — arxiv.org/abs/2504.17249
- Wensing P. M., Wang A., Seok S., Otten D., Lang J., Kim S. “Proprioceptive Actuator Design in the MIT Cheetah: Impact Mitigation and High-Bandwidth Physical Interaction for Dynamic Legged Robots”, IEEE Transactions on Robotics 33(3), 509–522 (2017), DOI 10.1109/TRO.2016.2640183 — dspace.mit.edu/entities/publication/8b15bcc8-c288-43aa-b923-69ce3c13b818
- Allied Motion “HT Frameless Direct Drive Torque Motors”(フレームレスモーターの製品ページ。メーカー公称) — alliedmotion.com/brushless-motors/brushless-direct-drive-torque-motors/ht-frameless-direct-drive-torque-motors/
- Li X., Liu G., Fu X., Ma S. “Review on Motion and Load-Bearing Characteristics of the Planetary Roller Screw Mechanism”, Machines 10(5), 317 (2022), DOI 10.3390/machines10050317 — mdpi.com/2075-1702/10/5/317
- Harmonic Drive LLC “CSF/CSG Component Sets and Housed Units” カタログ(効率の条件、定格の定義) — harmonicdrive.net/_hd/content/documents/csf-csg.pdf
- IEC IEC 60034-1:2026 “Rotating electrical machines — Part 1: Rating and performance”(第15版、2026年3月13日。2022年の第14版を置き換え) — webstore.iec.ch/en/publication/89961
- ISO ISO 13849-1:2023 “Safety of machinery — Safety-related parts of control systems — Part 1: General principles for design”(2023年4月) — iso.org/standard/73481.html
- ISO ISO 10218-1:2025 “Robotics — Safety requirements — Part 1: Industrial robots”(Edition 3、2025年2月) — iso.org/standard/73933.html
- ISO ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(1998年4月。2021年に確認、段階 90.60「見直し中」) — iso.org/standard/22244.html
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| Berkeley Humanoid のアクチュエータ:ほぼ全部品を自作、減速機を内蔵、ほとんどに中空軸、クロスローラー軸受、9:1の遊星歯車(QDD)、電流からのトルク推定(ひずみゲージなし)、ケーブルの引き裂かれが課題で中空軸を採用 | Berkeley Humanoid の論文 出典 1 https://arxiv.org/abs/2407.21781 | 事実 |
| 4種類のアクチュエータの質量、ピーク・持続トルク、最高速(Table 2)、部品代と数量(Table 3)、合計 US$9,955、腕なしで約 US$10,000、量産で多くの費用が下がるという記述、7075・6061アルミと SKD11 鋼 | Berkeley Humanoid の論文 出典 1 https://arxiv.org/abs/2407.21781 | 事実 |
| 人型ロボットの関節の整理(成人サイズは波動歯車、軽量型は QDD)と、Tesla Optimus に関する論文の記述 | Berkeley Humanoid の論文(他文献の引用) 出典 1 https://arxiv.org/abs/2407.21781 | 事実 |
| Berkeley Humanoid Lite:PLA の3Dプリント、貫通ねじと真鍮の六角スタンド、部品表(Table III)、合計 US$4,312(米国)、アクチュエータ 6512 が10個で US$1,880、5010 が12個で US$1,632、機械効率、60時間試験、6個の効率の一致 | Berkeley Humanoid Lite の論文 出典 2 https://arxiv.org/abs/2504.17249 | 事実 |
| ギャップ半径の定義、トルク ∝ 2π r² l σ、トルク密度 ∝ r^0.8、慣性あたりのトルク ∝ r^-1.6(Emoteq HT 系列)、せん断応力 ∝ I B n / A、軸方向の長さが密度に影響しないこと、ピークと連続トルクの領域、デューティ比が小さいこと | Wensing らの論文(2017) 出典 3 https://dspace.mit.edu/entities/publication/8b15bcc8-c288-43aa-b923-69ce3c13b818 | 事実 |
| HT フレームレスモーター:直接組み込み向き、内径最大63.5 mm の中空、9つの外径、連続停止トルク 0.008〜9.2 N·m | Allied Motion の製品ページ(メーカー公称) 出典 4 https://www.alliedmotion.com/brushless-motors/brushless-direct-drive-torque-motors/ht-frameless-direct-drive-torque-motors/ | 事実 |
| 遊星ローラースクリュー:回転と直線の変換、ローラーが荷重と動きを伝える、ボールねじより荷重を受ける接点が多い | Li らのレビュー論文(2022) 出典 5 https://www.mdpi.com/2075-1702/10/5/317 | 事実 |
| 定格と効率の依存条件(減速機の効率の依存、定格トルクの定義) | Harmonic Drive LLC のカタログ 出典 6 https://www.harmonicdrive.net/_hd/content/documents/csf-csg.pdf | 事実 |
| IEC 60034-1:2026(第15版、2026-03-13、2022年版を置き換え)、ISO 13849-1:2023、ISO 10218-1:2025、ISO 9283:1998 の番号・題名・版・日付・段階 | IEC と ISO のページ 出典 7 https://webstore.iec.ch/en/publication/89961 出典 8 https://www.iso.org/standard/73481.html 出典 9 https://www.iso.org/standard/73933.html 出典 10 https://www.iso.org/standard/22244.html | 事実未確定/将来 |
| トルク密度(ピーク 約39・60・73・80、持続 約18・25・30・34 N·m/kg)、ピーク1 N·m あたり US$43.5・12.6・10.2・8.3、熱 5.7倍・1/4、ギャップ半径2倍で約1.7倍と約0.33倍、アクチュエータの費用比 約69%・約81%、構造・電子部品などの区分の合算、リード 2 mm の例(100 mm/s、0.40 N·m、約2,500 N/N·m) | 本稿の計算(論文の表の値と明示した仮定から。市販品の値ではない) | 本稿の計算 |
| トルクが電流にほぼ比例すること、発熱がトルクの2乗であること、熱の通り道、材料の組み合わせ、素材技術者の視点、ねじのリードの役割、設計の考え方の表の「得意・苦手」の列 | 一般的な教科書的整理にもとづく本記事の解説 | 解説 |
| 市販ヒューマノイドの関節の構成と部品代、企業の販売価格や量産目標、関節アクチュエータ全体の国際規格、遊星ローラースクリューの人型ロボットでの具体例、フレームレスモーターの質量と価格 | 本稿の調査範囲では確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(査読論文、arXiv の論文、メーカーの製品ページ、ISO・IEC の公式ページ)に限定しています。調査会社の推計や報道だけの数字は使っていません。「本稿の計算」の数値は、研究用ロボットの論文の表の値からの計算で、市販品の値ではありません。市販ヒューマノイドの関節と部品代、企業の販売価格・量産目標、関節アクチュエータ全体の国際規格については、確認できなかったため記載していません。図のうち図1と図8はImageGen生成の概念画像で、他は説明用の概念図または本稿の計算を含む作図です。