TECHNOLOGY EXPLAINER
農業・建設ロボット
― 畑と工事現場で働く機械と、取り組む企業の「確認できた範囲」
人が乗らないトラクターが畑を耕す。カメラが雑草だけを見つけて、除草剤をそこにだけ吹きかける。床に設計図の線を自動で描く。ダムの工事で、複数の建設機械が人の計画どおりに動く。農業と建設は、どちらも屋外で、土や天候が相手で、人手不足が課題とされる分野です。 この記事は、ロボットの知識がなくても読めるように、①自動運転トラクターの段階、②除草・散布のロボット、③収穫ロボット、④建設の墨出しと施工の自動化、⑤屋外で使う材料の課題、⑥取り組む企業(John Deere、Kubota、Carbon Robotics、Built Robotics、Dusty Robotics、Boston Dynamics、鹿島建設)、の順に、図と小さな計算で説明します。
企業の導入・台数・効果の説明は、すべて企業の主張として書き、独立した検証があるものは区別します。調査会社の市場推計は使いません。確認できた事実/企業の主張/計画/確認できなかったことを分けて書きます。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 農業と建設:共通点と違い
- 自動運転トラクター:「無人」にも段階がある
- 除草・散布のロボット:狙い撃ちの効果と代償
- 収穫ロボット:まだ「難しい仕事」
- 建設ロボット①:測量・墨出し・点検
- 建設ロボット②:掘削・施工の自動化
- 屋外で使う材料の課題
- 取り組む企業:確認できた範囲
- いまどこまで来たか(2026年10月25日確認)
- 評価・標準の読み方
- 用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出・整理した値
未確定/将来=計画・目標・研究中で、実績が確認できていない事項
このほか、構造の整理や素材から見た読み取りは「解説」として区別します。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
各社の「導入台数」「作業速度」「節約率」「精度」は、その会社の公式サイトや発表の記載で、独立した検証を受けたものとは限りません。独立した論文があるものは、その旨を添えます。異なる会社・機種の数値を並べて優劣はつけません。会社の売上・評価額・株価には触れません。 この分野は変化が速いため、機体名・規則・発売予定には確認日(2026年10月25日)を付けています。発売予定や目標は「未確定/将来」で、達成済みの事実ではありません。軍用・攻撃用の機器は扱いません。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 農業の「無人」には段階があります。日本の農林水産省のガイドラインは、手動操作、搭乗して自動操舵、目視監視による自動走行、遠隔監視による自動走行、という整理をしています事実[参考資料1]。Kubotaは、遠隔監視で使う無人のトラクターを、2027年4月に日本で発売する予定と発表しました(計画)事実[参考資料3] 未確定/将来。
- 「狙い撃ち」は節約になるが、取りこぼしの代償がある。カメラで雑草を見つけて必要な所だけ散布する方式で、アーカンソー州の3年間の試験は、散布面積を20〜90%減らして費用を節約できた一方、感度を低くすると雑草が増えたと報告しています事実[参考資料6]。
- 収穫ロボットは、まだ難しい仕事です。2014年のレビューは、50台の平均で収穫の成功率は66%、1回33秒で、どれも商品化されていないと述べました事実[参考資料10]。建設では、墨出し(床に線を引く)やダム工事での建設機械の自動運転が公式資料に出てきますが、効果は企業の主張が中心です。
前提知識はありません。ロボットは、「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組み合わせと考えてください。除草のロボットなら、カメラが「感じ」、プロセッサが雑草かどうかを「考え」、ノズルやレーザーが「動く」わけです。工場のロボットと違い、畑や工事現場は、地面も光も天候も毎日変わるので、「感じる」と「考える」が難しくなります。
この記事は、ドローン・ロボティクスの分野で、屋外の「仕事」をするロボットを扱います。位置の推定は本シリーズ『SLAMと自己位置推定』編、視覚は『ロボットの視覚と認識』編、脚で歩く点検ロボットは『脚型ロボットと点検ロボット』編、空から測量・散布するドローンは『ドローン物流』編と『ドローンの規制と空域管理』編、安全規格の考え方は『ロボットの安全規格の読み方』編で扱います。
2. 農業と建設:共通点と違い
農業と建設は、どちらも屋外で、土の上で、大きな機械を使う仕事です。Deereは10-Kで、顧客の課題として、労働力の不足、投入コストの変動、限られた期間での作業をあげています事実[参考資料4]。国土交通省は、さらなる人口減少が予測される中で、インフラの整備・維持管理を続けていく必要があるとして、建設現場の省人化を進めています事実[参考資料17]。Kubotaも、農業の高齢化と担い手の減少をあげています事実[参考資料3]。
共通点は、衛星測位(GNSS)の補正(RTK)で位置を決めることです。Kubotaのトラクターも、Built Roboticsの掘削機の装置も、GNSSとRTKを使うと説明しています事実[参考資料3・13]。違いは、相手です。農業の相手は、作物や雑草という生き物で、1つ1つ形も育ち方も違います。建設の相手は、設計図(BIM)という数字で決まった形と、土や鉄骨・コンクリートです(解説)。農業は「何がそこにあるか」を見分ける難しさ、建設は「図面どおりの位置に正確に」という難しさが中心になります。
3. 自動運転トラクター:「無人」にも段階がある
「無人のトラクター」と聞くと、人がまったく要らないように思えます。しかし、農林水産省の「農業機械の自動走行に関する安全性確保ガイドライン」(2017年3月に策定、2026年3月に最終改正)は、段階を分けて整理しています事実[参考資料1・2]。
- 手動操作:人が走行・作業のすべてを操作します。リモコン操縦の草刈機も、このガイドラインの対象より前の段階です。
- 搭乗して自動操舵:人が乗ったまま、操舵などを機械が補助します。
- 目視監視による自動走行:農機は無人で動き、人は見える場所(ほ場の中や周囲)から監視して、危険の判断と異常への対応をします。
- 遠隔監視による自動走行:農機は無人で動き、人はモニターなどで遠隔から監視します。異常が起きたときは、モニターで周囲の状況をつかんで適切に措置します。
2026年3月の最終改正で、遠隔監視で使う農機にコンバインが加わり、遠隔監視の対象は、ロボットトラクター、茶園管理ロボット、ロボットコンバインとされています。ほ場から別のほ場へ自動で移動する走行は、研究開発中とされています事実[参考資料1]。
Kubotaの例:遠隔監視で使う無人トラクター(2027年4月予定)
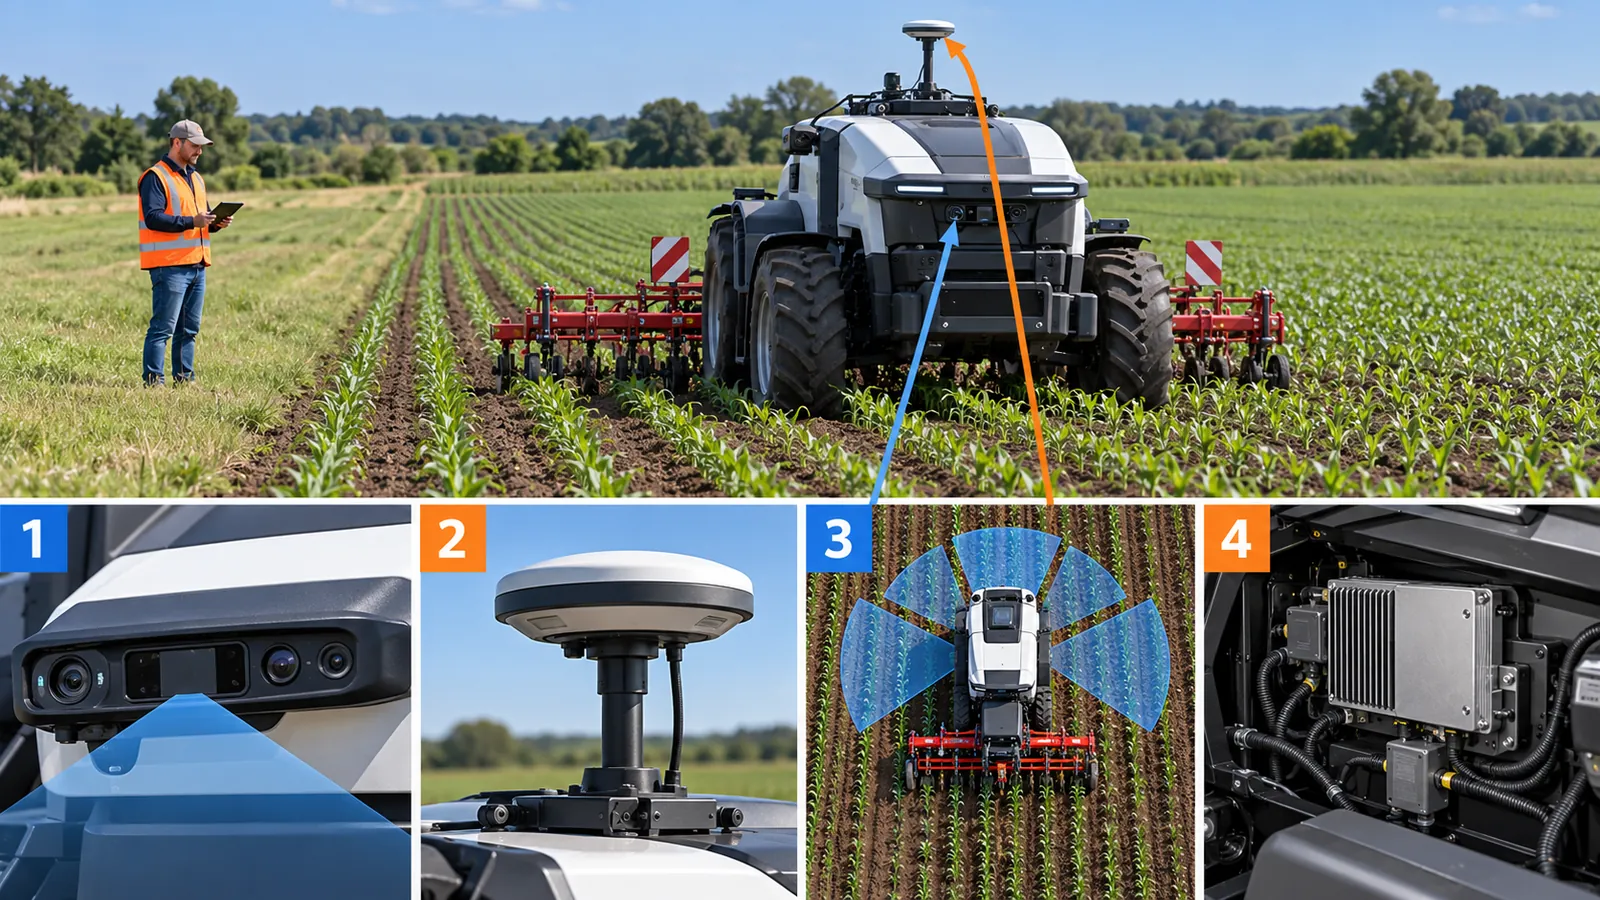
Kubotaは2026年8月6日、Agri Robo Tractor MRシリーズ(無人モデルと有人モデル)を、2027年4月に日本で発売する予定と発表しました。無人モデルでは、5台のAIカメラで周囲の人を、5台のミリ波レーダーで障害物を検出し、検出したらすぐ止まります。位置はGNSSとRTKの補正で決め、初めて使うときは、人が畑の外周を一周して形を覚えさせると、効率のよい作業経路を機械が決めます。タブレットで周囲を確認して、異常のあとに遠隔で再開の指示を出せます。Kubotaは、国産の無人自動走行トラクターとしては、遠隔監視ができる最初のもの(2026年8月6日時点、同社の調べ)と述べています。この製品は日本国内のみで、海外での販売の予定はないとしています事実[参考資料3]。発売は計画で、未確定です未確定/将来。
不正確です。農林水産省のガイドラインの段階は、人が「どこから、どう見ているか」を区別しています。目視監視でも遠隔監視でも、使用者は農機と周囲を監視し、危険の判断や異常への対応をする役割です[参考資料1]。遠隔監視でも、速やかに駆け付けられる者の配備など、緊急時の体制を事前に整えることが求められています[参考資料1]。無人化が減らすのは「運転席に座る時間」で、責任と監視が消えるわけではありません(解説)。
Deereの位置づけ(10-Kより)
Deere & Company(John Deere)は、農業・芝生・建設・林業の機械を作る会社です。10-Kは、事業を生産・精密農業(大型のトラクターやコンバインなど)、小型農業・芝生、建設・林業、金融の4つに分け、自動化・自律化・デジタル化などを長期の目標(Leap Ambitions)に掲げ、小型農業では自律化の技術を開発している、と述べています事実[参考資料4]。個々の自動運転製品の仕様や台数は、本稿が開ける公式資料では確認できませんでした。
4. 除草・散布のロボット:狙い撃ちの効果と代償
畑の雑草を、全面に除草剤をまかずに、見つけたところだけ処理する方法が実用になっています。
狙い撃ち散布:John DeereのSee & Spray
See & Sprayは、2021年に始まった方式で、散布機のブームに付けたカメラとプロセッサで、毎秒2,500平方フィート(約232 m²)を走査(最大時速15マイル)し、雑草を見つけて、個々のノズルを開閉します事実[参考資料5]。毎秒2,500平方フィートは、時速15マイル(約6.7 m/s)で割ると、幅約35 m(約114フィート)に当たります本稿の計算。Deereは、2025年に500万エーカー超で使われ、非残効性の除草剤の使用量が平均で50%近く減り、約3,100万ガロンの散布液を節約した、と述べています(企業の主張)事実[参考資料5]。節約量を面積で割ると、1エーカーあたり約6.2ガロンです(31,000,000 ÷ 5,000,000)本稿の計算。同じ発表は、第三者の試験で大豆の収量が平均で2 bu/A(最大4.8 bu/A)増えた、とも述べています(企業の主張)。
独立した試験:節約と取りこぼしのトレードオフ
アーカンソー大学のAventら(2026)は、3年間、アーカンソー州の大豆で、全面散布と、See & Sprayの狙い撃ち(高感度・低感度)を比べました。散布した面積は、全面散布の20〜90%に減りました。初期の散布では、高感度で57.9%、低感度で41.3%、中期では高感度で49.3%、低感度で48.1%でした。費用は、全面散布の後作業費(227.22米ドル/ha)に対し、43.22〜129.19米ドル/haの節約でした。割合にすると19%〜57%です事実[参考資料6]本稿の計算。
一方、感度を低くして3年続けると、雑草(Palmer amaranth)の密度が、867株/haから2,870株/ha、11,300株/haへと増えました(約13倍)。収穫時に残った雑草の取りこぼしが多かったためとみられると、論文は述べています。高感度と全面散布では、3年間で土の中の種子は増えませんでした事実[参考資料6]。
条件つきです。独立した3年間の試験では、高感度の設定なら種子が増えず、費用が節約できましたが、低感度の設定では、見落とした雑草が増えました[参考資料6]。「何%減った」だけでなく、どの設定で、何年続けて、取りこぼしがどうなったかまで見る必要があります。また、この結果は1地点・大豆・特定の除草剤の組み合わせで、他の作物や地域に当てはまるとは限りません(論文の範囲)。
レーザー除草:Carbon RoboticsのLaserWeeder
除草剤の代わりに、レーザーで雑草を焼く機械もあります。Carbon Roboticsは、2022年2月発表の初代のLaserWeederについて、幅20フィート、重さ9,500ポンド(約4,309 kg)、150 Wのダイオードレーザー30個、高解像度カメラ42台、毎分5,000本以上の雑草に照射、最大99%の雑草を除去、と述べています(企業の主張。数値は初代の仕様ページ)事実[参考資料7]。製品には「クラス4のレーザー製品」の警告が表示されています(直接光や散乱光が目や皮膚に危険)事実[参考資料7]。同社は、2018年創業でシアトルに本社をおき、15か国の顧客がいると述べています事実[参考資料8]。
独立した研究としては、Weed Research(2025年)のレビューが、レーザー除草を、深層学習による雑草と作物の識別と、レーザーによる除去を組み合わせた持続可能な代替として整理し、普及の障壁があると述べています事実[参考資料9]。「除草剤ゼロ」や「収量が5〜50%増」などの会社の数値(同社サイト)は、企業の主張で、本稿では独立した検証を確認できませんでした。
5. 収穫ロボット:まだ「難しい仕事」
収穫は、柔らかい果実を、傷つけずに、枝や葉の陰から見つけて、切り離す仕事です。人の手には簡単でも、ロボットには難しい理由は4つに分けられます。①見つける(葉の陰・光の変化)、②届く(枝や葉を避けて腕を伸ばす)、③切り離す(果柄を切る・引く)、④傷つけないです。
Bacら(2014)のレビューは、高付加価値の作物の収穫ロボット50台の平均を整理しました。見つける成功率85%、切り離し75%、収穫66%、果実の傷み5%、果柄の傷み45%、1回のサイクルタイム33秒(最短はキウイの1秒)です。そして、30年間の成績に改善が見られず、50台のどれも商品化されていないと述べています(2014年時点)事実[参考資料10]。33秒、成功率66%のロボットが1時間続けると、3,600 ÷ 33 = 約109回の試行で、× 0.66 = 約72個です本稿の計算(50台の平均から作った説明用の値で、1台の性能ではありません)。
2026年のレビューは、知覚(見つける)、操作(動かす)、切り離しを統合する課題として、位置の誤差、知覚から動作までの遅れ、環境の変動を挙げ、実験機から商業的に成り立つシステムへ移るには、評価の指標や経済性、規模の拡大が必要だと述べています事実[参考資料11]。
収穫を人の仕事と比べるなら、速さ、成功率、果実の傷みの3つを同時に満たす必要があります。たとえば成功率を上げようとして何度も試すと、時間がかかり、果実も傷みます。ここで使った数値は2014年のレビューの平均で、近年の機体はもっと良い可能性があります。確認できた範囲では、最近のレビューも、現場導入の課題を挙げています(解説)。
6. 建設ロボット①:測量・墨出し・点検
建設現場では、設計図の位置を、現場の床や壁に写す墨出し(レイアウト)が必要です。今は、人がメジャーやレーザーで一点ずつ印をつけますが、これを機械でするロボットが登場しています。
Dusty Robotics:床に設計図の線を印字
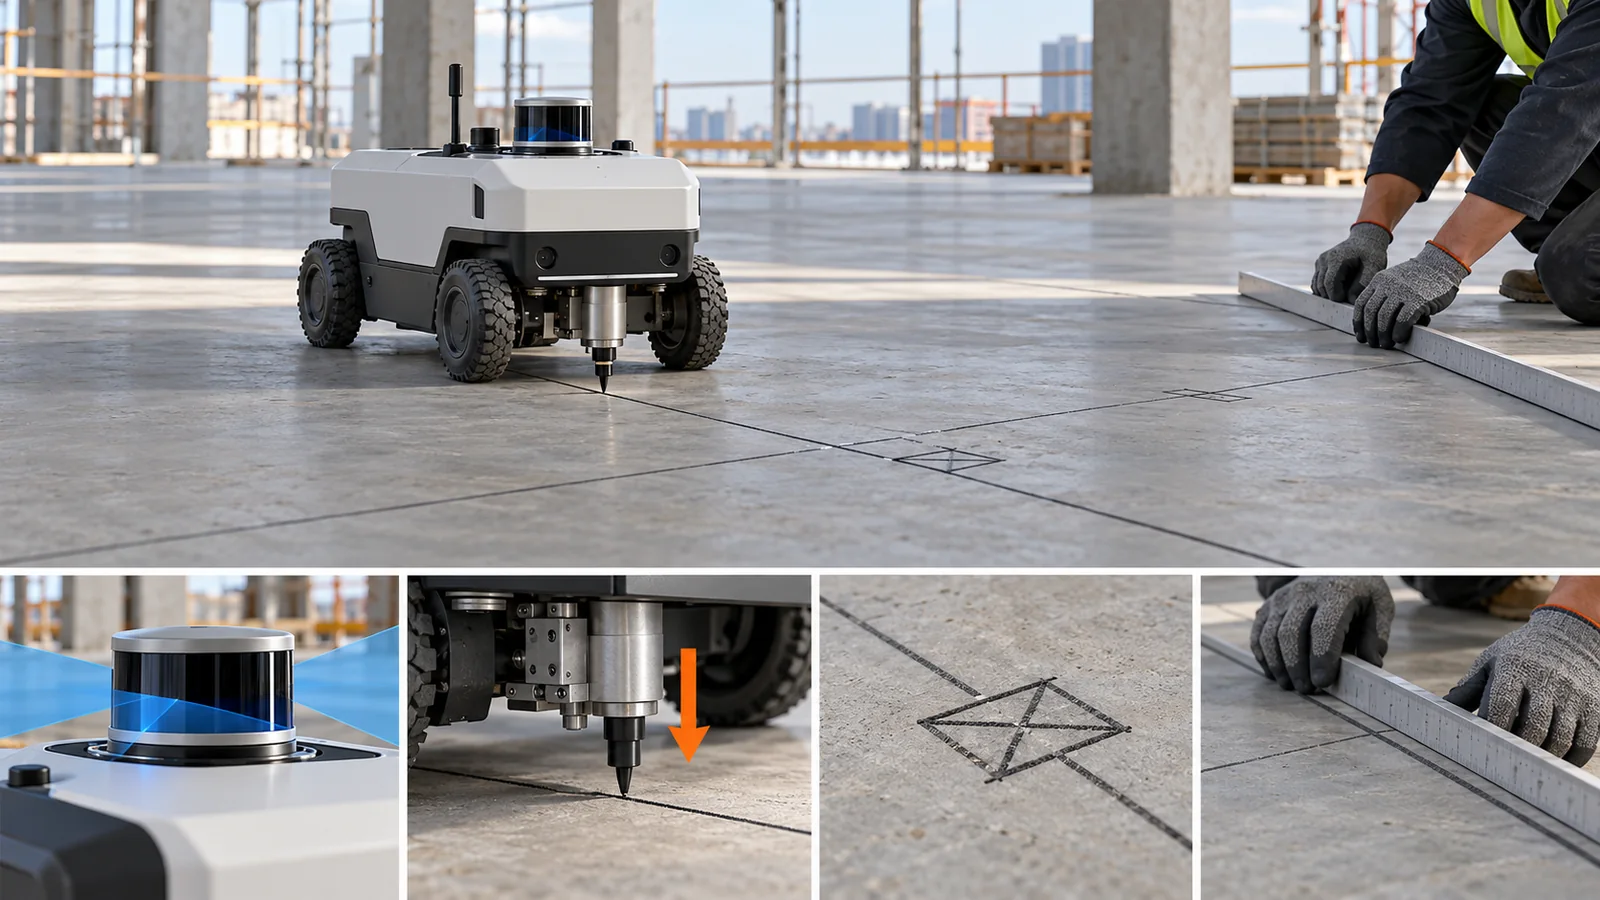
Dusty Roboticsは、BIM(建物の3Dモデル)に基づいて、床に線や記号を自動で印字するロボット「FieldPrinter」を提供しています。同社は、1人で1日に10,000〜15,000平方フィート(約929〜1,394 m²)本稿の計算を墨出しでき、精度は1/16インチ(約1.6 mm)まで、複数の職種の墨を同時に印字できると述べています(企業の主張)。FieldPrinterは北米で提供されています事実[参考資料12]。
ボストン・ダイナミクスのSpot:現場を巡回して記録
Boston Dynamicsは、ロボットSpotが、建設現場で自律的に巡回して、360°の画像・動画で進捗を記録したり、レーザースキャナで3Dデータを取得してBIMやデジタルツインに取り込んだりする使い方を紹介しています事実[参考資料14]。ペイロードは14 kg、顧客の手元に1,500台超と説明しています(企業の主張)事実[参考資料15]。脚型ロボットの構造は、本シリーズ『脚型ロボットと点検ロボット』編で扱います。
7. 建設ロボット②:掘削・施工の自動化
土を掘り、運び、固める作業を自動化する試みもあります。ここでも、遠隔操作と自動化は別です。遠隔操作は、危険な場所から人を離せますが、1台を1人が操作するので、人手は減りません。自動化は、計画を送ると、機械が自分で動くことで、少ない人数で多くの機械を動かすことを狙います。
鹿島建設のA⁴CSEL:ダム工事での自動運転
鹿島建設のA⁴CSEL(クワッドアクセル)は、人が作業計画を複数の自動化建設機械に送ると、機械が無人で自動運転する施工システムです。従来のリモコンによる遠隔操作とは異なる、と同社は説明しています。適用実績として、成瀬ダム堤体打設工事(工期2018年5月〜2026年12月)、小石原川ダム(2021年3月竣工)、大分川ダム(2019年11月竣工)、五ケ山ダム(2018年3月竣工)が挙げられています(企業の説明)事実[参考資料16]。対象は、振動ローラ、ブルドーザ、ダンプトラックなどです。
Built Robotics:既存の掘削機に後付けする自律化
Built RoboticsのExosystemは、既存の掘削機に取り付けて自律的に動かせるようにする装置一式で、全天候型の筐体、360°のスマートカメラ、GPS、液冷のコンピューターを含み、クラウドの指令センター「Everest」で管理されます。位置の精度はRTK GPS、IMU、レーザー測距で確保するとしています(企業の説明)。現在の同社の主力は、太陽光発電所のくい打ち(RPD 35、RPS 25)で、最大24時間運転、8層の安全システムなどを掲げています事実[参考資料13]。
国の方針:i-Construction 2.0
国土交通省は2024年4月16日に「i-Construction 2.0」を策定しました。2040年度までに建設現場の省人化を少なくとも3割、すなわち生産性を1.5倍にすることを目指し、施工・データ連携・施工管理のオートメーション化を3本の柱としています事実[参考資料17]。「3割の省人化」と「1.5倍」は、同じ仕事量なら人が7割になる、1 ÷ 0.7 = 約1.43倍、にほぼ当たります本稿の計算。これは目標で、達成済みの事実ではありません未確定/将来。
不正確です。鹿島建設の適用実績は、ダムの堤体のような大規模な工事が中心で、作業の場所・範囲・手順を事前に決めやすい現場です[参考資料16]。複雑で変化の多い現場に広げられるかは、本稿の出典では確認できませんでした。企業の説明(導入件数・安全性・効率)は、独立した検証を確認できていません。
8. 屋外で使う材料の課題
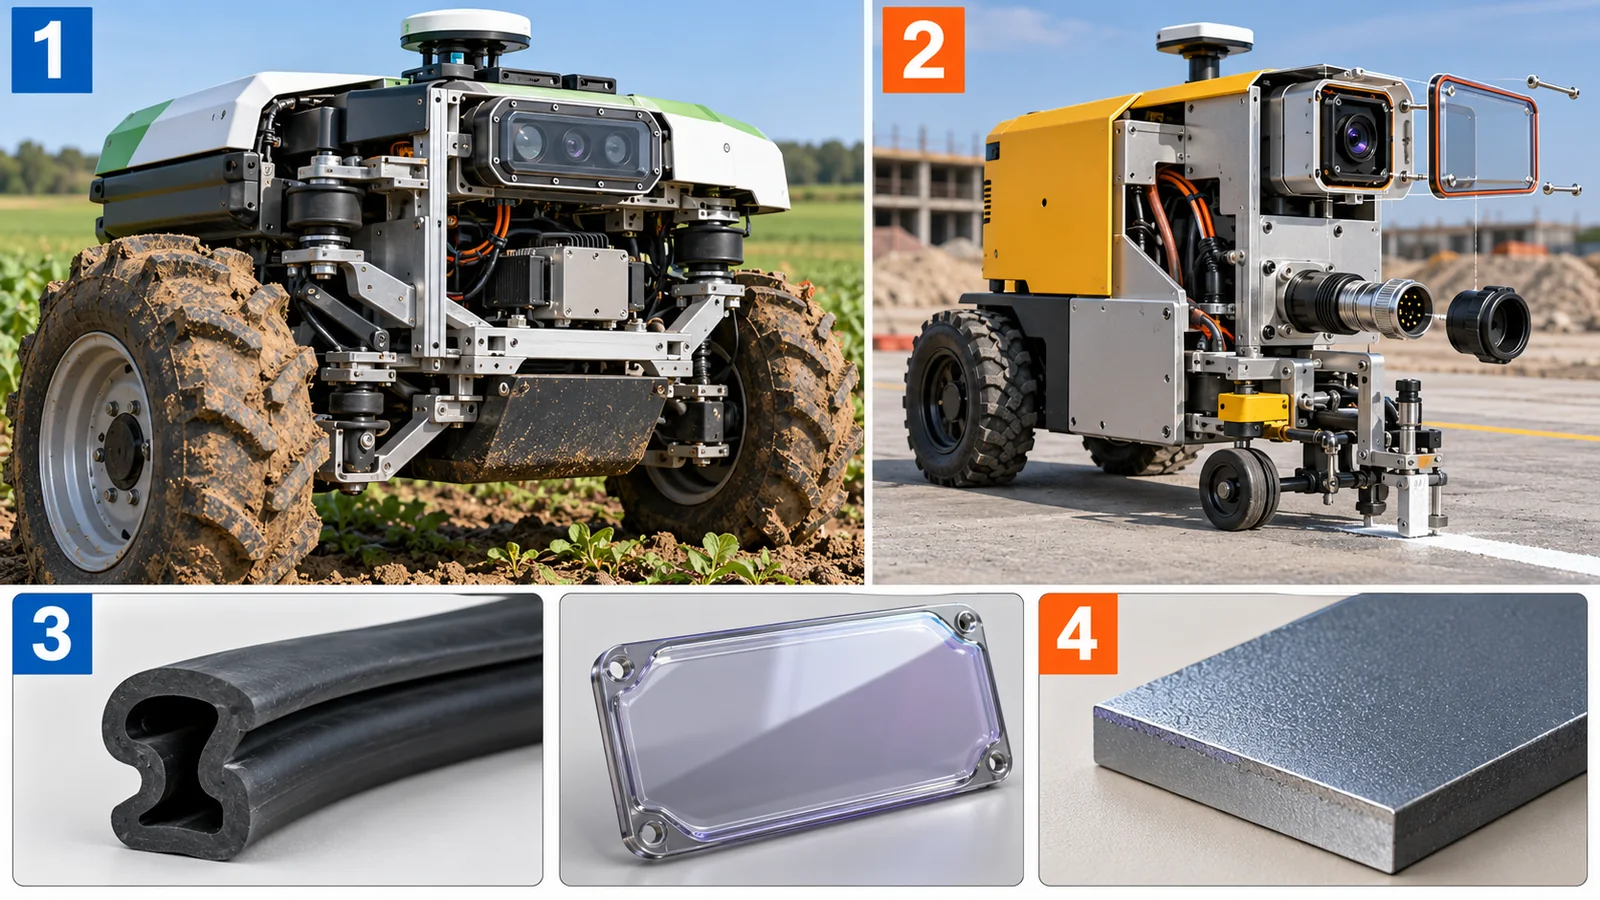
工場のロボットと違い、農業・建設のロボットは、土・雨・粉じん・温度・振動にさらされます。素材技術者の目で見ると、課題は次のように整理できます。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。屋外のロボットにかかる負荷と、材料の対応の整理。振動の列は本稿の解説で、出典の事実ではありません。
耕うん具のように土に触れる部品は、研磨摩耗(硬い砂粒が表面を削る)に強くさらされます。Malvajerdi(2023)のレビューは、耕うん具の摩耗率が土の中の砂粒が大きいほど増えること、摩耗を抑えるために被覆(コーティング)の方法と材料が研究されてきたこと、被覆した耕うん具では牽引力が小さく済んだという報告があることを整理しています事実[参考資料19]。素材から見ると、鋼の硬さ、被覆の硬さと密着、コストのトレードオフです。レーザー除草のように、土に触れない方式は、この摩耗を避ける利点があるとも読めます(推測)。
Built Roboticsは、Exosystemの筐体を、鋼とアルミで、粉じんと雨に耐え、−40℃〜55℃の温度に耐える、と説明しています(企業の説明)事実[参考資料13]。屋外のロボットでは、密閉と放熱が両立しにくく、振動で配線やコネクタが疲労することも課題になります(本稿による解説)。レーザー除草は、クラス4のレーザーを使うので、光が漏れない筐体と、安全の表示が材料・構造の要件になります[参考資料7]。
9. 取り組む企業:確認できた範囲
ここでは、本稿が公式資料で事業内容を確認できた会社だけを書きます。会社の優劣・評価額・株価には触れません。
| 会社 | 分野・型 | 公式資料で確認できたこと(確認日 2026年10月25日) | 区分・注意 |
|---|---|---|---|
| Deere & Company(John Deere) | 大手の機械メーカー(農業・建設・林業) | 4つの事業区分、自動化・自律化・デジタル化を長期の目標に。See & Sprayは2021年開始。2025年に500万エーカー超で使用、散布液を平均で50%近く削減(企業の主張)[参考資料4・5] | 事実。節約率は企業の主張。独立試験は第4章(Aventら) |
| Kubota Corporation | 大手の機械メーカー(農業) | Agri Robo Tractor MRシリーズ(無人・有人)を2027年4月に日本で発売予定。遠隔監視、AIカメラ5台・ミリ波レーダー5台。日本国内のみ[参考資料3] | 事実 未確定/将来。発売は計画 |
| Carbon Robotics | 専業のスタートアップ(レーザー除草・トラクターの自律化) | LaserWeeder(初代2022年2月)、150 Wダイオードレーザー30個、カメラ42台(初代の仕様)。クラス4のレーザー。2018年創業、シアトル本社、15か国[参考資料7・8] | 事実。仕様・効果は企業の主張 |
| Built Robotics | 専業のスタートアップ(建設・掘削機の自律化) | Exosystem(掘削機の自律化の後付け装置)、360°カメラ・RTK GPS・IMU・レーザー測距、太陽光発電所のくい打ち(RPD 35、RPS 25)[参考資料13] | 事実。数値は企業の主張 |
| Dusty Robotics | 専業のスタートアップ(建設の墨出し) | FieldPrinter(BIMに基づく床への印字)。1人で1日に10,000〜15,000平方フィート、精度1/16インチ(企業の主張)。北米で提供[参考資料12] | 事実。数値は企業の主張 |
| Boston Dynamics | 汎用ロボットの会社(建設現場の巡回) | Spotが建設現場で巡回・360°記録・レーザースキャン。ペイロード14 kg、顧客の手元に1,500台超(企業の説明)[参考資料14・15] | 事実。台数は企業の主張 |
| 鹿島建設 | 建設会社(施工の自動化) | A⁴CSELの適用実績:成瀬ダム、小石原川ダム、大分川ダム、五ケ山ダム[参考資料16] | 事実。効果は企業の説明 |
| Monarch Tractor、Komatsu など | ― | 公式サイトを開けなかった、または本稿の調査範囲で事業内容を確認できなかったため、記載していません | 未確定/将来 |
確認日は2026年10月25日。会社の計画・目標は、達成済みの事実とは別です。この表は、各社の優劣を示すものではありません。
10. いまどこまで来たか(2026年10月25日確認)
この分野は変化が速いので、一次情報で確認できたことを、確認日つきで整理します。
| 項目 | 確認できたこと | 区分 |
|---|---|---|
| 農業機械の自動走行の制度(日本) | 農林水産省のガイドラインが2017年3月に策定され、2026年3月に最終改正。遠隔監視の対象に、トラクター・茶園管理ロボット・コンバイン[参考資料1] | 事実 |
| 遠隔監視の無人トラクター(Kubota) | MRシリーズを2027年4月に日本で発売予定。日本国内のみ[参考資料3] | 事実 未確定/将来 |
| 狙い撃ち散布 | 独立した3年間の試験で、散布面積20〜90%減、節約43.22〜129.19米ドル/ha。低感度では雑草が増えた[参考資料6]。Deereは2025年に500万エーカー超、平均50%近い削減と発表(企業の主張)[参考資料5] | 事実 |
| レーザー除草 | Carbon Roboticsが2022年2月に初代を発表、15か国の顧客(企業の説明)。独立したレビューは、普及の障壁を指摘[参考資料7・8・9] | 事実 |
| 収穫ロボット | 2014年のレビューでは50台のどれも商品化されていない。2026年のレビューも、現場導入の課題を挙げる[参考資料10・11] | 事実 |
| 建設の自動化 | 鹿島建設のA⁴CSELは、ダム工事に適用(企業の説明)。国土交通省は、2040年度までに省人化3割を目指す(目標)[参考資料16・17] | 事実 未確定/将来 |
| 建設ロボットの独立した検証、国際規格の該当番号、Monarch Tractor・Komatsuなど他社 | 本稿の調査範囲では確認できなかった | 未確定/将来 |
確認日は2026年10月25日。企業の計画や目標は、達成済みの事実とは別です。
農業・建設ロボットは、屋外・土・天候が相手で、位置はGNSSとRTKで決めます。農業の「無人」は、人が乗る・目視で見る・遠隔で見る、という段階があり、責任と監視は残ります。除草・散布の狙い撃ちは、独立した試験でも節約が示された一方、感度の設定で取りこぼしが増える代償がありました。収穫ロボットは、成功率と速さの両立が課題です。建設では、墨出しと、ダムのような大規模工事での自動運転が公式資料に見られますが、効果は企業の主張が中心です。素材から見ると、摩耗、密閉と温度、振動、レーザーの安全が課題です。
11. 評価・標準の読み方
農業・建設ロボットの良し悪しは、1つの数字では測れません。「どれだけ人手が減るか(省人化)」「作業の速さと精度」「節約できた資材(除草剤、燃料)」「成功率」「安全」「どれだけ長く動くか」といった複数のものさしがあり、作物・季節・土・現場の条件で意味が変わります。何を測り、何を測っていないかを、確認できた範囲で表にします。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(農林水産省・国土交通省・ISOなど) | 読み方の注意 |
|---|---|---|---|
| 自動走行の安全(農業機械) | 人・障害物の検出と自動停止(Kubotaの説明)[参考資料3]事実 | 農林水産省「農業機械の自動走行に関する安全性確保ガイドライン」(2017年3月策定、2026年3月最終改正)[参考資料1・2]事実。ISO 18497:2018 “Agricultural machinery and tractors — Safety of highly automated agricultural machines — Principles for design”(Published、改訂予定〔90.92〕。本文は有料で未確認)[参考資料18]事実 | ガイドラインは指針で、法律そのものではない。ISOは、設計の原則の規格で、具体的な機種の要件は別。本文は未確認のため、要求の内容は書かない |
| 除草・散布の効果 | 散布面積の割合、費用、雑草密度(Aventら、独立した3年間の試験)[参考資料6]事実 | 統一された規格は、確認できなかった | 1地点・大豆・特定の除草剤での結果。設定(感度)と年数で結果が逆になる |
| 収穫の成績 | 位置の特定・切り離し・収穫の成功率、傷み、サイクルタイム(Bacら、レビュー)[参考資料10]事実 | 統一された規格は、確認できなかった。Bacらは「要件の定義と性能の測定」を課題に挙げる | 作物・方式の違う機体の平均で、1台の性能ではない |
| 墨出し・点検の精度 | Dusty:1/16インチ(企業の主張)[参考資料12]事実。Spot:ペイロード14 kg(企業の説明)[参考資料15]事実 | 確認できなかった | 精度の測り方(基準・条件・測定者)が示されていない。独立した検証は確認できなかった |
| 建設の自動化の達成度 | 鹿島建設:ダム工事への適用実績(企業の説明)[参考資料16]事実 | 国土交通省「i-Construction 2.0」:2040年度までに省人化3割・生産性1.5倍(目標)[参考資料17]事実 未確定/将来。建設機械の自動運転の国際規格(ISO・IEC)は、確認できなかった | 目標は達成度とは別。件数・削減された人数の測り方を確認 |
| 材料・摩耗 | 耕うん具の摩耗と被覆(Malvajerdiのレビュー)[参考資料19]事実 | ASTM International の規格・サイトは参照していません。本稿では確認できなかった | 土・水分・砂粒で摩耗が変わる。一般の傾向を特定の機種に当てはめない |
表の整理は本稿の計算(整理)。ISOの規格本文は有料で未確認のため、題名・状態にとどめています。ASTM International の規格・サイトは参照していません。
読み方の注意(素材技術者向け)
- 実演とベンチマーク、現場は違います:展示会や広報映像の動きは、雨・泥・土の違い・季節の中での連続運転の成績を示しません。独立した試験(Aventら)の結果と、会社の発表を区別します。
- 企業の主張と第三者の検証は違います:「平均50%の削減」「5〜50%の収量増」「毎分5,000本の雑草」は、各社の公式サイトや発表の記載です。
- 指針と要求は違います:農林水産省のガイドラインは指針で、法的な拘束力は本稿では確認していません。ISO 18497は、本文を確認していません(推測:製品の安全の説明に使われる)。
- 計画と達成は違います:Kubotaの発売予定、i-Construction 2.0の目標は、いずれも未確定です。
12. 用語集
- ロボット農機
- ロボット技術を組み込んで、自動走行・作業をする農業機械(日本のガイドラインの用語)。
- 自動操舵
- ハンドル操作を機械が助ける機能。人は乗ったまま。
- 目視監視/遠隔監視
- 人が見える場所から見守る/離れたモニターで見守る、無人機の監視の方法。
- GNSS/RTK
- 衛星で位置を測る仕組み/その誤差を補正して、数cmの精度にする方法。
- ミリ波レーダー
- 電波で、物の位置と動きを測るセンサー。暗くても使える。
- ほ場
- 作物を作る田畑のこと。
- 狙い撃ち散布(スポット散布)
- 雑草などを見つけて、必要な所だけに散布する方法。
- 感度(検出の感度)
- 雑草を見落とさず検出しようとする度合い。高いと見落としが減るが、散布が増える。
- 取りこぼし(エスケープ)
- 処理しそこなって残った雑草。種をつけて、翌年増える原因になる。
- 土壌の種子(シードバンク)
- 土の中に残っている雑草の種子の蓄え。
- 非残効性の除草剤
- 散布した後、土の中に長く残らない除草剤。
- ダイオードレーザー
- 半導体を使ったレーザー。除草では、雑草の成長点を焼く。
- クラス4のレーザー
- レーザーの危険度の最も高い分類。直接光や散乱光でも目・皮膚を傷める。
- サイクルタイム
- 1回の作業(収穫など)にかかる時間。
- 果柄
- 果実を枝につなぐ細い茎。
- BIM
- Building Information Modeling。建物の3Dモデルと、その情報の管理。
- 墨出し(レイアウト)
- 設計図の位置を、現場の床や壁に印すこと。
- デジタルツイン
- 現実の施設の状態を、コンピューターの中に写し取ったもの。
- IMU
- 加速度と回転を測るセンサー。
- i-Construction
- 国土交通省の、建設現場の生産性向上の取り組み。「2.0」は省人化を狙う。
- 研磨摩耗
- 硬い粒が表面を削って起きる摩耗。
13. 参考資料(一次情報)
- 農林水産省(MAFF) 「農業機械の自動走行に関する安全性確保ガイドラインの概要」(2017年3月策定、2026年3月最終改正。確認日 2026年10月25日) — maff.go.jp/j/kanbo/smart/attach/pdf/index-306.pdf
- 農林水産省(MAFF) 「農業機械の自動走行に関する安全性確保ガイドライン」(令和8年3月一部改正)本文(確認日 2026年10月25日) — maff.go.jp/j/kanbo/smart/attach/pdf/index-307.pdf
- Kubota Corporation “Kubota to Launch Unmanned Autonomous Tractors with Remote Monitoring Capabilities”(2026年8月6日。企業の発表。確認日 2026年10月25日) — kubota.com/news/2026/20260806-001252.html
- Deere & Company Form 10-K(2025年11月2日終了の会計年度、2025年12月18日提出。企業の説明。確認日 2026年10月25日) — sec.gov/Archives/edgar/data/315189/000110465925122321/de-20251102x10k.htm
- High Plains Journal “John Deere customers use See & Spray technology across 5 million acres in 2025″(2025年11月12日。Deereの発表(2025年11月4日)の転載記事。確認日 2026年10月25日) — hpj.com/?p=171146
- Avent T. H. et al. “Weed population impacts using targeted herbicide applications with a precision sprayer in soybean over a three-year period”, Weed Technology 40, e9 (2026)(公開版を確認) — doi.org/10.1017/wet.2025.10056
- Carbon Robotics LaserWeeder の製品ページ(企業の説明。クラス4レーザー製品の表示を含む。確認日 2026年10月25日) — carbonrobotics.com/laserweeder
- Carbon Robotics 会社のページ(2018年創業、シアトル本社、15か国。企業の説明。確認日 2026年10月25日) — carbonrobotics.com/about
- Mutuyimana E. et al. “Laser Weeding Technology: A Promising Sustainable Weed Control Method”, Weed Research 65(6), e70037 (2025) — doi.org/10.1111/wre.70037
- Bac C. W. et al. “Harvesting Robots for High-value Crops: State-of-the-art Review and Challenges Ahead”, Journal of Field Robotics 31(6), 888-911 (2014) — doi.org/10.1002/rob.21525
- Ghonimy M., Abdel-Baky M. “Robotic Fruit Harvesting Systems: Integration of Perception, Manipulation, and Detachment for Autonomous Harvesting”, Agronomy 16(12), 1127 (2026) — doi.org/10.3390/agronomy16121127
- Dusty Robotics Dusty Robotics の公式サイト(トップ・会社紹介のページ。企業の説明。確認日 2026年10月25日) — dustyrobotics.com/
- Built Robotics Built Robotics の技術ページ(Exosystem。企業の説明。確認日 2026年10月25日) — builtrobotics.com/technology
- Boston Dynamics Boston Dynamics「Construction」のページ(企業の説明。確認日 2026年10月25日) — bostondynamics.com/solutions/construction/
- Boston Dynamics Boston Dynamics「Spot」の製品ページ(ペイロード14 kg、顧客の手元に1,500台超。企業の説明。確認日 2026年10月25日) — bostondynamics.com/products/spot/
- 鹿島建設 A⁴CSEL(クワッドアクセル)の技術ページ(企業の説明。ダム工事の適用実績を含む。確認日 2026年10月25日) — kajima.co.jp/tech/civil_engineering/ict/automation/tech032/index.html
- 国土交通省 報道発表資料「「i-Construction 2.0」を策定しました」(2024年4月16日。確認日 2026年10月25日) — mlit.go.jp/report/press/kanbo08_hh_001085.html
- ISO ISO 18497:2018 “Agricultural machinery and tractors — Safety of highly automated agricultural machines — Principles for design”(ISOのページ。状態は Published、改訂予定の段階〔90.92〕。本文は有料で未確認。確認日 2026年10月25日) — iso.org/standard/62659.html
- Malvajerdi A. S. “Wear and coating of tillage tools: A review”, Heliyon 9(6), e16669 (2023)(PMCの公開版) — pmc.ncbi.nlm.nih.gov/articles/PMC10279786
14. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 農林水産省のガイドラインの整理(手動操作、搭乗して自動操舵、目視監視による自動走行、遠隔監視による自動走行)、対象のロボット農機(ロボットトラクター、茶園管理ロボット、田植機、草刈機、小型汎用台車、コンバイン)、2017年3月策定・2026年3月最終改正、遠隔監視の対象はトラクター・茶園管理ロボット・コンバイン、ほ場間移動の自動走行は研究開発中 | 農林水産省の概要資料・ガイドライン本文 出典1 https://www.maff.go.jp/j/kanbo/smart/attach/pdf/index-306.pdf 出典2 https://www.maff.go.jp/j/kanbo/smart/attach/pdf/index-307.pdf | 事実 |
| Kubotaが2027年4月に日本で Agri Robo Tractor MR シリーズ(無人・有人)を発売する予定であること、遠隔監視のタブレット、5台のAIカメラと5台のミリ波レーダー、GNSS・RTK、2024年3月の農林水産省の要件に適合、日本以外での販売の予定はないこと | Kubotaの発表(2026年8月6日) 出典3 https://www.kubota.com/news/2026/20260806-001252.html | 事実 |
| Deereの事業区分(生産・精密農業、小型農業、建設・林業)、自動化・自律化・デジタル化を長期の目標に掲げること、小型農業で自律化の技術を開発していること、See & Spray、GUSS のブランド | Deere の Form 10-K 出典4 https://www.sec.gov/Archives/edgar/data/315189/000110465925122321/de-20251102x10k.htm | 事実 |
| See & Spray:2021年開始、カメラとプロセッサで毎秒2,500平方フィートを走査(最大15 mph)、2025年に500万エーカー超で使用、非残効性除草剤の使用量を平均で50%近く削減(約3,100万ガロン)、大豆の第三者試験で平均2 bu/A(最大4.8 bu/A)の収量増、Application Savings Guarantee(企業の主張) | Deereの発表の転載(High Plains Journal) 出典5 https://hpj.com/?p=171146 | 事実 |
| アーカンソー州の大豆での3年間の試験:散布面積の割合(初期41.3%・57.9%、中期48.1%・49.3%)、散布面積の削減は20〜90%、節約は43.22〜129.19米ドル/ha(全面散布の後作業費227.22米ドル/ha)、高感度では種子が増えず、低感度では雑草密度が867→2,870→11,300株/ha | Aventら(2026) 出典6 https://doi.org/10.1017/wet.2025.10056 | 事実 |
| Carbon Roboticsの LaserWeeder:2022年2月発表の第1世代の仕様(幅20 ft、重量9,500 lb、30個の150 Wダイオードレーザー、42台のカメラ、毎分5,000本以上の雑草、最大99%)、クラス4のレーザー製品、2018年創業・シアトル本社・15か国(企業の説明) | Carbon Roboticsの公式ページ 出典7 https://carbonrobotics.com/laserweeder 出典8 https://carbonrobotics.com/about | 事実 |
| レーザー除草が、深層学習による雑草と作物の識別と、レーザーでの除去を組み合わせた技術であること、普及の障壁があること(レビュー) | Mutuyimanaら(2025)の要旨 出典9 https://doi.org/10.1111/wre.70037 | 事実 |
| 収穫ロボットの平均(位置の特定85%、切り離し75%、収穫66%、果実の傷み5%、果柄の傷み45%、サイクルタイム33秒、最短1秒)、30年改善せず、50台のどれも商品化されていない(2014年時点)。2026年のレビューが、位置の誤差・知覚から動作までの遅れ・環境の変動を、現場導入を妨げる課題とすること | Bacら(2014)、Ghonimyら(2026)の要旨 出典10 https://doi.org/10.1002/rob.21525 出典11 https://doi.org/10.3390/agronomy16121127 | 事実 |
| Dusty Robotics:BIMに基づく墨出し、1人で1日に10,000〜15,000平方フィート、1/16インチの精度、複数の職種の墨を同時に印字、FieldPrinter は北米で提供(企業の説明) | Dusty Roboticsの公式サイト 出典12 https://www.dustyrobotics.com/ | 事実 |
| Built Robotics:Exosystem(既存の掘削機に取り付ける自律化の装置一式)、360°カメラ・RTK GPS・IMU・レーザー測距、筐体は鋼とアルミ、−40〜55℃、8層の安全システム、現在の主力は太陽光発電所のくい打ち(RPD 35、RPS 25)(企業の説明) | Built Roboticsの技術ページ 出典13 https://www.builtrobotics.com/technology | 事実 |
| Boston DynamicsのSpot:建設現場で自律的に巡回して360°画像・動画とレーザースキャンを取得、BIM・デジタルツインに統合、ペイロード14 kg、顧客の手元に1,500台超(企業の説明) | Boston Dynamicsの公式ページ 出典14 https://bostondynamics.com/solutions/construction/ 出典15 https://bostondynamics.com/products/spot/ | 事実 |
| 鹿島建設のA⁴CSEL:作業計画を複数の自動化建設機械に送り、無人で自動運転する次世代の施工システム。適用実績として成瀬ダム(工期2018年5月〜2026年12月)、小石原川ダム(2021年3月竣工)、大分川ダム(2019年11月竣工)、五ケ山ダム(2018年3月竣工)(企業の説明) | 鹿島建設の技術ページ 出典16 https://www.kajima.co.jp/tech/civil_engineering/ict/automation/tech032/index.html | 事実 |
| 国土交通省の「i-Construction 2.0」(2024年4月16日策定):2040年度までに建設現場の省人化を少なくとも3割(生産性1.5倍)、3本の柱(施工・データ連携・施工管理のオートメーション化)。目標であり計画 | 国土交通省の報道発表 出典17 https://www.mlit.go.jp/report/press/kanbo08_hh_001085.html | 未確定/将来 |
| ISO 18497:2018 の題名・適用範囲(高度に自動化された農業機械の設計原則)、状態(Published、改訂予定)。林業・農場内の施設・公道は適用外 | ISOのページ 出典18 https://www.iso.org/standard/62659.html | 事実 |
| 耕うん具は、砂粒が大きいほど摩耗が増えること、被覆(コーティング)の研究があること | Malvajerdi(2023)の要旨 出典19 https://pmc.ncbi.nlm.nih.gov/articles/PMC10279786 | 事実 |
| 割合の計算(43.22÷227.22=19%、129.19÷227.22=57%、11,300÷867=13.0)、平方フィートからm²への換算(10,000×0.0929=929 m²、15,000×0.0929=1,394 m²)、1/16インチ=1.59 mm、3,600÷33=約109回、×0.66=約72個、31,000,000÷5,000,000=6.2ガロン/エーカー、i-Construction 2.0の「3割の省人化」と「1.5倍」の関係(1÷0.7=1.43) | 本稿の計算(仮定は本文と図に明記) | 本稿の計算 |
| Monarch Tractor、Komatsu など他社の取り組み、各社の導入台数・売上・評価額、独立した検証(建設ロボット)、建設ロボットの国際規格(ISO・IEC)の該当番号は、本稿の調査範囲で確認できなかったため記載していません | 本稿の調査範囲 | 解説 |
| 農業と建設の共通点と違いの整理、自動化の段階の読み取り、素材の視点(摩耗・温度・振動・レーザーの安全)、たとえとその限界、図が説明のための作図または枠であること | 本稿による解説(出典の事実をもとにした読み取り) | 解説 |
最終更新:2026年10月25日/出典は一次情報(農林水産省・国土交通省の資料、Deere の Form 10-K、各社の公式サイト・発表、Weed Technology・Weed Research・Journal of Field Robotics・Agronomy・Heliyon の論文、ISOのページ)に限定しています。企業の値・発表は「企業の主張」と明記し、独立した検証とは区別しました。業界誌の記事は使わず、Deere の発表は転載記事(High Plains Journal)で確認しました。 計算例(面積の割合、換算、成功率の掛け算)は本稿が作った説明用の計算で、特定の機種の仕様ではありません。調査会社の市場推計は使っていません。 Monarch Tractor・Komatsu など他社の取り組み、建設ロボットの独立した検証、国際規格の該当番号については、確認できなかったため記載していません。 図はすべて説明用の概念図または本稿の計算を含む作図で、図1と図6はImageGen生成の概念画像です。実際の機体・現場・外観を示すものではありません。