TECHNOLOGY EXPLAINER
触覚センサーと電子皮膚
― 圧力・横ずれ・温度を感じる「ロボットの皮膚」の方式と材料、そして課題
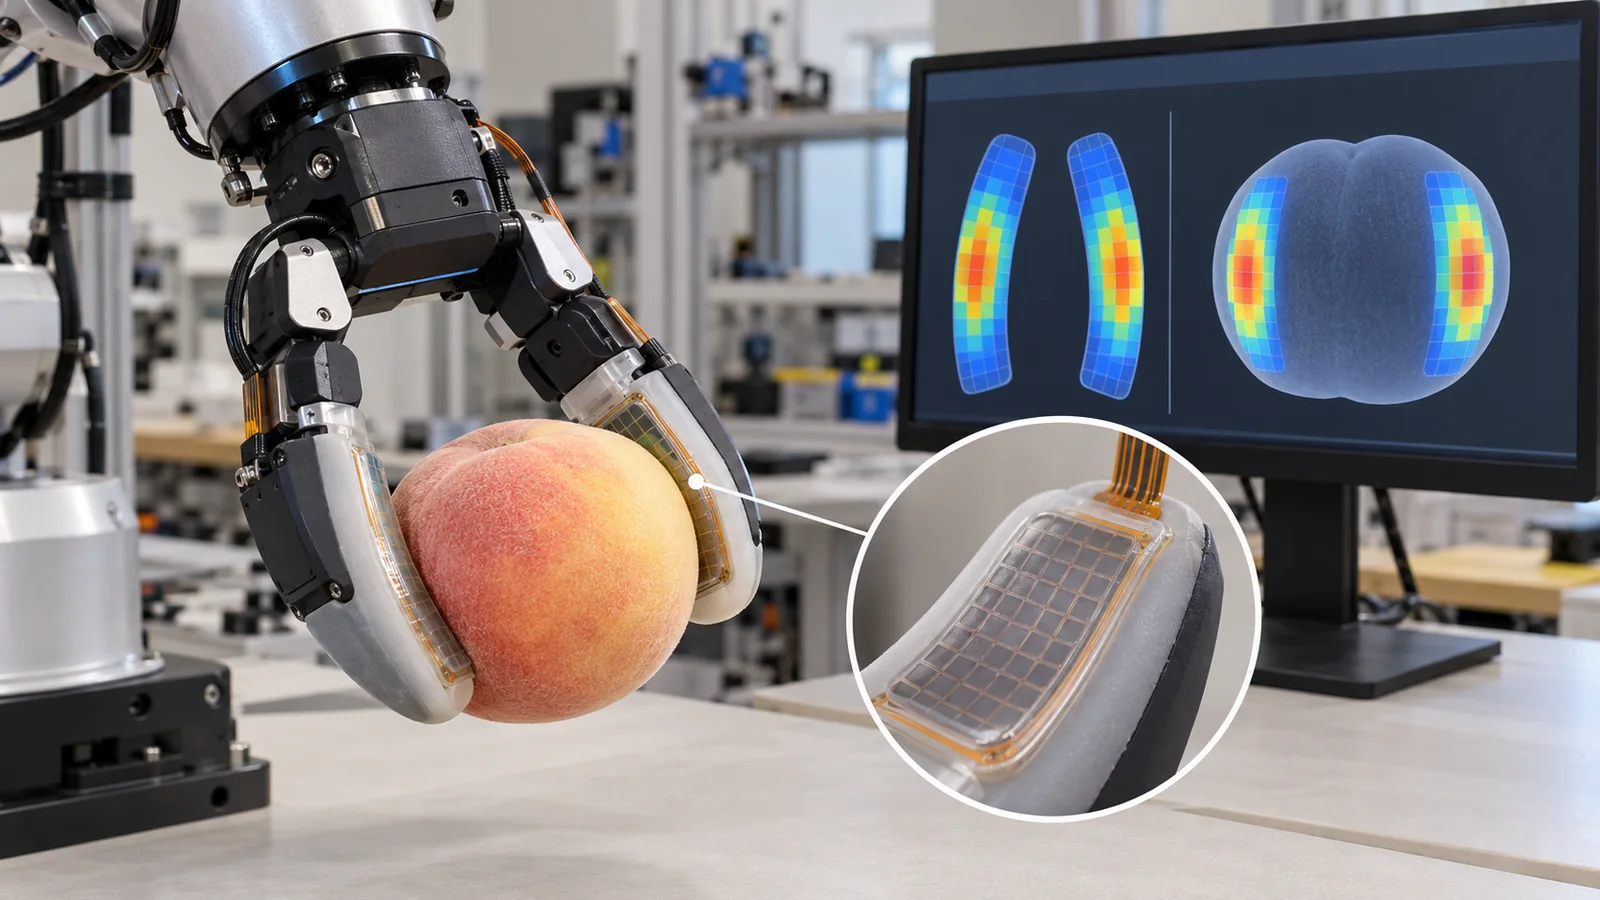
ロボットの指先に「触覚」を与えるのが、触覚センサーと電子皮膚です。この記事は、人の触覚を手本に、抵抗式・静電容量式・光学式・磁気式・液体式の5つの方式を、GelSight、DIGIT、uSkin、ReSkin、BioTac などの一次情報にもとづき、数値例を交えて、やさしく整理します。
素材技術者には、導電性ゴム、グラフェン、微細構造のPDMS、顔料を吹き付けたシリコーン、磁性粒子入りゴムが、感度と耐久性をどう左右するかを見ます。
- 3行でわかる/読む前に/シリーズの中での位置
- 人の触覚
- 何を測るのか
- 5つの方式
- 電子皮膚の材料
- 課題:耐久性、配線、ばらつき
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=改訂中・制定途中・計画・目標など、確定していない事項
このほか、材料や設計への読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
感度、分解能、価格、寿命、耐久性の数値は、各論文の著者の報告で、定義と試験条件がそれぞれ違うため、センサーどうしの優劣は論じません。BioTac の価格など、他の研究チームが述べる価格の主張は採用していません。「本稿の計算」は、前の記事の4.9 N と、1 cm² などの説明用の仮定による計算です。NIST の文書は2018年10月の草案で、国際規格ではありません。ASTM の規格は扱っていません。確認日は2026年10月25日 です。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 触覚センサーは、ロボットの「皮膚」にあたる部品です。押す力だけでなく、横ずれ、振動、温度も測ります。人の指先は、手のひらの約4倍の密度で触覚ユニットを持ちます(相対密度は手のひら:指の腹:指先 = 1:1.6:4.2)事実[参考資料1]。
- 方式は大きく5つあります。抵抗式、静電容量式、光学式(GelSight、DIGIT)、磁気式(uSkin、ReSkin)、液体・インピーダンス式(BioTac)です。どれも、柔らかい「皮」が擦れて劣化することと、センサーの数が増えると配線と読み出しが難しくなることが、共通の課題です事実[参考資料4・5・6・7・8・15]。
- 材料が性能を決めます。導電性のゴムやグラフェン、微細な突起をつけたPDMS、顔料を吹き付けたシリコーンのゲル、磁性粒子を混ぜたシリコーンなどです。たとえば DIGIT のゲルは、擦る試験で、比べたゲルより劣化がはるかに小さかったと報告されています(著者の試験)事実[参考資料5]。
前提知識はありません。触覚は、物に触れたときの力・形・すべり・温度の感覚です。ロボットにとっては、カメラで見えない接触の様子(指の裏側、物の下)を知る手がかりになります。電子皮膚(e-skin)は、人の皮膚のように、広い面積で柔らかく曲がり、触覚を感じる電子デバイスの総称です。圧力は、力 ÷ 面積(パスカル、Pa。1 kPa = 1,000 Pa)です。ロボット全体の説明は「ドローン・ロボティクス概論」編にあります。
前の「ロボットハンドと把持」編は、つかむ力と指先の摩擦を扱いました。この記事は、その接触を「感じる」側です。柔らかいアクチュエータや人工筋肉は「ソフトアクチュエータと人工筋肉」編と「ソフトロボットと人工筋肉」編で扱うため、ここでは触れません。学習によるつかみ方は「模倣学習と強化学習」編にあります。
2. 人の触覚 ― 手本はどうなっているか
ロボットの触覚の手本は、人の皮膚です。Johansson と Vallbo は、人の手のひら側の皮膚の神経から、334個の低閾値の触覚ユニットの信号を記録し、適応の速さと受容野(1つのユニットが感じる範囲)の性質で、RA、PC、SA I、SA II の4群に分けました。ユニットの密度は、手のひら、指の腹、指先の順に、相対値で 1、1.6、4.2 と、指先に向けて急に増えます。この差は、おもに受容野の小さな RA と SA I のユニットによります事実[参考資料1]。
ロボットの触覚をまとめた総説(Dahiya ら、2010年)は、人の触覚の生理や信号の符号化と伝達、触覚の知覚上の重要性を出発点にして、ロボットの触覚の設計の指針、さまざまな技術と変換の方法を整理しています。指先や手から全身へ広がっていること、広く使われるのを妨げる課題が残っていることも述べています事実[参考資料2]。
触れ続けていると、触れた最初の感じは薄れていきます。この「慣れ」の速さで、ユニットは2種類に分かれます。速く慣れる(RA、PC)ユニットは、触れた瞬間や、すべり・振動のような変化によく反応します。ゆっくり慣れる(SA)ユニットは、押し続けている状態に反応し続けます(解説)。ロボットでも、「押している強さ」を測るセンサーと、「すべり始めの細かな振動」を測るセンサーは、別の役目を持ちます。
3. 何を測るのか ― 圧力・せん断・振動・温度
Tian らは、軽く触れるときの圧力は10 kPa 未満、物を操作するときの圧力は10〜100 kPa だと述べています(著者の整理)事実[参考資料10]。ここで、前の記事のつかみ方の数値と結びつけてみましょう。0.5 kg の物を支えるのに指1本あたり約4.9 N 要りました。指先の接触面積を 1 cm²(0.0001 m²)とすると、圧力は 4.9 ÷ 0.0001 = 49,000 Pa、つまり約49 kPaで、物の操作の範囲に入ります本稿の計算。
もう1つの手がかりは、ReSkin の論文が挙げる「良い触覚の皮」の望ましい性質です。①つかみを安定させる柔らかい接触、②押す力と横ずれの力の正確な測定、③0.1 N 未満の力の分解能と 100 Hz を超える時間分解能、④4 cm² を超える広い面積、そして、小型・低価格・長持ちです(著者の整理)事実[参考資料7]。
正しくは:物を落とさないためには、横ずれ(せん断)の力が大切です。uSkin の論文は、人の皮膚のように、垂直の力と横ずれの力を高い密度で測る触覚センサーが、物体の認識の助けになると述べています事実[参考資料6]。GelSight は、接触面の変形(垂直と横)を測り、そこから接触の力とすべりを推定します事実[参考資料4]。人の皮膚も、押す状態と、すべりの変化を、別のユニットで感じます(前の章)。
4. 5つの方式 ― 仕組みと、一次情報にある数値
触覚センサーは、「接触でゴムが変形する」ことを、何で読み取るかで分けられます。ここでは5つの方式を、一次情報に書かれた事実とともに見ます。
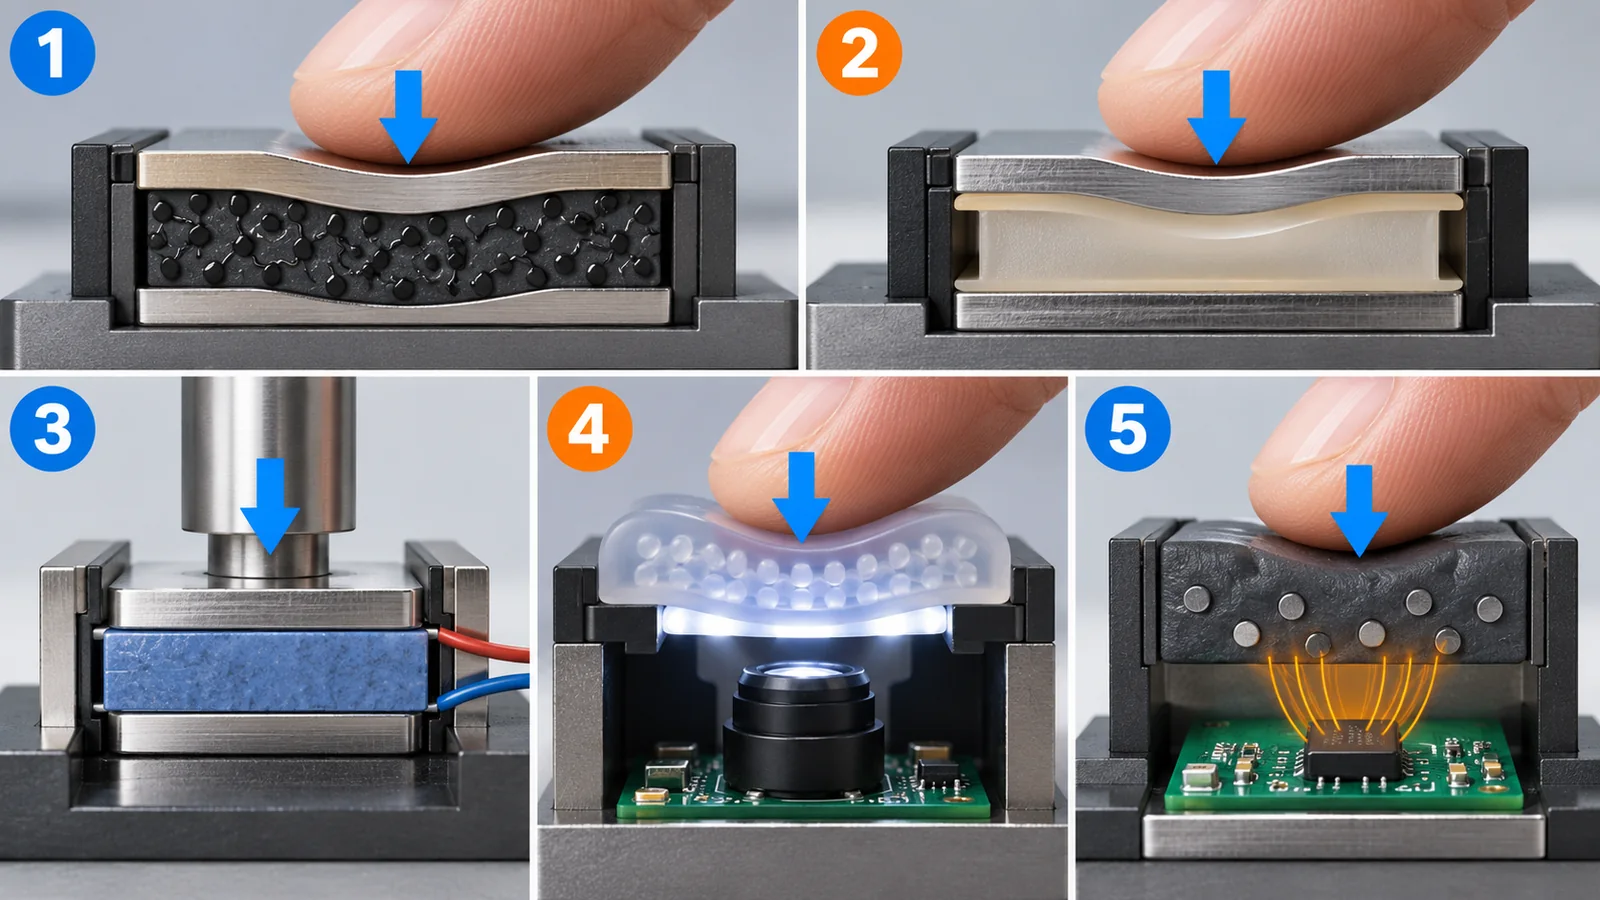
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。5つの方式の概念図。矢印は押す向き。構造は簡略化した絵で、実在のセンサーの内部構造そのものではありません。
(1) 抵抗式 ― 押すと抵抗が変わる
導電性の材料に力をかけると、抵抗が変わります。Tian らは、レーザーで描画したグラフェンを使った、発泡状の構造の抵抗式圧力センサーを作り、0〜50 kPa の広い範囲で感度が 0.96 kPa⁻¹ だったと報告しています事実[参考資料10]。一方、Pang らは、皮膚の表皮の構造に学んだ、不規則な突起(棘のような微細構造)を、紙やすりを型にして酸化グラフェンの還元で作り、感度 25.1 kPa⁻¹ を 0〜2.6 kPa の範囲で得たと報告しています事実[参考資料11]。感度が高いセンサーほど、測れる範囲が狭いという釣り合いが、2つの論文の数字に表れています(解説)。
(2) 静電容量式 ― 間隔が縮むと電気をためやすくなる
2枚の電極の間にゴムを挟み、押して間隔が縮むと、静電容量が増えます。Mannsfeld らは、薄いPDMS(シリコーンゴムの一種)の膜に微細な構造をつけて電極の間に使うと、構造のない同じ厚さの膜より、圧力への感度がはるかに高く、構造を変えて調整でき、応答時間も非常に短かった、と報告しています事実[参考資料9]。
(3) 光学式 ― ゲルの変形を「写真」に撮る
GelSight は、透明なゴムの板に、反射する膜をかぶせ、押された形を、中のカメラと、いろいろな向きからの照明で撮影します。接触面の形が、高い空間分解能で分かるのが特長で、分解能は、最適化したもので1〜2 µm、ロボットの指に入る小型のもので30〜100 µm です。ゴムと反射膜の間に黒い点を描くと、点の動きから、横ずれの力やねじりの力も分かります事実[参考資料4]。DIGIT は、同じ光学式を、ロボットの多指の手に載せられるように、幅20 mm、高さ27 mm、奥行き18 mm、重さ約20 g まで小型にし、バッチ1,000個の生産で、1個約15ドルの製造費の見積もりを示しました。カメラは60 fps で、ゴムのゲルは1本のねじで交換できます事実[参考資料5]。
(4) 磁気式 ― 磁石入りゴムが動くと、磁場が変わる
ゴムに磁性の粒子を混ぜて磁石の性質を持たせ、すぐそばに置いた磁気センサーで、ゴムの動きによる磁場の変化を読みます。uSkin は、3軸(垂直と横2方向)の力を測る素子を並べた柔らかい皮膚で、平面版の素子の中心間隔は4.7 mm です。新しいシリコーンの構造は、力の成分どうしの混ざり(クロストーク)を減らしましたが、3Dプリントした材料は、以前の Ecoflex よりヒステリシスが大きかった、と述べています事実[参考資料6]。ReSkin は、20 mm 角の範囲を5個の磁気センサーで読み、400 Hz まで、1 mm の分解能(90%の精度)、厚さ 2〜3 mm、部品代30ドル未満、5万回を超える接触でもモデルが正確、と報告しています事実[参考資料7]。
(5) 液体・インピーダンス式 ― 液体の道すじが変わる
BioTac は、硬い芯の周りを、弱く電気を通す液体を入れたゴムの皮膚が囲む構造です。芯の表面に電極があり、力で液体の道すじが変わると、電極ごとのインピーダンス(交流での電気の通りにくさ)が変わります。内側を凹凸にしたシリコーンの皮膚で、0.1〜30 N の力に対して 5〜1000 kΩ のインピーダンスが得られ、空間分解能は 2 mm 未満、周波数応答は 50 Hz 超で、どちらも皮膚のシリコーンの粘弾性に制限されているようだ、と報告されています事実[参考資料8]。
温度も、電子皮膚が測る大事な量です。Someya らは、有機半導体のトランジスタで、圧力と温度のセンサーの網(ネット)を作りました。ネット状にして25%まで伸ばせ、半径 2 mm まで曲げられ、卵の表面に貼って圧力の像を得ています事実[参考資料14]。Ho らは、グラフェンだけで、湿度・温度・圧力のセンサーを重ねた、透明で伸びる電子皮膚を作っています事実[参考資料12]。
感度は、圧力が少し変わったときに、出力がどれだけ変わるか(上の例では kPa⁻¹)。分解能には、「圧力の最小の差」と「場所の細かさ(空間分解能)」があります。この記事の図の「分解能」は、後者の場所の細かさです(解説)。感度が高くても場所が粗いセンサー、場所が細かくても力の範囲が狭いセンサーがあるため、用途に合わせて、どの量が必要かを決めます。
5. 電子皮膚の材料 ― ゴム、グラフェン、粒子、顔料
電子皮膚の総説(Hammock ら、2013年)は、人の皮膚を、触覚や温度の情報を脳へ伝える、伸び縮みする感覚網(ネットワーク)として捉え、ロボットや義肢に向けて、曲げ・伸ばしに耐える頑丈な素子を、大きな面積で、いろいろな機能と組み合わせて作ることが、電子皮膚の進展の中心だ、と整理しています事実[参考資料3]。ここでは、その材料を、一次情報の具体例で見ます。
- 導電性ゴム:Sekitani らは、単層カーボンナノチューブをイオン液体でフッ素系の共重合体に均一に分散させ、含有量を20重量%まで高めても柔らかさを保ち、シロキサン系のゴムで覆った複合膜で、導電率57 S/cm、伸び134%を得ました。これを印刷した有機トランジスタと組み合わせて、20 cm × 20 cm の「ゴムのような」アクティブマトリクスをつくり、70%伸ばしても壊れなかったと述べ、ロボットの腕の関節のような可動部に載せられる可能性を示しています事実[参考資料13]。
- グラフェン:Tian らは、レーザーで描画した発泡状のグラフェンの圧力センサーを報告しました事実[参考資料10]。Pang らは、酸化グラフェンの還元で、皮膚の表皮に学んだ不規則な微細構造を作りました事実[参考資料11]。Ho らは、グラフェンだけの、透明で伸びる多機能の電子皮膚を作りました事実[参考資料12]。
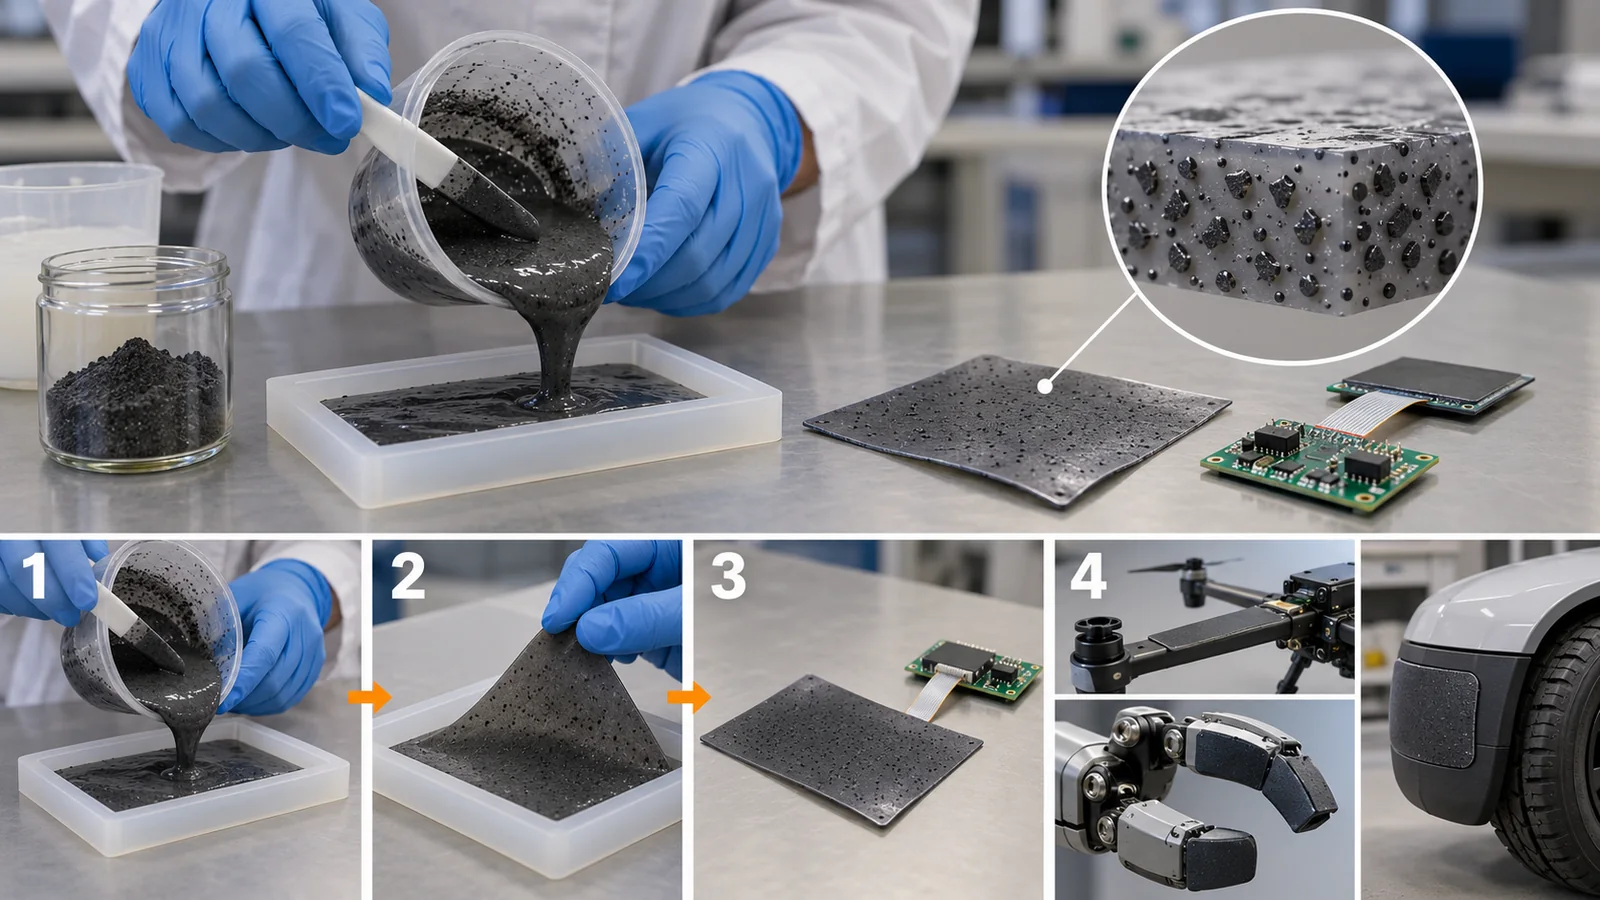
- 磁性粒子入りゴム:ReSkin は、磁性の微粒子(MQP-15-7)と、2液性のシリコーン(Dragon Skin 10 NV)を、2:1:1 の比で混ぜ、型に流して、小さな磁石の格子の上で磁化しながら、室温で3時間以上硬化させます。厚さは2〜3 mm です事実[参考資料7]。
- 顔料を吹き付けたゲル:DIGIT は、型に、シリコーン系の白い顔料をエアブラシで吹き付け、化学的な硬化剤で厚さの均一な「像を伝える層」にし、その上に基層のシリコーンを重ねて硬化させます。層が厚いと、変形が小さく空間分解能が落ち、薄いと壊れやすいため、厚さを変えて、頑丈さと感度の釣り合いを探したと述べています事実[参考資料5]。
どの方式でも、触覚の「皮」は柔らかいゴムです。柔らかいほど、小さな力で大きく変形するので感度が上がりますが、擦れて傷みやすくなります。DIGIT の論文は、接触面の「像を伝える層」が、物に触れ続けて摩耗し、センサーの特性が使うほど変わってしまうことを、課題として挙げています事実[参考資料5]。ReSkin の論文も、柔らかい接触を可能にする性質が、そのまま劣化の速さにつながると述べ、皮膚を貼り替えられる設計にしました事実[参考資料7]。「皮」を、消耗品として交換するという設計の考え方は、材料の寿命の限界を、構造で受け止める工夫です(解説)。
ReSkin の磁性粒子は、モーターの磁石(「永久磁石とレアアース」編)と同じ種類の材料科学の延長にあります(製品名 MQP-15-7 は、ネオジム系の磁石粉末と理解されます。解説)。硬い焼結磁石とは違い、粉をゴムに分散して、小さな磁石の格子の上で磁化することで、柔らかく曲がる磁石の皮膚ができます事実[参考資料7]。磁性粒子の種類・量・分散・磁化の方法は、信号の大きさと、センサーごとのばらつきを決めます(解説)。センサーごとの応答のばらつきは、貼り替えのたびにモデルを学習し直す必要を生むため、材料の均一性が実用性に直結します事実[参考資料7]。
6. 課題 ― 耐久性、配線、ばらつき
(1) 耐久性:擦ると、皮が壊れる
DIGIT の論文は、ゲルの耐久性を、擦る試験で比べました。工業用の線形の摩耗試験機(合計の荷重1.7 N、H-18 の研磨材の先端)で、表面を5回ずつ擦り、下から光を当て、像を伝える層が破れて光が通り抜ける割合の増加を測ります。結果は、擦る回数が5、10、15の後で、DIGIT のゲルは 0、0.3、0.3%、別の研究のゲルは 276、482、805%、GelSight 社のゲルは 475、662、918% でした事実[参考資料5]。ただし、比べたゲルの1つは、ロボット用ではなく高解像度の3D測定用に設計され、非常に薄い不透明な層を持つ、と著者自身が注記しています。著者自身の試験で、製品の優劣を示すものではありません。
(2) 配線:センサーが増えるほど、本数が問題になる
センサーを1つずつ配線すると、センサーの数と同じ本数の配線が要ります。行と列で配線すれば、本数はほぼ2√nに減りますが、読み出しは複雑になります(本稿の計算)。Lee らは、これまでの電子皮膚は触覚の情報をセンサーから順に送るため、センサーが増えると読み出しの遅れと配線の複雑さが問題になると述べ、情報を同時に送る ACES(非同期符号化電子皮膚)で、240個の人工の受容器を 1 ms の一定の遅れで読み、1万個を超える配列でも遅れを低く保てると報告しています事実[参考資料15]。ReSkin の論文も、抵抗式や静電容量式は多くの接続が要り、早い故障や組み込みの難しさにつながる、と述べています事実[参考資料7]。uSkin は、iCub のために開発された小型の制御基板を使い、読み出しの頻度を上げ、配線の数を減らしました事実[参考資料6]。
(3) ばらつきと履歴:同じように作っても、同じ応答にならない
uSkin の論文は、3Dプリントしたシリコーンが、以前の Ecoflex よりヒステリシス(押すときと戻すときで出力がずれること)が大きかったと述べています事実[参考資料6]。ReSkin の論文は、データから学習したモデルが、センサーごとのばらつきのために、別のセンサーにそのまま使えないことが多く、皮膚を貼り替えるたびに学習し直すのは現実的でない、と述べています事実[参考資料7]。そこで ReSkin は、新しい皮膚でもそのまま使えるモデルと、自己教師ありの較正で精度を上げる方法を示しました。
正しくは:電子皮膚は、一部の量(圧力の分布や温度)で、人の皮膚を上回る性能を示すことがあります。Hammock らは、すでに空間分解能と温度感度で、人の皮膚より優れた性能を示す電子皮膚があると述べています事実[参考資料3]。しかし、人の皮膚のように、広い面積で、長く使えて、頑丈で、多くの情報を少ない配線で読み出す、という全体の姿は、まだ課題が残っています(上の耐久性・配線・ばらつき)。「測れる量がある」ことと、「人の触覚と同じ」ことは別です。
7. 限界と、確認できなかったこと/まとめ
- 各センサーの数値は、各論文の著者の報告で、第三者の検証は確認していません。感度・分解能・価格・寿命は、センサーごとに定義と条件が違うため、方式どうしの優劣は論じていません。
- BioTac の価格や市販の触覚センサーの寿命は確認していません。ReSkin の論文が「BioTac は1,000ドルを超える」と述べるのは、その著者の主張で、本稿は採用していません。
- 触覚センサーの性能を定める国際規格は確認できませんでした。NIST の草案(SP 1227)に、触覚の感度や力の校正の測り方の案があるだけです。
- グラフェンなどの材料の、センサーとしての長期の信頼性は確認していません。一次情報で確認できたのは、感度・範囲などの初期の性能です。
- 電子皮膚の医療・健康への応用(皮膚に貼るセンサー)は扱っていません。この記事はロボットの触覚が対象です。
- 人の指先の触覚ユニットの密度は、手のひらの約4.2倍です。4群のユニットが、変化と状態を別々に感じます事実[参考資料1]
- 方式は5つ:抵抗式、静電容量式、光学式、磁気式、液体式。それぞれ、グラフェンの圧力センサー、微細構造のPDMS、GelSight・DIGIT、uSkin・ReSkin、BioTac が例です事実[参考資料10・9・4・5・6・7・8]
- 圧力の目安:軽い接触は10 kPa 未満、物の操作は10〜100 kPa。0.5 kg を指先 1 cm² で支えると約49 kPa です本稿の計算[参考資料10]
- 「皮」は消耗品です。DIGIT のゲルの擦る試験、ReSkin の貼り替え構造は、この課題への対応です事実[参考資料5・7]
- センサーが増えると、配線が問題になります。16×16 = 256 個なら、1つずつで256本、行と列で32本です。ACES は 240 個を 1 ms の遅れで読んだと報告しています本稿の計算[参考資料15]
8. 評価・標準の読み方
触覚センサーの「良さ」は、空間分解能(場所の細かさ)、感度と測定範囲、応答の速さ、横ずれを測れるか、ヒステリシスやばらつき、耐久性、価格が組み合わさって決まります。大事なのは、同じ言葉でも定義と条件が違うことです。「分解能」が、センサーの素子の間隔のこともあれば、実際に区別できる最小の距離のこともあります。以下は、確認できた範囲の整理です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・NIST など) | 読み方の注意 |
|---|---|---|---|
| 空間分解能 | GelSight 30〜100 µm(ロボット指用)、ReSkin 1 mm(90%の精度)、BioTac 2 mm 未満、uSkin 中心間 4.7 mm事実[参考資料4・7・8・6] | 確認できなかった | 「分解能」と「素子の間隔」は別の量。条件(物、力、較正)を確認する |
| 感度と測定範囲 | Tian ら 0.96 kPa⁻¹(0〜50 kPa)、Pang ら 25.1 kPa⁻¹(0〜2.6 kPa)、BioTac 0.1〜30 N で 5〜1000 kΩ事実[参考資料10・11・8] | 確認できなかった | 感度が高いと測れる範囲が狭くなりやすい。感度の定義(出力の何を何で割るか)を確認する |
| 応答の速さ | ReSkin 最大400 Hz、BioTac 50 Hz 超、DIGIT のカメラ 60 fps、ACES 1 ms の遅れ事実[参考資料7・8・5・15] | 確認できなかった | サンプリング周波数、センサーの応答、全体の遅れは別。すべりの検知には速さが要る(解説) |
| 耐久性 | DIGIT:工業用の線形の摩耗試験機で擦り、光の透過の増加で劣化を測る(5・10・15回で 0・0.3・0.3%)。ReSkin:5万回超の接触でもモデルが正確事実[参考資料5・7] | 確認できなかった(試験機の規格の名称は論文に書かれていない) | 著者の試験。比べたゲルは設計の目的が違う。実際の使用での寿命とは別 |
| ヒステリシスとばらつき | uSkin:3Dプリントのシリコーンは Ecoflex よりヒステリシスが大きい。ReSkin:センサーごとのばらつきで、学習したモデルが別のセンサーに移りにくい事実[参考資料6・7] | 確認できなかった | 材料と製造のばらつきが、そのまま性能の再現性になる(解説) |
| ロボットの手の触覚の測り方 | NIST 草案 SP 1227:触覚の感度(Touch Sensitivity)、力の校正(Force Calibration)などの測定の案事実[参考資料16] | 確認できなかった(国際規格になった試験法は確認していない)未確定/将来[参考資料16] | 2018年10月の草案で、作業文書。将来、変わりうる |
| 価格 | DIGIT:1,000個のバッチで1個約15ドルの製造費の見積もり。ReSkin:30ドル未満(著者の見積もり)事実[参考資料5・7] | — (規格ではない) | 著者の見積もりで、市販価格や量産の実績ではない |
表の整理は本稿の計算(整理)。NIST の草案の内容は、NIST の文書で確認(確認日 2026年10月25日)。国際規格の番号は、この記事では扱っていません。ASTM の規格は扱っていません。
読み方の注意(素材技術者向け)
- 実演とベンチマークと現場は、別のものです:研究室のセンサーは、決まった物、決まった力、新品の皮で測ります。現場では、擦れ、汚れ、温度、貼り替えの手間が加わります。
- 著者の報告と第三者の検証は別です:感度・分解能・価格・寿命は、各研究チームの報告です。条件が書かれていない数字は、そのまま比べないでください。
- 草案は標準ではありません:NIST の SP 1227 は、標準化に向けた作業文書です。国際規格として確定したものと同じに扱わないでください。
- 計画と達成は別です:「量産で安くなる」「次の世代で耐久性が上がる」は、計画であり、達成された事実ではありません。
9. 用語集
- 触覚
- 物に触れたときの、力・形・すべり・温度の感覚。
- 電子皮膚(e-skin)
- 人の皮膚のように、広い面積で柔らかく曲がり、触覚などを感じる電子デバイス。
- 受容野
- 1つの触覚ユニットが感じる皮膚の範囲。
- RA / SA
- 速く慣れる/ゆっくり慣れる触覚ユニット。
- 圧力
- 力 ÷ 面積。単位はパスカル(Pa)。
- せん断(横ずれ)
- 面に沿った向きの力や変形。
- タクセル
- 触覚センサーの1つの検知点。
- 感度
- 圧力が少し変わったときの、出力の変化の大きさ。
- 空間分解能
- 場所の細かさ。どれだけ近い2点を区別できるか。
- 抵抗式
- 押すと導電材料の抵抗が変わるセンサー。
- 静電容量式
- 押すと電極の間隔が変わり、静電容量が変わるセンサー。
- 光学式(ビジョンベース)
- ゴムのゲルの変形をカメラで撮るセンサー。GelSight や DIGIT。
- 磁気式
- 磁性粒子入りのゴムの動きを、磁気センサーで読むセンサー。
- インピーダンス
- 交流での電気の通りにくさ。
- PDMS
- ポリジメチルシロキサン。シリコーンゴムの一種。
- エラストマー
- ゴムのように大きく伸び縮みする高分子材料。
- グラフェン
- 炭素原子が1層に並んだ導電性の材料。
- カーボンナノチューブ
- 炭素の筒状の繊維。導電性ゴムの充填材に使われる。
- ヒステリシス
- 荷重をかけるときと戻すときで、出力がずれる現象。
- クロストーク
- 測りたい成分に、別の成分の信号が混ざること。
- ACES
- 非同期符号化電子皮膚。情報を同時に送り、配線と遅れを減らす方式。
- 摩耗試験
- 表面を擦って、傷みやすさを調べる試験。
- 光度ステレオ
- 異なる向きからの照明で撮った像から、表面の形を求める方法。
- 部品表(BOM)
- 製品に使う部品と数量・費用の一覧表。
10. 参考資料(一次情報)
- Johansson R. S., Vallbo A. B. “Tactile sensibility in the human hand: relative and absolute densities of four types of mechanoreceptive units in glabrous skin”, The Journal of Physiology 286, 283–300 (1979), DOI 10.1113/jphysiol.1979.sp012619 — doi.org/10.1113/jphysiol.1979.sp012619
- Dahiya R. S., Metta G., Valle M., Sandini G. “Tactile Sensing—From Humans to Humanoids”, IEEE Transactions on Robotics 26(1), 1–20 (2010), DOI 10.1109/TRO.2009.2033627 — doi.org/10.1109/TRO.2009.2033627
- Hammock M. L. et al. “25th Anniversary Article: The Evolution of Electronic Skin (E-Skin): A Brief History, Design Considerations, and Recent Progress”, Advanced Materials 25, 5997–6038 (2013), DOI 10.1002/adma.201302240 — doi.org/10.1002/adma.201302240
- Yuan W., Dong S., Adelson E. H. “GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force”, Sensors 17(12), 2762 (2017), DOI 10.3390/s17122762 — mdpi.com/1424-8220/17/12/2762
- Lambeta M. et al. “DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor with Application to In-Hand Manipulation”, IEEE Robotics and Automation Letters (2020), arXiv:2005.14679 — arxiv.org/abs/2005.14679
- Tomo T. P. et al. “A New Silicone Structure for uSkin—A Soft, Distributed, Digital 3-Axis Skin Sensor and Its Integration on the Humanoid Robot iCub”, IEEE Robotics and Automation Letters 3(3), 2584–2591 (2018), DOI 10.1109/LRA.2018.2812915 — doi.org/10.1109/LRA.2018.2812915
- Bhirangi R. et al. “ReSkin: versatile, replaceable, lasting tactile skins”, Proceedings of Machine Learning Research 164, 587–597 (2022), arXiv:2111.00071 — arxiv.org/abs/2111.00071
- Wettels N., Santos V. J., Johansson R. S., Loeb G. E. “Biomimetic Tactile Sensor Array”, Advanced Robotics 22, 829–849 (2008), DOI 10.1163/156855308X314533 — doi.org/10.1163/156855308X314533
- Mannsfeld S. C. B. et al. “Highly sensitive flexible pressure sensors with microstructured rubber dielectric layers”, Nature Materials 9, 859–864 (2010), DOI 10.1038/nmat2834 — nature.com/articles/nmat2834
- Tian H. et al. “A Graphene-Based Resistive Pressure Sensor with Record-High Sensitivity in a Wide Pressure Range”, Scientific Reports 5, 8603 (2015), DOI 10.1038/srep08603 — doi.org/10.1038/srep08603
- Pang Y. et al. “Epidermis Microstructure Inspired Graphene Pressure Sensor with Random Distributed Spinosum for High Sensitivity and Large Linearity”, ACS Nano 12, 2346–2354 (2018), DOI 10.1021/acsnano.7b07613 — doi.org/10.1021/acsnano.7b07613
- Ho D. H. et al. “Stretchable and Multimodal All Graphene Electronic Skin”, Advanced Materials 28, 2601–2608 (2016), DOI 10.1002/adma.201505739 — doi.org/10.1002/adma.201505739
- Sekitani T. et al. “A Rubberlike Stretchable Active Matrix Using Elastic Conductors”, Science 321, 1468–1472 (2008), DOI 10.1126/science.1160309 — doi.org/10.1126/science.1160309
- Someya T. et al. “Conformable, flexible, large-area networks of pressure and thermal sensors with organic transistor active matrixes”, Proceedings of the National Academy of Sciences 102, 12321–12325 (2005), DOI 10.1073/pnas.0502392102 — doi.org/10.1073/pnas.0502392102
- Lee W. W. et al. “A neuro-inspired artificial peripheral nervous system for scalable electronic skins”, Science Robotics 4, eaax2198 (2019), DOI 10.1126/scirobotics.aax2198 — doi.org/10.1126/scirobotics.aax2198
- Falco J., Van Wyk K., Messina E. “Performance Metrics and Test Methods for Robotic Hands”, NIST Draft Special Publication 1227(2018年10月。IEEE RHGM 技術委員会の作業文書・草案) — nvlpubs.nist.gov/nistpubs/SpecialPublications/NIST.SP.1227-draft.pdf
11. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 4群の触覚ユニット(RA、PC、SA I、SA II)、334個の記録、相対密度 1:1.6:4.2、差の主因が RA と SA I | Johansson と Vallbo(1979) 出典 1 https://doi.org/10.1113/jphysiol.1979.sp012619 | 事実 |
| ロボットの触覚の総説:人の触覚から出発し、設計の指針、技術、全身への拡大、残る課題 | Dahiya ら(2010) 出典 2 https://doi.org/10.1109/TRO.2009.2033627 | 事実 |
| 電子皮膚の総説:人の皮膚の捉え方、空間分解能と温度感度で人の皮膚を上回る電子皮膚があること | Hammock ら(2013) 出典 3 https://doi.org/10.1002/adma.201302240 | 事実 |
| GelSight:透明ゴム+反射膜、カメラと照明、分解能 1〜2 µm(最適化)・30〜100 µm(ロボット指用)、黒い点で横ずれと力・ねじり、Pressure Profile Systems の配列 5 mm、接触の力とすべりを変形から推定 | Yuan ら(2017) 出典 4 https://www.mdpi.com/1424-8220/17/12/2762 | 事実 |
| DIGIT:大きさ 20×27×18 mm・約20 g、60 fps、1個約15ドル(1,000個)、ゲルの作り方、層の厚さの釣り合い、摩耗試験(5・10・15回で 0・0.3・0.3% と 276・482・805%、475・662・918%)、1本のねじで交換 | Lambeta ら(2020) 出典 5 https://arxiv.org/abs/2005.14679 | 事実 |
| uSkin:3軸、素子の中心間隔 4.7 mm(平面版)、クロストークの低減、3Dプリントのシリコーンのヒステリシス、iCub 用の基板で配線を削減 | Tomo ら(2018) 出典 6 https://doi.org/10.1109/LRA.2018.2812915 | 事実 |
| ReSkin:磁性微粒子 MQP-15-7 と Dragon Skin 10 NV を 2:1:1、20 mm 角に5個の磁気センサー、400 Hz、1 mm(90%)、2〜3 mm 厚、30ドル未満、5万回超、貼り替え、望ましい性質の一覧、他方式への著者の指摘 | Bhirangi ら(2022) 出典 7 https://arxiv.org/abs/2111.00071 | 事実 |
| BioTac:硬い芯・弱く導電する液体・ゴムの皮膚、電極のインピーダンス、0.1〜30 N で 5〜1000 kΩ、分解能 2 mm 未満、50 Hz 超 | Wettels ら(2008) 出典 8 https://doi.org/10.1163/156855308X314533 | 事実 |
| 微細構造のPDMSを使う静電容量式の圧力センサーが、構造のない膜より感度が高く、調整でき、応答が短い | Mannsfeld ら(2010) 出典 9 https://www.nature.com/articles/nmat2834 | 事実 |
| レーザー描画グラフェンの抵抗式センサー 0.96 kPa⁻¹(0〜50 kPa)、軽い接触 10 kPa 未満・物の操作 10〜100 kPa | Tian ら(2015) 出典 10 https://doi.org/10.1038/srep08603 | 事実 |
| 酸化グラフェンの不規則な微細構造のセンサー 25.1 kPa⁻¹(0〜2.6 kPa)と、感度と直線性の釣り合い | Pang ら(2018) 出典 11 https://doi.org/10.1021/acsnano.7b07613 | 事実 |
| グラフェンだけの透明で伸びる多機能電子皮膚(湿度・温度・圧力) | Ho ら(2016) 出典 12 https://doi.org/10.1002/adma.201505739 | 事実 |
| カーボンナノチューブ複合膜:導電率 57 S/cm、伸び 134%、20 wt%、20 cm × 20 cm のアクティブマトリクス、70%伸張、ロボットの関節への言及 | Sekitani ら(2008) 出典 13 https://doi.org/10.1126/science.1160309 | 事実 |
| 有機トランジスタの圧力・温度センサーの網:半径 2 mm の曲げ、25%の伸び、卵の表面の圧力像 | Someya ら(2005) 出典 14 https://doi.org/10.1073/pnas.0502392102 | 事実 |
| ACES:240個で 1 ms の遅れ、1万個超でも遅れが低い、これまでの電子皮膚は順に送るため遅れと配線が問題 | Lee ら(2019) 出典 15 https://doi.org/10.1126/scirobotics.aax2198 | 事実 |
| NIST 草案 SP 1227(2018年10月)の測定項目(触覚の感度、力の校正ほか)と、作業文書・草案であること | NIST の草案 出典 16 https://nvlpubs.nist.gov/nistpubs/SpecialPublications/NIST.SP.1227-draft.pdf | 事実未確定/将来 |
| 4.9 N ÷ 1 cm² ≒ 49 kPa、1 kPa = 1,000 Pa、16×16 = 256 個で 256 本と 32 本、2√n、256×100 Hz×12ビット ≒ 307 kビット/秒 | 本稿の計算(前の記事の4.9 N と、1 cm² の仮定。説明用の例) | 本稿の計算 |
| 「速く慣れる/ゆっくり慣れる」のやさしい説明、「感度」と「分解能」の違い、素材技術者の視点、方式の優劣を論じないこと、MQP-15-7 がネオジム系の粉末と理解されること | 一般的な教科書的整理にもとづく本記事の解説 | 解説 |
| 触覚センサーの国際規格、BioTac の価格と市販品の寿命、グラフェンセンサーの長期信頼性、摩耗試験機の規格名 | 本稿の調査範囲では確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(査読論文、arXiv の論文、NIST の草案)に限定しています。調査会社の推計や報道だけの数字は使っていません。「本稿の計算」の数値は、説明用の仮定による計算です。触覚センサーの国際規格、BioTac の価格と市販品の寿命、グラフェンセンサーの長期信頼性については、確認できなかったため記載していません。図のうち図1と図7はImageGen生成の概念画像で、他は説明用の概念図または本稿の計算を含む作図です。