TECHNOLOGY EXPLAINER
減速機とギア
― 「回転を遅くして力を増やす」部品の、方式・精度・寿命・材料
ロボットの関節では、モーターの速い回転を、遅くて力の強い回転に変える減速機が働いています。この記事は、遊星歯車、波動歯車(ハーモニックドライブ)、RV減速機の3方式を、減速比とトルク、バックラッシュと剛性、寿命の式、材料と熱処理の順に、数値例を交えてやさしく整理します。
素材技術者には、鋼の清浄度と熱処理、表面処理、グリース、樹脂の3Dプリント歯車といった「材料の話」が、どこで性能と寿命に効くかを見ます。
- 3行でわかる/読む前に/シリーズの中での位置
- なぜ減速機が要るのか
- 3つの方式
- 精度の言葉を読む
- 寿命と材料
- どう選ぶか
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=改訂中・制定途中・計画・目標など、確定していない事項
このほか、材料や設計への読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
メーカーの値(定格トルク、バックラッシュ、剛性、ロストモーション、寿命)は、特定の製品シリーズのメーカー公称で、第三者の検証は確認していません。サイズ・比・試験条件が違うので、異なる製品や方式の数字を並べて優劣はつけません。「本稿の計算」は、カタログの式・値や論文の値に、明示した仮定(効率0.7など)を置いた計算で、実在の機体の性能ではありません。規格は番号・題名・版・段階の確認にとどめ、本文(有料)は確認していません。ASTM の規格は扱っていません。確認日は2026年10月25日 です。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 減速機は、モーターの「速いが力の弱い」回転を、「遅いが力の強い」回転に変える部品です。減速比100、効率0.7と仮定すると、トルク0.5 N·m・3000 rpm のモーターが、35 N·m・30 rpm の関節の動きになります本稿の計算。
- 主役は3つの方式です:遊星歯車、波動歯車(ハーモニックドライブ)、RV(偏心揺動)。波動歯車の基本特許は1959年に公開されました事実[参考資料1]。メーカーは、波動歯車の歯車要素のバックラッシュはゼロ、RV-E は1分角未満、遊星歯車(HPG)は3分角未満と公称しています事実[参考資料2][参考資料5][参考資料4]。
- 寿命と精度は、材料と使い方で決まります。波動歯車の薄い歯車は、焼入れ焼戻しをした中炭素の低合金鋼で作られることが多く、疲労の起点は鋼の中の非金属介在物と歯元の曲げです事実[参考資料7]。軸受の寿命はトルクの3乗で効くので、定格の1.2倍のトルクで使うと、期待寿命は10,000時間から約5,800時間に縮みます事実本稿の計算[参考資料2]。
前提知識はありません。歯車は、ふちに歯のある円板で、歯を噛み合わせて回転を伝える部品です。大きさの違う2つの歯車を噛み合わせると、回転の速さと力が変わります。これを自転車のギアで考えてください(たとえの限界:自転車では「ペダルを回す速さ」を人が変えられますが、ロボットは決まった比で固定されます)。ロボットの全体像は、本シリーズ「ドローン・ロボティクス概論」編にあります。
ロボットの筋肉(アクチュエータ)は、モーターと減速機の組み合わせです。この記事は減速機を、次の「関節アクチュエータ」編はモーター・センサー・制御まで含めた関節全体を扱います。モーターの磁石は「永久磁石とレアアース」編、軽量な構造材料は「ロボット・ドローンの構造材料」編にあります。
2. なぜ減速機が要るのか ― モーターは「速いが力が弱い」
電気モーターは、高速で回ると効率が良い一方で、1回転あたりに出せる力(トルク)は小さい機械です。ところがロボットの関節は、ゆっくり、大きな力で動く必要があります。腕の先の荷物を持ち上げる場面を思い浮かべてください。そこで、間に減速機を入れます。
動力(仕事の速さ)は、トルクと回転の速さの積です。減速機は動力を増やしません。回転を N 分の1にする代わりに、トルクを約 N 倍にします。実際には摩擦で一部が失われるので、出力トルクは「入力 × N × 効率」です。
減速比を上げると、何が犠牲になるか
「減速比は大きいほど力が出て良い」と考えたくなります。しかし、代償があります。モーターの回転部分(ロータ)の重さの影響は、減速比 N の2乗で出力側に効いてきます。これを反射慣性と呼びます。MIT Cheetah の論文は、反射慣性が歯車比の2乗に比例すると近似しています事実[参考資料8]。
出力側から関節を指で押したとき、減速比が大きいと、モーターの回転部分を N 倍の速さで回すことになり、とても重く感じます。これが反射慣性です。重い、というより「押しても動かない」状態で、床にぶつかったときの衝撃も、そのまま歯車に伝わります。逆に、外から押されても動く性質をバックドライブ性と呼び、減速比が小さいほど高くなります。
正しくは:MIT Cheetah の論文は、歯車比が低いと反射慣性は減るが、トルクを出すためのジュール熱(モーターの発熱)が増えると述べています。逆に、歯車比が高すぎると、脚が接地したときに壊れたり、必要な動きを妨げたりすると述べています事実[参考資料8]。同論文のロボットの脚は、1:5.8 の単段遊星歯車を使いました事実[参考資料8]。減速比は、用途ごとに釣り合いを探すものです。
3. 3つの方式 ― 遊星歯車、波動歯車、RV
ロボットの関節に使われる減速機は、おもに3つの方式に分けられます。ここでは、しくみ → 減速比の式 → メーカーが公称する値、の順に見ていきます。
(1) 遊星歯車(プラネタリギア)
中心の太陽歯車の周りを、複数の遊星歯車が回り、外側をリングギヤが囲む構造です。たとえば、太陽を入力、リングを固定、遊星をのせた腕(キャリア)を出力にすると、減速比は「1 + リングの歯数 ÷ 太陽の歯数」になります。歯数が太陽20・リング60なら、減速比は 1 + 60 ÷ 20 = 4 です本稿の計算。複数の遊星で荷重を分けるため、小さくて丈夫になります(解説)。
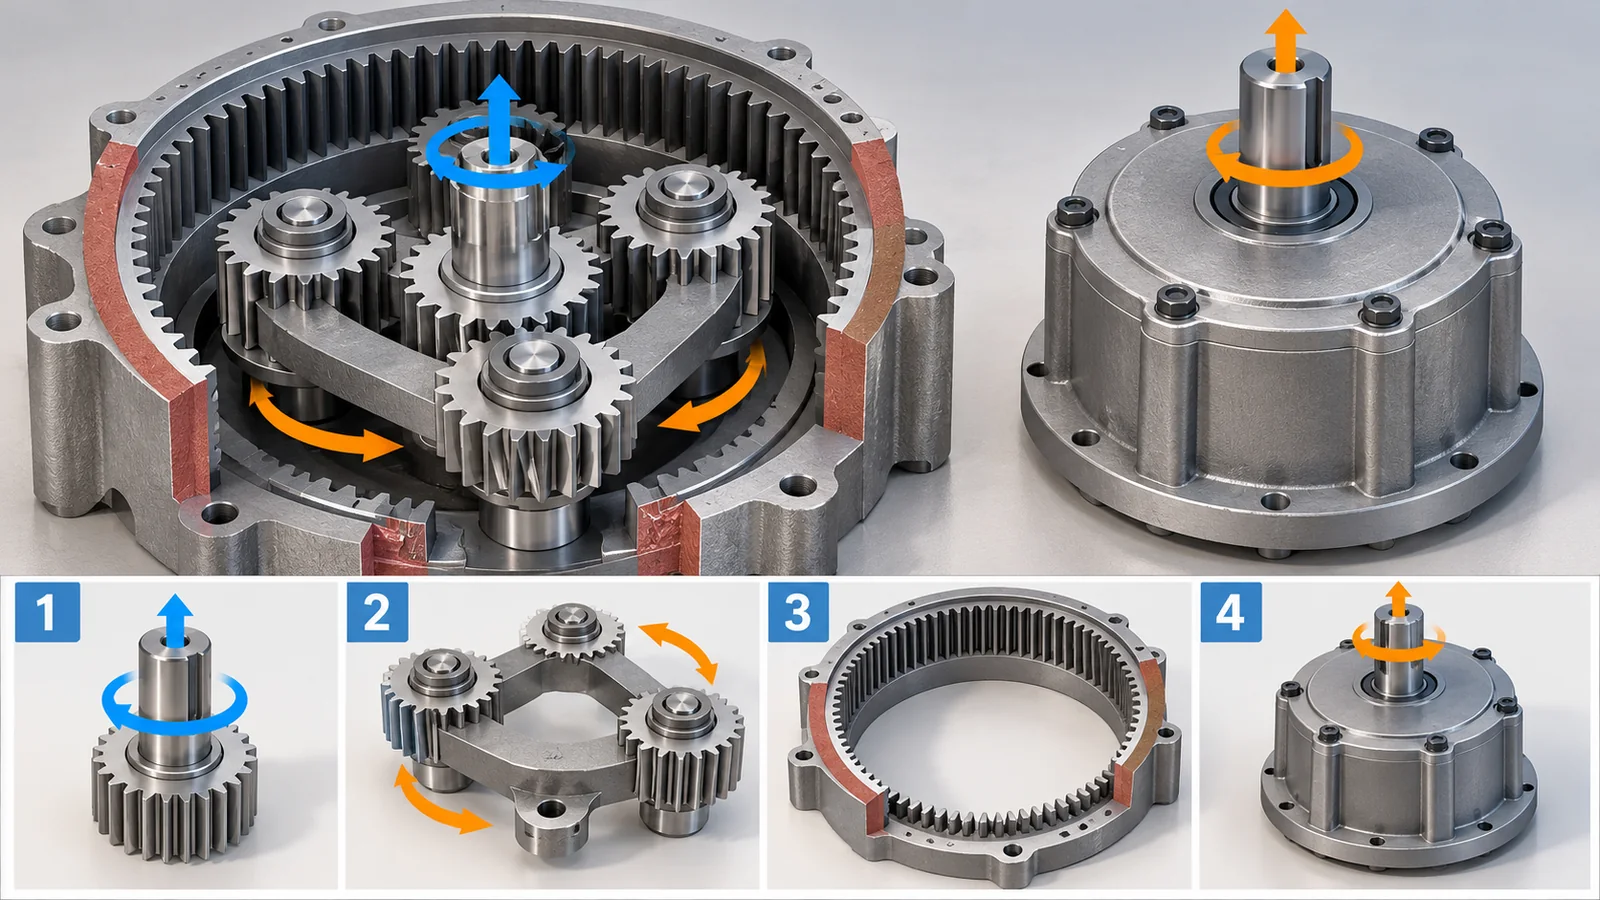
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。遊星歯車の概念図。歯数の例は説明用で、特定の製品ではありません。HPG の比とバックラッシュは、Harmonic Drive LLC の製品ページにあるメーカー公称です。
Harmonic Drive LLC の HPG 遊星歯車は、比 3:1〜50:1、バックラッシュ 3 分角未満(オプションで 1 分角未満)、繰り返し精度 ±20 秒角と公称されています事実[参考資料4]。MIT Cheetah の脚は、単段・4遊星の遊星歯車で、1:5.8 という比は、標準的な構成で単段として取れる最大の比だった、と論文が説明しています事実[参考資料8]。
(2) 波動歯車(ハーモニックドライブ)
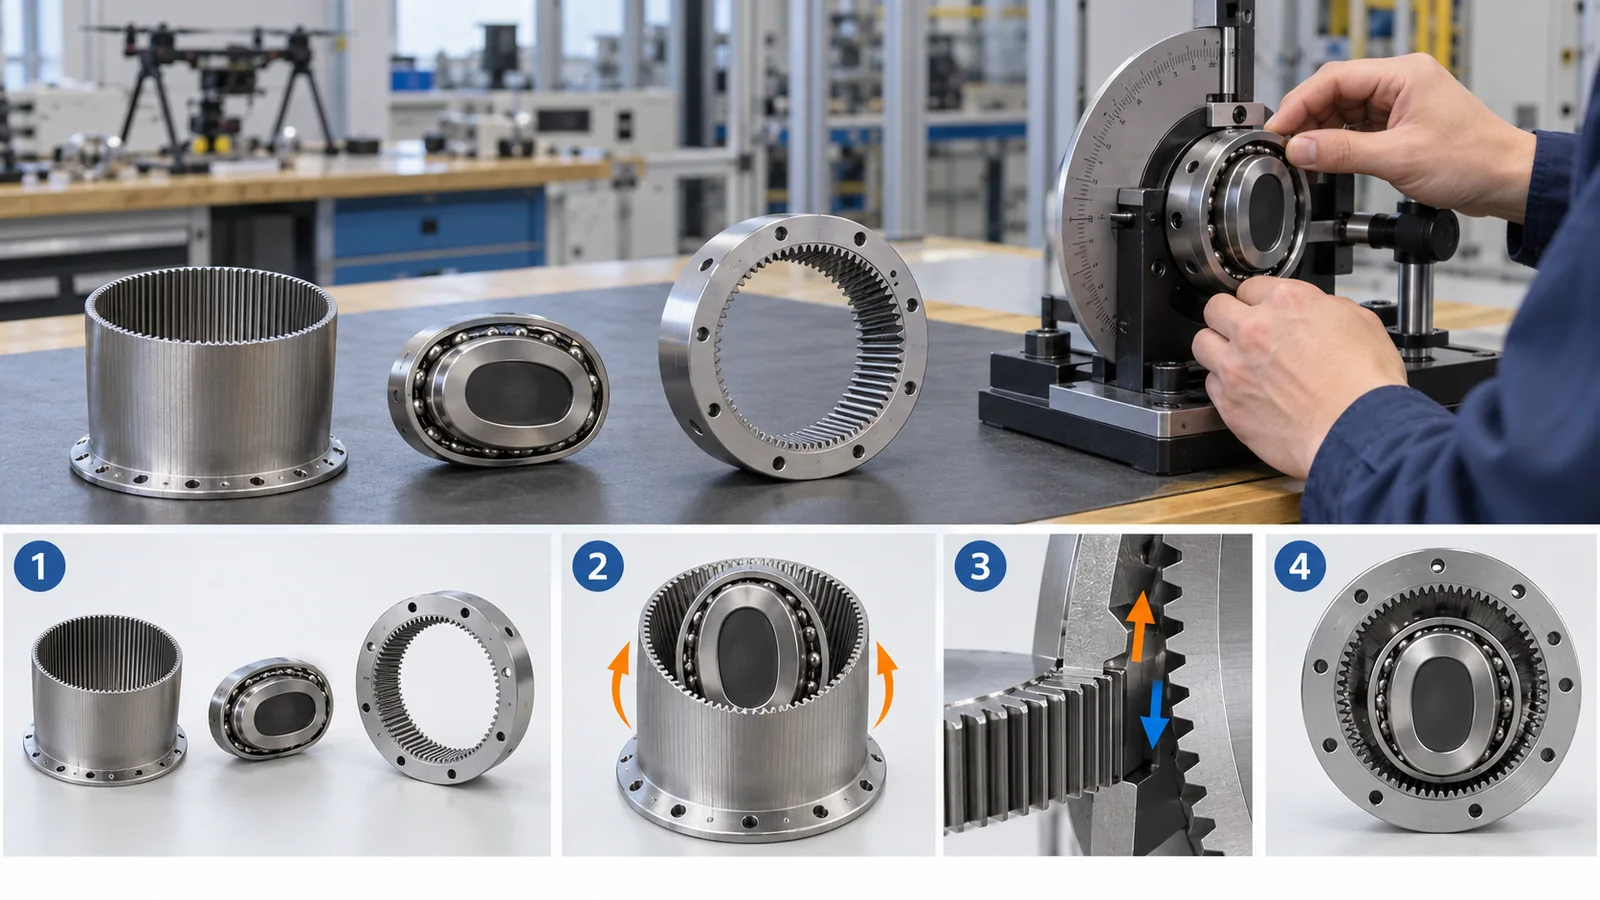
波動歯車は、3つの部品でできています。①薄くて柔らかいカップ状の歯車(フレックススプライン)、②その外側にある、歯数が2つ多い固いサーキュラスプライン、③内側にある楕円のカムと薄い軸受(ウェーブジェネレータ)です。カムがフレックススプラインを楕円にたわませるため、長軸の2か所だけで歯が噛み合います。カムが1回転すると、フレックススプラインは歯2つぶん遅れます事実[参考資料2]。
サーキュラスプラインを固定し、カムを入力、フレックススプラインを出力にすると、減速比は「フレックススプラインの歯数 ÷ 歯数の差(2)」です。フレックスが200歯なら、200 ÷ 2 = 100 です本稿の計算。1組の歯車で、遊星歯車の何段ぶんもの大きな比が取れます。
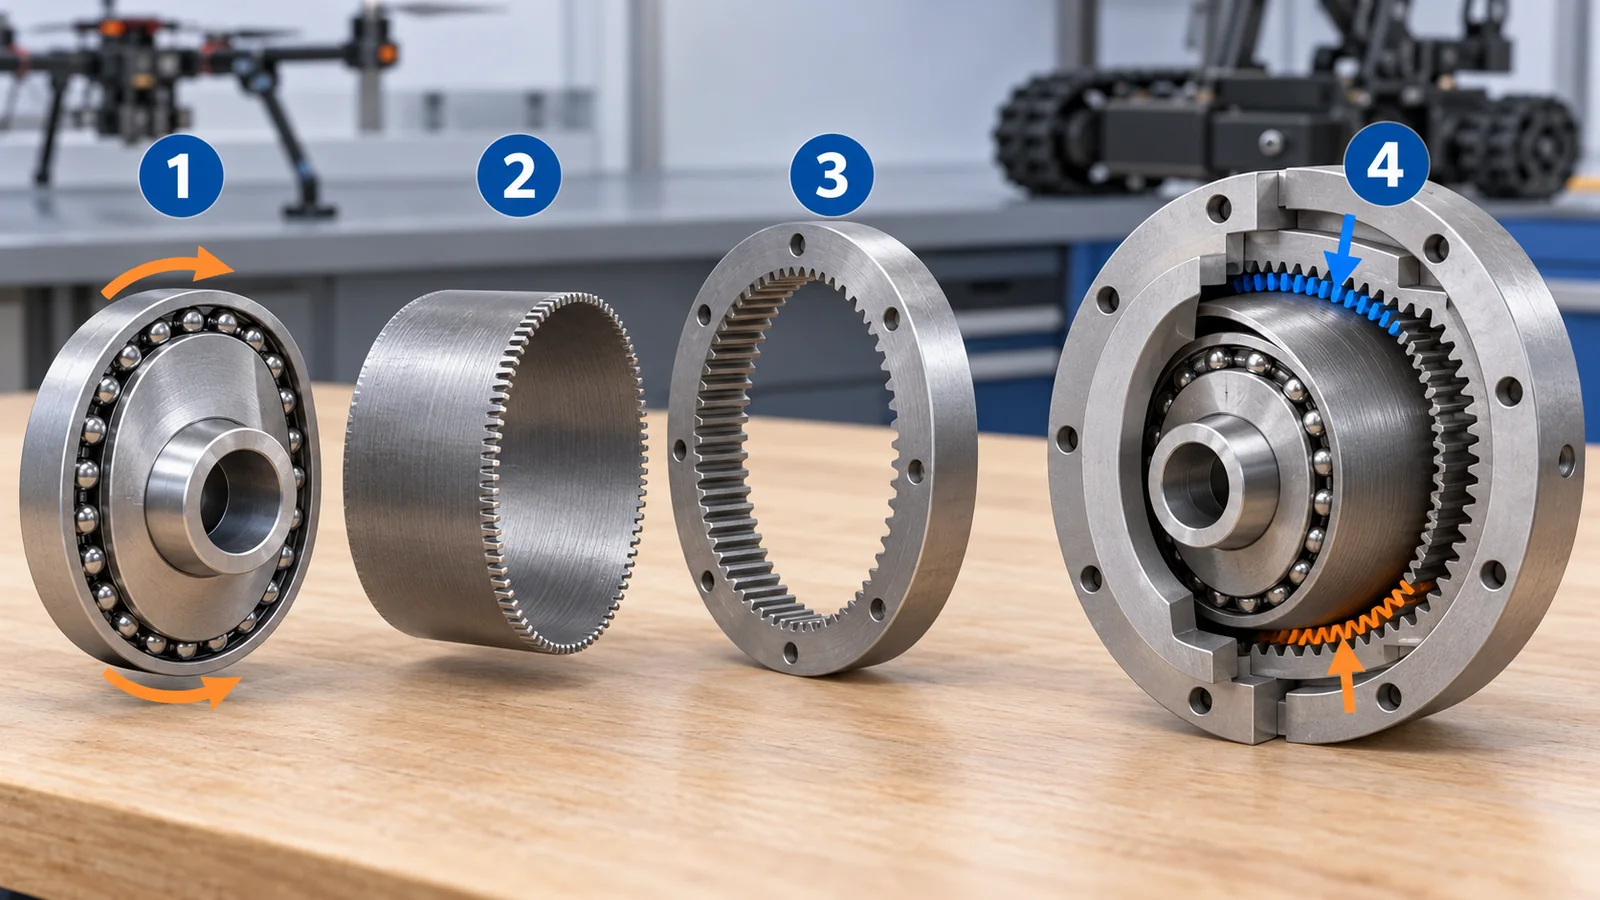
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。波動歯車の概念図。楕円と歯の形は誇張した模式図で、歯数は説明用の例です。部品の名前と動作の説明は、Harmonic Drive LLC のカタログによります。
この方式は、Musser が考案し、米国特許 US 2,906,143(1955年出願、1959年公開)にまとまりました事実[参考資料1]。同社のカタログによると、現在の「S」歯形では、同時に噛み合う歯が従来の約15%から最大30%に増え、低〜中トルクでのねじり剛性が約2倍になったとされます事実[参考資料2]。基本の歯車要素は「バックラッシュがゼロ」と公称されていますが、モーターとつなぐ部品(オルダム継手)が小さなバックラッシュを加えると、同じカタログは述べています事実[参考資料2]。
(3) RV(偏心揺動)減速機
RV減速機は、2段で減速します。第1段は平歯車、第2段は、偏心した軸の上で揺れるように回る「RV歯車」と、外側に並んだ「ピン」の組み合わせです。ピンの数はRV歯車の歯数より1つ多く、偏心軸が1周するたびに、RV歯車はピン1つぶんだけ進みます。多くの歯が同時にピンと接するので、小型でも衝撃に強い、とメーカーは説明しています事実[参考資料6]。
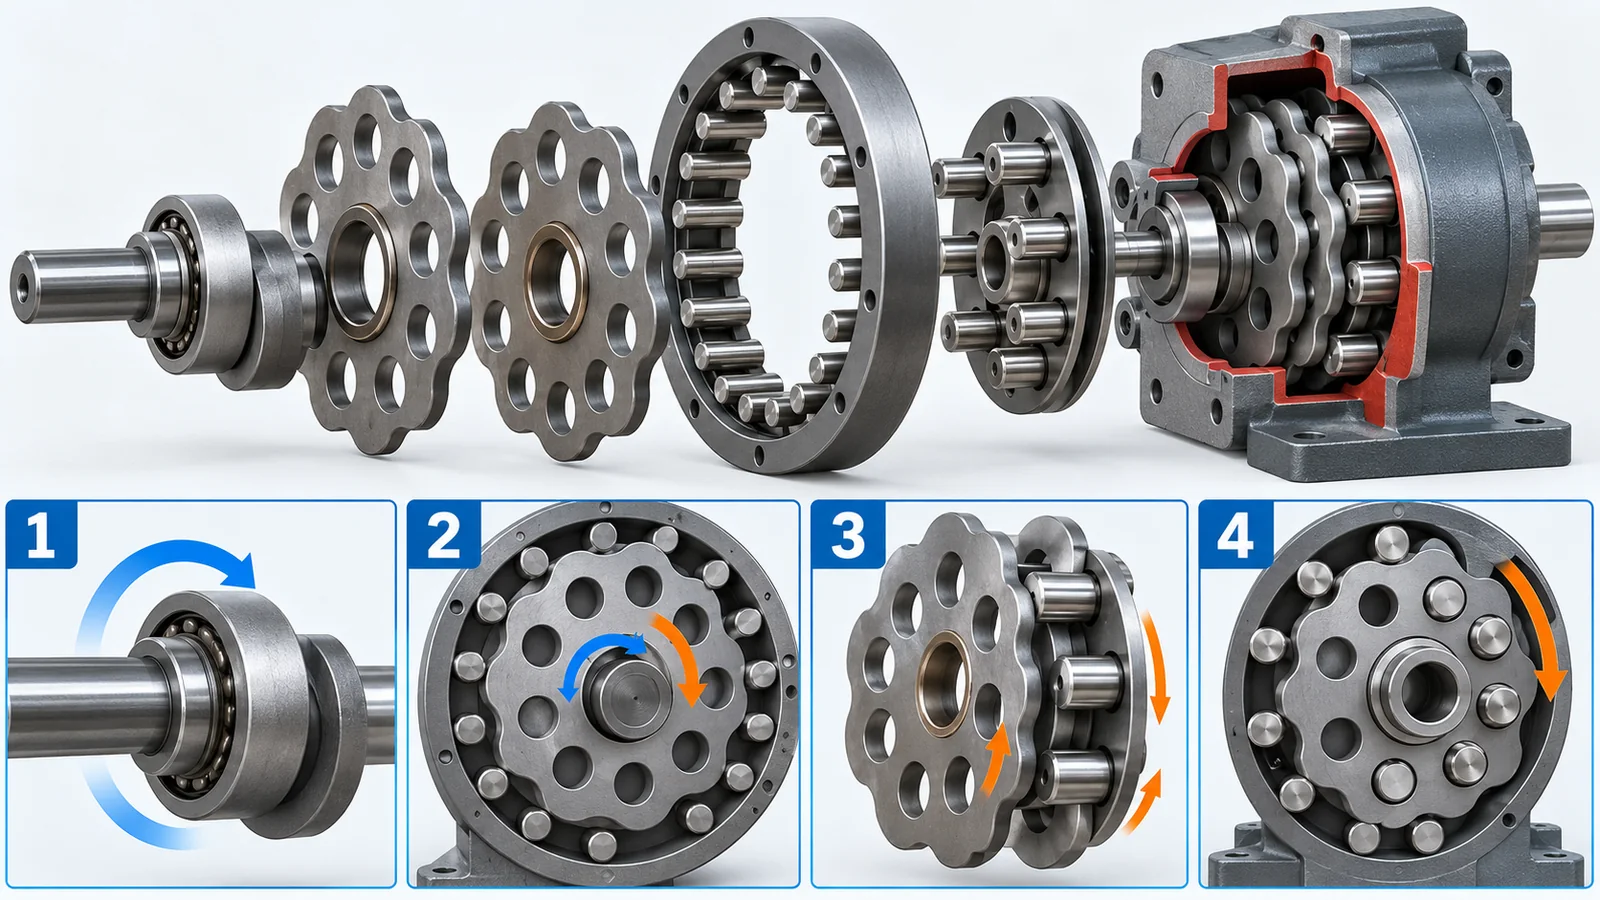
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。RV減速機の概念図。偏心量とピンの数は誇張した例です。バックラッシュとロストモーションの値は、Nabtesco の RV-E シリーズのページにあるメーカー公称です。
Nabtesco の RV-E シリーズのページは、バックラッシュとロストモーション(荷重を変えたときの角度の戻り)がどちらも1分角未満、主軸受を内蔵、と公称しています事実[参考資料5]。
| 方式 | しくみの要点 | 比の例(メーカー資料) | 角度のがた(メーカー公称) | 特徴(解説) |
|---|---|---|---|---|
| 遊星歯車 | 太陽・遊星・リング。複数の遊星で荷重を分ける | HPG:3:1〜50:1[参考資料4] | バックラッシュ 3 分角未満(オプションで 1 分角未満) | 1段の比は小さめで、バックドライブしやすい。丈夫で量産向き |
| 波動歯車 | 薄い歯車をカムでたわませ、2歯差で減速 | CSG のカタログ表の例:50〜160[参考資料2] | 歯車要素はゼロ(公称)。ヒステリシス損失の代表値は 1〜3 分角(比・サイズによる)[参考資料2] | 1段で大きな比。薄い歯車の疲労が寿命を決める。軸方向が薄い |
| RV(偏心揺動) | 偏心して揺れる歯車とピン。2段 | 比は型番で異なる(本稿では数値を確認していない) | バックラッシュ・ロストモーションとも 1 分角未満(RV-E)[参考資料5] | 剛性と耐衝撃性に優れるとされる。やや重く、軸受を内蔵 |
メーカー公称は、方式の代表値ではなく、特定の製品シリーズの値です。サイズ・比・試験条件が異なるため、3方式の優劣を比べる表ではありません。特徴の列は本稿の解説です。
4. 精度の言葉を読む ― バックラッシュ、ロストモーション、剛性
減速機のカタログには、角度に関する言葉が並びます。どれも「出力軸が、思った角度からどれだけずれるか」を、別の側面から表しています。
| 言葉 | やさしい意味(解説) | カタログでの扱い(例) |
|---|---|---|
| バックラッシュ | 歯と歯のすき間。入力を止めて出力を押すと、動いてしまう角度 | 波動歯車の歯車要素はゼロ(公称)、RV-E は 1 分角未満、HPG は 3 分角未満[参考資料2][参考資料5][参考資料4] |
| ロストモーション | 荷重の向きを逆にしたとき、角度が戻りきらない量。すき間に弾性のたわみも含む | RV-E は 1 分角未満(メーカー公称)[参考資料5] |
| ヒステリシス損失 | トルクを0から定格まで上げ下げしたときの、ねじれ角のループの幅 | 入力を固定し、0〜±定格トルクで測る。代表値は比・サイズにより 1〜3 分角[参考資料2] |
| ねじり剛性 | トルクをかけたとき、どれだけねじれるかの硬さ(N·m/rad)。曲線の傾き | 曲線を3本の直線(K1・K2・K3)で近似して示す[参考資料2] |
| 角度精度 | 入力の角度から期待される出力の角度との差 | CSG-14-100 の標準の精度は 1.5 分角(メーカー公称)[参考資料3] |
定義と測り方はメーカーごとに違うことがあり、本稿は各メーカーの定義の細部(試験条件)を確認していません。ここでの「やさしい意味」は本稿の解説です。
分角(arc-min)は、1度の60分の1の角度です。ラジアンで言えば約 0.00029 rad。腕の長さ 0.5 m の先で 1 分角のずれは、0.5 m × 0.00029 ≒ 0.15 mm になります本稿の計算。1 m なら約 0.29 mm です。「秒角」はさらに60分の1です。
剛性のほうが、すき間より効く場面がある
ここで、波動歯車 CSG-14-100(メーカー公称)の剛性の値を使って、実際にどれだけねじれるかを計算します。定格トルクは 10 N·m、剛性は3段階で K1 = 0.47×10⁴(0〜2 N·m)、K2 = 0.61×10⁴(2〜6.9 N·m)、K3 = 0.71×10⁴ N·m/rad(それ以上)です事実[参考資料3]。カタログの方法で、トルク T でのねじれ角を足し合わせます。
結果は、10 N·m で 2 ÷ 4700 + 4.9 ÷ 6100 + 3.1 ÷ 7100 ≒ 0.00167 rad、つまり約5.7分角のねじれです本稿の計算。腕の長さ 0.5 m なら、先端で約 0.83 mm のたわみに相当します。カタログの角度精度(1.5 分角)より、荷重によるねじれのほうが大きいことが分かります。両者は別の量ですが、荷重のかかる動きでは、剛性が先端の位置の誤差を左右するという点が、素材と設計の勘所です(解説)。
ねじり剛性は、歯車の形(厚み、歯の接触の数)と、材料の弾性(ヤング率)で決まります。鋼のヤング率は樹脂よりずっと高いので、同じ形なら鋼のほうが硬くなります。樹脂の3Dプリント歯車の研究(Berkeley Humanoid Lite)は、PLAの偏心揺動歯車のねじり剛性を約 319 N·m/rad と測定し、炭素繊維入りポリアミドで作った類似の研究では約 1,468 N·m/rad が報告されていた、と述べています事実[参考資料9]。材料の違いが剛性に出た例ですが、サイズも条件も違う数字なので、優劣を比べるものではありません。
5. 寿命と材料 ― 何が先に壊れるか
波動歯車には、寿命を決める部品が主に2つあります。①ウェーブジェネレータの軸受(転がり疲労)と、②フレックススプライン(くり返し曲げの疲労)です。Harmonic Drive のカタログは、通常の寿命は軸受の寿命で決まる、としています事実[参考資料2]。
(1) 軸受の寿命は、トルクの3乗に反比例する
カタログの期待寿命の式は、Lh = L10 × (Tr ÷ Tav)³ × (Nr ÷ Nav) です。L10 は、定格トルク Tr・入力 2000 rpm で、10%の個体が壊れるまでの時間(CSF は 7,000 時間、CSG は 10,000 時間)、Tav は平均の負荷トルク、Nav は平均の入力回転数です事実[参考資料2]。
数値で確かめる(本稿の計算):定格の1.2倍のトルクで 2000 rpm なら、10,000 × (1/1.2)³ ≒ 5,787 時間、つまり約58%に縮みます。1.5倍なら約 2,963 時間(30%)です。逆に、定格の0.8倍なら約 19,531 時間と、約2倍に伸びます。トルクを少し下げる設計は、寿命に大きく効きます。
国際規格 ISO 281 も、転がり軸受の動的負荷容量と定格寿命を定めた規格です(2007年版、改訂予定の段階)事実[参考資料15]。軸受寿命が荷重の累乗に反比例するという考え方は、軸受一般に共通です(解説)。
(2) フレックススプラインは「疲労」との戦い
フレックススプラインは、カムが回るたびに楕円に曲げられる薄い歯車です。カタログは、定格トルクと許容くり返しピークトルクは、フレックススプラインの無限の疲労寿命を前提にした値だと説明し、衝突時などの瞬間ピークトルクは回数に上限がある、としています。過大なトルクで歯が正しく噛み合わなくなる現象はラチェッティングと呼ばれ、歯の摩耗と疲労破壊につながります事実[参考資料2]。
2026年の総説(Lian ら)は、商用のフレックススプラインに広く使われる材料の1つを、中炭素の低合金鋼(40CrNiMoA、35CrMnSiA)と整理しています。焼入れ・焼戻しで高い強度と靱性が得られ、価格も中程度なので、産業用ロボットのフレックススプラインで最も広く使われ、疲労破壊の起点は非金属介在物と歯元の曲げだ、と述べています。高強度のマルエージング鋼を使う例にも触れています事実[参考資料7]。
焼入れは、鋼を高温から急に冷やして硬くする処理です。ただし硬いだけでは割れやすいので、焼戻しで少し温度を上げて、粘り(靱性)を戻します。この2つを合わせて調質と呼びます。非金属介在物は、製鋼のときに鋼の中に残る酸化物や硫化物などの小さな粒で、くり返し荷重のもとで、割れの出発点になります(解説)。上の総説は、アルミナ(Al₂O₃)の粒や、MnS(硫化マンガン)の細長い筋が割れの起点になった事例を紹介しています事実[参考資料7]。
疲労は、一番弱い1点から始まります。だから薄い歯車では、平均の強度よりも、介在物の大きさと数(鋼の清浄度)が効きます。表面処理も大切です。同じ総説は、ショットピーニング(小さな鋼球を当てて表面に圧縮の残留応力を作る処理)で疲労寿命が最大66%延びたという報告をまとめ、窒化は耐摩耗と耐疲労の両方に効く一方、500〜600℃という処理温度が、薄い歯車では熱変形を起こしうると述べています事実[参考資料7]。これらは文献のまとめで、本稿が独自に検証した値ではありません。
(3) 潤滑剤(グリース)も部品である
減速機の効率と寿命は、潤滑剤にも左右されます。カタログは、効率は減速比、入力回転数、負荷トルク、温度、潤滑剤の量と種類に依存し、定格トルクより小さい負荷では効率が下がるので補正係数を使うと説明しています。専用のグリース(SK-1A など)が用意され、温度範囲の低い側では粘度が上がって効率が下がり、高い側では潤滑剤の劣化が速まって寿命が短くなる、とも述べています事実[参考資料2]。また、波動発生器が油に完全に浸かると、油のかくはんによる発熱で効率が下がるため、軸受の約半分が浸かる油面を勧めています事実[参考資料2]。
6. どう選ぶか ― 3つの設計の考え方
減速機の選び方は、ロボットの目的で変わります。ここでは、3つの考え方を、一次情報にある例で見ます。
- 精度と剛性を優先する(産業用ロボットの腕など):大きな減速比の波動歯車やRV減速機で、位置を正確に保ちます。バックラッシュを小さくでき、保持する力も大きい反面、反射慣性が大きく、押されて動く性質(バックドライブ性)は低くなります。
- 衝撃への強さと力の制御を優先する(脚型ロボットなど):MIT Cheetah の脚は、低い減速比(1:5.8)の遊星歯車と大きなトルクのモーターで、接地の衝撃をやわらげ、関節の力を制御できるようにしました。論文は、これを「プロプリオセプティブ(固有感覚的)アクチュエーション」と呼び、バックドライブ性による衝撃の緩和を、新しい指標(衝撃緩和係数、IMF)で表しています事実[参考資料8]。
- 入手しやすさとコストを優先する(研究・教育用):Berkeley Humanoid Lite は、PLA樹脂を3Dプリンターで造形した偏心揺動歯車をアクチュエータに使い、ロボット全体の部品代を5,000ドル未満に抑えました。機械効率は多くの条件で約90%、60時間の耐久試験で効率は安定し、バックラッシュは摩耗で少しずつ増えたものの、著者は許容範囲内と述べています事実[参考資料9]。
MIT Cheetah の肩のモジュールは、モーターが 2.00 kg、熱処理した鋼の歯車列が 0.42 kg、フレームが 1.23 kg で、合計 3.65 kg でした事実[参考資料8]。歯車は重さの約12%(0.42 ÷ 3.65)で、この例ではモーターの重さのほうがずっと大きいのです本稿の計算。一方、樹脂の歯車は、重さと価格では有利でも、剛性と耐摩耗性に限りがあります(上の数値)。歯車の材料は、強さ、重さ、寿命、コスト、入手しやすさの釣り合いで選ばれます(解説)。
7. 限界と、確認できなかったこと/まとめ
- メーカーの値は、特定の製品の公称値です。CSG-14-100、RV-E、HPG の値は、それぞれの製品ページ・カタログのもので、独立した第三者の検証は確認していません。サイズ・比・試験条件が違うので、方式どうしの優劣は論じていません。
- RV減速機の減速比の式と、定格トルクなどの数値は確認していません。製品ページの仕様表は、列と行が分かれた形で、本稿の調査では個別の値を読み取れませんでした。
- 波動歯車の効率の数値は書いていません。カタログは効率をグラフで示しており、本稿では数値を読み取っていません。
- 減速機単体の性能を定める国際規格は確認できませんでした。ISO 9283 はロボットの位置の性能、ISO 6336 などは歯車の強度計算、ISO 281 は軸受の寿命です。減速機の角度精度・剛性・ヒステリシスの測り方は、メーカーの定義によります。
- 材料のくわしい規格(JIS・ISO の鋼種)や、疲労試験の値は扱っていません。鋼の種類は、2026年の総説の記述にとどめました。ショットピーニングの効果(最大66%)などは、総説が整理した文献の値で、本稿は検証していません。
- 3Dプリント歯車の耐久性は、1つの研究の結果です。PLAの偏心揺動歯車の60時間試験は、1機種・限られた条件での著者の試験で、一般化できません。
- 減速機は、回転を1/Nにして、トルクを約N倍にします。ただし反射慣性は N² で増え、押されて動く性質(バックドライブ性)は下がります。減速比は大きいほど良いわけではありません本稿の計算[参考資料8]
- 3方式にはそれぞれ特長があります。遊星歯車は丈夫で比が小さめ、波動歯車は1段で大きな比、RVは剛性と耐衝撃性に優れるとされます。値はメーカー公称で、比べる表ではありません事実
- 剛性が先端の誤差を左右します。CSG-14-100 は定格トルクで約5.7分角ねじれ、0.5 m の腕の先で約0.83 mm に相当します(カタログの値からの計算)本稿の計算
- 寿命は、トルクの3乗で効きます。定格の1.2倍で約58%、0.8倍で約2倍です。薄い歯車の寿命は、鋼の介在物と歯元の曲げ、表面処理に左右されます本稿の計算事実[参考資料7]
- 歯車の材料は、強さ・重さ・寿命・コスト・入手しやすさの釣り合いで選ばれます。樹脂の3Dプリント歯車は、低コストで試せますが、剛性と摩耗に限りがあります事実[参考資料9]
8. 評価・標準の読み方
減速機の「良さ」は、ひとつの数字では表せません。減速比、定格トルク、バックラッシュ・ロストモーション、ねじり剛性、効率、寿命、重さが組み合わさって決まります。ここで大事なのは、同じ言葉でも、試験条件が違えば別の数字になることです。たとえば効率は、負荷トルクと温度と潤滑剤で変わり、寿命は「10%が壊れるまで(L10)」なのか「50%(L50)」なのかで意味が変わります[参考資料2]。以下は、確認できた範囲の整理です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・IEC・JIS など) | 読み方の注意 |
|---|---|---|---|
| ロボットとしての位置の性能 | 位置決めの精度と繰り返し精度の測り方(ISO 9283) | ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(2021年に確認、現在見直し中)[参考資料10]事実 | ロボット全体の性能で、減速機単体の値ではない。試験の中身は本文(有料)で未確認 |
| 減速機単体の精度・剛性・ヒステリシス・効率 | メーカー定義の試験:入力を固定し、0〜±定格トルクでねじれを測る(ヒステリシス)。剛性は3本の直線で近似[参考資料2]事実 | 確認できなかった(減速機単体の国際規格は確認していない) | メーカーごとに定義・条件が違うことがある。同じ名前の値を、そのまま比べない |
| 歯車の強度設計 | — (計算規格) | ISO 6336-1:2019(基本原理)、ISO 6336-5:2016(材料の強さと品質)。どちらも確認済みの段階[参考資料11・12]事実 | 平歯車・はすば歯車の負荷容量の計算の規格。波動歯車の薄い歯車にそのまま当てはまるかは確認していない |
| 歯の精度 | — (精度等級の規格) | ISO 1328-1:2013(歯面の偏差の定義と許容値、確認済み)[参考資料13]事実 | 円筒歯車の規格。値の中身は未確認 |
| 用語 | — (用語の標準) | ISO 1122-1:1998(歯車用語・幾何、段階 90.60「見直し中」)[参考資料14]事実未確定/将来 | バックラッシュなどの定義の根拠。見直し中のため、将来の版で変わりうる |
| 軸受の寿命 | メーカーの期待寿命の式(L10、L50)[参考資料2]事実 | ISO 281:2007(動的負荷容量と定格寿命、段階 90.92「改訂予定」)[参考資料15]事実未確定/将来 | L10 は「10%が壊れるまで」の時間。平均ではない |
| アクチュエータの比較の指標 | 衝撃緩和係数(IMF):バックドライブ性を表す指標(Wensing ら、2017)。効率・剛性・耐久性の試験(Berkeley Humanoid Lite)[参考資料8][参考資料9]事実 | 確認できなかった | 研究論文の指標で、規格ではない。1つのロボットの設計に基づく値 |
| 材料の疲労・表面処理 | 総説(Lian ら、2026)が整理した疲労試験・解析の結果[参考資料7]事実 | ISO 6336-5(材料の強さと品質)[参考資料12] | 総説の数値は文献からの引用で、条件(鋼種、形、荷重)が研究ごとに違う |
表の整理は本稿の計算(整理)。番号・題名・段階は、ISO の公式ページで確認(確認日 2026年10月25日)。規格本文は有料のため、題名と適用範囲にとどめています。ASTM の規格は扱っていません。
読み方の注意(素材技術者向け)
- カタログの「定格トルク」は、寿命や回転数とセットの値です:Harmonic Drive の定格トルクは入力 2000 rpm での連続の負荷で、定格寿命 L10 とともに示されます[参考資料2]。回転数や使い方が違えば、同じ製品でも寿命は変わります。
- メーカー公称と第三者の検証は別です:バックラッシュや精度の値はメーカーの試験条件の値で、第三者が同じ条件で測った値とは限りません。
- 標準は推奨のものと要求のものがあります:ISO の規格は、法令や契約で引用されて初めて拘束力を持つことが多い、と考えるのが一般的です(解説)。
- 実験室の値と現場は違います:グリースの温度、取り付けの精度、衝撃的な荷重で、寿命と効率は変わります。カタログも、潤滑剤の量や温度範囲に注意を促しています[参考資料2]。
9. 用語集
- 減速機
- モーターの回転を遅くして、トルクを増やす部品。
- 減速比
- 入力の回転数 ÷ 出力の回転数。100 なら、出力は100分の1の速さ。
- トルク
- 回転させる力。単位は N·m。
- 動力
- トルク × 角速度。仕事の速さ。単位は W。
- 効率
- 出力の動力 ÷ 入力の動力。摩擦などで1より小さくなる。
- バックラッシュ
- 歯と歯のすき間。入力を止めて出力を押したときに動く角度。
- ロストモーション
- 荷重の向きを逆にしたとき、角度が戻りきらない量。
- ヒステリシス
- 荷重を上げるときと下げるときで、ねじれ角が一致しない現象。
- ねじり剛性
- ねじれにくさ。単位は N·m/rad。大きいほど硬い。
- 分角(arc-min)
- 1度の60分の1。約 0.00029 rad。
- 反射慣性
- モーターの回転部分が、出力側から見ると N² 倍の慣性に見える効果。
- バックドライブ性
- 外から出力を押したときに、モーターごと動く性質。
- 遊星歯車
- 太陽・遊星・リングの歯車を組み合わせた減速機。
- 波動歯車
- ハーモニックドライブ。薄い歯車をカムでたわませる減速機。
- フレックススプライン
- 波動歯車の、薄くて柔らかいカップ状の歯車。
- サーキュラスプライン
- 波動歯車の、内側に歯を持つ固いリング。
- ウェーブジェネレータ
- 波動歯車の、楕円のカムと薄い軸受。
- RV減速機
- 偏心して揺動する歯車とピンを使う2段の減速機。
- L10 寿命
- 10%の個体が壊れるまでの時間。
- ラチェッティング
- 過大なトルクで、波動歯車の歯が正しく噛み合わなくなる現象。
- 調質
- 焼入れと焼戻し。強さと粘りを両立させる鋼の熱処理。
- 非金属介在物
- 鋼の中に残る酸化物・硫化物の粒。疲労割れの起点になる。
- ショットピーニング
- 小さな鋼球を当てて、表面に圧縮の残留応力を作る処理。
- 衝撃緩和係数(IMF)
- バックドライブ性による衝撃の緩和を表す指標。
- トルク密度
- 重さ(または体積)あたりのトルク。
10. 参考資料(一次情報)
- Musser C. W. 米国特許 US 2,906,143 “Strain wave gearing”(1955年3月21日出願、1959年9月29日公開。譲受人 United Shoe Machinery Corp) — patents.google.com/patent/US2906143A/en
- Harmonic Drive LLC “CSF/CSG Component Sets and Housed Units” カタログ(原理、定格の定義、寿命の式、剛性、ヒステリシス、効率の説明) — harmonicdrive.net/_hd/content/documents/csf-csg.pdf
- Harmonic Drive LLC 製品ページ CSG-14-100-2A-R-BB-LW(定格トルク、剛性、質量などのメーカー公称値) — harmonicdrive.net/products/component-sets/cup-type/csg-2a-lw/csg-14-100-2a-r-bb-lw
- Harmonic Drive LLC 製品ページ HPG Planetary Gearbox(比 3:1〜50:1、バックラッシュ 3 分角未満などのメーカー公称値) — harmonicdrive.net/products/servo-mount-gearheads/harmonic-planetary/hpg-planetary-gearbox
- Nabtesco “RV-E” 製品ページ(バックラッシュ・ロストモーション 1 分角未満のメーカー公称) — precision.nabtesco.com/en/products/detail/RV-E
- Nabtesco “Introduction”(RV減速機の動作原理の説明) — precision.nabtesco.com/en/products/introduction/
- Lian X., Liu J., Li Y., Li W. “Research Progress on Mechanical Properties and Fatigue Failure of Harmonic Drive Flexspline”, Sensors 26(13), 4204 (2026), DOI 10.3390/s26134204 — mdpi.com/1424-8220/26/13/4204
- Wensing P. M., Wang A., Seok S., Otten D., Lang J., Kim S. “Proprioceptive Actuator Design in the MIT Cheetah: Impact Mitigation and High-Bandwidth Physical Interaction for Dynamic Legged Robots”, IEEE Transactions on Robotics 33(3), 509–522 (2017), DOI 10.1109/TRO.2016.2640183 — dspace.mit.edu/entities/publication/8b15bcc8-c288-43aa-b923-69ce3c13b818
- Chi Y. et al. “Demonstrating Berkeley Humanoid Lite: An Open-source, Accessible, and Customizable 3D-printed Humanoid Robot”, arXiv:2504.17249 (2025) — arxiv.org/abs/2504.17249
- ISO ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(1998年4月。2021年に確認、段階 90.60「見直し中」) — iso.org/standard/22244.html
- ISO ISO 6336-1:2019 “Calculation of load capacity of spur and helical gears — Part 1: Basic principles, introduction and general influence factors”(2019年11月、確認済み) — iso.org/standard/63819.html
- ISO ISO 6336-5:2016 “Calculation of load capacity of spur and helical gears — Part 5: Strength and quality of materials”(2016年8月、確認済み) — iso.org/standard/55353.html
- ISO ISO 1328-1:2013 “Cylindrical gears — ISO system of flank tolerance classification — Part 1: Definitions and allowable values of deviations relevant to flanks of gear teeth”(2013年9月、確認済み) — iso.org/standard/45309.html
- ISO ISO 1122-1:1998 “Vocabulary of gear terms — Part 1: Definitions related to geometry”(1998年8月、段階 90.60「見直し中」) — iso.org/standard/5649.html
- ISO ISO 281:2007 “Rolling bearings — Dynamic load ratings and rating life”(2007年2月、段階 90.92「改訂予定」) — iso.org/standard/38102.html
11. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 波動歯車の基本特許(1955年出願、1959年9月29日公開、Musser) | Google Patents の特許ページ 出典 1 https://patents.google.com/patent/US2906143A/en | 事実 |
| 波動歯車の3部品と動作(楕円、2歯のずれ)、「S」歯形で噛み合う歯が約15%→最大30%、低〜中トルクの剛性が約2倍、歯車要素のバックラッシュゼロ、オルダム継手が小さなバックラッシュを加えること | Harmonic Drive LLC のカタログ 出典 2 https://www.harmonicdrive.net/_hd/content/documents/csf-csg.pdf | 事実 |
| 定格トルクが入力 2000 rpm、L10 が CSF 7,000 時間・CSG 10,000 時間、寿命の式、定格・くり返しピークが無限疲労寿命を前提とすること、ラチェッティング、効率の依存条件、グリース、油面の推奨、ヒステリシスの測り方と代表値、剛性の3本直線近似 | Harmonic Drive LLC のカタログ 出典 2 https://www.harmonicdrive.net/_hd/content/documents/csf-csg.pdf | 事実 |
| CSG-14-100 の定格トルク 10 N·m、K1・K2・K3、T1・T2、標準の精度 1.5 分角、質量 0.06 kg | 製品ページ(メーカー公称) 出典 3 https://www.harmonicdrive.net/products/component-sets/cup-type/csg-2a-lw/csg-14-100-2a-r-bb-lw | 事実 |
| HPG 遊星歯車の比 3:1〜50:1、バックラッシュ 3 分角未満(オプションで 1 分角未満)、繰り返し精度 ±20 秒角 | 製品ページ(メーカー公称) 出典 4 https://www.harmonicdrive.net/products/servo-mount-gearheads/harmonic-planetary/hpg-planetary-gearbox | 事実 |
| RV-E のバックラッシュ・ロストモーション 1 分角未満、主軸受内蔵、RV減速機の動作原理(2段、ピンの数が歯数より1つ多い) | Nabtesco の2つのページ(メーカー公称・説明) 出典 5 https://precision.nabtesco.com/en/products/detail/RV-E 出典 6 https://precision.nabtesco.com/en/products/introduction/ | 事実 |
| フレックススプラインの材料(40CrNiMoA、35CrMnSiA の調質鋼)、疲労の起点(非金属介在物と歯元の曲げ)、Al₂O₃ と MnS、ショットピーニング最大66%、窒化の温度 500〜600℃、マルエージング鋼 | Lian らの総説(2026) 出典 7 https://www.mdpi.com/1424-8220/26/13/4204 | 事実 |
| 反射慣性が歯車比の2乗に比例する近似、低い歯車比と高い歯車比のトレードオフの記述、脚の歯車比 1:5.8(単段・4遊星、標準の遊星構成で単段の最大比)、IMF、肩モジュールの質量(モーター 2.00 kg、鋼の歯車列 0.42 kg、フレーム 1.23 kg、合計 3.65 kg) | Wensing らの論文(2017) 出典 8 https://dspace.mit.edu/entities/publication/8b15bcc8-c288-43aa-b923-69ce3c13b818 | 事実 |
| 3Dプリント(PLA)偏心揺動歯車、機械効率約90%、剛性約319 N·m/rad と別研究の約1,468 N·m/rad、60時間試験、バックラッシュの増加、部品代5,000ドル未満 | Berkeley Humanoid Lite の論文 出典 9 https://arxiv.org/abs/2504.17249 | 事実 |
| ISO 9283:1998、ISO 6336-1:2019、ISO 6336-5:2016、ISO 1328-1:2013、ISO 1122-1:1998、ISO 281:2007 の番号・題名・版・段階 | ISO のページ 出典 10 https://www.iso.org/standard/22244.html 出典 11 https://www.iso.org/standard/63819.html 出典 12 https://www.iso.org/standard/55353.html 出典 13 https://www.iso.org/standard/45309.html 出典 14 https://www.iso.org/standard/5649.html 出典 15 https://www.iso.org/standard/38102.html | 事実未確定/将来 |
| 35 N·m・30 rpm・約110 W と約157 W、反射慣性 0.1 kg·m²、N = 5.8 のトルク約4倍・反射慣性約34倍、遊星歯車の比 4 と 16、波動歯車の比 100、1 分角 ≒ 0.15 mm(0.5 m)、5.7 分角と 0.83 mm、寿命 5,787・2,963・19,531・11,574 時間、歯車の重さ約12% | 本稿の計算(効率0.7などの仮定、カタログの式と値、論文の質量から。実在の機体の性能ではない) | 本稿の計算 |
| 用語のやさしい説明、分角のたとえ、焼入れ・焼戻し、3つの方式の特徴の列、素材技術者の視点、3つの設計の考え方の整理、バックラッシュ・ロストモーションの意味 | 一般的な教科書的整理にもとづく本記事の解説 | 解説 |
| RV減速機の減速比の式と仕様表の個別の値、波動歯車の効率の数値、減速機単体の国際規格、鋼種の規格(JIS・ISO)、3Dプリント歯車の一般的な耐久性 | 本稿の調査範囲では確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(メーカーのカタログ・製品ページ、査読論文、arXiv の論文、ISO の公式ページ)に限定しています。調査会社の推計は使っていません。「本稿の計算」の数値は仮定つきの計算で、実在の機体の性能ではありません。RV減速機の比の式と仕様の個別の値、波動歯車の効率の数値、減速機単体の国際規格、鋼種の規格については、確認できなかったため記載していません。図のうち図1と図9はImageGen生成の概念画像で、他は説明用の概念図または本稿の計算を含む作図です。