TECHNOLOGY EXPLAINER
水中・海洋ロボット
― 電波が届かず、圧力で潰れ、海水で錆びる世界で動く機械
海の中は、空気の中とはまったく違う世界です。電波はほとんど届かず、音は遅く、深くなるほど水の重みが機械を押しつぶし、海水は金属を腐らせます。それでも、ケーブルでつながれて人が操縦するROV、事前の計画で自分で動くAUV、浮力だけで何か月も進むグライダーが、海を調べています。 この記事は、ロボットや海洋の知識がなくても読めるように、①3つの型の違い、②通信と位置の分からなさ(数字で確かめます)、③水圧と材料(セラミック、チタン、シリコーン)、④腐食と防食、⑤MIT・EPFL、Purdue大学などの最新の研究事例、の順に、図と小さな計算で説明します。
研究の成果は「研究段階」であることを明記し、実用や優劣を断定しません。確認できたこと/企業・大学の主張/計画/確認できなかったことを分けて書きます。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 3つの型:ROV・AUV・グライダー
- 水中の通信:電波が届かず、音は遅い
- 水中の位置:GPSがない世界での「推測」
- 水圧と材料:1,000気圧に耐える
- 腐食:海水の中で金属が「電池」になる
- 研究事例:泳いで飛ぶ、3つの動き、柔らかく耐える
- いまどこまで来たか(2026年10月25日確認)
- 評価・標準の読み方
- 用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出・整理した値
未確定/将来=計画・目標・研究中で、実績が確認できていない事項
このほか、構造の整理や素材から見た読み取りは「解説」として区別します。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
深さ・速度・時間などの数値は、出典を明記した値(機関の発表、論文)と、本稿が仮定を置いて計算した値を分けています。計算例は説明用で、特定の機体の仕様ではありません。研究のロボットは、水槽・プール・湖・短時間の海域試験の結果で、実際の運用の信頼性や寿命を示すものではありません。 この分野は変化が速いため、機体名・研究の状態には確認日(2026年10月25日)を付けています。軍事用の機器は扱いません。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 海の中では、通信と位置が一番の難題です。GPSや無線の信号は水中で急に弱まり、音響が使われますが、音の速さは約1,500 m/sと遅く、帯域も狭いです事実[参考資料7]。本稿の計算では、10 km離れた相手に音が届くまで約6.7秒かかります本稿の計算。
- 深海では、圧力が材料の限界を決めます。最も深い場所(約10,935 m)の水圧は、本稿の計算で約110 MPa、つまり約1,100気圧です本稿の計算。1万mを超えたNereusは、軽いセラミックの球を浮力に使い、髪の毛ほどの光ファイバーでつながれました事実[参考資料9]。硬い殻を使わず、電子部品をシリコーンに埋めて深海で動いたソフトロボットもあります事実[参考資料10]。
- 最新の研究は、まだ水槽・プール・湖の段階です。MIT・EPFLの水中から飛び出すロボットは300 g未満で、水槽と湖で試験されました事実[参考資料14]。Purdue大学の3モード(漂流・滑空・推進)のロボットは、プール試験の段階です事実[参考資料15・16]。
前提知識はありません。ロボットは、「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組み合わせと考えてください。水中のロボットでは、「感じる」ために必要な位置情報(GPS)が使えないことと、「動く」ための機械が水圧と海水にさらされることが、地上のロボットとの大きな違いです。ドローン(空を飛ぶロボット)との共通点は、電池の重さと動ける時間のトレードオフがある点です。
この記事は、ドローン・ロボティクスの分野で、「空でも地上でもない」環境のロボットを扱います。位置の推定の考え方は本シリーズ『SLAMと自己位置推定』編、バッテリーは『ロボットとドローンの電源』編と『リチウムイオン電池の基本』編、材料は『ロボット・ドローンの構造材料』編、柔らかい駆動は『ソフトアクチュエータと人工筋肉』編、空を飛ぶ多機能機は『固定翼・VTOLと長時間飛行』編で扱います。
2. 3つの型:ROV・AUV・グライダー
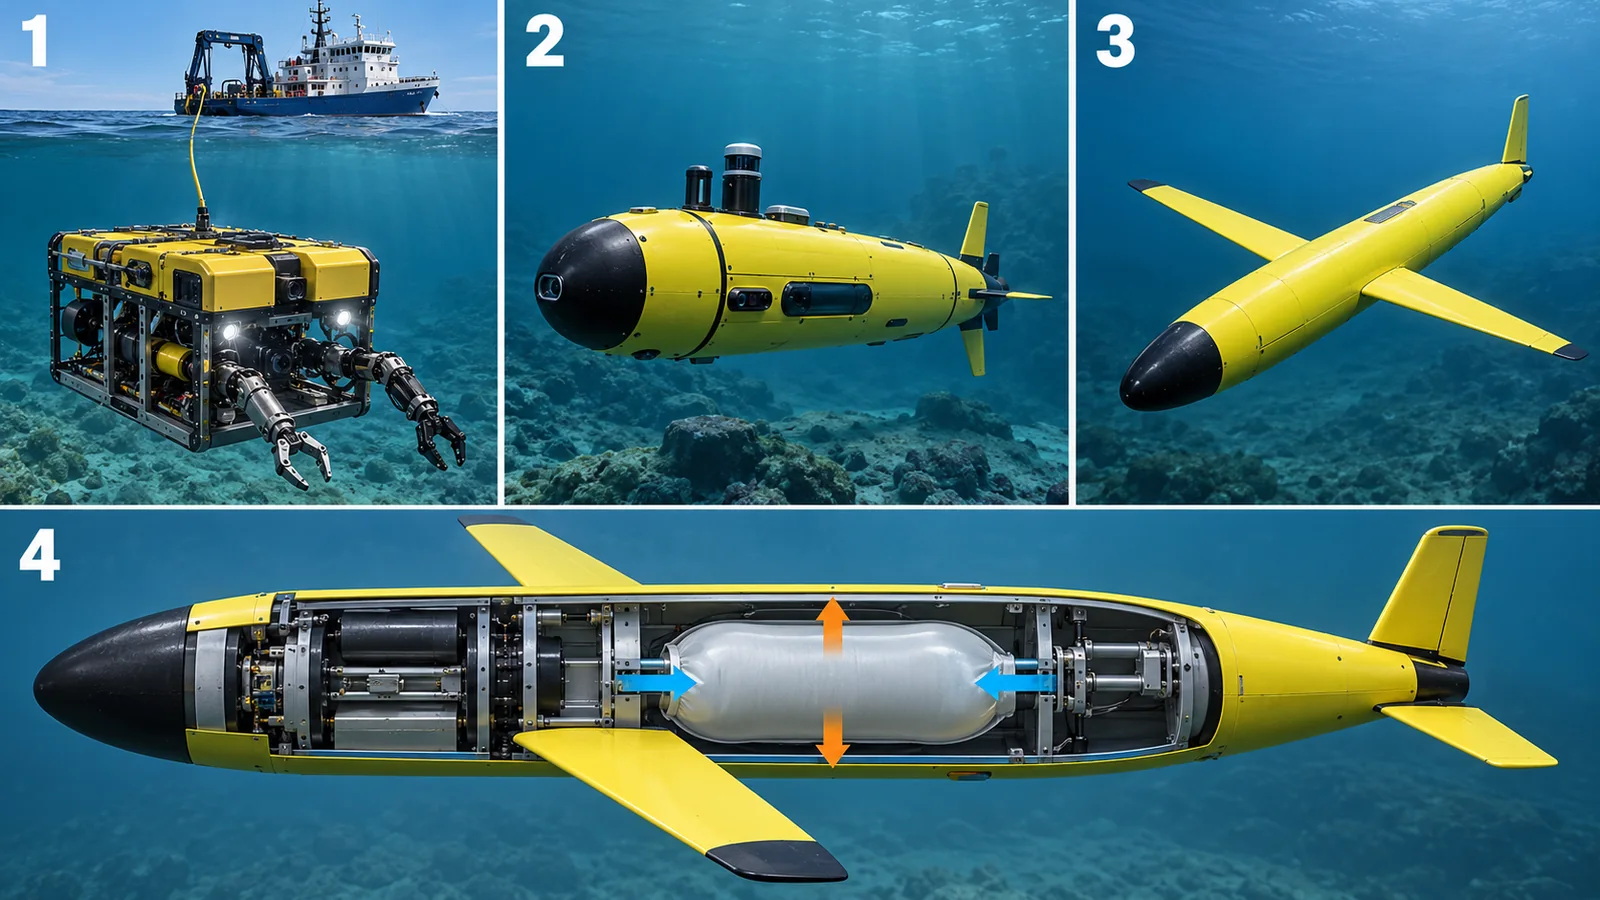
水中ロボットは、大きく3つの型に分けられます。見分けるポイントは、船とケーブルでつながっているかと、人がどれだけ関わるかです。
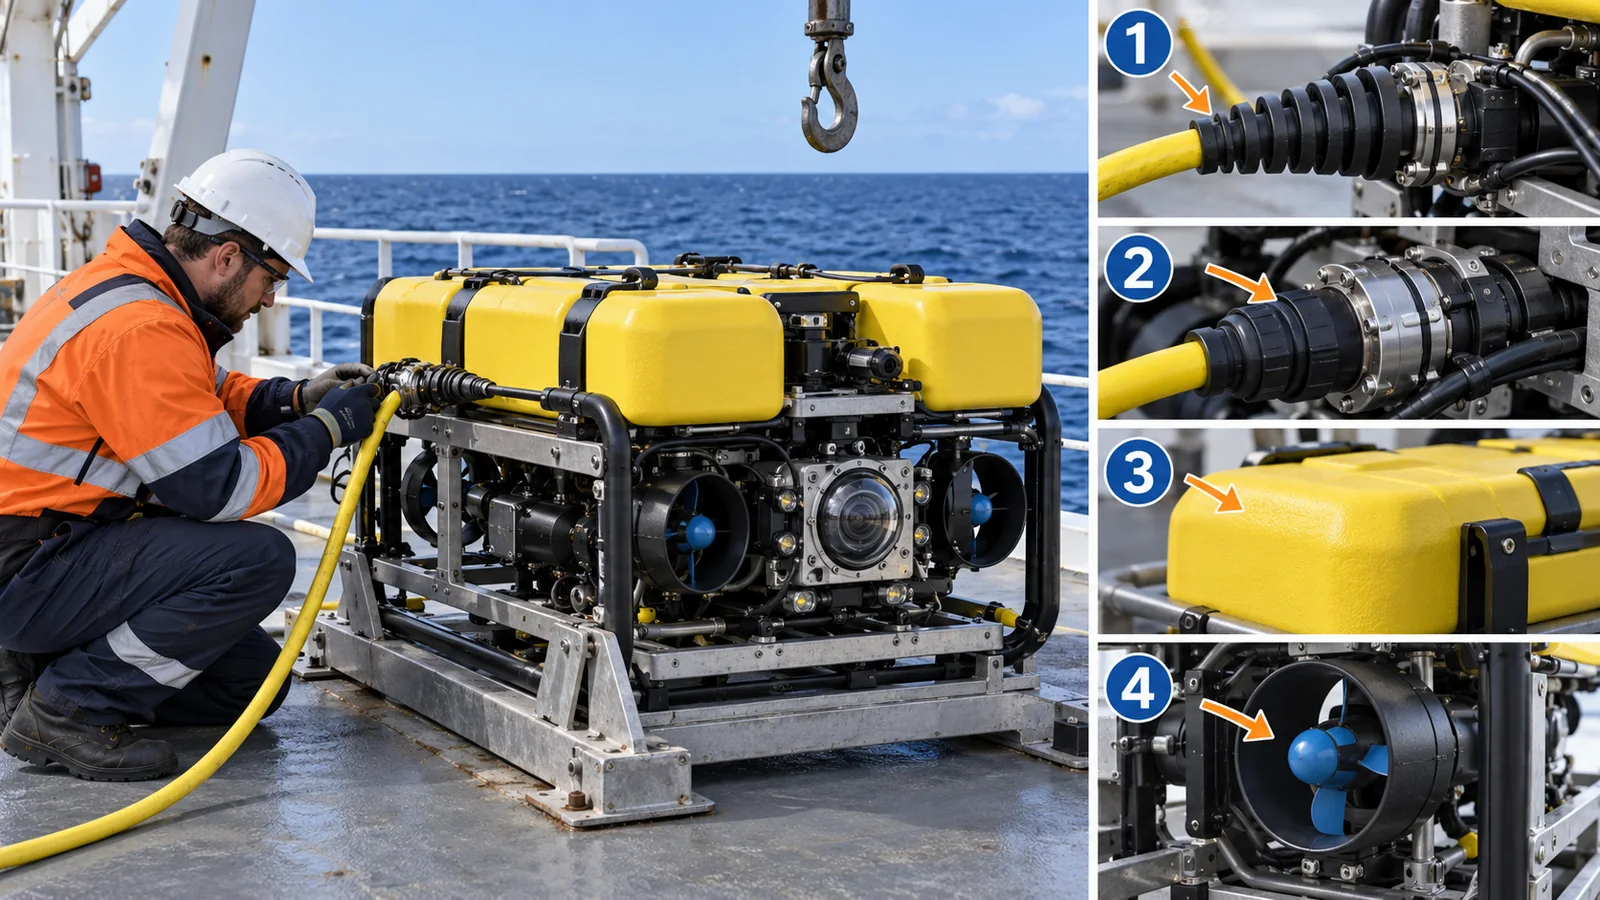
- ROV(遠隔操作型):船とケーブル(テザー)でつながれた無人の水中ロボットです。ケーブルが操縦の指令を送り、機体は生中継の映像などを返します事実[参考資料2]。NOAAは、ケーブルが電力と信号を運ぶと説明しています(8 kmの鋼のケーブルでつながれた ROV の例)事実[参考資料2]。機体は、ノートパソコンほどの小さなものから、小型トラックほどの大きなものまであります。
- AUV(自律型):船から切り離して、ケーブルなしで、事前に計画したミッションを自分で実行するロボットです。ミッションが終わると決めた場所に戻り、データは後から回収します事実[参考資料1・3]。AUVは、ROVより小型・軽量にでき、小さな船からも運用できる、とNOAAは述べています事実[参考資料3]。
- グライダー:プロペラではなく、浮力の変化で進むAUVの一種です。浮力を調整して鉛直に潜ったり浮いたりし、翼でその動きを水平方向の前進に変えます事実[参考資料5]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。ROV・AUV・グライダーの違い。分類はNOAAの説明、グライダーの原理はRudnickらとAPL-UWの説明に基づく概念整理です。
ROVは「人が操縦するドローン」、AUVは「自分で飛ぶドローン」に近く、グライダーは「紙飛行機のように、ゆっくり滑り降りて進む」イメージです(たとえの限界:グライダーは浮力を変えて、潜った後に上がることもできます)。
グライダーの長い旅
グライダーは、動力が小さいので、とても長く動けます。ワシントン大学応用物理研究所(APL-UW)のSeagliderは、浮力を推力に使い、最大水深約1,000 mで動き、3,800 km超の航行や7か月を超える運用の記録があると説明されています事実[参考資料6]。NOAAのIOOSは、グライダーが、ハリケーンの強さの予測、生態系の観測、漁業管理、海洋酸性化の監視などに使われると整理しています事実[参考資料4]。
AUVやグライダーは、人がその場で操縦しません。しかし、事前に計画を立て、回収し、データを確認するという運用の手間は残ります。また、水中では通信が細いので(第3章)、途中で指示を変えるのが難しく、計画の質がミッションの成否を決めます(解説)。「自律」は、「人が不要」という意味ではありません。
混成型:ROVにもAUVにもなるNereus
WHOIのNereusは、ROVとしてもAUVとしても使える「ハイブリッド」として設計されました。ROVのモードでは、髪の毛ほどの光ファイバーのテザーで船とつながり、AUVのモードでは切り離されて自律的に動きます事実[参考資料9]。型の区別は、機体ごとに固定ではなく、運用の仕方で変わりえます(解説)。
3. 水中の通信:電波が届かず、音は遅い
地上のロボットは、Wi-Fiやスマートフォンの電波で、離れた場所と通信します。水中では、これがほとんどできません。
不正確です。水中では、GPSの信号や無線が短い距離しか伝わらず、音響が使われます。Paullら(2014)は、水中の音響通信の弱点として、狭い帯域、低い通信速度、高い遅れ(音速が約1,500 m/sで光より遅い)、水温と塩分による音速の変動、海面と海底での多重反射、信頼性の低さを挙げています事実[参考資料7]。だからこそ、ROVは「ケーブル」でつながれ、AUVは「ミッションを事前に決める」のです。
数字で確かめる:電波はどれくらい届かないか
海水は、塩分を含むので電気を通します。電気を通す物質の中では、電磁波(電波)は急に弱まります。弱まり方の目安は、電磁波が約37%(1/e)に弱まる深さで表せます。海水の導電率を4 S/mと仮定して計算すると、周波数が高いほど、届く距離は短くなります。1 kHzで約8.0 m、100 kHzで約0.80 m、1 MHzで約0.25 m、10 MHzで約0.08 m(8 cm)です本稿の計算。Wi-Fiの周波数(GHz)は、さらに短くなります(本稿では計算していません)。
では、音はどうでしょうか。音は水中をよく伝わりますが、遅いです。音速を1,500 m/sとすると、10 km先まで届くのに 10,000 ÷ 1,500 = 約6.7秒 かかります本稿の計算。電波(光の速さ)なら、同じ距離は約33マイクロ秒(0.000033秒)です本稿の計算。この「約20万倍の遅れ」が、水中でのリアルタイムの操縦を難しくします。
電波は、水に入ると、進むにつれて少しずつ弱まります。「1/e に弱まる深さ」は、強さが約37%(もとの約3分の1強)になるまでの距離の目安です。そこからさらに同じ距離進むと、もう一度37%に弱まります。たとえるなら、濃い霧の中を進む光のようなものです(たとえの限界:実際の弱まり方は周波数・水温・塩分で複雑に変わります)。ここで使った式は、導電率が十分大きい場合の近似で、本稿の仮定の範囲での説明用の計算です。
通信の「共通語」は、まだ育っている途中
水中の音響通信は、メーカーごとにモデム(音で通信する装置)の方式が違い、互いに通信できないことが課題でした。NATOの研究機関CMREが開発したJANUSは、水中の音響通信の符号化の「共通の土台」として、NATOの標準(STANAG)として認められたと、業界誌が2017年5月に報じています事実[参考資料19](NATO文書の原文は本稿では確認していません)。
4. 水中の位置:GPSがない世界での「推測」
水中では、GPSの信号も届きません。AUVは、どこにいるかを、別の方法で推定します。
- 推測航法(デッドレコニング):「向き」と「速さ」を積み重ねて、位置を計算する方法です。速さは、海底に向けて音を出して動きを測るドップラー速度計(DVL)などで測ります。歩数計で歩いた距離を数えるようなものですが(たとえの限界:実際の誤差は、歩幅の誤差より複雑に増えます)、誤差が累積して、進むほど増え続けます事実[参考資料7]。
- 音響の目印:母船の下にある装置で距離と方角を測るUSBLや、海底に置いた装置から測るLBLなどがあります。ただし、範囲に限りがあり、装置を事前に設置する手間と費用がかかります事実[参考資料7]。
- 浮上してGPS:グライダーなどは、浮上してアンテナでGPSの位置を取り直します事実[参考資料6]。
Paullらのレビューは、慣性航法(加速度計とジャイロ)の誤差が、最良のもので進んだ距離の0.1%、手頃な価格のもので2〜5%程度になると述べています事実[参考資料7]。10 km進んだ場合を、本稿で計算してみましょう。0.1%なら 10 m、2%なら 200 m、5%なら 500 m です本稿の計算。
位置を決める慣性センサー(ジャイロ)は、温度やドリフト(ゆっくりした出力のずれ)の影響を受けます。水中のロボットでは、これらを圧力容器の中に収め、温度が変わる海の中でずれを抑える必要があります(本稿による解説)。音響のセンサー(トランスデューサー)は、水に直接触れる素材で、圧力・海水・生物の付着に耐える必要があります。位置の精度は、「ソフトウェア」だけでなく、センサーの素材と封止にも左右されます(推測)。
5. 水圧と材料:1,000気圧に耐える
水の重さは、深くなるほど機械を押します。水深がhのとき、水圧は P = ρ × g × h で表せます。ρは海水の密度(約1,025 kg/m³と仮定)、gは重力加速度(9.81 m/s²)です。
NOAAによれば、海の平均の深さは3,682 m、最も深いChallenger Deepは約10,935 mです事実[参考資料8]。ここで計算すると、1,000 mで約10 MPa、3,682 mで約37 MPa、6,000 mで約60 MPa、10,935 mで約110 MPa です本稿の計算。110 MPaは約1,100気圧で、指の爪ほどの1 cm²に、約1.1トン分の重さがかかる計算です本稿の計算。WHOIは、Nereusが地上の約1,000倍の圧力に耐えたと述べています事実[参考資料9]。
圧力への3つの設計方針
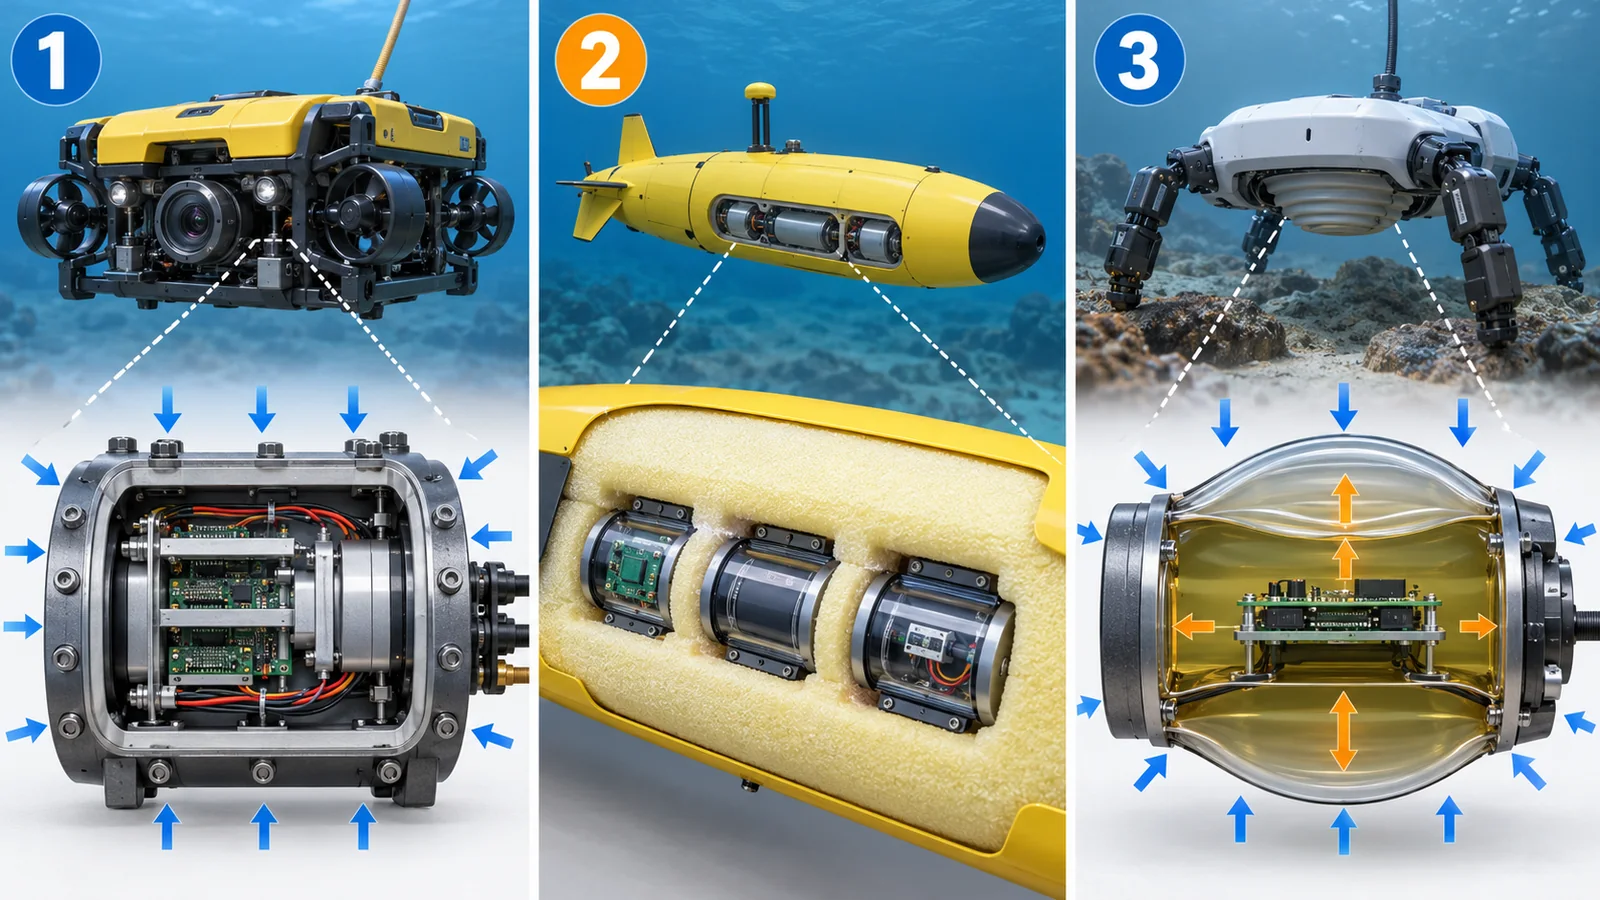
圧力に対しては、大きく3つの考え方があります(図は概念の整理で、優劣ではありません)。
- ①耐える:厚い金属やセラミックの硬い殻で、内部を1気圧のまま守ります。Nereusは、浮力のためのセラミックの中空球(直径約9 cm、各船体に約800個)を使い、従来の浮力材(AlvinやJasonで使われるシンタクティックフォーム)より軽いと説明されています事実[参考資料9]。
- ②逃がす:内部を油などで満たし、外の圧力と釣り合わせる「圧力補償」です。Natureのソフトロボット論文は、深海の機械を守る従来の方式として、硬い容器と圧力補償を挙げています事実[参考資料10]。
- ③柔らかく包む:Natureの論文のロボットは、シリコーンに電子部品を埋め込み、硬い殻を使わず、誘電エラストマーのひれで動きました。部品どうしの間の応力を減らすため、電子部品を分散させて(部品の間隔を広げ、基板から分ける)配置しています事実[参考資料10]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。圧力への3つの設計方針。例は、WHOIのNereusの発表、APL-UWのSeaglider、Natureのソフトロボット論文によります。方針ごとの優劣を示すものではありません。
深海用の耐圧殻は、厚くすれば強く、重くなって沈みます。浮かせるには、浮力材が必要で、浮力材も水圧に耐えなければなりません。Nereusは、軽いセラミックの球で、この綱引きを抑えました事実[参考資料9]。APL-UWのSeagliderは、殻が潜るにつれて海水と同じように縮むよう設計され、深さによる浮力のずれを減らします(最大水深約1,000 m)事実[参考資料6]。
金属の殻は、圧力を何度もかけると疲労します。Songら(2019)は、チタン合金で、ピークの応力を保持する時間が長いほど、疲労寿命が短くなることを報告しています(深海潜水機の耐圧殻が対象の一つとして挙げられています)事実[参考資料11]。つまり、「1回の潜航に耐える」ことと、「何十回も潜る」ことは別の条件です(本稿による解説)。
1万mを超える海に、鋼の補強をもつ太いケーブルを下ろすと、自分の重さで切れるとWHOIは説明しています。Nereusは、代わりにガラスの光ファイバーに薄いプラスチックの被覆をした、髪の毛ほどの太さのテザー(破断強度4 kg、約40 km分)を使いました事実[参考資料9]。軽さと強さの組み合わせが、機体の小型化につながりました。
また、Nereusは4,000個を超えるリチウムイオン電池(パソコンや携帯電話に使うものに似ている)を、圧力の中で安全に使えるよう、注意深く試験して搭載したとWHOIは述べています事実[参考資料9]。電池の基本と安全は、本シリーズ『リチウムイオン電池の基本』編と『熱暴走と電池の安全』編で扱います。
6. 腐食:海水の中で金属が「電池」になる
海水は、電気を通す液体(電解質)です。そこに、種類の違う金属が触れると、小さな「電池」ができます。NOAAの文書は、これをガルバニック腐食と呼び、貴でない金属(陽極)が電子を与えて溶け、貴な金属(陰極)が守られると説明しています事実[参考資料12]。たとえるなら、乾電池の亜鉛が溶けて電気を出すのと同じ仕組みです(たとえの限界:ロボットでは、電気を取り出すのではなく、腐食という損傷として現れます)。
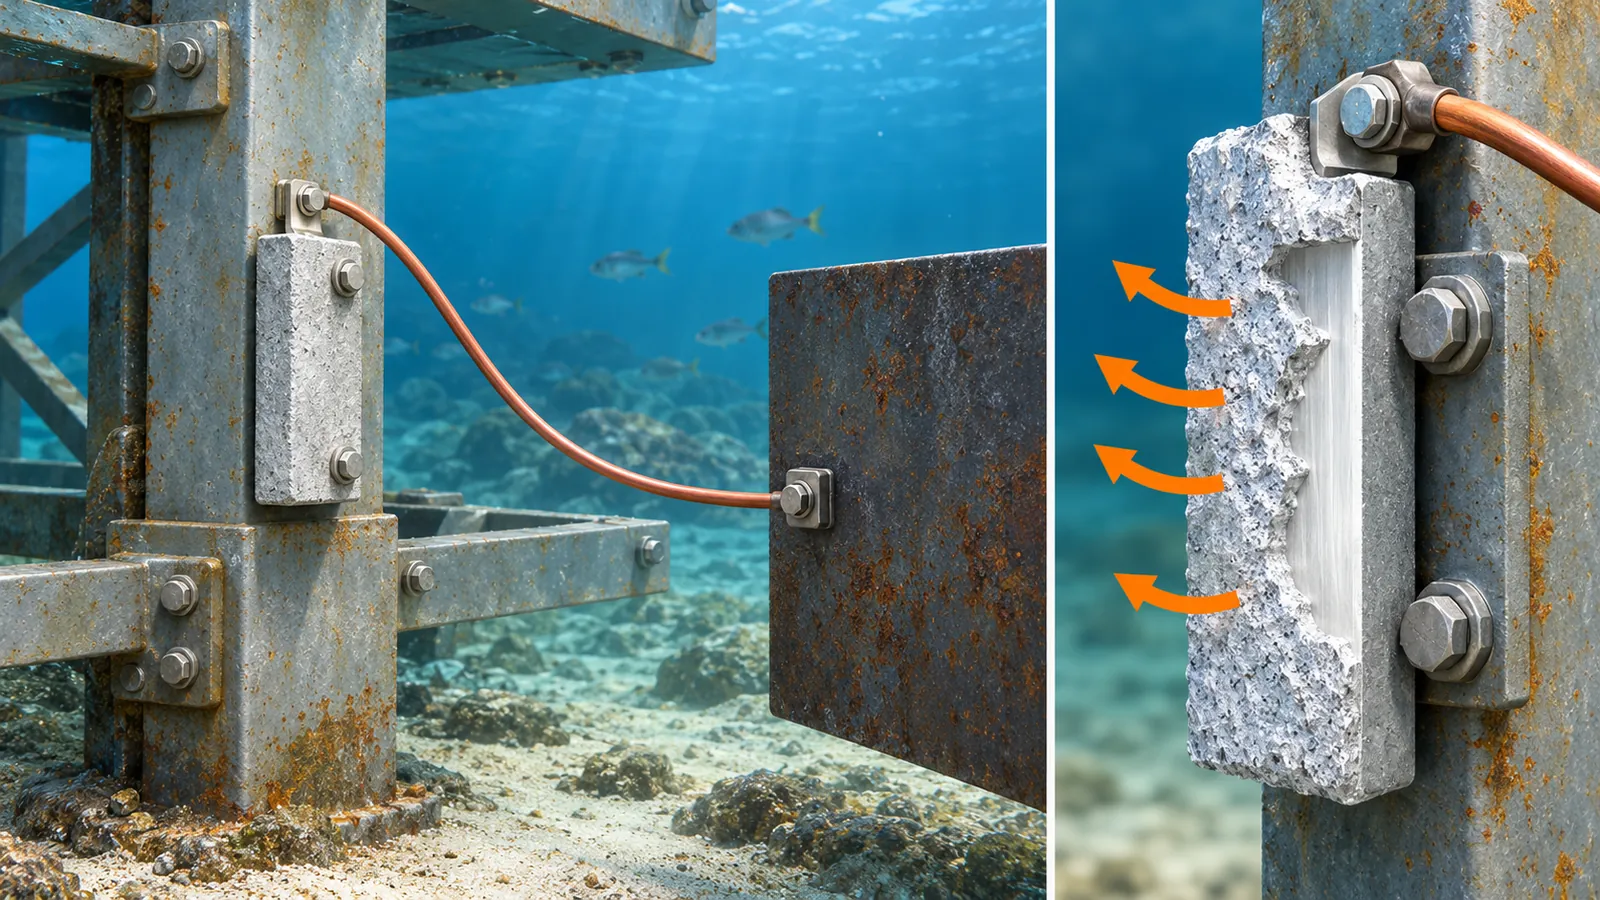
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。ガルバニック腐食と犠牲陽極の概念図。NOAAの文書の説明に基づきます。実際の腐食は材料の組み合わせ・面積・水質で変わります。
NOAAの文書の例は、船の海水の配管で、青銅のストレーナーにアルミのホース継ぎ手を取り付けたところ、アルミが腐食した、というものです。同じ文書は、アルミの船体などを守るため、亜鉛の「犠牲陽極」を取り付けることがある、と述べています。亜鉛は、アルミより貴でないので先に溶けて、アルミを守ります事実[参考資料12]。
水中ロボットには、軽いアルミのフレーム、ステンレスのねじ、銅合金のコネクタ、チタンの殻、さらに複合材やセラミックが同居します。どの金属が互いに触れ、どこが海水に濡れるかを設計で整理し、必要な部分に犠牲陽極や絶縁を使います(本稿による解説。特定の機種の防食設計は、本稿では確認していません)。
MIT・EPFLのロボットは、翼を薄い膜に撥水性のナノ粒子を被覆して、水をはじきやすくしています事実[参考資料14]。これは腐食対策ではなく、水中から空中へ移るための工夫ですが、表面の被覆という素材の選択が、機能に直接つながる例です。
7. 研究事例:泳いで飛ぶ、3つの動き、柔らかく耐える
ここまでの課題(通信・位置・圧力・腐食)に対して、最新の研究がどこまで進んでいるかを見ます。どれも研究段階です。
① 水から空へ:MIT・EPFLの羽ばたきロボット(Science、2026年7月)
MITとEPFLは、水中を泳ぎ、水面から飛び出して空を飛ぶ「羽ばたき翼の水陸両用機(FAAV)」を開発し、2026年7月9日のScienceに発表しました事実[参考資料13・14]。重さは300 g未満で、胴体、2枚の柔軟な翼、操舵できる尾でできています。胴体には、電池と、防水の電気モーターが入り、クランク軸で翼をあらかじめ決めた周波数で上下させます事実[参考資料14]。
試験は、水槽とレマン湖(スイス)で行われました。水中約0.5 mにロボットを置き、羽ばたきの周波数と尾の角度を変えて、水面を破って飛び出せる条件を調べました。翼は小(幅60 cm)、中(80 cm)、大(100 cm)の3種類で、中くらいの翼が、泳ぐ・飛ぶ・移るの全部を確実にできました。翼は、水中では羽ばたきの振幅を抑える柔軟さと、空中では機体を支える硬さの両方が必要です。約5 Hzの羽ばたきで、水中を約1 m/s、空中を約6 m/sで進み、70度の角度で水から飛び出しました。鳥が使う「足で水をかく」動きは不要でした事実[参考資料14]。論文の要旨は、周波数の調整、柔軟な翼、強力な駆動が、翼や脚をたたまない移行を可能にすることを示しています事実[参考資料13]。
限界:羽ばたきの周波数と尾の角度はあらかじめ設定されたもので、今後、翼が曲がる機能や、波・風の中での試験を行う、と発表されています事実[参考資料14]。実海域でのサンプリングは、研究者の「夢」として語られた段階です(計画)未確定/将来。
② 漂流・滑空・推進:Purdue大学の3モードのロボット(ASME Letters、2026年9月)
Purdue大学のAtharらは、漂流(ドリフター)、滑空(グライダー)、推進(スラスター)の3つの動きを1台に統合した小型の水中ロボットを報告しています。浮力の制御、移動するおもりによる姿勢の調整、たたんだり開いたりできる翼、後部の推進・操舵の装置を備えます。水中の試験で、浮力制御、安定した滑空、スラスターでの機動、3モード間の移行を確認したと、論文は報告しています事実[参考資料15]。
報道では、現在の試作機はモードの切替が手動で、自律的な切替は今後の計画とされ、プール試験での成功が伝えられています事実[参考資料16]。電池の持ち、航続、機動の定量的な性能は、今後の課題とされています未確定/将来。
複数の機能を1台に入れると、機構が増え、重くなり、故障する場所も増えます。3つの型の長所を1台に入れる試みは、その代わりに、どこかで性能を譲っている可能性があります(解説)。論文の結果は、機能が成立することの確認で、各モードの性能が専用機に並ぶことの確認ではありません。
③ 殻をなくす:深海を泳いだソフトロボット(Nature、2021年)
Liらは、深海のシンカイクサウオ(snailfish)の構造に学び、電子部品をシリコーンに埋め込んだソフトロボットを開発しました。硬い殻を使わず、電池・制御・駆動を機体に載せたまま、誘電エラストマーのひれで動きます。Mariana Trenchの深さ10,900 mでひれが動作し、南シナ海の3,224 mで自由に泳いだと報告しています。部品間のせん断応力を減らすため、電子部品を分散して配置しました事実[参考資料10]。ただし、小型・短時間の試験で、長期の運用や、大きな機体への拡大を示すものではありません(解説)。ソフトな駆動の基本は、本シリーズ『ソフトアクチュエータと人工筋肉』編で扱います。
誤りです。水槽やプールの結果は、波・流れ・塩分・長期の連続運用での性能を示しません。論文や発表の言葉(「成功」「実証」)は、どの環境で、何回、どれくらいの時間、どの条件で確かめたかとセットで読みます。上の3つの事例も、確かめられた段階は、実験室・湖・プール・短時間の現場試験です。
8. いまどこまで来たか(2026年10月25日確認)
この分野は変化が速いので、一次情報で確認できたことを、確認日つきで整理します。大学・機関の発表は、その主張として書きます。
| 項目 | 確認できたこと | 区分 |
|---|---|---|
| 3つの型 | ROV(ケーブル)、AUV(ケーブルなし)、グライダー(浮力)は、NOAA・IOOS・APL-UWなどが説明する既存の技術[参考資料1・2・3・6] | 事実 |
| 最深部への到達 | Nereusが2009年5月31日に10,902 mへ到達(WHOIの発表)。Natureのソフトロボットが10,900 mでひれを動作(2021年)[参考資料9・10] | 事実 |
| 水中から空中へ(MIT・EPFL) | 2026年7月9日にScienceに掲載。水槽とレマン湖での試験。羽ばたきと尾の角度は予め設定。実海域の運用は、確認できなかった[参考資料13・14] | 事実 未確定/将来 |
| 3モードの水中ロボット(Purdue大学) | 2026年9月1日にASME Lettersに掲載。水中試験で3モード間の移行を確認。切替は手動で、自律化は将来の計画[参考資料15・16] | 事実 未確定/将来 |
| 水中の通信の標準 | JANUS(STANAG)が認められたと、業界誌が2017年に報道。NATO文書の原文は確認できなかった[参考資料19] | 事実 |
| 国際規格(ISO・IEC)の該当番号、耐圧殻の機種別の材質、Nereusの喪失の原因 | 本稿の調査範囲では確認できなかった | 未確定/将来 |
確認日は2026年10月25日。大学・機関の計画や目標は、達成済みの事実とは別です。
水中・海洋ロボットは、ROV(ケーブル)、AUV(自律)、グライダー(浮力)の3つの型で、電波が届かない世界で動きます。通信は音響に頼り、10 kmで約6.7秒の遅れがあり、位置は、推測航法の誤差が距離の0.1〜5%で増える世界です。圧力は、最深部で約110 MPaに達し、材料は、セラミック、チタン、シリコーンなどの組み合わせで耐えます。海水は金属を腐食させ、犠牲陽極などの設計が必要です。最新の研究は、泳いで飛ぶロボット(2026年)、3モードのロボット(2026年)、殻のないソフトロボット(2021年)などが、水槽・プール・湖・短時間の現場試験の段階です。
9. 評価・標準の読み方
水中ロボットの良し悪しは、1つの数字では測れません。「何メートルまで潜れるか(深度定格)」「どれだけ長く動けるか(航続・運用日数)」「位置が何%ずれるか(航法の精度)」「通信がどれだけ通じるか」「データの質」といった複数のものさしがあります。これらは、どの水域・季節・機体・条件で測ったかで意味が変わります。何を測り、何を測っていないかを、確認できた範囲で表にします。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ABS・NATO・IOOSなど) | 読み方の注意 |
|---|---|---|---|
| 深度定格・耐圧 | 潜航の深度(例:Nereus 10,902 m、Seaglider 約1,000 m、Sentry 6,000 mまで)は、機体の記録または説明[参考資料9・6・3]事実 | ABSの「水中機器の規則」。2026年1月版があり、2021年版の目次に第18章 ROV・第19章 AUV。要求の中身は本稿では確認していない[参考資料17・18]事実 | 「潜った深度」と「定格の深度」と「安全率」は別。分類協会の規則は、任意か要求かを使う場面で確認 |
| 航法の精度 | 進んだ距離に対する誤差の割合(最良0.1%、手頃2〜5%)[参考資料7]事実 | 統一された国際規格は、確認できなかった | 「% of distance」は、センサーの組み合わせ・流れ・水深で変わる。DVLの有無を確認 |
| 通信 | 音響の帯域・遅れ・信頼性の整理[参考資料7]事実 | JANUS(NATOのSTANAG 4748と報じられた)。符号化の標準で、速度や距離を保証するものではない。NATO文書の原文は未確認[参考資料19]事実 | 標準は「互いに通じる」ための土台。通信できる距離・速度は、環境で大きく変わる |
| 観測データの質(グライダー) | IOOSのグライダー用「温度・塩分データの品質管理マニュアル」が存在[参考資料4]事実 | 手順書の本文は、本稿では確認していない | データ品質は、機体の性能とは別のものさし |
| 材料・腐食 | ガルバニック腐食の原理と犠牲陽極の例(NOAA)[参考資料12]事実 | 水中ロボット向けの統一規格(ISO・IEC)は、確認できなかった。ASTM International の規格・サイトは参照していません | 防食は、材料の組み合わせ・面積・水質で変わる設計の問題。一般の説明を機種に当てはめない |
| 研究ロボットの成熟度 | 実験室・水槽・プール・湖・現場、の試験の段階(本稿の整理)本稿の計算 | 研究の成熟度に公式な統一の尺度は、確認できなかった | 「動いた」と「運用できる」は別。試験の環境・回数・時間を確認 |
表の整理は本稿の計算(整理)。ABSの規則の本文は確認していないため、題名・構成にとどめています。ASTM International の規格・サイトは参照していません。
読み方の注意(素材技術者向け)
- 実演・試験とベンチマーク・運用は違います:水槽やプールの結果は、波・流れ・長時間の連続運用での性能を示しません。「何回、どれだけの時間、どんな環境で」を確認します。
- 機関の発表と第三者の検証は違います:大学・研究所の発表は、その研究の成果の説明です。独立した追試の有無は、確認できた範囲では見当たりませんでした。
- 標準は「推奨か要求か」を確認します:分類協会の規則は、その船級を取るときに要求され、通信の符号化の標準は、互いにつながるための合意です。法的な拘束力は、それぞれで違います(推測)。
- 計画と達成は違います:自律的な切替、実海域での運用、サンプリングは、いずれも未確定です。
10. 用語集
- ROV
- Remotely Operated Vehicle。船とケーブルでつながり、人が遠隔操作する水中ロボット。
- AUV
- Autonomous Underwater Vehicle。ケーブルなしで、事前の計画を自分で実行する水中ロボット。
- グライダー(水中)
- 浮力の変化と翼で、省エネで長く進む水中ロボット。
- テザー
- 船とROVをつなぐケーブル。電力・指令・映像などを運ぶ。
- ハイブリッド(HROV)
- ROVとAUVの両方のモードをもつ機体(例:Nereus)。
- 音響通信
- 音を使って情報を送る水中の通信。遅く、帯域が狭い。
- 導電率
- 電気の通しやすさ。海水は塩分があり、電気を通す。
- 推測航法(デッドレコニング)
- 向きと速さを積み重ねて位置を計算する方法。誤差が累積する。
- DVL
- Doppler Velocity Log。音の反射から、機体の速さを測る装置。
- 慣性航法(INS)
- 加速度計とジャイロで、動きを計算する方法。
- USBL/LBL
- 音響で位置を測る方式。USBLは船の下の小さな装置、LBLは海底に置いた複数の装置を使う。
- 水圧
- 水の重さによる圧力。10 m深くなるごとに約0.1 MPa増える。
- 耐圧殻
- 水圧から内部を守る、硬い容器。
- 圧力補償
- 内部を油などで満たし、外の圧力と釣り合わせる方式。
- シンタクティックフォーム
- 樹脂に中空のガラス球などを混ぜた、軽くて圧力に耐える浮力材。
- 誘電エラストマー
- 電圧をかけると変形する柔らかい膜状の材料。人工筋肉に使われる。
- 疲労(ダウェル疲労)
- くり返し、または長時間の負荷で、材料が傷む現象。
- ガルバニック腐食
- 異種金属が電解質(海水)の中で触れて、貴でない金属が溶ける腐食。
- 犠牲陽極
- 守りたい金属より貴でない金属(亜鉛など)を取り付け、先に溶けさせて守る方法。
- 撥水(疎水)
- 水をはじく性質。
- スキンデプス(表皮深さ)
- 電磁波の強さが1/e(約37%)に弱まる深さ。
11. 参考資料(一次情報)
- NOAA National Ocean Service “What is the difference between an AUV and a ROV?”(確認日 2026年10月25日) — oceanservice.noaa.gov/facts/auv-rov.html
- NOAA Ocean Exploration “Remotely Operated Vehicles (ROVs)”(確認日 2026年10月25日) — oceanexplorer.noaa.gov/technology/subs-rovs/
- NOAA Ocean Exploration “Autonomous Underwater Vehicles”(2020年6月22日公開、2026年10月14日更新。確認日 2026年10月25日) — oceanexplorer.noaa.gov/technology/subs-auvs/
- U.S. IOOS (NOAA) “Underwater Gliders”(滑空型の用途と、グライダー用の品質管理マニュアルの一覧。確認日 2026年10月25日) — ioos.noaa.gov/project/underwater-gliders/
- Rudnick D. L. et al. “Underwater Gliders for Ocean Research”, Marine Technology Society Journal 38(2), 73-84 (2004) — doi.org/10.4031/002533204787522703
- Applied Physics Laboratory, University of Washington “Seaglider”(プロジェクトのページ。浮力による推進、最大水深約1,000 m、3,800 km超・7か月超の運用。確認日 2026年10月25日) — apl.uw.edu/project/project.php?id=seaglider
- Paull L. et al. “AUV Navigation and Localization: A Review”, IEEE Journal of Oceanic Engineering 39(1), 131-149 (2014) — doi.org/10.1109/JOE.2013.2278891
- NOAA National Ocean Service “How deep is the ocean?”(平均3,682 m、Challenger Deep 約10,935 m。2026年9月23日更新。確認日 2026年10月25日) — oceanservice.noaa.gov/facts/oceandepth.html
- Woods Hole Oceanographic Institution “Hybrid Remotely Operated Vehicle Nereus Reaches Deepest Part of the Ocean”(2009年6月2日。機関の発表) — whoi.edu/press-room/news-release/hybrid-remotely-operated-vehicle-nereus-reaches-deepest-p
- Li G. et al. “Self-powered soft robot in the Mariana Trench”, Nature 591, 66-71 (2021) — doi.org/10.1038/s41586-020-03153-z
- Song X. et al. “Effect of Rise and Fall Time on Dwell Fatigue Behavior of a High Strength Titanium Alloy”, Metals 9(8), 914 (2019) — doi.org/10.3390/met9080914
- NOAA Office of Marine and Aviation Operations “Classic Galvanic Corrosion”(NOAAの船の事例を使った解説文書。確認日 2026年10月25日) — omao.noaa.gov/sites/default/files/documents/ClassicGalvanicCorrosion.pdf
- Zufferey R. et al. “Leaping out of the water: Aerial-aquatic locomotion with flapping wings”, Science 393(6807), 207-211 (2026年7月9日) — doi.org/10.1126/science.aeb6744
- MIT News “New flapping robot swims and flies like a diving bird”(2026年7月9日。機関の発表。翼の大きさ・速度・70度・撥水の被覆・試験の方法。確認日 2026年10月25日) — news.mit.edu/2026/new-flapping-robot-swims-and-flies-like-diving-bird-0709
- Athar S. et al. “Design and Development of a Multimodal Underwater Robot: An All-in-One Drifter, Glider, and Thruster”, ASME Letters in Translational Robotics 2(3), 031002 (2026年9月1日) — doi.org/10.1115/1.4072705
- Tech Briefs “Purdue Engineers Create Multi-Mode Underwater Robot for Smarter Ocean Missions”(2026年9月10日。大学の発表を伝える記事。モード切替が手動であること、プール試験。確認日 2026年10月25日) — techbriefs.com/component/content/article/55847-purdue-engineers-create-multi-mode-underwat
- ABS Rules for Building and Classing Underwater Vehicles, Systems and Hyperbaric Facilities, Notices and General Information(2026年1月版。確認日 2026年10月25日) — ww2.eagle.org/content/dam/eagle/rules-and-resources/RuleManager2/notices/january-2026/7-uw
- ABS Rules for Building and Classing Underwater Vehicles, Systems and Hyperbaric Facilities(2021年1月版。第18章 ROV、第19章 AUV の目次を確認。本文の要求は未確認) — ww2.eagle.org/content/dam/eagle/rules-and-guides/archives/special_service/7_rulesforbuildi
- Ocean News & Technology “JANUS Underwater Communication Protocol Becomes a NATO Standard”(2017年5月12日。業界誌の記事。NATO文書の原文は未確認。確認日 2026年10月25日) — oceannews.com/news/subsea-cable/janus-underwater-communication-protocol-becomes-a-nato-sta
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| ROVは船とケーブル(テザー)でつながり、操縦者が遠隔操作する。AUVはケーブルなしで事前計画のミッションを実行する。ROVは、小型のものから小型トラック級まであり、浮力材・カメラ・ライト・ソナー・マニピュレータを備えること。テザーが電力と信号を運ぶこと(Seiriosの8 kmの鋼のケーブル) | NOAAの3つのページ 出典1 https://oceanservice.noaa.gov/facts/auv-rov.html 出典2 https://oceanexplorer.noaa.gov/technology/subs-rovs/ 出典3 https://oceanexplorer.noaa.gov/technology/subs-auvs/ | 事実 |
| AUVは機体内の電池で動き、浮上してGPSを更新し、データは潜航後に回収することが多い。AUVは1960年代に開発が始まり、ROVより小型・軽量にできること | NOAA Ocean Exploration 出典3 https://oceanexplorer.noaa.gov/technology/subs-auvs/ | 事実 |
| グライダーは浮力の制御で鉛直に潜り、翼で水平に進む。Seagliderは浮力を推力に使い、最大水深約1,000 m、殻が海水と同じように縮む設計、3,800 km超・7か月超の運用、浮上してGPSと無線で通信すること | Rudnickら(2004)、APL-UW 出典5 https://doi.org/10.4031/002533204787522703 出典6 https://apl.uw.edu/project/project.php?id=seaglider | 事実 |
| グライダーの用途(ハリケーンの強度予測、生態系、漁業管理など)と、データの品質管理マニュアルの存在 | IOOS(NOAA) 出典4 https://ioos.noaa.gov/project/underwater-gliders/ | 事実 |
| 水中では、GPSや無線が届かず音響が使われること。音響通信の弱点(狭い帯域・低い速度・1,500 m/sの遅れ・音速の変動・多重反射・信頼性)。推測航法の誤差は距離とともに限りなく増えること。慣性航法の誤差は最良で距離の0.1%、手頃なもので2〜5%。USBL・LBLなどの音響の目印 | Paullら(2014) 出典7 https://doi.org/10.1109/JOE.2013.2278891 | 事実 |
| 平均水深3,682 m、Challenger Deep 約10,935 m | NOAA 出典8 https://oceanservice.noaa.gov/facts/oceandepth.html | 事実 |
| Nereusの10,902 m到達(2009年5月31日)、約1,000倍の圧力、髪の毛ほどの光ファイバーのテザー(破断強度4 kg、約40 km)、セラミックの中空球(約9 cm、各船体に約800個)、4,000個超のリチウムイオン電池、重さ約3トン | WHOIの発表(2009年) 出典9 https://www.whoi.edu/press-room/news-release/hybrid-remotely-operated-vehicle-nereus-reaches-deepest-part-of-the-ocean | 事実 |
| ソフトロボット:シリコーンに電子部品を埋め込み、硬い殻を使わず、誘電エラストマーのひれで、Mariana Trenchの10,900 mで動作し、南シナ海の3,224 mで自由に遊泳したこと | Liら(2021)の要旨 出典10 https://doi.org/10.1038/s41586-020-03153-z | 事実 |
| チタン合金(Ti-6Al-2Sn-2Zr-3Mo-X)で、ピーク応力の保持が疲労寿命を縮めること。深海潜水機の耐圧殻が対象の一つとして挙げられていること | Songら(2019) 出典11 https://doi.org/10.3390/met9080914 | 事実 |
| ガルバニック腐食(違う金属が海水で触れると、貴でない金属が陽極として溶ける)と、亜鉛の犠牲陽極の役割。アルミの部品と青銅の部品の例 | NOAAの文書 出典12 https://www.omao.noaa.gov/sites/default/files/documents/ClassicGalvanicCorrosion.pdf | 事実 |
| Puffin型ロボット:300 g未満、胴体・2枚の柔軟な翼・操舵できる尾、翼60・80・100 cm、水槽とレマン湖での試験、泳ぐ速さ約1 m/s・飛ぶ速さ約6 m/s(約5 Hz)、70度の仰角、足を使わない離水、撥水のナノ粒子の被覆、羽ばたき・尾の角度は予め設定 | MIT Newsの発表(2026年7月9日) 出典14 https://news.mit.edu/2026/new-flapping-robot-swims-and-flies-like-diving-bird-0709 | 事実 |
| Science論文の要旨:鳥のデータとロボットの実験を比べ、周波数の調整・柔軟な翼・強力な駆動が、翼や脚をたたまない移行を可能にし、大きな翼は水中の効率を大きく下げずに飛行を助け、尾と体の距離・水からの角度が離水に影響すること | Zuffereyら(2026) 出典13 https://doi.org/10.1126/science.aeb6744 | 事実 |
| Purdue大学の多モードロボット:浮力制御モジュール・移動質量による姿勢制御・たたみ式の翼・後部の推進と操舵を備え、水中試験で3モード間の移行を確認したこと(論文の要旨)。切替は手動で、将来の版で自律化を計画(報道。計画) | Atharら(2026)、Tech Briefs 出典15 https://doi.org/10.1115/1.4072705 出典16 https://www.techbriefs.com/component/content/article/55847-purdue-engineers-create-multi-mode-underwater-robot-for-smarter-ocean-missions | 事実 |
| ABSの水中機器の規則に2026年1月版があること。2021年版の目次に、第18章 ROV、第19章 AUV があること(要求の中身は未確認) | ABSの文書 出典17 https://ww2.eagle.org/content/dam/eagle/rules-and-resources/RuleManager2/notices/january-2026/7-uwvs_nandgi-jan26.pdf 出典18 https://ww2.eagle.org/content/dam/eagle/rules-and-guides/archives/special_service/7_rulesforbuildingandclassingunderwatervehiclessystemsandhyperbaricfacilities_2021/uwvs-rules-jan21.pdf | 事実 |
| JANUS(NATOのSTANAG)が水中音響通信の符号化の標準として認められたとする報道(2017年5月)。NATO文書の原文は未確認 | 業界誌の記事 出典19 https://oceannews.com/news/subsea-cable/janus-underwater-communication-protocol-becomes-a-nato-standard/ | 事実 |
| 電磁波が1/eに弱まる深さ δ=503÷√(f×σ)(σ=4 S/mと仮定。1 kHzで7.96 m、100 kHzで0.80 m、1 MHzで0.25 m、10 MHzで0.080 m)、音の片道の遅れ(距離÷1,500 m/s)、10 kmでの推測航法の誤差(0.1%=10 m、2%=200 m、5%=500 m)、水圧 P=ρgh(ρ=1,025 kg/m³、g=9.81 m/s²。1,000 mで約10 MPa、6,000 mで約60 MPa、10,935 mで約110 MPa、1 cm²に約1.1トン)、電波が10 kmを進む時間(約33マイクロ秒) | 本稿の計算(仮定は本文と図に明記) | 本稿の計算 |
| ROVやAUVの機体の型式ごとの耐圧殻の材質、各社のロボットの実運用の寿命、Puffin型・Purdue型の実海域での運用、Nereusの喪失の原因、水中の光通信、水中ロボットの国際規格(ISO・IEC)の該当番号は、本稿の調査範囲で確認できなかったため記載していません | 本稿の調査範囲 | 解説 |
| 「感じる・考える・動く」への当てはめ、たとえ(電池)、圧力への3つの設計方針の整理、素材の視点(ワイヤ・ケーブル・被覆・陽極の読み取り)、図が説明のための作図または枠であること | 本稿による解説(出典の事実をもとにした読み取り) | 解説 |
最終更新:2026年10月25日/出典は一次情報(NOAA・WHOI・APL-UW・MIT・ABSの資料、Science・Nature・IEEE JOE・ASME Letters・Metals の論文)に限定しています。機関・大学の発表は「発表」と明記し、独立した検証とは区別しました。業界誌の記事(Tech Briefs、Ocean News & Technology)は、大学の発表やNATOの標準についての報道として扱い、原文は確認していません。 計算例(電磁波の侵入の深さ、音の遅れ、推測航法の誤差、水圧)は本稿が作った説明用の計算で、特定の機体の仕様ではありません。軍事用の機器は扱っていません。 耐圧殻の機種別の材質、実運用での寿命、実海域での運用、Nereusの喪失の原因、国際規格の該当番号については、確認できなかったため記載していません。 図はすべて説明用の概念図または本稿の計算を含む作図で、図1と図3はImageGen生成の概念画像です。実際の機体・船・外観を示すものではありません。