TECHNOLOGY EXPLAINER
手術支援ロボット
― 医師の手を延ばす「遠隔操作」の仕組みと、米国食品医薬品局(FDA)の「クリアランス」の読み方
手術支援ロボットと聞くと、「ロボットが手術をする」と想像しがちです。しかし、いま広く使われている da Vinci(Intuitive)などは、医師が操作装置を動かし、その動きを器具に伝える「遠隔操作式」の機器で、自分で判断して手術する機器ではありません。 この記事は、ロボットや医療の知識がなくても読めるように、①何をする機械か、②手の動きを器具に伝える仕組み(倍率・震えの除去・手首)、③器具の中身と材料の課題、④米国FDAの「クリアランス」と「承認」の違いと、手術の種類ごとの範囲の読み方、⑤「自律」の段階と研究の現在地、の順に、図と小さな計算で説明します。
治療の効果や安全性を断定せず、確認できたこと/企業の主張/計画/確認できなかったことを分けて書きます。この記事は一般的な技術解説であり、医療の助言ではありません。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 手術支援ロボットとは何か:ロボットが手術をするのではない
- 手の動きを器具に伝える仕組み:支点・手首・倍率
- 器具の中身と材料:ワイヤ、疲労、洗浄と滅菌
- FDAの「クリアランス」と「承認」:3つの道
- 手術の種類ごとの範囲を読む:同じ機械でも、国や機種で違う
- 「自律」の段階と、研究の現在地
- 効果や安全性を、どう読むか(断定しない)
- いまどこまで来たか(2026年10月25日確認)
- 評価・標準の読み方
- 用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出・整理した値
未確定/将来=計画・目標・研究中で、実績が確認できていない事項
このほか、構造の整理や素材から見た読み取りは「解説」として区別します。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
医療機器の「クリアランス」「承認」は、その機器が、決められた範囲の使い方で市販を認められたことを示すもので、治療の成績が他の方法より良いことを示すものではありません。この記事は、どの手術にどの機器が認められているかを規制当局の文書の範囲で整理するだけで、手術の方法の優劣や、受けるべき手術・病院の選び方などの助言は書きません。 企業の発表(導入台数・手術件数・試験の結果)は「企業の主張」として扱います。この分野は変化が速いため、機種名・適応・規則の状態には確認日(2026年10月25日)を付けています。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 手術支援ロボットは「遠隔操作式」です。FDAは、手術支援ロボットについて、人の直接の操作なしには手術できないので、実際には「ロボット」ではない、と説明しています事実[参考資料1]。医師がコンソール(操作席)で手を動かし、その動きが、患者の脇のカートのアームと器具に伝わります。
- 「承認」と「クリアランス」は別の言葉で、範囲は手術の種類ごとです。da Vinci 5 は、FDAの510(k)で、泌尿器・一般の腹腔鏡・婦人科の腹腔鏡・一般の胸腔鏡の手術が、成人について記載されています(2024年3月14日、2025年7月16日の文書)事実[参考資料6・7]。Medtronic の Hugo は、2025年12月3日に、成人の低侵襲な泌尿器の手術でクリアランスされました事実[参考資料8]。
- 自律的に手術する機器は、研究の段階です。豚で腸の縫合(吻合)を自律的に行った研究(2022年)がありますが、人の手術で市販された機器としては、本稿の出典の範囲では確認できませんでした事実[参考資料21]。FDAは2026年9月に、手術支援機器の市販前の提出資料についてのガイダンス案を出しています(案であり、実施の段階ではありません)事実[参考資料5]。
前提知識はありません。「お腹を大きく切らずに、小さな穴から細い器具とカメラを入れて行う手術(腹腔鏡手術)がある」という程度で十分です。ロボットは、「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組み合わせと考えてください。手術支援ロボットでは、「考える」の中心は医師で、ロボットは動きを正確に伝え、補正する役です(たとえの限界:制御ソフトは、動きの補正や安全の監視という「考える」作業も一部は行います)。
この記事は、ドローン・ロボティクスの分野で、「人が操作する」ロボットの代表例です。同じ遠隔操作でも、工場や災害現場の遠隔操作は本シリーズ『遠隔操作とデータ収集』編、ロボットの自律の段階や基盤モデルは『ロボット基盤モデルとVLA』編、器具の手首や関節を動かす部品は『関節アクチュエータ』編と『減速機とギア』編、規格の読み方の全体像は『ロボットの安全規格の読み方』編で扱います。医療機器の規制は、産業用ロボットの安全規格とは別の枠組みである点が、この記事の中心です。
2. 手術支援ロボットとは何か:ロボットが手術をするのではない
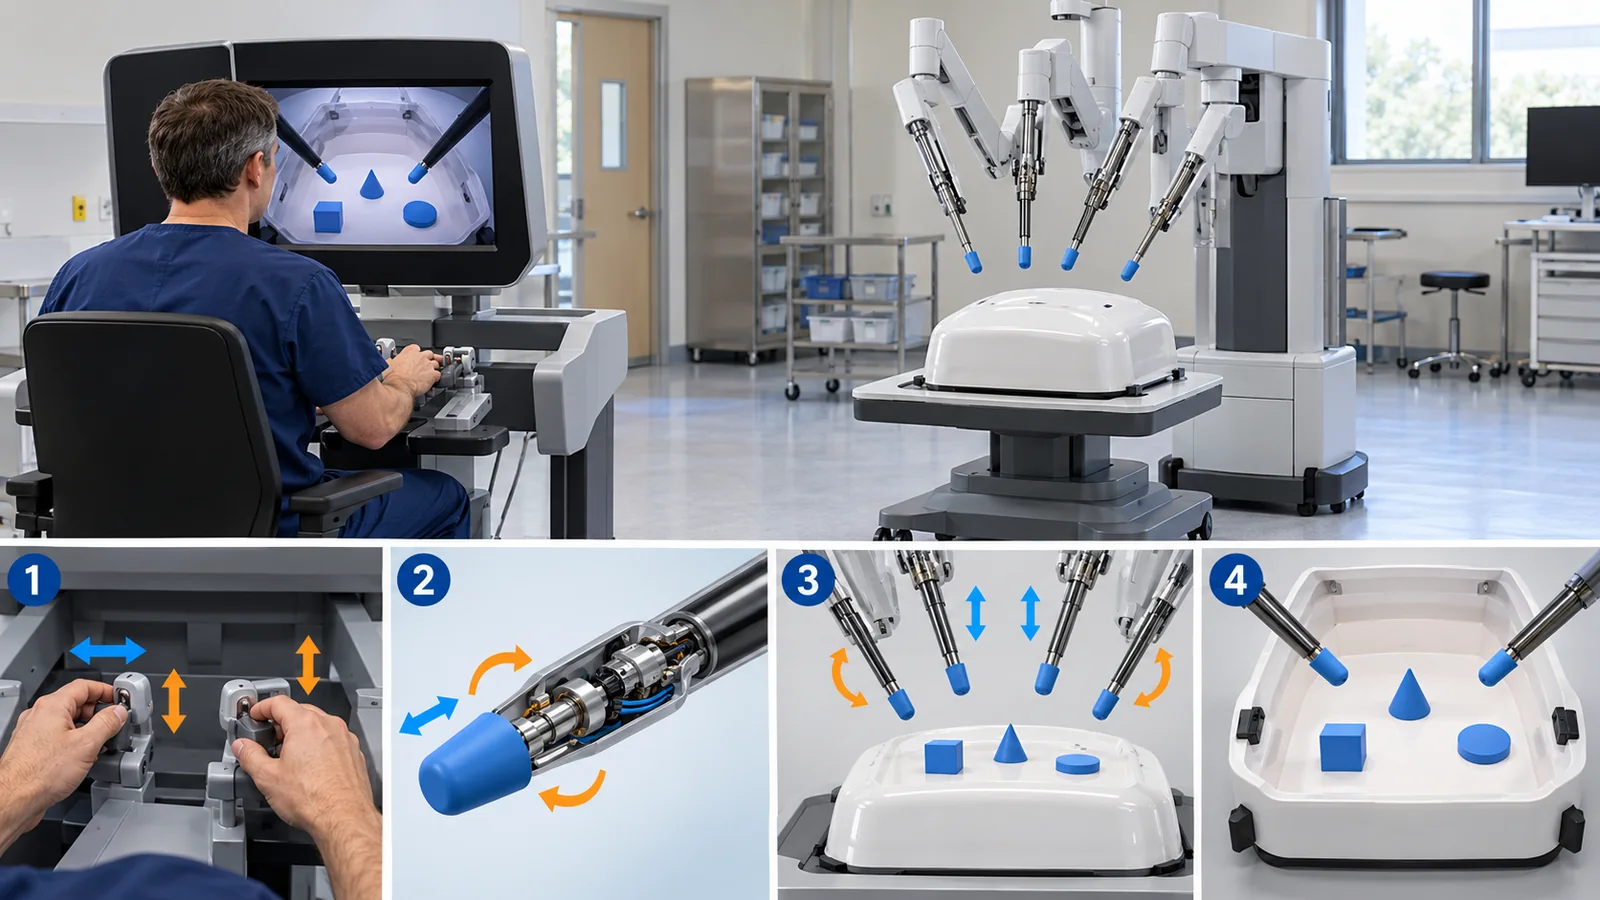
まず、腹腔鏡手術を思い浮かべてください。お腹に数か所の小さな穴を開け、1つの穴からカメラ(内視鏡)、他の穴から細長い器具を入れ、医師は画面を見ながら器具を動かします(解説)。手術支援ロボットは、この「画面を見ながら、細長い器具を動かす」作業を、機械で助けるものです。
FDA(米国食品医薬品局)は、これらの機器を「ロボット支援手術機器(RAS機器)」と呼び、医師がコンピューターとソフトウェアの技術を使って器具を制御する機器と説明しています。構成は、操作席(コンソール)、機械のアームを備えた患者側のカート、そして支える機器をまとめたカートです。FDAは同じページで、これは人の直接の操作なしには手術できないので、実際にはロボットではないと述べています事実[参考資料1]。
図の流れを、ロボットの3要素に当てはめてみます。感じるのは、内視鏡のカメラです(映像が術者の目に届きます。力を感じるセンサーは、一部の器具だけです)。考えるのは、主に術者です。制御コンピュータは、動きの倍率の調整や、震えの除去、安全の監視を行いますが、手術の方針を決めるわけではありません。動くのは、アームと器具のモーターです(解説)。
不正確です。FDAは、手術支援ロボットは人の直接の操作なしには手術できない、と説明しています[参考資料1]。Intuitive も、自社の技術を、術者の手の動きを器具の動きに変換するものと説明しています[参考資料17]。医師が操作し、機械が動きを伝える、というのが基本の姿です。自律的に動くロボットは、第7章で見るように、研究の段階です。一方で、器具や画面の補助機能(動きの補正、安全の監視など)は、機械が自動で行っています。「全部手動」でも「全部自動」でもなく、人が判断し、機械が正確に動きを伝え、補正するという分担です。
3. 手の動きを器具に伝える仕組み:支点・手首・倍率
① 支点で動きが逆になる、という困りごと
従来の腹腔鏡手術の器具は、まっすぐな棒です。棒は、腹壁の小さな穴を支点にして動くので、手を左に動かすと、体の中の先端は右に動きます。シーソーを思い浮かべると分かります。支点の向こう側は、逆向きに動きます(たとえの限界:実際の棒は、穴のところで少しずつ滑りもします)。さらに、棒の先に関節がないので、先端を曲げて向きを変えることができません(解説)。
手術支援ロボットの多くは、これを2つの工夫で和らげます。1つは、手首のように曲がる器具です。Intuitive は、自社の器具の多くに、自然な器用さのために手首の関節があり、先端はつかむ・切る・焼く(電気メス)など、手術に応じた形だと説明しています事実[参考資料17]。Hugo の510(k)要約も、9種類の手首つき器具(持針器、鉗子、はさみなど)を挙げています事実[参考資料8]。もう1つは、ソフトウェアによる向きの補正で、術者の手の向きと先端の向きをそろえます(図の②は、その考え方を示した概念図です)。
② 倍率をかけて、震えを減らす
操作席の手の動きは、そのまま器具に伝わるのではなく、倍率をかけて小さくできます。Intuitive は、自社の技術は、術者の手の動きを、体内の器具の精密な動きに変換し、モーションスケーリング(倍率)で繊細な作業の精度と制御を助け、手の震えもフィルターすると説明しています事実[参考資料17]。
数字で確かめてみましょう。倍率を3:1と仮定すると、手が30 mm動いたとき、器具の先端は 30 ÷ 3 = 10 mm 動きます本稿の計算。手に1.5 mmの震えがあれば、先端では 1.5 ÷ 3 = 0.5 mm になります本稿の計算(倍率は説明用の仮の値で、実機の倍率は確認していません)。倍率をかけることは、震えも同じ割合で小さくする効果があります。加えて、震えだけを取り除くフィルターという別の処理もあります。
「ロボットが動きを補正してくれるなら、半分は自動なのでは」と感じるかもしれません。ここで、医療ロボットの自律の段階を整理した論文(Yang ら、2017)の言葉が助けになります。この論文は、倍率つきで遠隔操作する手術ロボットを、「自律なし(Level 0)」に分類しています。出力が、術者の望む動きを表しているからです事実[参考資料20]。倍率や震えの除去は、術者の意図を、より正確に伝えるための処理で、ロボットが自分で目的を決めているのではありません(図は第7章)。
③ 力の感触(触覚)は、長く弱点でした
遠隔操作の弱点として、術者の手に力の感触が返ってこない、という点が挙げられてきました。Intuitive は、2024年に FDA がクリアランスした da Vinci 5 が、組織にかかる力を感じ取り、測れる器具(力のフィードバック)を備えると説明しています事実[参考資料17]。K232610 の記載では、器具に、方向のついた力を検出するセンサーが加わり、その情報が操作席の手の装置に返されます。力のフィードバックつきの器具は、針ドライバーや鉗子など6種類が加わりました事実[参考資料6]。
同じ文書は、力のフィードバックつきの針ドライバーは、子宮摘出術と筋腫核出術では禁忌(使用してはいけない)と書き、これらの手術では力のフィードバックのない針ドライバーの使用を勧めています事実[参考資料6]。つまり、新しい機能は、手術の種類ごとに、使える範囲が文書で細かく決められています。なお、EUでの da Vinci 5 の認証は、2025年7月時点で、力のフィードバックを除く範囲だと、Intuitive は述べています事実[参考資料17]。
4. 器具の中身と材料:ワイヤ、疲労、洗浄と滅菌
手術支援ロボットの性能は、アームの先の、細い器具の手首で決まる部分が大きいと言われます。ここでは、素材技術者の目で、器具の中を見てみましょう。
ワイヤで、手首を動かす
器具の細い軸の中は狭く、モーターを手首の近くに置けません。そこで多くの手術ロボットは、ワイヤ(ケーブル)で、軸の根元の駆動部から、先の手首とジョー(つかむ先端)を引いて動かします。これは、人形の「あやつり糸」のようなものです(たとえの限界:実際のワイヤは、複数の滑車を経由し、同時に何本も協調して引かれます)。Hugo の510(k)要約は、本体が「ケーブルでつながれた」電気機械式の機器であることを述べていますが、これは本体の配線の話で、器具の駆動方式の説明ではありません事実[参考資料8]。器具内部のワイヤの材質や構造は、特定の機種については、公式資料で確認できませんでした。
ワイヤを使う機構の一般的な課題は、研究で整理されています。ワシントン大学の博士論文(2017年)は、手術ロボット RAVEN II を基にして、ワイヤ駆動の機構が、ワイヤのヒステリシスをもつ伸びと、滑車からの動的な摩擦という制御上の課題をもつこと、さらにワイヤの疲労寿命を調べて予測モデルを示したことを報告しています事実[参考資料23]。ヒステリシスとは、「引くとき」と「戻すとき」で、同じ力でも伸びが違う、という性質です。これは、研究用のロボットでの結果で、商用機の寿命を示すものではありません。
金属の細線を撚ったワイヤは、曲げと引っ張りを何万回もくり返す部品です。伸びが大きいと、モーターが動いても先端が遅れて動き(ガタ)、摩擦が大きいと、力の伝わり方が方向によって変わります。疲労で切れれば、器具の寿命が決まります。つまり、ワイヤの材料と構造の選択は、先端の位置の正確さと再使用できる回数の両方に関わります(本稿による解説)。
Intuitive は、器具の多くを決められた回数の手術に再使用できるとし、器具内のメモリチップが、定められた回数を超えた使用を許さないようにしていると説明しています事実[参考資料17]。回数の具体的な値は、本稿の調査範囲では確認していません。寿命を「回数」で管理するのは、疲労や摩耗、洗浄・滅菌のくり返しによる劣化を、個々の器具で測らずに、保守的な上限で安全側に管理する考え方の一つだと読み取れます(推測)。
洗って、滅菌して、また使う
再使用の器具は、手術のたびに洗浄・点検・滅菌が必要です。Hugo の510(k)要約は、非臨床の試験項目として、滅菌の試験、保存期間(シェルフライフ)の試験、再処理(洗浄・滅菌)の妥当性確認、生体適合性とパイロジェン(発熱性物質)の試験などを挙げています事実[参考資料8]。同じ要約は、ドレープ(清潔な覆い)と器具の先端カバーが使い捨てで、再使用の器具は滅菌済みで出荷されない(病院で処理する)ことも記しています事実[参考資料8]。da Vinci 5 の内視鏡用のトレイは、ステンレス製で、STERRAD や STERIS V-PRO などの複数の滅菌装置・サイクルでの使用が書かれています事実[参考資料6]。
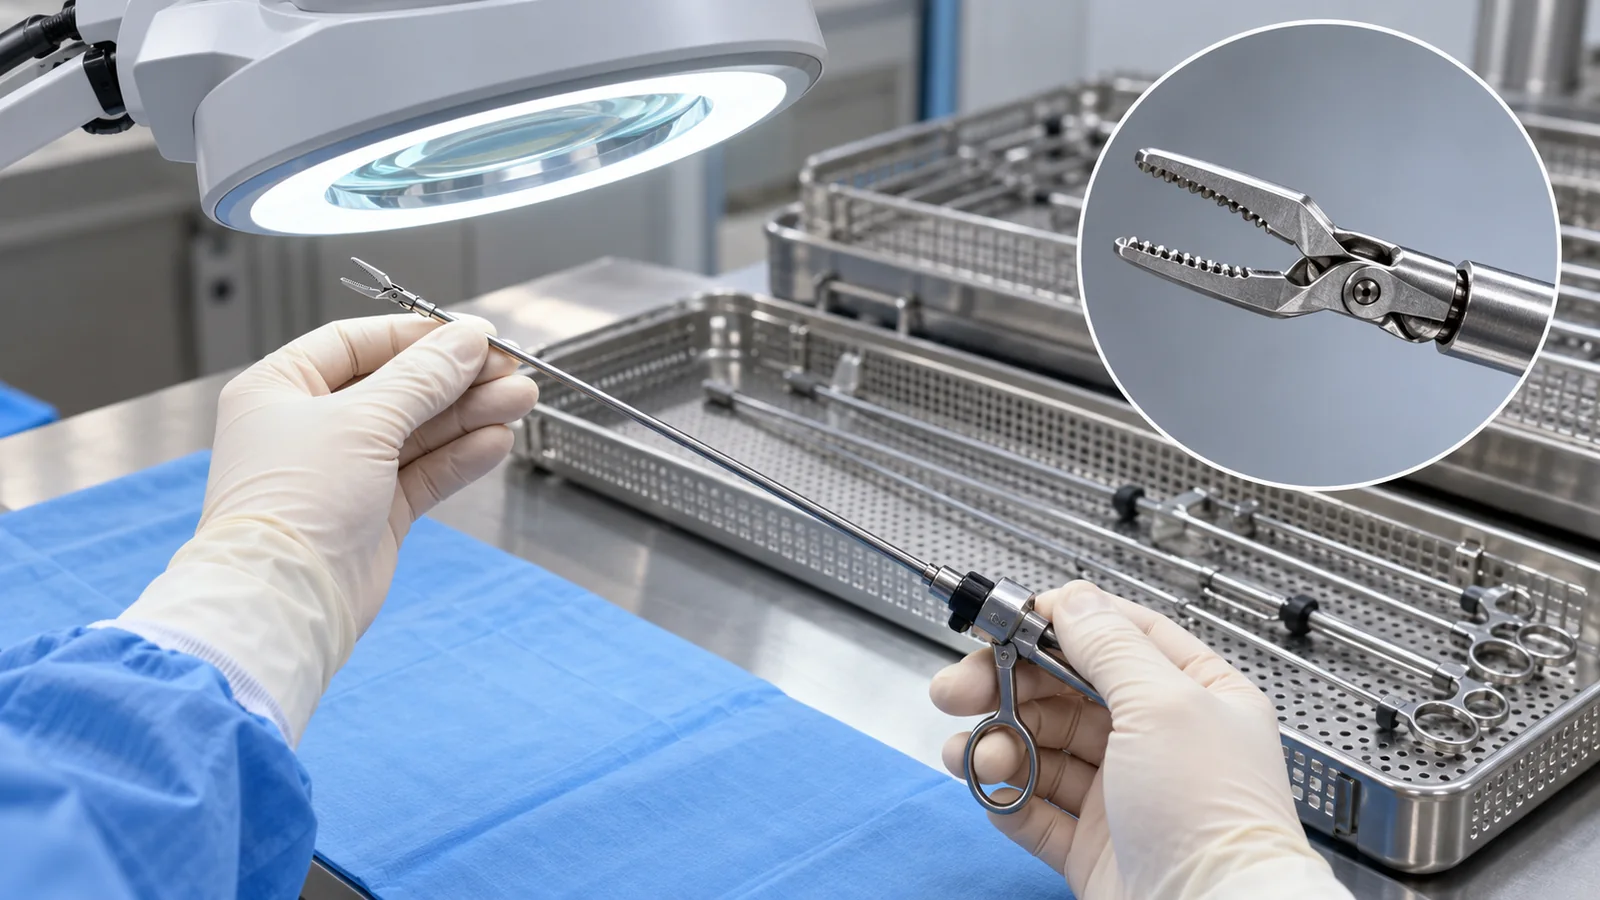
細い管の内部やヒンジ(手首)は、洗いにくい形です。洗浄・滅菌をくり返しても、寸法・潤滑・表面・封止(シール)が変わらないことが、再使用の器具の条件になります。一方、ドレープのような薄い高分子フィルムは、使い捨てにして処理の手間と汚染のリスクを減らす設計です。Intuitive の10-K は、顧客が洗浄・滅菌の指示を守らない場合、規制当局が使用の中止を求める可能性があるというリスクにも触れています[参考資料17](企業のリスク説明)。素材から見ると、「何度洗えるか」が、器具の価値とコストを左右する指標の一つです(本稿による解説)。
5. 米国食品医薬品局(FDA)の「クリアランス」と「承認」:3つの道
医療機器の市販を、米国ではFDAが審査します。審査の道は、機器のリスクと新しさで分かれます。ニュースでは「FDAが承認」と書かれがちですが、道によって言葉が違います。
- 510(k)(市販前届出):すでに市販されている先行機器と「実質同等」であることを示す道です。FDAの審査の結果は「クリアランス(cleared)」と呼ばれます。実質同等は、「同一であること」を求めるものではありません事実[参考資料2]。
- De Novo:先行機器がない、新しい種類の機器の道です。認められると、新しい分類の規則がつくられ、その機器は以後の510(k)の先行機器になりえます事実[参考資料3]。
- PMA(市販前承認):最も厳格な審査で、クラスIIIの機器などに必要です。結果は「承認(approval)」です事実[参考資料4]。
本稿で確認した範囲では、手術支援ロボットの本体は、510(k)かDe Novoで市販されています。「da Vinci」を名称に含む510(k)の記録は、FDAのデータの検索で100件を超えます[参考資料16]。最初の da Vinci が「2000年に、一般の腹腔鏡手術でFDAのクリアランスを受けた」と、Intuitive は述べています事実[参考資料17]。製品コードは、da Vinci が NAY(クラスII、21 CFR 876.1500)[参考資料11]、Hugo と Versius が SCV(クラスII、21 CFR 878.4964)[参考資料10]です。SCV の定義は、ソフトウェア制御の電気機械システムで、低侵襲手術で資格のある利用者が手術の技法を行えるようにするものと書かれています事実[参考資料10]。
連鎖:新しい道が、次の機器の基準になる
De Novo と 510(k) は、つながっています。CMR Surgical の Versius は、2024年10月11日に De Novo(DEN230078)が認められ(受理は2023年11月21日)、新しい分類(製品コード SCV)が生まれました事実[参考資料9]。そして Medtronic の Hugo は、Versius を先行機器として、510(k)(K250725)で2025年12月3日にクリアランスされました。Hugo の要約は、「Versius の適応は、22歳以上の成人で、軟部組織の低侵襲手術に適格な人の胆嚢摘出術」と、先行機器の適応を記しています事実[参考資料8]。
誤りです。①510(k)は「承認」ではなく、先行機器との実質同等を確認する道で、「クリアランス」と呼びます[参考資料2]。②認められるのは手術の種類ごとの範囲です(第6章)。③FDAのページは、がんの予防・治療のための手術支援機器について、FDAは市販許可を与えていないこと、乳房切除についても、RAS機器に市販許可を与えていないことを明記しています事実[参考資料1]。「クリアランスされた=その手術でその機器の成績が優れている」とは、FDAの文書は述べていません。
6. 手術の種類ごとの範囲を読む:同じ機械でも、国や機種で違う
FDAの文書の「適応(Indications for Use)」は、その機器が何のために、どんな人に、どんな手術で使えるかを、文章で決めた部分です。次の表と図は、本稿で確認した文書の記載を並べたものです。
| 機器(会社) | FDAの文書 | 記載された適応の範囲(要約) | 区分 |
|---|---|---|---|
| da Vinci 5(IS5000、Intuitive) | 510(k) K232610(2024年3月14日)、K251202(2025年7月16日) | 泌尿器、一般の腹腔鏡、婦人科の腹腔鏡、一般の胸腔鏡の手術。成人。力のフィードバックつきの針ドライバーは、子宮摘出術と筋腫核出術では禁忌[参考資料6・7] | 事実 |
| Hugo RAS System(Medtronic〔Covidien LLC〕) | 510(k) K250725(2025年12月3日) | 低侵襲な泌尿器の手術。成人。「Hugo RAS System Indications Document」に示された代表的な手術に従う[参考資料8]。Medtronic は、前立腺摘出・腎摘出・膀胱全摘を挙げている[参考資料18] | 事実 |
| Versius(CMR Surgical) | De Novo DEN230078(2024年10月11日) | 胆嚢摘出術(22歳以上の成人。Hugoの要約の記載)[参考資料9・8] | 事実 |
| Mako(Mako Surgical) | 510(k)(例:K260222、2026年2月25日) | 製品コードは OLO(整形外科の定位装置)。膝・股関節・肩などのアプリケーションごとに510(k)がある[参考資料14・12] | 事実 |
| Ion Endoluminal System(Intuitive) | 510(k)(例:K182188、2019年2月14日) | 製品コードは EOQ(気管支鏡)。Intuitive は、肺の低侵襲な生検のための機器と説明[参考資料15・13・17] | 事実 |
確認日は2026年10月25日。表は、本稿が確認した文書の記載の要約です。実際の適応は、各文書の全文(とFDAのデータベース)で確認してください。
手術支援ロボットは、一種類ではありません。腹腔内の軟部組織を扱う遠隔操作式(da Vinci、Hugo、Versius)のほか、骨を切る整形外科用(Mako)、肺の奥まで細い管を進める気管支用(Ion)が、別の製品コードと別の適応で認められています(解説)。「手術ロボット」と一括りにすると、これらの違いが見えなくなります。
同じ da Vinci 5 でも、国によって範囲が違う
Intuitive の10-Kは、da Vinci 5 の各国の許可の範囲を、次のように書いています(企業の説明)事実[参考資料17]。
| 地域 | 許可の時期 | Intuitive の説明する範囲 | 区分 |
|---|---|---|---|
| 米国(FDA) | 2024年3月 | da Vinci Xi の適応の手術のうち、心臓と小児の適応を除く | 事実 |
| 韓国 | 2024年10月 | 泌尿器、一般、婦人科、胸腔鏡、胸腔鏡補助での心切開、経口の耳鼻咽喉科の手術 | 事実 |
| 日本 | 2025年(10-Kの記載は6月と7月が併存) | da Vinci Xi の適応の手術のうち、心臓の適応を除く | 事実 |
| EU(EU MDR 認証) | 2025年7月 | 成人と小児の、腹部・骨盤・胸腔鏡の低侵襲な内視鏡手術(泌尿器・婦人科・一般の腹腔鏡を含む)。力のフィードバックを除く | 事実 |
企業の説明をそのまま要約したもので、規制当局の原文は確認していません(韓国・日本・EU)。米国の範囲は、FDAのK232610・K251202と整合します。
日本の hinotori(Medicaroid。川崎重工業とシスメックスの出資会社)は、2020年8月に日本で規制上の承認を得たと発表されました事実[参考資料19]。この発表の文書は承認の対象となる手術の範囲を示しておらず、範囲は、本稿の調査範囲では規制当局の資料で確認できませんでした。
「適応(indication)」は、規制上、メーカーが広告・表示できる使い方の範囲です。医師が、適応の範囲外で機器を使う(適応外使用)こと自体は医療の場で起こりえますが、それは本稿の対象外です。この記事で扱うのは、文書に書かれた範囲だけです。実際の手術の件数や使われ方は、規制の文書からは分かりません。
7. 「自律」の段階と、研究の現在地
「ロボットはどこまで自分で動くのか」を、段階で考える提案があります。Yang ら(2017)は、医療ロボットの自律を、Level 0(自律なし)からLevel 5(完全自律)までの6段階に分けました事実[参考資料20]。自動運転車の「レベル」に似た整理ですが、医療では、使われる場面や危険の幅が広いため、同じLevelでも意味が変わる、と論文は述べています。
この整理で、倍率つきの遠隔操作(現在の手術支援ロボットの基本形)は、Level 0です。Level 2は、人が縫う位置を指示し、ロボットが縫い、人が監視する、という例が挙げられています。Level 4は、ロボットが医療上の判断をし、医師が監督する「ロボット研修医」のたとえです。Level 5の「ロボット外科医」を、論文は2017年に「SFの領域」と書いています事実[参考資料20]。
研究の例:STAR(豚の腸の縫合)
Saeidi ら(2022)は、腹腔鏡下の腸の吻合(腸と腸をつなぐ縫合)を、自律的に行うロボットの方式を報告しました。操作者が、自律的に作られた手術計画から選び、ロボットが幅広い作業を自分で実行する方式です。ファントム(模型)と、生きた豚の小腸で、1週間の生存期間をおいて評価しています事実[参考資料21]。著者らは、ファントムの結果から、一貫性と精度の面で、熟練外科医の手技や、ロボット支援の手技を上回ると報告し、生体でも同様だったと述べています。ただし、これは豚での研究であり、人の手術での使用や市販を示すものではありません。Yang らの定義に当てはめると、「計画をロボットが作り、人が選ぶ」という点で、Level 3の記述に近いと読めます(推測)。
米国食品医薬品局(FDA)のガイダンス案(2026年9月)
FDAは2026年9月に、「Robotically-Assisted Surgical Devices – Premarket Submissions」というガイダンス案を出しました。非臨床の試験、臨床データ、表示(ラベル)について、市販前の提出資料の推奨を示すものです。このガイダンス案は、RAS機器を「遠隔操作され、ソフトウェア制御の」システムと定義しています。ページには「実施のためのものではなく、拘束力のない推奨を含む」と表示され、意見募集の期限は2026年11月24日です事実[参考資料5]。案が最終化されるか、どう変わるかは、確認できません未確定/将来。
誤りです。豚での成功は、人での安全性・有効性の証明ではありません。人への使用には、機器としての市販前の審査(上の3つの道)と、臨床での評価が必要で、自律の度合いが高いほど、規制上の議論も大きくなる、とYangらは述べています[参考資料20]。研究の結果と、市販された機器の範囲を、分けて読むことが大切です。
8. 効果や安全性を、どう読むか(断定しない)
手術支援ロボットについて、「患者にとって良いのか」という問いは当然ですが、この記事は、効果や安全性の優劣を判断しません。代わりに、文書を読むときの注意点を3つ挙げます。
- 試験の設計を見る:Hugo の510(k)要約が示した臨床試験(Expand URO)は、前向き・多施設・非無作為・単群の試験で、137人(膀胱全摘29、腎摘出53、前立腺摘出55)を、米国の6施設で、術後30日まで追跡しました事実[参考資料8]。29+53+55=137 です本稿の計算。単群の試験は、他の方法と直接比べる設計ではありません。Medtronic は、この試験が主要な安全性・有効性の評価項目を満たしたと発表しています(企業の主張)[参考資料18]。
- 企業の数字は、企業の数字:Intuitive は、2025年末の da Vinci の設置台数を約11,106台、2025年の新規設置を1,721台、da Vinci 5 の設置台数を1,231台と報告しています事実[参考資料17]。da Vinci 5 は設置台数の 1,231 ÷ 11,106 = 約11% です本稿の計算。これは販売の規模を示す数字で、治療成績の良し悪しを示す数字ではありません。
- FDAが「していないこと」を読む:FDAのページは、がんの予防・治療のためのRAS機器と、乳房切除への市販許可を与えていないと書いています事実[参考資料1]。許可がないことは、「危険」や「無効」と同じ意味ではありませんが、「許可された範囲の外では、FDAが評価していない」ことを意味します(解説)。
個別の手術の成績の比較、病院や術式の選び方、機器の安全性や優劣の断定、費用の評価は書きません。気になる場合は、主治医と、公的機関(FDA、PMDAなど)の最新の情報で確認してください。
9. いまどこまで来たか(2026年10月25日確認)
この分野は変化が速いので、一次情報で確認できたことを、確認日つきで整理します。企業の主張は、その企業の主張として書きます。
| 項目 | 確認できたこと | 区分 |
|---|---|---|
| da Vinci の規模(企業の主張) | 2025年末の設置台数は約11,106台(2024年末は約9,902台)、2025年の新規設置は1,721台、da Vinci 5 は1,231台。2025年の手術件数は約18%増と、Intuitive は報告[参考資料17] | 事実 |
| da Vinci 5 の力のフィードバック | FDAは2024年3月14日にK232610でクリアランス。力のフィードバックつき器具6種。EUでは、2025年7月の認証に、力のフィードバックは含まれないと企業が説明[参考資料6・17] | 事実 |
| Hugo の米国市場 | 2025年12月3日に、成人の低侵襲な泌尿器の手術でFDAのクリアランス(K250725)。Medtronic は、今後、一般外科・婦人科などの適応の追加を目指すと発表(計画)[参考資料8・18] | 事実 未確定/将来 |
| Versius の米国市場 | 2024年10月11日にDe Novo(DEN230078)。適応は胆嚢摘出術(成人、22歳以上)[参考資料9・8] | 事実 |
| FDAのガイダンス案 | 2026年9月。案であり、拘束力なし。意見募集は2026年11月24日まで。最終化の時期は確認できない[参考資料5] | 事実 未確定/将来 |
| 自律的な手術 | 豚での腸の縫合の研究(2022年)はあるが、人の手術での市販機器としては、本稿の出典の範囲では確認できなかった[参考資料21] | 未確定/将来 |
| hinotori の承認範囲、各機種のワイヤ材質、器具の使用回数の値 | 本稿の調査範囲では確認できなかった | 未確定/将来 |
確認日は2026年10月25日。企業の計画・目標は、達成済みの事実とは別です。
手術支援ロボットは、医師が操作席で動かし、機械が動きを伝える遠隔操作式で、FDAは「人の直接の操作なしには手術できない」と説明しています。仕組みの中心は、手首のある器具、倍率と震えの除去、そしてワイヤで駆動する細い器具で、素材から見ると、ワイヤの伸び・摩擦・疲労と、洗浄・滅菌に耐える再使用の限界が課題です。市販の許可は、「クリアランス」「De Novo」「承認」という3つの道があり、本稿で見た本体は510(k)かDe Novoで、範囲は手術の種類ごと・国ごとに違います。自律的に手術する機器は研究の段階で、効果や安全性は、この記事では判断していません。
10. 評価・標準の読み方
手術支援ロボットの良し悪しは、1つの数字では測れません。「位置の正確さ」「動きの遅れ(遅延)」「器具の寿命」といった機械の性能は、試験室で測れます。しかし、「患者にとってどうか」は、臨床の試験と手術の種類ごとの評価で見ます。そして、「市販してよいか」は、規制当局の審査(510(k)、De Novo、PMA)で決まります。これらの「ものさし」は、測るものが別です。何を測り、何を測っていないかを、確認できた範囲で表にします。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(FDA・IEC など) | 読み方の注意 |
|---|---|---|---|
| 市販の許可(米国) | 510(k)の実質同等の審査、De Novo、PMA[参考資料2・3・4]事実 | FDAの3つの道。Hugo と Versius は、製品コード SCV、21 CFR 878.4964(クラスII)。Hugo の要約は「製品コード SCV のスペシャルコントロールに適合」と記載[参考資料10・8]事実 | 「クリアランス」と「承認」は別。範囲は手術の種類ごと |
| 機器としての基本安全・基本性能 | 確認できなかった(試験の名称は、規格の本文が有料で未確認) | IEC 80601-2-77:2019 “Medical electrical equipment – Part 2-77: Particular requirements for the basic safety and essential performance of robotically assisted surgical equipment”(ロボット支援手術機器の基本安全と基本性能。本文は有料で未確認。ISOの目録に2023年の追補と、次の版の案があるとする情報もあるが、本稿では確認していない)[参考資料22]事実 | 規格は適合を示す参照枠で、「規格に適合」は「臨床の成績が良い」の意味ではない |
| 非臨床の試験 | Hugo の510(k)要約:動物試験、ヒューマンファクター(使いやすさ)の妥当性確認、ベンチ試験(動作精度・システム試験を含む)、ソフトウェア、電磁両立性と電気・熱・機械の安全、滅菌、シェルフライフ、再処理、生体適合性・パイロジェン[参考資料8]事実 | FDAのガイダンス案(2026年9月、案)は、非臨床試験・臨床データ・表示の推奨を示す[参考資料5]事実 未確定/将来 | 試験の項目名は分かるが、合否基準・数値は要約からは分からない |
| 臨床データ | Hugo の Expand URO:137人、単群・非無作為、術後30日まで[参考資料8]事実。Medtronic は主要評価項目を満たしたと発表(企業の主張)[参考資料18] | 臨床データの要求は、機器・適応ごとに異なる(FDAのガイダンス案は臨床データの推奨を扱う)[参考資料5] | 単群の試験は、他の方法との直接比較ではない。追跡期間も限られる |
| 自律の度合い | Yang ら(2017)の Level 0〜5[参考資料20]事実 | 規制上の公式な分類としては確認できなかった(論文は「議論のための枠組み」と位置づけ) | 枠組みは提案で、規制の基準ではない |
| 用語の標準(ロボット一般) | ― | ISO 8373(ロボットの用語)は、本稿では確認していません。産業用ロボットの規格との関係は、本シリーズ『ロボットの安全規格の読み方』編 | 医療ロボットは、産業用ロボットの規格とは別の枠組み(医療機器の規制)で見る |
表の整理は本稿の計算(整理)。規格・規則の番号と題名は、FDAとIECの公式ページで確認(確認日 2026年10月25日)。IECの規格本文は有料で未確認のため、題名・適用範囲の記載にとどめています。ASTM International の規格・サイトは参照していません。
読み方の注意(素材技術者向け)
- 「機械の性能」「臨床の成績」「市販の許可」は、別の物差しです:位置の精度が高いことは、手術の成績が良いことと同じではありません。FDAのクリアランスは、成績の優劣ではなく、先行機器との実質同等(または新分類)を示します。
- 企業の発表と、規制当局の文書は区別します:設置台数、手術件数、試験が「主要評価項目を満たした」という説明は企業の主張です。FDAの510(k)要約は、試験の設計と範囲を確認できる、より一次に近い資料です。
- 規格は「参照枠」で、法そのものではありません:IEC 80601-2-77 は、国や地域ごとの規制の中で、適合を示すために使われる規格の一つです(推測)。本稿は本文を確認していないので、要求の内容は書きません。
- 計画と達成は別です:ガイダンス案、Medtronic の追加適応の目標は、いずれも未確定です。
11. 用語集
- 腹腔鏡手術
- お腹の小さな穴から、カメラ(内視鏡)と細長い器具を入れて行う手術。
- 遠隔操作(テレオペレーション)
- 離れた場所から、人が機械を操作すること。手術支援ロボットの基本の形。
- サージョンコンソール
- 術者が座る操作席。手の入力装置と、3Dの画面がある。
- 患者側カート
- 患者の脇に置く、アームを備えたカート。
- RAS機器(ロボット支援手術機器)
- FDAの用語。遠隔操作され、ソフトウェアで制御される手術支援の機器。
- 手首つき器具
- 先端に関節があり、人の手首のように曲がる手術器具。
- モーションスケーリング
- 手の動きを、決まった倍率で小さくして器具に伝えること。
- 支点
- 棒が回る中心。腹腔鏡手術では、腹壁の穴。
- ヒステリシス
- 引くときと戻すときで、同じ力でも伸びが違う性質。
- 疲労
- 小さな力でも、くり返すうちに材料が傷んで壊れること。
- 再処理
- 使った器具を、洗って、点検して、滅菌して、また使える状態にすること。
- ドレープ
- 清潔を保つために、機械を覆う使い捨ての覆い。
- 510(k)
- すでに市販されている先行機器と「実質同等」かを審査する、FDAの市販前届出。結果は「クリアランス」。
- De Novo
- 先行機器のない新しい機器のために、新しい分類をつくるFDAの道。
- PMA
- 市販前承認。最も厳格な審査で、結果は「承認」。
- クリアランス/承認
- 510(k)の結果は「クリアランス」、PMAの結果は「承認」。日本語では混同されやすい。
- 適応(Indications for Use)
- 機器が、何のために・誰に・どんな手術で使えるかを決めた、文書上の範囲。
- 先行機器(predicate)
- 510(k)で、比較の基準とする、すでに市販されている機器。
- 製品コード
- FDAが機器の種類につける3文字のコード(例:SCV、NAY)。
- 力のフィードバック
- 器具が受けた力を、術者の手に感じさせる仕組み。
- 自律の段階(Level 0〜5)
- Yangらが提案した、医療ロボットの自律の6段階。
- 吻合
- 腸と腸など、管状の組織をつなぎ合わせる縫合。
- 単群試験
- 比較の相手となる群を置かず、1つの群だけを調べる試験。
12. 参考資料(一次情報)
- FDA “Computer-Assisted Surgical Systems”(FDAのページ。内容は2026年9月24日時点と表示。確認日 2026年10月25日) — fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems
- FDA “Premarket Notification 510(k)”(FDAのページ。2024年8月22日時点と表示。確認日 2026年10月25日) — fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/p
- FDA “De Novo Classification Request”(FDAのページ。2025年9月30日時点と表示。確認日 2026年10月25日) — fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/d
- FDA “Premarket Approval (PMA)”(FDAのページ。2019年5月16日時点と表示。確認日 2026年10月25日) — fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/p
- FDA “Robotically-Assisted Surgical Devices – Premarket Submissions”(ガイダンス案。2026年9月。意見募集の期限 2026年11月24日、docket FDA-2026-N-9505。確認日 2026年10月25日) — fda.gov/regulatory-information/search-fda-guidance-documents/robotically-assisted-surgical
- FDA 510(k) K232610 da Vinci Surgical System Model IS5000(決定日 2024年3月14日。適応・力のフィードバックつき器具・先行機器の記載。確認日 2026年10月25日) — accessdata.fda.gov/cdrh_docs/pdf23/K232610.pdf
- FDA 510(k) K251202 da Vinci Surgical System (IS5000)(決定日 2025年7月16日。適応の記載。確認日 2026年10月25日) — accessdata.fda.gov/cdrh_docs/pdf25/K251202.pdf
- FDA 510(k) K250725 Hugo RAS System(Covidien LLC、決定日 2025年12月3日。適応・先行機器・性能試験・Expand URO試験の概要。確認日 2026年10月25日) — accessdata.fda.gov/cdrh_docs/pdf25/K250725.pdf
- FDA De Novo DEN230078 Versius Surgical System(CMR Surgical。受理 2023年11月21日、決定 2024年10月11日、granted。確認日 2026年10月25日) — accessdata.fda.gov/scripts/cdrh/cfdocs/cfpmn/denovo.cfm?id=DEN230078
- FDA (openFDA) 製品コード SCV「Modular Electromechanical Surgical System」(21 CFR 878.4964、クラスII。確認日 2026年10月25日) — api.fda.gov/device/classification.json?search=product_code:SCV
- FDA (openFDA) 製品コード NAY「System, Surgical, Computer Controlled Instrument」(21 CFR 876.1500、クラスII。確認日 2026年10月25日) — api.fda.gov/device/classification.json?search=product_code:NAY
- FDA (openFDA) 製品コード OLO「Orthopedic Stereotaxic Instrument」(21 CFR 882.4560、クラスII。確認日 2026年10月25日) — api.fda.gov/device/classification.json?search=product_code:OLO
- FDA (openFDA) 製品コード EOQ「Bronchoscope (Flexible Or Rigid)」(21 CFR 874.4680、クラスII。確認日 2026年10月25日) — api.fda.gov/device/classification.json?search=product_code:EOQ
- FDA (openFDA) 510(k) 記録の検索結果:Mako Surgical の Total Knee / Total Hip / Shoulder Application など(例:K260222、2026年2月25日、製品コード OLO。確認日 2026年10月25日) — api.fda.gov/device/510k.json?search=device_name:%22mako%22&limit=100&sort=decision_date:de
- FDA (openFDA) 510(k) 記録の検索結果:Intuitive の Ion Endoluminal System(例:K182188、2019年2月14日、製品コード EOQ。確認日 2026年10月25日) — api.fda.gov/device/510k.json?search=device_name:%22ion%22+AND+applicant:%22intuitive%22&li
- FDA (openFDA) 510(k) 記録の検索結果:名称に “da Vinci” を含む記録(2001年のK002489から2025年のK251213まで。Intuitive 以外の同名の機器も含む。確認日 2026年10月25日) — api.fda.gov/device/510k.json?search=device_name:%22da+vinci%22&limit=100&sort=decision_dat
- Intuitive Surgical Form 10-K(2025年12月期、2026年2月3日提出。企業の説明。確認日 2026年10月25日) — sec.gov/Archives/edgar/data/1035267/000103526726000010/isrg-20251231.htm
- Medtronic プレスリリース “Medtronic announces FDA clearance of Hugo robotic-assisted surgery system for urologic surgical procedures”(2025年12月3日。企業の発表。確認日 2026年10月25日) — news.medtronic.com/2025-12-03-Medtronic-announces-FDA-clearance-of-Hugo-TM-robotic-assiste
- Medicaroid / Kawasaki Heavy Industries / Sysmex プレスリリース(2020年8月11日。hinotori Surgical Robot System の日本での承認取得の発表。確認日 2026年10月25日) — global.kawasaki.com/news_200811-1e.pdf
- Yang G.-Z. et al. “Medical robotics—Regulatory, ethical, and legal considerations for increasing levels of autonomy”, Science Robotics 2(4), eaam8638 (2017) — doi.org/10.1126/scirobotics.aam8638
- Saeidi H. et al. “Autonomous robotic laparoscopic surgery for intestinal anastomosis”, Science Robotics 7(62), eabj2908 (2022) — doi.org/10.1126/scirobotics.abj2908
- IEC IEC 80601-2-77:2019 “Medical electrical equipment – Part 2-77: Particular requirements for the basic safety and essential performance of robotically assisted surgical equipment”(IECの規格ページ。本文は有料で未確認。確認日 2026年10月25日) — webstore.iec.ch/en/publication/29933
- Miyasaka M. “Cable Driven Robots: Hysteretic Cable Stretch, Cable-Pulley Network Friction, Fatigue Life, and Kinematics of Two-Arm Multi Staged Flexible Manipulator”(ワシントン大学の博士論文、2017年。RAVEN II を対象。確認日 2026年10月25日) — digital.lib.washington.edu/researchworks/handle/1773/40641
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| FDAは、手術支援ロボットを「直接の人の操作なしには手術できない」機器と説明し、複数の腹腔鏡手術で市販を認めていること。がんの予防・治療、乳房切除でのFDAの市販許可は与えていないこと | FDAのページ 出典1 https://www.fda.gov/medical-devices/surgery-devices/computer-assisted-surgical-systems | 事実 |
| 510(k)は、先行機器との実質同等を示す市販前届出で、FDAは「クリア」と呼ぶこと。De Novoは先行機器のない新しい機器の分類の道。PMAは最も厳格な審査で「承認」と呼ぶこと | FDAの3つのページ 出典2 https://www.fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/premarket-notification-510k 出典3 https://www.fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/de-novo-classification-request 出典4 https://www.fda.gov/medical-devices/premarket-submissions-selecting-and-preparing-correct-submission/premarket-approval-pma | 事実 |
| ガイダンス案の題名・状態(案、非拘束、2026年9月)・docket・意見募集の期限、RASDの定義(遠隔操作・ソフトウェア制御) | FDAのガイダンス案のページ 出典5 https://www.fda.gov/regulatory-information/search-fda-guidance-documents/robotically-assisted-surgical-devices-premarket-submissions | 事実 |
| da Vinci 5(IS5000)の適応(泌尿器・一般腹腔鏡・婦人科腹腔鏡・一般胸腔鏡、成人)、力のフィードバックつき器具の追加、力のフィードバックつき針ドライバーの禁忌の記載、先行機器(IS4000とSenhance)、内視鏡用ステンレストレイと滅菌装置 | FDA 510(k) K232610(2024年3月14日) 出典6 https://www.accessdata.fda.gov/cdrh_docs/pdf23/K232610.pdf | 事実 |
| 2025年7月16日の510(k)(K251202)でも、IS5000の適応が同じ4つの手術区分・成人と書かれていること | FDA 510(k) K251202 出典7 https://www.accessdata.fda.gov/cdrh_docs/pdf25/K251202.pdf | 事実 |
| Hugo RAS Systemの適応(成人の低侵襲な泌尿器手術)、構成(システムタワー・サージョンコンソール・アームカート)、9種の手首つき器具、先行機器がVersius(DEN230078)であること、非臨床試験の項目、Expand URO試験(137例=膀胱全摘29・腎摘出53・前立腺摘出55、米国6施設、非無作為・単群、術後30日まで) | FDA 510(k) K250725(2025年12月3日) 出典8 https://www.accessdata.fda.gov/cdrh_docs/pdf25/K250725.pdf | 事実 |
| VersiusのDe Novo(受理2023年11月21日、決定2024年10月11日、granted、製品コードSCV、規則878.4964)。適応は胆嚢摘出術(22歳以上の成人。Hugoの510(k)要約の記載) | FDA De Novo データベース、K250725 出典9 https://www.accessdata.fda.gov/scripts/cdrh/cfdocs/cfpmn/denovo.cfm?id=DEN230078 出典8 https://www.accessdata.fda.gov/cdrh_docs/pdf25/K250725.pdf | 事実 |
| 製品コードの名称・規則番号・クラス:SCV、NAY、OLO、EOQ(すべてクラスII) | FDA 製品分類(openFDA) 出典10 https://api.fda.gov/device/classification.json?search=product_code:SCV 出典11 https://api.fda.gov/device/classification.json?search=product_code:NAY 出典12 https://api.fda.gov/device/classification.json?search=product_code:OLO 出典13 https://api.fda.gov/device/classification.json?search=product_code:EOQ | 事実 |
| Makoの整形外科向けアプリケーション(製品コードOLO)、IonのEndoluminal System(製品コードEOQ)の510(k)の存在、名称に da Vinci を含む510(k)の記録が100件を超えること | FDAの510(k)記録(openFDA) 出典14 https://api.fda.gov/device/510k.json?search=device_name:%22mako%22&limit=100&sort=decision_date:desc 出典15 https://api.fda.gov/device/510k.json?search=device_name:%22ion%22+AND+applicant:%22intuitive%22&limit=10&sort=decision_date:asc 出典16 https://api.fda.gov/device/510k.json?search=device_name:%22da+vinci%22&limit=100&sort=decision_date:asc | 事実 |
| Intuitiveの説明:2000年のFDAクリアランス、構成(コンソール・患者側カート・画像)、倍率と震えのフィルター、手首つきの器具と、使用回数を制限する器具内のチップ、力のフィードバックつきのda Vinci 5、設置台数11,106、da Vinci 5は1,231、2025年の増加率、米国・EU・日本での適応範囲の違い | 企業の説明(Form 10-K) 出典17 https://www.sec.gov/Archives/edgar/data/1035267/000103526726000010/isrg-20251231.htm | 事実 |
| Medtronicの発表:2025年12月3日のFDAクリアランス(泌尿器)、Expand URO試験の位置づけ、米国外での使用の主張(企業の主張) | 企業のプレスリリース 出典18 https://news.medtronic.com/2025-12-03-Medtronic-announces-FDA-clearance-of-Hugo-TM-robotic-assisted-surgery-system-for-urologic-surgical-procedures | 事実 |
| hinotoriが2020年8月に日本の規制上の承認を得たという発表。承認の範囲は、本稿の調査範囲では規制当局の資料で確認できなかった | 企業のプレスリリース 出典19 https://global.kawasaki.com/news_200811-1e.pdf | 事実 |
| 医療ロボットの自律の6段階(Level 0〜5)の定義、倍率つき遠隔操作がLevel 0に入ること、縫合の例、完全自律を「SFの領域」と記述(2017年) | Yangら(2017) 出典20 https://doi.org/10.1126/scirobotics.aam8638 | 事実 |
| STAR:操作者が自律生成の計画から選び、ロボットが実行する方式で、豚の腸吻合を1週間の生存期間つきで行ったこと。著者らは、ファントムと生体で一貫性・精度が高かったと報告 | Saeidiら(2022) 出典21 https://doi.org/10.1126/scirobotics.abj2908 | 事実 |
| IEC 80601-2-77:2019の題名と適用範囲(ロボット支援手術機器の基本安全と基本性能) | IECの規格ページ 出典22 https://webstore.iec.ch/en/publication/29933 | 事実 |
| ワイヤ駆動の機構が、ケーブルのヒステリシスをもつ伸び、滑車の摩擦、疲労寿命の課題をもつこと(RAVEN IIを基にした研究) | ワシントン大学の博士論文 出典23 https://digital.lib.washington.edu/researchworks/handle/1773/40641 | 事実 |
| 倍率3:1での30 mm → 10 mm(説明用)、設置台数に占めるda Vinci 5の割合 1,231 ÷ 11,106 ≒ 11%、Expand URO 29+53+55=137 | 本稿の計算(仮定は本文に明記) | 本稿の計算 |
| hinotoriの承認範囲、da Vinci・Hugoのケーブル材質、器具の使用回数の値、各社の治療成績の比較、遠隔手術の規制は、本稿の調査範囲で確認できなかったため記載していません | 本稿の調査範囲 | 解説 |
| 腹腔鏡手術の説明、「感じる・考える・動く」への当てはめ、支点で動きが逆になる説明、素材の視点、たとえとその限界、図1〜図9が説明のための作図、または枠であること | 本稿による解説(出典の事実をもとにした読み取り) | 解説 |
最終更新:2026年10月25日/出典は一次情報(FDAのページと510(k)・De Novoの記録、Intuitive Surgical の Form 10-K、Medtronic・Medicaroid の発表、Science Robotics の論文、IEC の規格ページ)に限定しています。企業の値・発表は「企業の主張」と明記し、規制当局の文書とは区別しました。 計算例(倍率、設置台数に占める割合、試験の人数の合計)は本稿が作った説明用の計算で、特定の機器の仕様ではありません。この記事は一般的な技術解説であり、医療の助言ではありません。 hinotori の承認範囲、各機種のワイヤ材質、器具の使用回数の値については、確認できなかったため記載していません。 図はすべて説明用の概念図または本稿の計算を含む作図で、図1と図6はImageGen生成の概念画像です。実際の施設・製品・外観を示すものではありません。