TECHNOLOGY EXPLAINER
倉庫・物流ロボット
― AMR、ピッキングロボット、ロボットが働く倉庫の仕組みと、「稼働台数」「受注」の主張の読み方
ネット通販の荷物が早く届く裏では、倉庫の中でロボットが棚を運び、荷物を仕分け、箱から商品を取り出しています。「100万台のロボット」「2万2千台を配備」といった数字をよく見かけますが、何を、いつ、どこで数えた数字なのかは、記事ごとに違います。 この記事は、ロボットの知識がなくても読めるように、①倉庫の仕事の流れ、②「誰が歩くか」で分かれる3つのやり方、③ロボットの種類(AMR、搬送、取り出しアーム)、④取り出し(ピッキング)が難しい理由、⑤移動ロボットの安全と規格、⑥「台数」と「受注」の主張の読み方、の順に、図と小さな計算で説明します。 Amazon、Locus Robotics、Symbotic、Boston Dynamics の説明は公式のページ・提出書類の範囲で書き、数字は企業の主張・公称として扱います。調査会社の市場推計は使いません。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 倉庫の仕事の流れと、ロボットが入る場所
- 「誰が歩くか」で分かれる3つのやり方
- ロボットの種類:棚の搬送、自律搬送、取り出しアーム、立体倉庫、荷役
- 取り出し(ピッキング)はなぜ難しいか
- 移動ロボットの安全と規格
- 「稼働台数」の主張の読み方
- 「受注」「受注残」の主張の読み方:提出書類から
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公式資料(企業のページ・提出書類、団体、規格団体、論文)に記載のある内容(出典リンクあり)。企業の主張・公称は、そのように明記します
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画、策定中の規格、予測など、確定していない事項
このほか、構造の整理や材料の視点での読み取りは「解説」として区別しています。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
台数、ピック数、生産性、精度は、企業が自社のページで述べる主張または公称で、第三者が検証した値とは限りません。台数の主張は、累計か、現在の稼働か、製造か、配備かで意味が変わります(第7章)。「受注」「受注残」は、将来の納入の約束の大きさで、いま動いているロボットの数ではありません(第8章)。異なる会社の数字を並べて優劣はつけません。 この記事は、特定の企業の株価・評価額・投資判断には触れません。提出書類の数字は、「主張の読み方」を示すための事実の紹介です。特定の製品の導入や、安全の判断を助言するものでもありません。この分野は変化が速いため、状態には確認日(2026年10月25日)を付けています。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 倉庫ロボットは、「歩く・運ぶ・取る・積む」の決まった部分を受け持ちます。Amazon は、棚(ポッド)を運ぶ Hercules や、人のいる区域を進む Proteus、取り出しの Vulcan などを挙げ事実[参考資料1・2]、Locus は、ロボットが移動を担当して人は取ることに専念する方式を説明し[参考資料4]、Symbotic は、立体の保管構造の中で自律移動ロボットが動く方式を説明します[参考資料6]。
- 「台数」の数字は、何を数えているかで意味が変わります。Amazon の3つの記事は、「2012年以降に100万台超を開発・製造・配備」(2024年10月9日と表示のページ)、「過去約12年でフルフィルメントセンターに75万台超を配備」(2025年5月7日)、「100万台目を配備」(2025年7月1日)と、書き方が違います事実[参考資料3・2・1]。IFR は、輸送・物流の業務用サービスロボットを2025年に117,500台販売(前年比+21%)と公表しました[参考資料8]。
- 取り出し(ピッキング)は、いまも難しい仕事で、安全規格も整備の途中です。Amazon は Vulcan が約75%の品種を取り出し・収納できると述べます(企業の主張)[参考資料2]。ISO 21423:2026(移動ロボットの通信と相互運用)は2026年10月に発行されましたが、安全の要求はありません[参考資料10]。
前提知識はありません。ロボットは「感じる・考える・動く」の3つの組合せです。AMR は自律移動ロボット(地図と周囲を見て、自分で経路を決めて進む台車)、AGV は無人搬送車(決まった経路をたどる台車)、フルフィルメントセンターは通販の注文を処理する倉庫、SKU は商品の種類、ピッキングは棚から注文の商品を取り出すことです。
この記事は、倉庫・物流のロボットの全体像をまとめます。工場の産業用ロボットは『産業用ロボットと協働ロボット』編、規格の読み方は『ロボットの安全規格の読み方』編、把持は『ロボットハンドと把持』編、触覚は『触覚センサーと電子皮膚』編、学習は『模倣学習と強化学習』『ロボット基盤モデルとVLA』編、ドローンによる配送は『ドローン物流』編で扱います。
2. 倉庫の仕事の流れと、ロボットが入る場所
倉庫の仕事は、受け取り、保管、取り出し、仕分け・梱包、出荷の流れです。ロボットは、全ての段階を一度に置き換えるのではなく、「歩く」「運ぶ」「取る」「積む」のうち、決まった部分を受け持つことが多いです(解説)。図2に、各社が公式に挙げる例を整理しました。
歴史を振り返ると、Amazon は2012年に Kiva Systems を買収し、棚を運ぶ1種類のロボットから始めたと説明します事実[参考資料3・1]。D’Andrea と Wurman による2008年の論文の題名は、「配送施設で数百台の自律走行車を協調させる将来の課題」です[参考資料17](本稿は本文を確認していません)。倉庫は、たくさんのロボットが、同じ床で、ぶつからずに動くことが、最初からの課題でした。
3. 「誰が歩くか」で分かれる3つのやり方
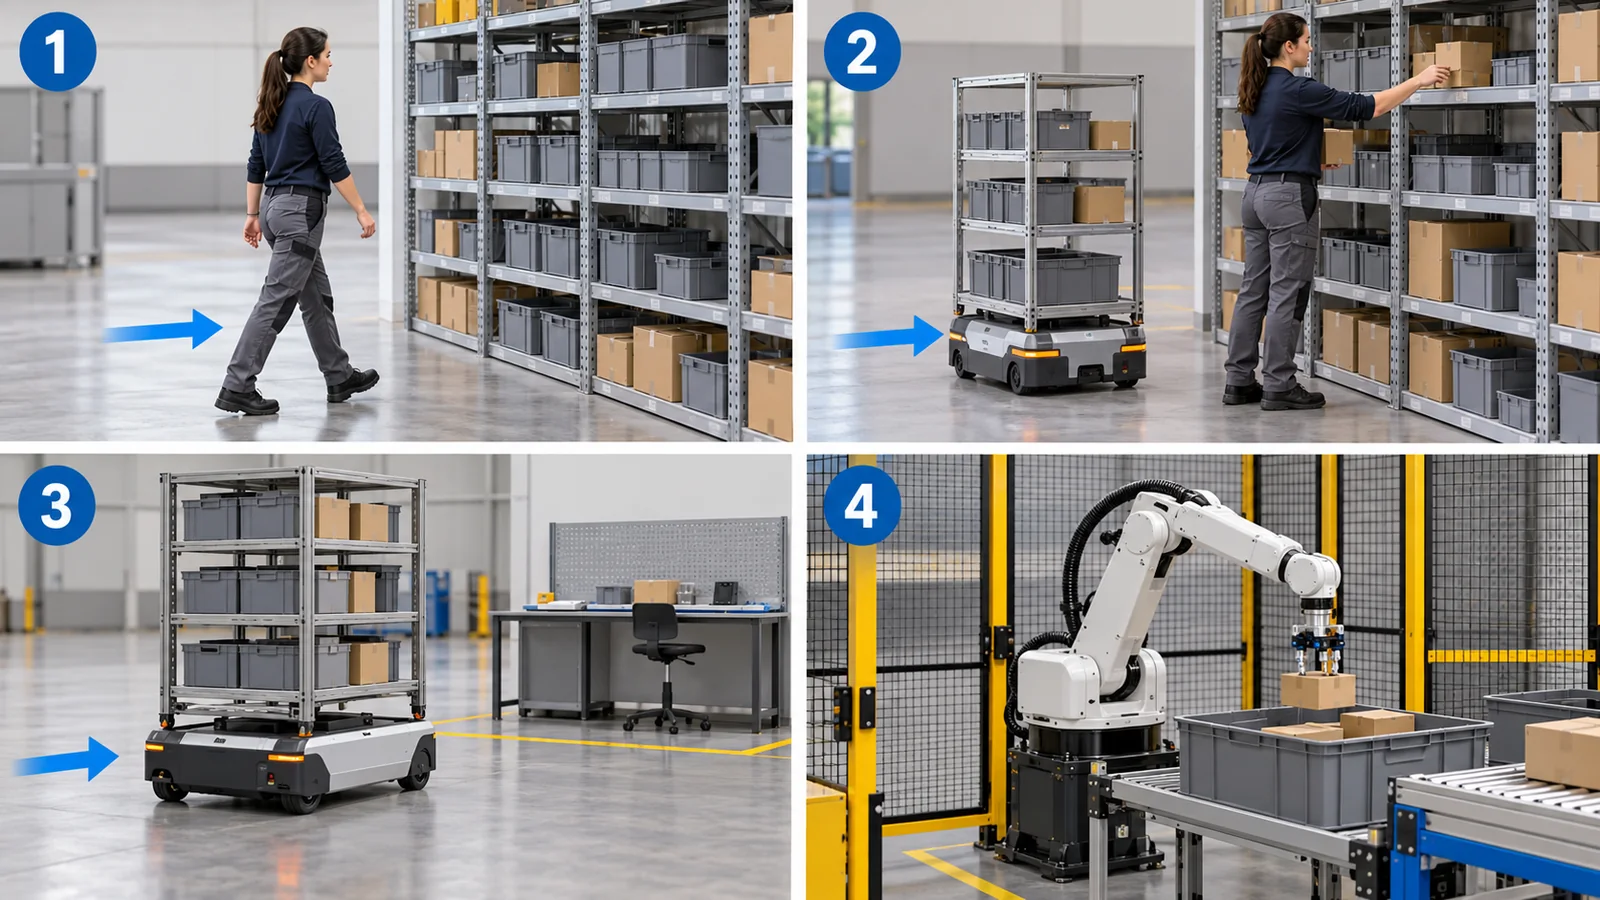
従来の倉庫では、人が棚の間を歩いて商品を取っていました。ロボットを入れる方法は、誰が歩くかで3つに分けて考えられます(図3。本記事の整理)。
- 人へ行く(Person-to-Goods):ロボットが人と一緒に動き、移動を担当します。Locus は、Origin と Vector で「人は取ることに専念し、ロボットが移動を担当する」と説明し、不要な歩行を最大90%なくす、生産性が2〜3倍になる、と述べます(企業の主張)事実[参考資料4]。
- 棚が来る(Goods-to-Person):ロボットが棚や容器を、作業台の人のところへ運びます。Amazon は、移動ロボットが在庫を直接、作業台の従業員へ運ぶと説明します(作業台は「太ももの中ほどから胸の高さ」にある、とされる)[参考資料3]。
- ロボットが取る(Robot-to-Goods):ロボット自身が通路で取って集めます。Locus は2026年に Locus Array(ロボットの把持とAIで取る方式)を出し、人件費90%減、保管密度最大2倍と述べます(企業の主張)[参考資料4・5]。Symbotic の方式も、ロボットが保管構造の中で動く点が近いです[参考資料6]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。「誰が歩くか」で分けた4つのやり方。分け方は本記事による整理です。Locusの説明[参考資料4]とAmazonの説明[参考資料3]は各社のページによります事実。絵は仕組みのイメージで、実際の機器の形ではありません。
3つは、優劣ではなく、現場に合わせた選択です(解説)。「人へ行く」は、既存の棚をそのまま使えます(Locus は「固定の設備が要らない」と述べる、企業の主張)。「ロボットが取る」は、取り出し(第5章)の難しさを、ロボット自身が引き受けます。どれが適するかは、商品の種類、注文の量、床の面積で変わり、本稿は比較していません。
4. ロボットの種類:棚の搬送、自律搬送、取り出しアーム、立体倉庫、荷役
各社が公式に挙げるロボットを、「何をするか」で整理します(図4)。優劣ではなく、種類の地図です。
- Amazon(2025年7月1日の記事):Hercules は最大1,250ポンド(約567 kg)の在庫を持ち上げて動かし、Pegasus は精密なコンベアで個々の荷物を扱い、Proteus は「最初の完全自律の移動ロボット」で、人のいる開かれた区域を安全に進み、注文でいっぱいの重い台車を運ぶ、と説明します(同社の説明)事実[参考資料1]。
- Symbotic(2025年度の10-K):入荷のばらし(デパレタイズ)のロボットアーム、スキャン用のトンネル、リフト、保管構造(何層も積み重なる)、ケース・個品・容器を扱う自律移動ロボット、出荷のパレット積みのロボットアーム、これらを動かすソフトウェアで構成する、と説明します[参考資料6]。
- Boston Dynamics(Stretch):「1時間に数百ケースを動かせる」と述べます(企業の主張。条件は書かれていない)[参考資料7]。
重い台車の運動エネルギー(概算)
移動ロボットの危険は、速さと質量から来ます。Hercules が持ち上げられる最大の1,250ポンドは約567 kgで、荷物だけを数えて秒速1.5 m で動くとすると、運動エネルギー(½×質量×速さ²)は約638 Jです。0.5 m/s で約71 J、1 m/s で約284 J、2 m/s で約1,134 J です本稿の計算。比べるために、工場の腕で25 kg の荷物が秒速5 m で動く場合は312.5 J でした(『産業用ロボットと協働ロボット』編)。速さは Amazon の値ではなく、本稿の仮定です。重く動くものは、止めにくく、当たったときの力が大きいため、安全規格が必要になります(第6章)。
5. 取り出し(ピッキング)はなぜ難しいか
棚から商品を取り出す作業は、人には簡単でも、ロボットには難しい作業です。商品は、形、大きさ、材質、置かれ方がまちまちだからです。Amazon は、在庫を布で覆われたポッドに入れ、その約1フィート(30 cm)四方の区画に、平均で最大10個の商品が入る、と説明します。この狭い区画から1つを取り出す、あるいは1つを押し込むのは、人の器用さがなければ難しい、とされてきました事実[参考資料2]。
Vulcan:触覚のあるロボット
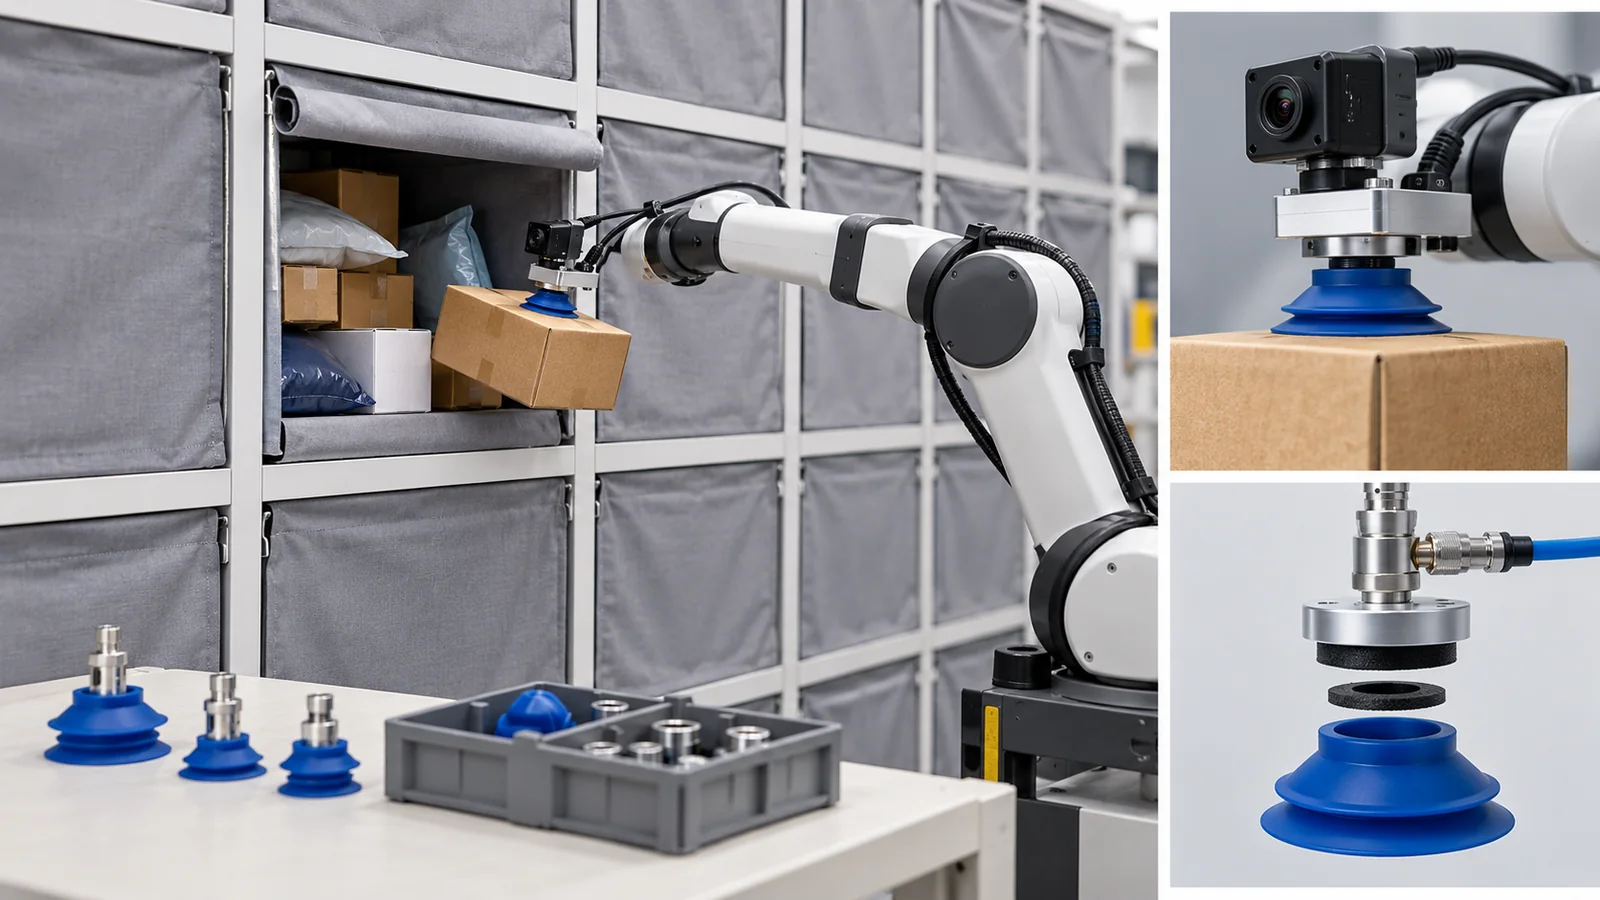
Amazon の Vulcan(2025年5月に紹介)は、力のセンサーで、触れたこと・押している強さが分かるロボットです。収納には、定規のような板で区画の中の商品を押しのけて隙間を作り、挟む板(パドル)に組み込んだコンベアで商品を滑り込ませます。取り出しには、カメラと吸盤のアームを使い、カメラが取る商品と持つ位置を決め、吸盤で取る間も、目的外の商品を一緒に取っていないかを見張ります。Amazon は、Vulcan が約75%の品種を、人と同等の速さで取り出し・収納できる、取れないと判断したときは人に交代を頼む、と述べます(企業の主張。「75%」は品種の割合で、商品の量や注文の割合ではない)事実[参考資料2]。Vulcan の学習には、シミュレーションだけでなく、触覚と力のフィードバックを含む実機のデータを使ったと説明されます。
不正確です。Amazon が述べるのは、取り出し・収納の対象となる品種の約75%で、取り出し・収納の仕事に限られます。倉庫の仕事(受け取り、仕分け、梱包、出荷、保守)の全体ではありません。さらに、同じ記事は、取れない物は人に交代を頼む、と書きます。取れる品種の割合と、成功率、速さ、1日の運用の実績は、別の数字です(解説)。
ほかの取り出しロボットと、研究
- Amazon は、Sparrow、Cardinal、Robin を、コンピュータービジョンと吸盤で個々の商品や荷物を動かすロボットとして挙げます[参考資料2]。
- Mahler らの2019年の論文は、合成データで訓練した「両手利き」の把持の方策が、最大25個の見たことのない物のいる容器を、実機で安定して空にしたと報告しています(Science Robotics の要約)[参考資料15]。
- Correll らは、Amazon の最初のピッキング競技会(Amazon Picking Challenge)の分析と観察を発表しています[参考資料16](本稿は本文を確認していません)。
Vulcan の取り出しは吸盤、収納はパドルとコンベアベルト、保管は布で覆われたポッドです[参考資料2]。ここには、材料の課題が並びます(解説)。吸盤のゴム・エラストマーは、袋、箱、つるつるの面、粉のついた面など、材質と汚れが違う物に、確実に吸着して離す必要があり、摩耗や汚れで性能が変わります。パドルとベルトは、商品を傷つけず、静電気でくっつかず、くり返し曲がる動きに耐える必要があります。布のポッドは軽く、商品を引っかけにくい面が条件になります。商品の包装(袋、箱、フィルム)の材質は、ロボットの取りやすさを左右します(推測:Amazon が実際にどの材料を使っているかは、公式の記事では確認できませんでした)。
6. 移動ロボットの安全と規格
倉庫の移動ロボットの規格は、安全、通信、性能で別々です(図7)。規格に「適合」と書かれていたら、どの種類の規格かを確かめてください(詳しくは『ロボットの安全規格の読み方』編)。
- 安全:ISO 3691-4:2023 は、AGV や AMR を例に挙げる無人の産業用トラックの安全規格で、次の版(ISO/DIS)が開発中と表示されます事実[参考資料11]。北米では ANSI/RIA R15.08 シリーズ(第1部:ロボット単体、第2部:システムへの組み込み、第3部:使用期間を通じた継続的な安全)があり、A3 の記事(2026年10月9日)は、第1部が2026年に再確認、第3部が2026年6月に発行された、と説明します[参考資料9]。
- 通信・相互運用:ISO 21423:2026(2026年10月発行、85ページ)は、移動ロボットと、フリート管理、他の機械・設備(昇降機、自動ドア、ERPなど)の通信の要求を定めます。この文書は安全に関するものではなく、安全の要求はなく、ナビゲーションの要求も範囲外です事実[参考資料10]。
- 性能:ISO 18646-2:2024 は、サービスロボットのナビゲーション性能(位置の精度と繰り返し精度、障害物の検出と回避、経路のずれ、狭い通路、地図の精度)の試験方法を示し、安全の検証には使えないと書きます[参考資料12]。
- 範囲外:ISO 10218-1 は、ロボットを無人搬送車や移動台車に取り付けた場合の「移動」の危険を対象外とします[参考資料13]。倒れうる移動ロボット(脚型、人型)は ISO/CD 25785-1(策定中)の領域です[参考資料14]。
A3 の記事は、複数のメーカーのロボットを使う施設では、ロボットどうしが会ったときに、衝突せず、詰まらずに共有の空間を進めることが課題で、共通の規格が助けになる、と説明します[参考資料9]。これは通信の規格(ISO 21423)の仕事で、人の安全を保証するものとは別です(解説)。ISO 21423 の ISO のページも、安全の要求はないと明記しています[参考資料10]。
567 kg の荷物を運ぶ台車(Hercules の最大の荷重)は、当たったときのエネルギーが大きい(図5)ので、バンパーや外装のやわらかい緩衝材、フレームの強さが、設計の条件になります(解説。具体の材料は公式の記事では確認できませんでした)。床を走るので、タイヤ(ホイール)の材料と床の摩耗、粉じん、静電気も問題になります(推測)。電池は、素早い充電と熱の管理が要り、本シリーズ『ロボットとドローンの電源』『熱暴走と電池の安全』編が関わります。
7. 「稼働台数」の主張の読み方
台数の数字は、記事によって、数えているものが違います(図8)。
- Amazon:3つの記事(2024年10月9日と表示のページ、2025年5月7日、2025年7月1日)の書き方が違います。最初のページは、2012年以降に運用ネットワークで100万台超を開発・製造・配備と書きますが、同じページにDeepFleet(2025年7月発表)の記述もあり、公開日の表示より後に更新されているようです(解説)。5月の記事はフルフィルメントセンターへの配備が75万台超、7月の記事は100万台目を配備と述べます。7月の記事は「300超の施設」の世界のネットワークと書きます事実[参考資料3・2・1]。同じ会社の数字でも、製造か配備か、全運用か倉庫内か、いつ時点かが違い、本稿は、どれが「正しい」とは判断しません。
- Locus Robotics:ページは、22,000台超を配備、360超の拠点、20か国超、80億ピック超と書きます(企業の主張。2014年創業)。台数は累計の配備と読めますが、現在の稼働台数かどうかは書かれていません[参考資料4・5]。
- IFR:輸送・物流の業務用サービスロボットの2025年の販売は117,500台(前年比+21%、業務用サービスロボット全体のほぼ250,000台の47%)で、主に輸送と、物流・配送の自動化に使われます。米国では、ロボットを月額で提供するモデル(RaaS)が主流です事実[参考資料8]。1年間の販売台数で、累計や稼働台数ではありません。
数字の割り算は、読み方の練習になります。Amazon の「100万台÷300施設」は約3,300台ですが、これは累計の配備数を施設数で割った値で、1施設で動いている台数ではありません(引退したロボットや、種類の違いを含む)。Locus の「22,000台÷360拠点」は約61台ですが、同じく累計の平均で、同社は1拠点で「10台から1,000台超」まで広がると述べます本稿の計算。Locus の「80億ピック÷22,000台」は約36万ピックですが、期間と稼働の違いがあり、1台の実力を示しません本稿の計算。
8. 「受注」「受注残」の主張の読み方:提出書類から
上場企業の提出書類(10-K)は、「受注残(backlog)」の定義を書きます。Symbotic の2025年度(2025年9月27日終了)の10-K(2025年11月24日提出)は、受注残を「既存の契約のうち、まだ履行していない義務」と定義し、約225億ドルで、そのうち Walmart と GreenBox(倉庫のサービス提供の合弁会社)の契約が大半、GreenBox 関連は116億ドル、約12%が2026年度に売上になる見込み、と書きます。Walmart は最大の顧客で、2025年度の売上の約85%を占めます事実[参考資料6]。225億ドルの12%は約27億ドルです本稿の計算。つまり、受注残の大きさは、いま動いているロボットの数ではなく、将来の納入の約束の大きさで、納入の時期は長期にわたります。
同じ10-Kは、Symbotic の最初のケースピッキングのシステムが2012年に顧客の物流センターで稼働し、最新版のケースピッキングが2019年、最初のBreakPack(ばら売り用)のシステムが2025年に稼働した、と書きます[参考資料6]。また、Walmart とは2017年に、地域の物流センター42のうち25での導入の契約を結び、2022年に、全42センターへ広げる契約に改定した、と書きます。この記事は、企業の価値や投資の判断をしません。ここで示したいのは、「受注」の数字は、定義と時間を確かめて読むということです。
不正確です。受注残は、まだ履行していない契約の合計で、長い期間にわたって納入される予定です。上の例では、約12%だけが次の年度に売上になる見込みです。稼働台数、稼働時間、ピック数のように、実際の運用を示す数字は、別に確認する必要があります。
9. 限界と、確認できなかったこと/まとめ
(1) 企業の主張の検証
Amazon の「約75%の品種」「DeepFleet の10%」、Locus の「2〜3倍」「99.9%の精度」「最大90%」、Stretch の「数百ケース」は、全て企業の主張で、独立した検証は確認できませんでした。
(2) 台数の定義
Amazon の3つの記事の数字の違いの理由(定義の違い、更新の時期)は確認できません。Locus の22,000台が現在の稼働かどうかは書かれていません。
(3) 取り上げなかった会社
他社の AMR・ピッキングロボット・倉庫自動化の会社は、本稿では確認していません。Symbotic の提出書類は、システムの構成と受注残の部分に限って読み、財務の評価は行っていません。
(4) 規格と法規制
ISO 3691-4、ANSI/RIA R15.08、ISO 21423、ISO 18646-2 の本文は有料のため確認していません。国ごとの法規制(労働安全の規則)は扱っていません。VDA 5050 などの業界の通信仕様も、確認していません。
- 倉庫ロボットは「歩く・運ぶ・取る・積む」の一部を受け持つ。「誰が歩くか」で、人へ行く/棚が来る/ロボットが取る、の3つに分けられる事実
- 取り出しは難しい。Amazon の Vulcan は約75%の品種を取り出せると主張。ただし、これは品種の割合で、倉庫の仕事全体の自動化率ではない(企業の主張)
- 重く動くものはエネルギーが大きい。567 kg が秒速1.5 m で約638 J(仮定の計算)本稿の計算
- 台数は、製造か配備か、累計か稼働か、で意味が変わる。Amazon の3つの記事は書き方が違う。IFR の117,500台は2025年の1年間の販売事実
- 受注残は将来の納入の約束の大きさ。Symbotic の10-Kは約225億ドルで、約12%が2026年度に売上になる見込み事実。安全・通信・性能の規格は別で、ISO 21423 は安全の規格ではない
10. 評価・標準の読み方
倉庫ロボットの成果は、1時間あたりのピック数(スループット)、ピックの正確さ、稼働率、台数、導入の期間などで表されます。これらは、会社が選んだ条件の主張で、共通のベンチマークで比べられていません。研究では、見たことのない物を取れるかなどを、研究ごとの条件で報告します。規格は、安全(ISO 3691-4、R15.08)、通信(ISO 21423)、性能の試験方法(ISO 18646-2)が別です。以下は、確認できた範囲の対応表です(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針 | 読み方の注意 |
|---|---|---|---|
| 生産性・ピック数 | Locus の主張:生産性2〜3倍、不要な歩行を最大90%削減、80億ピック超(累計)[参考資料4]事実。共通のベンチマークは確認できなかった | 確認できなかった | 企業の主張。倉庫・条件・比較の基準が書かれていない |
| ピックの正確さ | Locus の主張:99.9%[参考資料4]事実 | 確認できなかった | 何を「正確」とするか、測り方が書かれていない |
| 取り出し(把持)の能力 | Vulcan:約75%の品種(企業の主張)[参考資料2]。研究:最大25個の未知の物のいる容器を空にした(Mahlerら 2019)[参考資料15]。Amazon Picking Challenge の分析[参考資料16]事実 | 確認できなかった | 品種の割合と成功率・速さは別。研究と現場は条件が違う |
| 台数 | Amazon:記事ごとに表現が違う[参考資料3・2・1]。Locus:22,000台超(配備)[参考資料4]。IFR:輸送・物流のサービスロボット117,500台(2025年の販売)[参考資料8]事実 | — | 製造・配備・販売・累計・稼働を区別する |
| 受注・受注残 | Symbotic:受注残約225億ドル(定義は未履行の義務)、約12%が2026年度に売上の見込み[参考資料6]事実 | 提出書類(10-K) | 納入の約束の大きさで、稼働台数ではない |
| 無人搬送車・AMRの安全 | 確認できなかった | ISO 3691-4:2023[参考資料11]、ANSI/RIA R15.08(第1〜3部)[参考資料9]事実 | 規格本文は有料。次版(DIS)が開発中 |
| 通信・相互運用 | 確認できなかった | ISO 21423:2026(2026年10月発行)[参考資料10]事実 | 安全の要求はない。ナビゲーションも範囲外 |
| ナビゲーションの性能 | ISO 18646-2 の試験方法(位置の精度と繰り返し精度、障害物の検出と回避、経路のずれなど)[参考資料12]事実 | ISO 18646-2:2024 | 安全の検証には使えない。屋内が対象 |
| 倒れうる移動ロボット | 確認できなかった | ISO/CD 25785-1(策定中、30.60)[参考資料14]未確定/将来 | 委員会原案。内容が変わりうる |
表の整理は本稿の計算(整理)。規格の番号・題名・版・段階は、ISOのページ・A3の記事で確認(確認日 2026年10月25日)。規格本文は有料のため確認していません。
読み方の注意(素材技術者向け)
- 実演・事例と現場は別です:顧客事例や動画は、選ばれた条件の成功例かもしれません。稼働率、故障、保守の記録を確かめてください
- 企業の主張と第三者の検証は別です:本稿の数字は全て企業の主張・公称または提出書類で、第三者による測定ではありません
- 標準は推奨か要求かが違います:ISO の規格は、それだけでは法的な拘束力がありません。「規格に適合」は、種類(安全・通信・性能)と版を確認します
- 計画と実績を区別してください:「受注」「計画」「まもなく導入」は、まだ実績ではありません
- 範囲を確認してください:「75%の品種」「100万台」「受注残」は、それぞれ別の範囲を指します
11. 用語集
- AMR
- 自律移動ロボット。地図と周囲を見て、自分で経路を決めて進む台車。
- AGV
- 無人搬送車。決まった経路をたどる台車。
- フルフィルメントセンター
- 通販の注文を受けて、商品を取り出し、梱包し、出荷する倉庫。
- SKU
- 在庫管理上の商品の種類。
- ピッキング
- 棚から注文の商品を取り出す作業。
- ポッド
- Amazon の、在庫を入れる布で覆われた棚(Hercules が運ぶ)。
- Person-to-Goods
- ロボットが人と動き、人が取る方式。
- Goods-to-Person
- ロボットが棚や容器を人のところへ運ぶ方式。
- Robot-to-Goods
- ロボット自身が棚のそばで取る方式。
- デパレタイズ/パレタイズ
- パレットから荷をばらす/荷をパレットに積む。
- 吸盤(サクションカップ)
- 空気を抜いて物に吸着する、ゴムなどの把持具。
- 力のフィードバック
- 触れた強さを測り、動きに反映すること。
- フリート管理
- 多数のロボットの動きをまとめて管理すること(DeepFleet など)。
- RaaS
- Robots-as-a-Service。ロボットを月額などのサービスとして提供するモデル。
- 受注残(backlog)
- 契約のうち、まだ履行していない義務の合計(Symbotic の定義)。
- 10-K
- 米国の上場企業が SEC に提出する年次報告書。
- ISO 3691-4
- 無人の産業用トラック(AGV・AMRなど)の安全規格。
- ANSI/RIA R15.08
- 北米の、産業用移動ロボットの安全規格のシリーズ。
- ISO 21423
- 産業用移動ロボットの通信と相互運用の規格(2026年10月発行)。安全の要求はない。
- ISO 18646-2
- サービスロボットのナビゲーション性能の試験方法の規格。
- 運動エネルギー
- 動くものが持つエネルギー。½×質量×速さ²。
- 累計/稼働
- これまでの合計/いま動いているもの。
12. 参考資料(一次情報)
- Amazon “Amazon deploys over 1 million robots and launches new AI foundation model”(2025年7月1日。100万台目の配備、DeepFleet、Hercules・Proteusの説明) — aboutamazon.com/news/operations/amazon-million-robots-ai-foundation-model
- Amazon “Introducing Vulcan: Amazon’s first robot with a sense of touch”(2025年5月7日。取り出しと収納、約75%の品種、ポッドの寸法、75万台超) — aboutamazon.com/news/operations/amazon-vulcan-robot-pick-stow-touch
- Amazon “Amazon robotics: Meet the robots inside fulfillment centers”(ページの公開日表示は2024年10月9日。9種類のロボット、2012年のKiva Systems買収、「100万台超」の記述) — aboutamazon.com/news/operations/amazon-robotics-robots-fulfillment-center
- Locus Robotics “Home”(トップページ。22,000台超、360超の拠点、80億ピック超、生産性・精度の主張。2026年10月25日確認) — locusrobotics.com/
- Locus Robotics “About Us”(会社紹介。2014年創業、沿革、Locus Array(2026年)。2026年10月25日確認) — locusrobotics.com/about
- Symbotic Inc. Form 10-K(2025年9月27日終了の会計年度、2025年11月24日提出。受注残、Walmartの売上比率、システムの構成) — sec.gov/Archives/edgar/data/1837240/000183724025000278/sym-20250927.htm
- Boston Dynamics “Stretch – Mobile Warehouse Robots”(製品ページ。「1時間に数百ケース」という同社の説明。2026年10月25日確認) — bostondynamics.com/products/stretch/
- IFR(国際ロボット連盟) “Global Sales of Professional Service Robots Surge 24%”(World Robotics 2026 Service Robots のプレスリリース、2026年9月30日) — ifr.org/ifr-press-releases/news/global-sales-of-professional-service-robots-surge-24-percent
- A3(Association for Advancing Automation) “New Developments in Mobile Robot Safety and Interoperability”、2026年10月9日(ANSI/RIA R15.08 シリーズ、ISO 21423の状況) — automate.org/robotics/blogs/new-developments-mobile-robot-safety-interoperability
- ISO “ISO 21423:2026 Robotics — Industrial mobile robots — Communications and interoperability”(ISOのページ。第1版、2026年10月、85ページ。安全規格ではない) — iso.org/standard/86749.html
- ISO “ISO 3691-4:2023 Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems”(ISOのページ。次版としてISO/DISが開発中と表示) — iso.org/standard/83545.html
- ISO “ISO 18646-2:2024 Robotics — Performance criteria and related test methods for service robots — Part 2: Navigation”(ISOのページ。第2版、2024年1月、24ページ。安全の検証には使わない) — iso.org/standard/82643.html
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISOのページ。移動台車・無人搬送車に取り付けた場合の「移動」の危険は対象外) — iso.org/standard/73933.html
- ISO “ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots”(ISOのページ。段階30.60) — iso.org/standard/91469.html
- Mahler J. ほか “Learning ambidextrous robot grasping policies”, Science Robotics 4(26), 2019, DOI 10.1126/scirobotics.aau4984 — doi.org/10.1126/scirobotics.aau4984
- Correll N. ほか “Analysis and Observations From the First Amazon Picking Challenge”, IEEE Trans. Autom. Sci. Eng. 15(1), 172–188 (2018), DOI 10.1109/TASE.2016.2600527 — doi.org/10.1109/TASE.2016.2600527
- D’Andrea R., Wurman P. “Future challenges of coordinating hundreds of autonomous vehicles in distribution facilities”, Proc. 2008 IEEE International Conference on Technologies for Practical Robot Applications, pp. 80–83, DOI 10.1109/TEPRA.2008.4686677 — doi.org/10.1109/TEPRA.2008.4686677
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| Amazon(2025年7月1日):100万台目の配備、300超の施設、DeepFleetが艦隊の移動時間を10%改善(同社の主張)、Hercules最大1,250ポンド、Pegasus、Proteus(最初の完全自律の移動ロボット)、2012年に1種類のロボットから開始 | Amazonの記事(企業の主張) 出典1 https://www.aboutamazon.com/news/operations/amazon-million-robots-ai-foundation-model | 事実 |
| Amazon(2025年5月7日):Vulcanの取り出し・収納、約75%の品種、人と同等の速さ、取れない物は人に交代、ポッドの区画(約1フィート四方、平均最大10個)、Sparrow・Cardinal・Robin(ビジョンと吸盤)、過去約12年で75万台超をフルフィルメントセンターに配備、触覚・力の実機データで学習 | Amazonの記事(企業の主張) 出典2 https://www.aboutamazon.com/news/operations/amazon-vulcan-robot-pick-stow-touch | 事実 |
| Amazonのページ(公開日表示2024年10月9日):2012年のKiva Systems買収、2012年以降に100万台超を開発・製造・配備、Sequoia、DeepFleetへの言及、作業台の高さ | Amazonの記事(企業の主張) 出典3 https://www.aboutamazon.com/news/operations/amazon-robotics-robots-fulfillment-center | 事実 |
| Locus:22,000台超を配備、360超の拠点、20か国超、80億ピック超、生産性2〜3倍、不要な歩行を最大90%削減、精度99.9%、10台から1,000台超(企業の主張)、Origin・Vector・Array、RaaS | Locusのトップページ(企業の主張) 出典4 https://locusrobotics.com/ | 事実 |
| Locusの会社紹介:2014年創業、沿革、2026年にLocus Array(ロボットの把持とAIによるRobots-to-Goods) | Locusの会社紹介ページ 出典5 https://locusrobotics.com/about | 事実 |
| Symbotic 10-K(2025年9月27日終了、2025年11月24日提出):受注残約225億ドル(定義:未履行の義務)、GreenBox関連116億ドル、約12%が2026年度の売上の見込み、Walmartが売上の約85%、2017年の25センター契約と2022年の全42センターへの改定、2012・2019・2025年の稼働、システムの構成(保管構造、リフト、MiniBot、ばらし・積みのアーム) | SEC提出書類 出典6 https://www.sec.gov/Archives/edgar/data/1837240/000183724025000278/sym-20250927.htm | 事実 |
| Stretch:「1時間に数百ケース」を動かせるという同社の説明 | メーカーの製品ページ(企業の主張) 出典7 https://bostondynamics.com/products/stretch/ | 事実 |
| IFR(2026年9月30日):業務用サービスロボットがほぼ250,000台(+24%)、輸送・物流が117,500台(+21%、47%)、米国ではRaaSが主流 | IFRのプレスリリース 出典8 https://ifr.org/ifr-press-releases/news/global-sales-of-professional-service-robots-surge-24-percent | 事実 |
| A3の記事(2026年10月9日):ANSI/RIA R15.08の3つの部、第1部が2026年に再確認、第3部が2026年6月に発行、複数メーカーのロボットの共存、ISO 21423 | A3の記事 出典9 https://www.automate.org/robotics/blogs/new-developments-mobile-robot-safety-interoperability | 事実 |
| ISO 21423:2026:第1版、2026年10月、85ページ。産業用移動ロボットの通信と相互運用。安全の要求はなく、ナビゲーションは範囲外 | ISOのページ 出典10 https://www.iso.org/standard/86749.html | 事実 |
| ISO 3691-4:2023の対象(AGV・AMRなど)と、次版(ISO/DIS)が開発中であること | ISOのページ 出典11 https://www.iso.org/standard/83545.html | 事実 |
| ISO 18646-2:2024:ナビゲーション性能の評価項目(位置の精度と繰り返し精度、障害物の検出と回避、経路のずれ、狭い通路、地図の精度)、安全の検証には使えない | ISOのページ 出典12 https://www.iso.org/standard/82643.html | 事実 |
| ISO 10218-1:2025が移動台車などに取り付けた場合の「移動」の危険を対象外とすること | ISOのページ 出典13 https://www.iso.org/standard/73933.html | 事実 |
| ISO/CD 25785-1:倒れうる産業用移動ロボットの安全規格、段階30.60、策定中 | ISOのページ 出典14 https://www.iso.org/standard/91469.html | 事実未確定/将来 |
| Mahlerらの論文(2019年):合成データで訓練した両手利きの把持の方策が、最大25個の見たことのない物のいる容器を空にした | 論文の要旨(Crossref) 出典15 https://doi.org/10.1126/scirobotics.aau4984 | 事実 |
| Correllらの、最初のAmazon Picking Challengeの分析と観察(題名と書誌) | 論文の書誌(Crossref) 出典16 https://doi.org/10.1109/TASE.2016.2600527 | 事実 |
| D’AndreaとWurmanの、配送施設で数百台の自律走行車を協調させる課題の論文(2008年。題名と書誌) | 論文の書誌(Crossref) 出典17 https://doi.org/10.1109/TEPRA.2008.4686677 | 事実 |
| 567 kg(1,250ポンドの換算)の運動エネルギー(0.5・1・1.5・2 m/sで約71・284・638・1,134 J)、22.5×0.12=約27億ドル、Amazonの100万台÷300施設≒約3,300台、Locusの22,000台÷360拠点≒約61台と80億ピック÷22,000台≒約36万ピック | 本稿の計算(企業の主張・提出書類の数字の割り算・仮定の速さ。実際の値ではない) | 本稿の計算 |
| Amazonの3つの記事の台数の違いの理由、Locusの台数が現在の稼働かどうか、各社の主張の独立した検証、他社の現状、規格本文の要求事項 | 本稿の調査範囲では確認できなかったため記載していない(解説) | 解説 |
| 「機能を受け持つ」「ロボット→物が優れているわけではない」「75%の品種は仕事の75%ではない」「公開日の表示より後に更新されたようだ」「受注残は稼働台数ではない」「素材の視点」という読み取り | 公表内容にもとづく本記事の整理・解説。各機関が表明した見解ではない | 解説 |
| 図2〜図5、図7〜図9が実データの観察ではなく説明のための作図(図9はSymboticの提出書類の数字の再作図)であること。図1と図6がImageGen生成の概念画像であること | 本記事による注記 | 解説 |
最終更新:2026年10月25日/出典は各社の公式ページ、Symbotic の SEC 提出書類、IFR の公表資料、A3 の記事、ISO の公式ページ、論文に限定しています。台数・性能・精度は企業の主張・公称で、独立した検証は確認できませんでした。 Amazon の3つの記事の台数の違いの理由、Locus の台数が現在の稼働かどうか、各社の主張の独立した検証、他社の現状、規格本文の要求事項については、確認できなかったため記載していません。 図は説明用の概念図または本稿の計算を含む作図で、図1と図6はImageGen生成の概念画像です。