TECHNOLOGY EXPLAINER
ロボット・ドローンの構造材料
― 「軽くて剛い」は、材料のどこで決まるのか
ドローンは、重いほど電池を食います。ロボットの腕は、重いほど大きなモーターが要ります。だから機体の骨組みには、「軽さ」と「剛さ」の両立が求められます。ところが、金属どうしでは、軽さあたりの剛さ(比剛性)がほとんど同じで、差がつくのは炭素繊維を使ったときです。さらに、炭素繊維の複合材には、向きによって剛さが変わる、熱を逃がしにくい、電波を通しにくいといった、設計で効いてくる癖があります。この記事では、アルミ・マグネシウム・チタン・CFRP・エンジニアリングプラスチック・3Dプリント材を、メーカーのデータシートと論文の数字で比べ、素材技術者が押さえたい点を図で説明します。宇宙機向けの軽量材料の話は、本シリーズの別の編に任せ、ここはドローンとロボットの機体に絞ります。
- 機体の骨組みに、何が求められるか(3行でわかる)
- なぜ「軽さ」がそんなに効くのか
- 材料の「ものさし」:比剛性と、同じ質量の梁の剛さ
- 炭素繊維の複合材:向きで剛さが変わる
- 金属:アルミ・マグネシウム・チタン、疲労と接触腐食
- 材料が、熱と電波を左右する
- 樹脂と3Dプリント:造形方向と耐熱の注意
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=公表された数値を使って、本稿が計算・整理した内容(仮定は明記)
未確定/将来=計画・改訂中・開発中で、確定していない内容
推測は太字で示します。出典のない読み取りは「解説」と書きます。
材料の数値は、メーカーの代表値(メーカー公称)や、特定の論文の試験条件での値です。設計に使う保証値ではありません(データシート自身が、保証値でないと断っています)。異なる材料・機体の数字を並べて、優劣をつけることはしません。この分野は変化が速いため、規格・資料の状態は確認日(2026年10月25日)時点です。安全・法規についての個別の助言は書きません。
1. 機体の骨組みに、何が求められるか(3行でわかる)
- 骨組みは「軽く、剛く、壊れにくく」:ドローンの機体は、飛行時間に直結する重さを減らしつつ、振動で壊れたり、制御が乱れたりしない剛さが要ります。ロボットの腕は、重いほど大きなモーターが要ります
- 金属どうしでは、軽さあたりの剛さがほぼ同じ:アルミ、チタン、マグネシウムの「弾性率÷密度」は、約24〜25でそろいます。差がつくのは、炭素繊維の複合材(CFRP)です。ただし、向きで剛さが大きく変わります本稿の計算
- 材料は、熱と電波にも効く:炭素繊維の機体は、モーターの熱を逃がしにくく、電波を通しにくいことが、論文で測定されています。「軽くて強い」だけで選ぶと、別のところで困ります
本シリーズでは、ロボットを「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せとして説明します。ドローンも同じです。この記事の主役は、そのどれにも属さない、体(構造)です。弾性率(ヤング率)は、引っ張ったときの硬さを表す量で、大きいほど変形しにくい材料です。密度は、1 cm³ あたりの重さです。
シリーズの中での位置:この編は、ドローンとロボットの機体全体の材料を扱います。軽い金属の地図(アルミ・リチウム合金やチタンなど)や、炭素繊維の基本、宇宙環境の影響は、宇宙産業の「軽量構造材料」編と「宇宙用CFRPと複合材料」編、高分子・樹脂の「CFRPと複合材料」編に詳しくあるため、ここでは重ならないよう要点だけを参照します。電池・電源は「ロボットとドローンの電源」編、関節の駆動は「関節アクチュエータ」編で扱います。
図2は、ドローンとロボットアームを、部位に分けて見たものです。部位ごとに、求められることが違います。
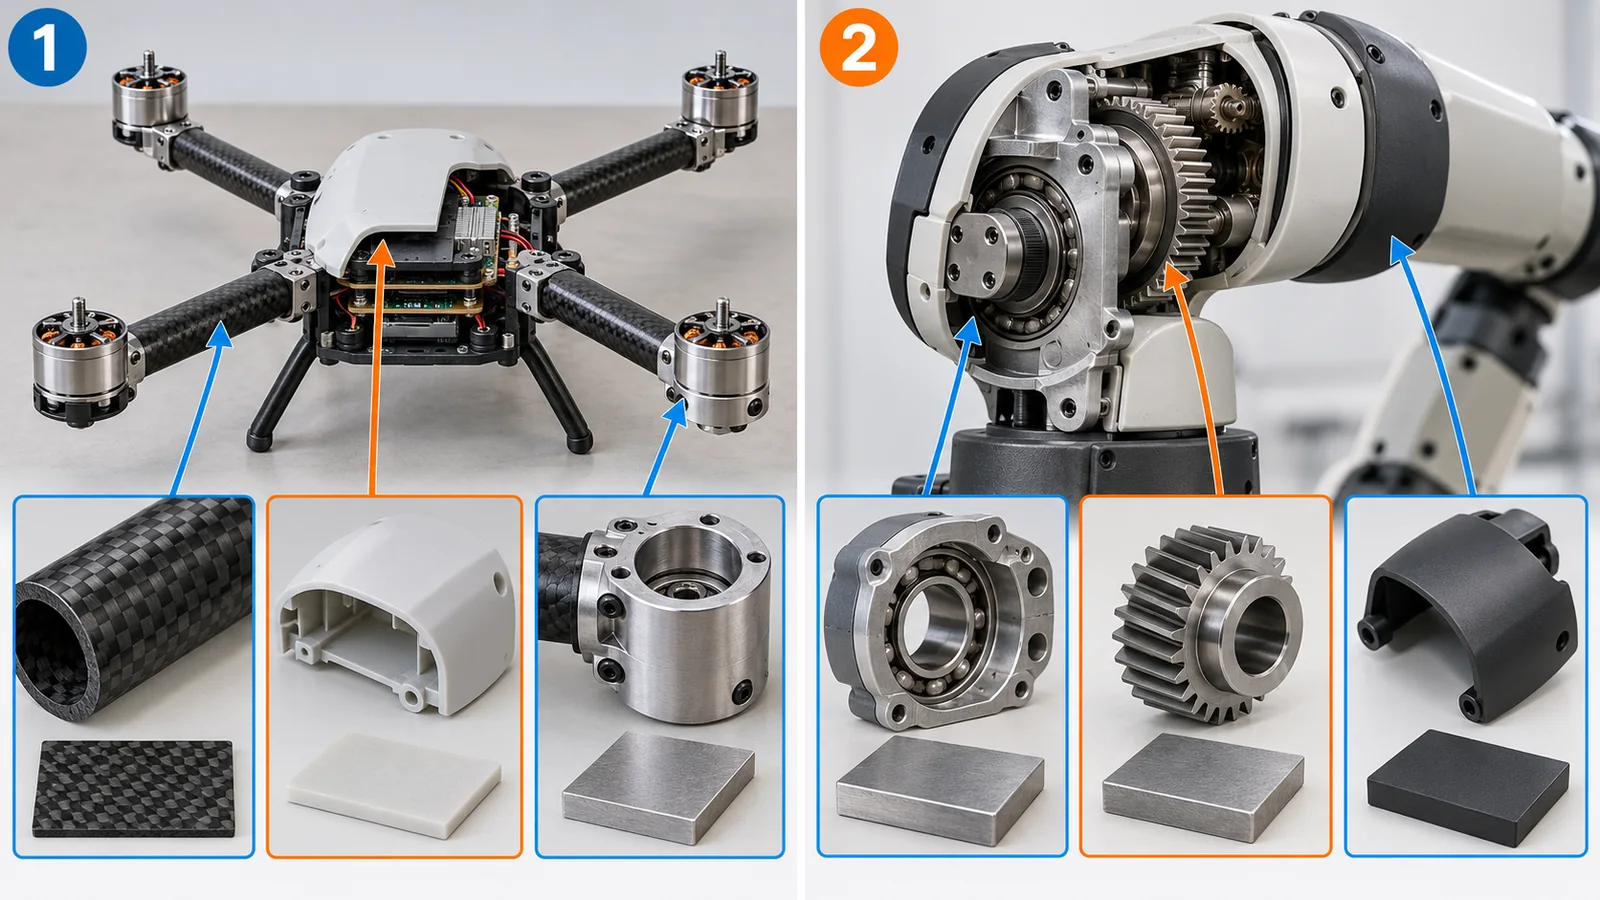
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。ドローンとロボットアームの部位ごとに、材料の例と、求められることを並べた本稿の整理です。材料は選択肢の例示で、特定の機体・製品の構成ではありません。UR5e のデータシートが挙げる材料は「アルミ・樹脂・鋼」です[参考資料15]。
2. なぜ「軽さ」がそんなに効くのか
ドローン:重さは、電力の1.5乗で効く
ドローンが空中で止まっている(ホバリング)とき、プロペラは機体の重さと同じ大きさの推力を出し続けます。プロペラの理論(運動量理論)から、ホバリングに要る電力は、機体の質量の1.5乗に比例します。Bauersfeld と Scaramuzza は、マルチコプターのモデルで、この関係を式として示しています(ホバリング電力は (mg)3/2 に比例)[参考資料1]事実。
1.5乗の意味を、数字で確かめます。全質量が5%減ると、電力は 0.951.5 = 0.926 倍、つまり約7.4%減本稿の計算です(図3左)。同じ電池の量なら、飛べる時間は理論上約8.0%伸びます本稿の計算(1 ÷ 0.926 = 1.080。電池の質量・機体の効率が変わらない理想の場合)。たとえば、全質量1 kg のうち、フレームが0.25 kg とします。フレームを20%軽くして0.05 kg 減らせば、全質量が5%減る計算です本稿の計算(例示の仮定)。
ロボットの腕:重さは、トルクに効く
ロボットの腕も、軽いほど得をします。腕を水平にしたとき、肩の関節には、腕の重さによる回転の力(トルク)がかかります。質量5 kg のリンクの重心が、肩から0.5 m のところにあれば、トルクは 5 × 9.81 × 0.5 ≒ 24.5 N·m本稿の計算です。リンクを4 kg にできれば、19.6 N·m で、約20%減本稿の計算です(図3右)。肩の駆動部が小さくて済めば、さらに全体が軽くなる、という好循環が期待できます(推測)。
質量が2倍になると、電力は2倍ではなく、21.5 ≒ 2.8倍に増えます。「重いものを浮かせるには、プロペラを速く回すか、大きくするしかなく、それが電力を急に増やす」と考えると分かりやすいです(たとえ:重い荷物を背負うと、歩く速さが同じでも、急に疲れる。たとえの限界:実際の電力には、モーターや電池の損失も入ります)。ここでの数字は、損失を除いた理想の電力です[参考資料1]。
Universal Robots の UR5e のデータシートは、可搬質量(ペイロード)を 5 kg、到達距離を 850 mm、ケーブル込みの質量を 20.6 kg、材料を「アルミ・樹脂・鋼」としています(メーカー公称)[参考資料15]事実。可搬質量を質量で割ると 5 ÷ 20.6 ≒ 0.24本稿の計算です。この数字は、このロボットの条件での目安で、他のロボットとの優劣を示すものではありません。
3. 材料の「ものさし」:比剛性と、同じ質量の梁の剛さ
「軽くて剛い」を数字にするのが、比剛性です。弾性率 E を密度 ρ で割った E/ρ で、材料1グラムあたりの剛さの目安です。表1に、データシートと論文の数字をまとめます。
| 材料(出典) | 密度 ρ [g/cm³] | 弾性率 E [GPa] | E/ρ | 降伏強さ・引張強さ [MPa] |
|---|---|---|---|---|
| アルミ 6061-T6(Kaiser、押出材・棒材の代表値)[2] | 2.70 | 68.3 | 25.3 | 降伏 276/引張 310(伸び17%) |
| チタン Ti-6Al-4V ELI 焼なまし(Aubert & Duval、代表値)[3] | 4.42 | 110 | 24.9 | 降伏 790/引張 860(伸び10%) |
| マグネシウム AZ31(NASA KSC の引張試験の平均、見かけの E)[4]。密度は純マグネシウムの値[5] | 1.74 | 42.0 | 24.1 | 降伏 206/引張 294(伸び15%) |
| CFRP 一方向 0°(IM7/8552、Hexcel、25℃、乾燥)[6] | 1.57(積層板) | 164 | 104.5 | 0° 引張強さ 2724 |
| CFRP 一方向 90°(同上)[6] | 1.57 | 12 | 7.6 | 90° 引張強さ 64 |
| CFRP 擬似等方 [0/45/−45/90]s(本稿の計算) | 1.57 | 62.7 | 39.9 | —(強さは計算していない) |
| PA12(粉末焼結、EOS PA 2200 Balance、X方向)[13] | 0.93 | 1.65 | 1.8 | 引張 48(伸び18%) |
各行の数値はメーカー・論文の代表値事実。E/ρ と擬似等方の行は本稿の計算(割り算と、第4章の計算)。90° 引張強さの欄は Hexcel の表で IM7 の値(64 MPa)。T6 の降伏・引張は 0.500 インチ径の試験片の値(Kaiser)。
表を見ると、アルミ(25.3)、チタン(24.9)、マグネシウム(24.1)の E/ρ は、ほとんど同じです本稿の計算。「チタンは軽くて強いから、剛い」とは言えず、チタンの強みは強さ(降伏強さ)のほうにあります(降伏強さの比較は本稿では密度あたりにしていません)。CFRP を繊維の向きにそろえて引っ張ると、E/ρ は約104と、金属の4倍強です本稿の計算。
同じ質量なら、どれが曲がりにくいか
骨組みでは、材料を板や棒に加工します。同じ重さの棒を作るなら、軽い材料のほうが太くできます。そして棒は、太いほど曲がりにくい(曲げ剛さは、太さの4乗に比例します)。この効果を入れると、材料の比べ方が変わります。長さ L、一辺 b の正方形断面の梁で考えると、先端に力をかけたときの剛さ k は、k = 3EI/L³、I = b⁴/12 です。質量 m = ρb²L を一定にすると、k ∝ E/ρ² になります本稿の計算(導出は下の「もっと詳しく」)。
もっと詳しく:E/ρ² が出てくる理由
片持ち梁(一端を固定した棒)の先端に力 F をかけると、たわみは δ = FL³/(3EI) です。剛さは k = F/δ = 3EI/L³。正方形断面(一辺 b)の断面二次モーメントは I = b⁴/12 なので、k = Eb⁴/(4L³) です。質量 m = ρb²L から b² = m/(ρL) なので、b⁴ = m²/(ρL)²。これを入れると、k = E·m²/(4ρ²L⁵) となり、m と L を固定すれば、k は E/ρ² に比例します。
ここでは、断面の形を相似に太らせられる、という単純化をしています。実際の薄肉の筒では、座屈(薄い壁がしわになる)や、これ以上薄くできない最小の厚さ、接合部の強さが効きます。この式は、材料を比べる目安で、設計の結論ではありません(本稿の解説)。
図4右のとおり、同じ質量で比べると、マグネシウム(13.9)はアルミ(9.4)の約1.5倍本稿の計算、チタン(5.6)はアルミの約0.6倍本稿の計算、擬似等方のCFRP(25.4)は約2.7倍本稿の計算、一方向CFRPの0°(66.5)は約7倍本稿の計算です。マグネシウムは、E が小さくても、軽いぶん太くできるので、同じ質量では曲がりにくくなります。ただし、マグネシウムの E は NASA の実習報告の見かけの値を使っており、他の資料で確認していません(確認できなかった)。
金属は、原子どうしの結合の強さで弾性率がほぼ決まるため、合金にして強さを上げても、E/ρ は大きく変わりません(解説)。表1でも、アルミ・チタン・マグネシウムは約24〜25です。強さ(降伏強さ)は、合金と熱処理で大きく変わります。たとえば、Aubert & Duval の鋼 819B のデータシートでは、同じ鋼でも焼戻しの温度で、降伏強さが 850 MPa と 1400 MPa になります[参考資料29]事実(弾性率は記載なし)。つまり、金属で軽くするには「同じ剛さを、薄く・中空にして出す」形の工夫が中心で、材料側で効くのは、強さ(疲労、衝撃)です。一方、炭素繊維の複合材は、繊維という「剛さの高い材料」を、荷重の向きに並べることで、E/ρ そのものを上げます。
4. 炭素繊維の複合材:向きで剛さが変わる
炭素繊維の複合材(CFRP)は、細い繊維を樹脂で固めたものです。繊維の基本的な作り方や成形法は、高分子・樹脂の「CFRPと複合材料」編にあります。ここでは、ロボット・ドローンの設計で効く、向きによる剛さの違い(異方性)に絞ります。
Toray の T700S(炭素繊維)のデータシートは、繊維そのものの引張強さを 4,900 MPa、引張弾性率を 230 GPa、密度を 1.80 g/cm³ としています[参考資料7]事実。これをエポキシで固めて、繊維の体積を60%にそろえた複合材は、引張強さ 2,860 MPa、弾性率 134 GPa です[参考資料7]事実。一方、繊維に直角に引っ張った強さ(90° 引張強さ)は 81 MPa です[参考資料7]事実。繊維の向きと直角では、強さが約1/35本稿の計算(81 ÷ 2860)になります。
図5のとおり、弾性率は、繊維の向き(0°)の164 GPa から、15°ずらすだけで約55.7 GPa、つまり約1/3本稿の計算に下がります。45°では14.0 GPa、90°では12 GPa で、繊維の向きの約1/14本稿の計算です。そこで、向きをずらして積み重ねる(積層する)と、どの向きにも同じような剛さの「擬似等方」にできますが、その弾性率は約62.7 GPa で、一方向の0°(164 GPa)の約38%本稿の計算です。「炭素繊維は鋼の何倍の剛さ」という言い方は、どの向きの、どんな積層の値かを確かめないと、意味がありません。
この種の言い方は、繊維そのものの引張強さ(T700S で 4,900 MPa)を、金属の値と比べています[参考資料7]。複合材にした後の値は、繊維の体積の割合で下がり(60%で2,860 MPa)、繊維と直角の向きでは 81 MPa まで下がります[参考資料7]事実。正しくは:「繊維の向きに引っ張る場合に限って、とても軽くて剛く強い」です。曲がりや、ねじり、衝撃、接合部では、別の設計が要ります(高分子・樹脂の「CFRPと複合材料」編を参照)。
たとえ話は、ストローの束です。ストローを同じ向きにそろえて束ねると、縦に引っ張るときは、ストロー自体の強さで耐えます。しかし、横から引っ張ると、ストローをつなぐ糊の強さしか使えません。CFRP も、繊維が荷重を担い、樹脂は繊維をつなぐ役です。だから、繊維の向きから外れるほど、樹脂の弱さが効きます(たとえの限界:実際の繊維は、ストローと違って細く、樹脂と界面でつながっています)。
5. 金属:アルミ・マグネシウム・チタン、疲労と接触腐食
金属の機体部品は、削り出し、鋳造、板金で作られます。ドローンのモーター取付部や、ロボットの関節ハウジングに、アルミがよく使われます(解説。UR5e の材料にアルミが挙がる事実は[参考資料15])。マグネシウムは、同じ質量で曲がりにくい(図4右)ことから、鋳造のフレームの研究があります(次の章)。チタンは、強さ(降伏強さ790 MPa、表1)が高く、軽量が必要で強さも要る小さな部品に向きます(解説)。
疲労:「降伏しない」では壊れる
ドローンの機体や、ロボットの関節は、プロペラの振動や、動作の繰り返しで、疲労(くり返しの力で、降伏強さより小さな力でも壊れる現象)の危険があります。Kaiser のデータシートは、6061-T6 の「疲労限度」(R.R. Moore 型試験で、5×10⁸ 回の逆方向の応力に耐える値)を、97 MPaとしています[参考資料2]事実。降伏強さ 276 MPa の約35%本稿の計算、引張強さ 310 MPa の約31%本稿の計算です。「降伏強さまで使える」と考えて設計すると、繰り返しの荷重では足りません(試験の方式・表面状態・環境で変わります)。
接触腐食:炭素繊維とアルミを、直接つなぐと
CFRP の板を、アルミの部品にボルトで留める設計は、よくあります。NASA の Danford と Higgins の報告(1983年)は、6061-T6 アルミを、グラファイト・エポキシ(炭素繊維の複合材)と3.5%食塩水の中でつなぐと、電池のように腐食が進むことを測定しました[参考資料14]事実。そして、複合材全体を塗装し、アルミにもエポキシ系の塗装をすると、腐食を防げたと報告しています[参考資料14]事実。この結果は、塩水の条件です。屋外のドローンや、湿った環境のロボットでは、異種金属・炭素繊維の接触部を絶縁する設計が必要になる、と読めます(解説)。
6. 材料が、熱と電波を左右する
熱:炭素繊維のフレームは、モーターの熱を逃がしにくい
ドローンのモーターは、電気の一部を熱に変えます。この熱は、フレームを伝わって逃げます。Milenin(AGH 大学クラクフ)は、7インチのマルチコプターで、下の板だけを CFRP とアルミ 6061-T6 で入れ替えた2機を作り、ホバリング5分のモーター温度を、赤外線カメラで測りました[参考資料8]事実。無負荷では両方とも 37〜44 ℃で同程度でしたが、20 N の荷物を載せると、CFRP の機体のモーターは 90 ℃を超え、アルミの機体は 60 ℃未満(約30 ℃低い)でした[参考資料8]事実。同じ著者の2026年の論文では、鋳造のマグネシウム AZ31 のフレームが 51.8 ℃、アルミが 50.3 ℃、CFRP が 77.5 ℃(2 kg 搭載)でした[参考資料9]事実(図6)。
理由は、材料の熱の伝わりやすさにあります。Kaiser のデータシートの 6061-T6 の熱伝導率は 167 W/(m·K)[参考資料2]、Toray の T700S の炭素繊維(繊維そのものの値)は 0.096 J/(cm·s·℃) = 9.6 W/(m·K)本稿の計算[参考資料7]です。単位をそろえると、アルミの約1/17本稿の計算です。繊維を樹脂で固めた複合材の値や、板の厚さ方向の値は、これらのデータからは分かりません(確認できなかった)。論文は、アルミのフレームが熱を逃がし、モーター温度が低く保たれた、と結論しています[参考資料8]。
モーターの温度は、巻線の絶縁材料や磁石の特性に効きます(解説。磁石は、本シリーズの「永久磁石とレアアース」編で扱います)。ドローンの機体では、フレームを軽くする工夫が、モーターの温度を上げることがあり得ます。だから、CFRP のフレームに、熱を逃がす金属の取付板や、放熱経路を入れる設計が考えられます(解説)。また、Milenin(2026)は、マグネシウムのフレームで、振動のパワーがアルミの機体より 49%小さかったと報告しています(2 kg 搭載)[参考資料9]事実。材料の「ダンピング(振動の減衰)」も、選ぶ理由になります。ただし、この研究は1つの設計・1つのグループの結果です。
電波:炭素繊維は、電波を通しにくい
炭素繊維は電気を通すので、電波をさえぎります。ドローンの通信・測位のアンテナを、機体の内部や近くに置くと、問題になります。Wahyudi らは、監視用の無人機の機体材料として使われる 2 種類の複合材の試験片(同じ大きさ・厚さ)を通した 5.3 GHz の電波の損失を測りました[参考資料10]事実。ガラス繊維(E-glass)は −1.5 dB、炭素繊維(綾織)は −31.24 dB で、後者は約940倍の差になります本稿の計算(図7)。
また、Merkli らは、炭素繊維の機体に受信アンテナを載せたとき、アンテナと機体の距離を、(λ/8) の4倍(波長の半分)より離すと、基準との差が約1〜1.5 dB 小さくなる傾向を報告しました(700〜3500 MHz、差は多くが3 dB 未満、この機体・この設定に限る結果)[参考資料11]事実。アンテナは、炭素繊維から離して置くのが基本、と読めます(解説)。
CFRP に使う炭素繊維は電気を通す(T700S のデータシートの電気抵抗率は 1.6×10⁻³ Ω·cm[参考資料7])ので、電波が通りにくく、反射・吸収されます(解説)。試験片の例では、ガラス繊維の複合材に比べ、透過する電力が約940分の1でした[参考資料10]事実。正しくは:炭素繊維の機体では、アンテナを外に出す、または電波を通す材料(ガラス繊維、樹脂)の窓を作る、といった設計が必要になります(解説)。
7. 樹脂と3Dプリント:造形方向と耐熱の注意
ドローンの外殻や、ロボットのカバー、小さな部品には、樹脂(エンジニアリングプラスチック)がよく使われます。射出成形は、同じ形を大量に安く作るのに向きます[参考資料12](Kantaros らの総説の記述)。一方、少量や試作・形状の自由度では、3Dプリントが使われます。Kantaros らの総説は、炭素繊維入りの PLA、PETG、ナイロンのフィラメントが、ドローン部品に使われることを整理しています[参考資料12]事実。
数字の例として、粉末焼結(SLS)で造形するナイロン12(EOS の PA 2200)のデータシートを見ます。引張弾性率は 1650 MPa(X・Y・Z とも)、引張強さは X・Y が 48 MPa、Z が 42 MPa、破断時ひずみは X・Y が 18%、Z が 4%です[参考資料13]事実。Z 方向は、積層方向です。強さは約12%低い程度ですが、伸び(粘り)は約22%まで下がります本稿の計算(4÷18)。さらに、荷重たわみ温度(1.8 MPa)は X 方向で 64 ℃、Z 方向で 57 ℃です[参考資料13]事実(図9)。
ISO 75-1 の適用範囲の記述では、荷重たわみ温度は材料どうしの相対的な比較のための値で、実際の最高使用温度を表すとは限らず、設計や、高温での長期の耐久の予測には使わないとされています[参考資料25]事実。時間、荷重、表面の応力が、試験と実機で違うからです。モーターの近くに樹脂部品を置く場合(図6の温度)には、この値と実際の部品温度を直接比べず、実機で温度を測ることが必要です(解説)。
Kantaros らの総説は、課題として、ノズルの摩耗(炭素繊維やガラス繊維のような研磨性のある繊維)、積層方向の弱さ(層間の接着が面内より弱い異方性)、品質のばらつき、炭素繊維入りフィラメントの価格が非強化品より約60〜150%高いことを挙げています[参考資料12]事実。EOS の数字(図9)も、造形方向で伸びが大きく変わることを示します。造形方向、層厚、プロセスの条件、粉末の履歴を書かない数字は、設計に使えないと考えるのが安全です。3Dプリント用樹脂そのものの話(光硬化、粉末床溶融、材料押出、PEEK)は、高分子・樹脂の「3Dプリンティング用樹脂」編に詳しくあります。
8. 限界と、確認できなかったこと/まとめ
確認できなかったこと
- マグネシウム合金の E と密度:NASA の実習報告の見かけの E と、純マグネシウムの密度を使いました。AZ31 の代表値を示す、メーカー・規格の一次資料は確認できませんでした
- 鋼の E/ρ:歯車・軸の鋼については、弾性率を確認できた一次資料がなく、表1に入れていません(Aubert & Duval の鋼の資料は、密度と強さのみ)
- CFRP の板の厚さ方向・複合材の熱伝導率、電波の遮蔽の標準的な測定値:確認できませんでした。繊維そのものの値と、特定の論文の試験片の値のみです
- 特定の機種(DJI など)の材料:公式の仕様書で材料を確認できた機体は、本稿ではありません。UR5e のデータシートが挙げる材料のみ確認しました
- CFRP と金属の接触腐食の最新のデータ:1983年の NASA の報告のみです。他の環境・材料の組合せは確認していません
- ドローンの機体の構造に関する規則の最新版:EASA の Light-UAS の特別条件(2020年12月)を確認しましたが、現在の版かは確認していません
- ASTM 規格:ASTM International のサイトは AI 利用を禁じる旨を表示しているため、開いていません。ASTM の規格番号は、本稿の本文には書いていません
まとめ
- ドローンの電力は質量の1.5乗に比例し、5%の軽量化で電力は約7.4%減ります(理想の場合)本稿の計算
- 金属の比剛性はほぼ同じ(約24〜25)。同じ質量の梁では、軽いマグネシウムのほうが曲がりにくくなります本稿の計算
- CFRP は、繊維の向きにそろえたときに限って、飛び抜けて軽くて剛い。15°ずれるだけで、弾性率は約1/3です本稿の計算
- CFRP のフレームは、モーターの熱を逃がしにくく、電波を通しにくいことが、論文で測定されています事実
- 3Dプリントのナイロンは、造形方向で伸びが大きく変わり、荷重たわみ温度は使用温度の上限ではありません事実
9. 評価・標準の読み方
機体の材料の性能は、引張・曲げ・疲労・熱・電波のものさしで測ります。どれも、「どんな試験片で、どの向きに、どんな温度で測ったか」が条件です。設計に使う値は、メーカーの代表値ではなく、統計的に求めた設計許容値(金属は MMPDS、複合材は CMH-17 など)を使うのが航空宇宙の慣習です[参考資料17・18]。ここでは、確認できた範囲を表にします(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・データの出どころ(名称・出典) | 標準・規則・指針(ISO・EASA など) | 読み方の注意 |
|---|---|---|---|
| 金属の引張 | メーカーのデータシートの代表値(Kaiser、Aubert & Duval)[2・3]事実 | ISO 6892-1:2019 “Metallic materials — Tensile testing — Part 1: Method of test at room temperature”(2019年11月、2025年に再確認)[19]事実。設計許容値:MMPDS(2026版が公開、有料)[18]事実 | 代表値は保証値ではない。統計的な許容値と区別する |
| 樹脂の引張・曲げ | EOS のデータシート(X・Y・Z 方向)[13]事実 | ISO 527-1:2019(引張の一般原則、2025年に再確認)[20]事実。ISO 178:2019(曲げ。改訂版 ISO/DIS 178 が準備中)[24]事実未確定/将来 | 造形方向・水分の状態で値が変わる |
| 樹脂の耐熱 | 荷重たわみ温度(PA 2200:1.8 MPa で X 64 ℃、Z 57 ℃)[13]事実 | ISO 75-1:2020 “Plastics — Determination of temperature of deflection under load — Part 1: General test method”(2026年に再確認)[25]事実 | 材料の比較用で、設計や長期の耐久の予測用ではない(規格の記載) |
| 繊維強化プラスチックの引張・曲げ | Hexcel・Toray のデータシートの代表値(一方向、60%前後の繊維体積)[6・7]事実 | ISO 527-5:2021(一方向材の引張)[21]事実。ISO 527-4(多方向材の引張。2021年版は取り下げで、2023年版が新版)[22]事実。ISO 14125:1998(曲げ。2024年に再確認)[23]事実。設計データの方法論:CMH-17[17]事実 | 繊維の向き・積層・繊維体積で値が変わる。繊維そのものの値と複合材の値を混ぜない |
| 3Dプリント部品 | メーカーのデータシート(造形方向別)[13]事実 | ISO/ASTM 52900:2021 “Additive manufacturing — General principles — Fundamentals and vocabulary”(用語の標準、2025年に再確認)[26]事実。CMH-17 の積層造形の巻(Volume 7、改訂作業中)[17]事実未確定/将来 | 造形条件を書かないデータは使えない |
| ロボットとしての性能 | メーカーのデータシート(UR5e:可搬質量、繰返し位置決め精度)[15]事実 | ISO 9283:1998 “Manipulating industrial robots — Performance criteria and related test methods”(2021年に再確認、現在は見直し中)[27]事実未確定/将来。ISO 10218-1:2025(産業用ロボットの安全)[28]事実 | 材料の評価ではなく、ロボット全体の性能・安全の標準 |
| ドローンの構造・材料 | 論文の測定(フレーム材料と温度・振動[8・9]、電波[10・11])事実 | EASA “Special Condition Light Unmanned Aircraft Systems — Medium Risk” SC Light-UAS Medium Risk 01(Issue 01、2020年12月17日、Final):Light-UAS.2240(構造の耐久性)、2250(設計と構成の原則)、2260(材料と加工:「適切で再現できる特性と性能」)[16]事実。最新の版かは未確認 | この条件は、具体的な材料の数値は定めていない(確認した範囲)。「再現できる特性」が要点 |
| 熱・電波(機体材料) | 論文ごとの測定(試験片・条件が異なる)[8〜11]事実 | 確認できなかった | 共通の試験法は確認できなかった。論文の条件を読む |
規格の番号・題名・状態は ISO の公式ページで確認(確認日 2026年10月25日)。規格の本文は有料のため、適用範囲の記載にとどめています。表の整理は本稿の計算。ASTM 規格の番号は、AI 利用を禁じる旨の表示があるため、本稿では扱いません。
読み方の注意(素材技術者向け)
- データシートの値は、設計の保証値ではありません:Toray のデータシートは、値はロットの平均で参考用、仕様には使わないと明記しています[参考資料7]。Aubert & Duval も、代表値で保証値ではないと書いています[参考資料3]
- 実験室の結果は、1つの機体の話です:Milenin の温度・振動の結果は、1つのグループの、特定の設計の機体です。他の機体・飛び方に一般化しません
- 規格は、多くが任意の採用です:ISO の規格は、一般に、法令や契約で引用されて初めて拘束力を持ちます(解説)。EASA の特別条件は、対象の運用・認証の範囲のものです
- 改訂中・見直し中の標準は、変わりえます:ISO 178、ISO 9283 などは、確認日時点で改訂・見直しの段階です未確定/将来
10. 用語集
- 弾性率(ヤング率)
- 引っ張ったときの硬さを表す量。大きいほど変形しにくい。
- 密度
- 1 cm³ あたりの質量。g/cm³ で表す。
- 比剛性
- 弾性率を密度で割った値(E/ρ)。軽さあたりの剛さの目安。
- 降伏強さ
- 材料が元に戻らない変形を始める応力。
- 疲労
- くり返しの力で、降伏強さより小さな力でも壊れる現象。
- 疲労限度
- この応力以下なら、ほぼ無限回の繰り返しに耐えるとされる値。
- CFRP
- 炭素繊維強化プラスチック。炭素繊維を樹脂で固めた複合材。
- 一方向材
- 繊維を一つの向きにそろえた複合材。向きの特性が大きく違う。
- 異方性
- 向きによって性質が違うこと。
- 擬似等方積層
- 繊維の向きを 0/45/−45/90 度と重ねて、面内でどの向きも似た剛さにした積層。
- 繊維体積率
- 複合材のうち、繊維が占める体積の割合。
- 積層板
- 繊維の層を重ねて固めた板。
- 接触腐食(ガルバニック腐食)
- 種類の違う導体が電解質の中で接すると、一方が腐食しやすくなる現象。
- 熱伝導率
- 熱の伝わりやすさ。W/(m·K)。
- 荷重たわみ温度
- 決まった荷重で、樹脂が決まった量たわむ温度。材料の比較用。
- 透過損失(dB)
- 材料を通る電波の弱まり方。−3 dB で電力は約半分。
- SLS(粉末焼結)
- 樹脂の粉をレーザーで焼き固めて造形する3Dプリント方式。
- PA12(ナイロン12)
- 3Dプリントで使われるポリアミド樹脂。
- ホバリング
- ドローンが空中で止まっている状態。
- 設計許容値
- 統計的に求めた、設計に使える保証側の強さ。MMPDS や CMH-17 が整備する。
11. 参考資料(一次情報)
- Bauersfeld L., Scaramuzza D. “Range, Endurance, and Optimal Speed Estimates for Multicopters”, IEEE Robotics and Automation Letters(2022、arXiv:2109.04741。ホバリング電力の式 (5) を確認) — https://arxiv.org/abs/2109.04741
- Kaiser Aluminum “Rod & Bar Alloy 6061 Technical Data”(データシート KA-RBH-6061-8.10) — https://online.kaiseraluminum.com/depot/PublicProductInformation/Document/1025/Kaiser_Aluminum_6061_Rod_and_Bar.pdf
- Aubert & Duval “Titanium Alloy TA6V ELI”(データシート) — https://www.aubertduval.com/wp-content/uploads/2024/12/TA6V-ELI_GB.pdf
- Aroh J. (NASA Kennedy Space Center) “Magnesium Alloys for Space Hardware Design”(実習生の最終報告、2017。引張試験の表を確認) — https://ntrs.nasa.gov/citations/20170011677
- NIST “X-Ray Mass Attenuation Coefficients: Table 1, elemental data (density)”(確認日 2026年10月25日) — https://physics.nist.gov/PhysRefData/XrayMassCoef/tab1.html
- Hexcel “HexPly 8552 Epoxy matrix Product Data Sheet”(2023年版。UD 炭素繊維プリプレグ AS4/IM7 の表を確認) — https://hexcel.com/wp-content/uploads/2025/12/HexPly_8552_eu_DataSheet1.pdf
- Toray Composite Materials America “TORAYCA T700S Standard Modulus Carbon Fiber Data Sheet”(Rev. 2025年11月24日) — https://www.toraycma.com/wp-content/uploads/T700S-Data-Sheet.pdf
- Milenin A. “Effects of FPV Drone Frame Materials on Thermal Conditions of Motors Under Extreme Payloads: Experimental and Numerical Analysis”, Processes 13, 3034 (2025), DOI 10.3390/pr13103034(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.3390/pr13103034
- Milenin A. “Experimental Analysis of an AZ31 Magnesium Alloy Structural FPV Drone Frame: Comparison with Aluminum and Carbon Fiber”, Processes 14, 1361 (2026), DOI 10.3390/pr14091361(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.3390/pr14091361
- Wahyudi ほか “Analysis of unmanned aerial vehicle airframe materials on circularly polarized antenna radiation characteristics”, Bulletin of Electrical Engineering and Informatics 14(4), 2649–2661 (2025), DOI 10.11591/eei.v14i4.8010(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.11591/eei.v14i4.8010
- Merkli ほか “Characterizing UAV airframe effects on mobile-band RF and EMF measurements under controlled anechoic conditions”, International Journal of Microwave and Wireless Technologies 18(4), 632–646 (2026), DOI 10.1017/S175907872610350X(要旨の範囲で確認) — https://doi.org/10.1017/S175907872610350X
- Kantaros A., Drosos C., Papoutsidakis M. “Composite Filament Materials for 3D-Printed Drone Parts: Advancements in Mechanical Strength, Weight Optimization and Embedded Electronics”, Materials 18, 2465 (2025), DOI 10.3390/ma18112465(総説。オープンアクセス。本文を確認) — https://doi.org/10.3390/ma18112465
- EOS “PA 2200 Material Data Sheet”(プロセス Balance、層厚120 µm。2026年10月23日現在) — https://www.eos.info/polymer-solutions/polymer-materials/data-sheets/mds-pa-2200
- Danford M. D., Higgins R. H. (NASA) “Galvanic coupling between D6AC steel, 6061-T6 aluminum, Inconel 718 and graphite-epoxy composite material: Corrosion occurrence and prevention”(1983。要旨の範囲で確認) — https://ntrs.nasa.gov/citations/19840005195
- Universal Robots “UR5e Specification”(データシート、2023年8月版) — https://www.universal-robots.com/media/1807465/ur5e_e-series_datasheets_web.pdf
- EASA “Special Condition Light Unmanned Aircraft Systems — Medium Risk”, Doc. No. SC Light-UAS Medium Risk 01, Issue 01(2020年12月17日、Final) — https://www.easa.europa.eu/sites/default/files/dfu/special_condition_sc_light-uas_medium_risk_01.pdf
- CMH-17 “Composite Materials Handbook-17″(公式サイトの説明を確認。確認日 2026年10月25日) — https://www.cmh17.org
- MMPDS (Battelle) “Metallic Materials Properties Development and Standardization (MMPDS)”(公式サイトの説明を確認。MMPDS-2026 の公開を表示。確認日 2026年10月25日) — https://www.mmpds.org/
- ISO “ISO 6892-1:2019 Metallic materials — Tensile testing — Part 1: Method of test at room temperature”(ISO 規格ページ) — https://www.iso.org/standard/78322.html
- ISO “ISO 527-1:2019 Plastics — Determination of tensile properties — Part 1: General principles”(ISO 規格ページ) — https://www.iso.org/standard/75824.html
- ISO “ISO 527-5:2021 Plastics — Determination of tensile properties — Part 5: Test conditions for unidirectional fibre-reinforced plastic composites”(ISO 規格ページ) — https://www.iso.org/standard/80370.html
- ISO “ISO 527-4:2021 Plastics — Determination of tensile properties — Part 4: Test conditions for isotropic and orthotropic fibre-reinforced plastic composites”(ISO 規格ページ。取り下げ、新版 ISO 527-4:2023 の表示) — https://www.iso.org/standard/80369.html
- ISO “ISO 14125:1998 Fibre-reinforced plastic composites — Determination of flexural properties”(ISO 規格ページ) — https://www.iso.org/standard/23637.html
- ISO “ISO 178:2019 Plastics — Determination of flexural properties”(ISO 規格ページ) — https://www.iso.org/standard/70513.html
- ISO “ISO 75-1:2020 Plastics — Determination of temperature of deflection under load — Part 1: General test method”(ISO 規格ページ) — https://www.iso.org/standard/77576.html
- ISO “ISO/ASTM 52900:2021 Additive manufacturing — General principles — Fundamentals and vocabulary”(ISO 規格ページ) — https://www.iso.org/standard/74514.html
- ISO “ISO 9283:1998 Manipulating industrial robots — Performance criteria and related test methods”(ISO 規格ページ) — https://www.iso.org/standard/22244.html
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISO 規格ページ) — https://www.iso.org/standard/73933.html
- Aubert & Duval “Steel 819B (36NiCrMo16)”(データシート) — https://www.aubertduval.com/wp-content/uploads/2024/12/819B-ts_GB.pdf
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| ホバリング電力が質量の1.5乗に比例する関係(運動量理論の式) | Bauersfeld L., Scaramuzza D. 出典1 https://arxiv.org/abs/2109.04741 | 事実 |
| 質量5%減で電力が約7.4%減(0.95^1.5=0.926)、飛行時間が理論上約8.0%増、5 kg・0.5 m のリンクの重力トルク約24.5 N·m と 4 kg での約19.6 N·m(約20%減) | 本稿の計算(入力は出典の公表値) 出典1 https://arxiv.org/abs/2109.04741 | 本稿の計算 |
| UR5e:可搬質量5 kg、到達距離850 mm、ケーブル込み質量20.6 kg、材料「アルミ・樹脂・鋼」、ISO 9283 による繰返し位置決め精度 ±0.03 mm | Universal Robots 出典1 https://www.universal-robots.com/media/1807465/ur5e_e-series_datasheets_web.pdf | 事実 |
| 5 ÷ 20.6 ≒ 0.24 | 本稿の計算(入力は出典の公表値) 出典1 https://www.universal-robots.com/media/1807465/ur5e_e-series_datasheets_web.pdf | 本稿の計算 |
| 6061-T6:密度2.70 Mg/m³、E 68.3 GPa、降伏276 MPa、引張310 MPa、伸び17%、疲労限度97 MPa(5×10⁸回、R.R. Moore 型)、熱伝導率167 W/(m·K) | Kaiser Aluminum 出典1 https://online.kaiseraluminum.com/depot/PublicProductInformation/Document/1025/Kaiser_Aluminum_6061_Rod_and_Bar.pdf | 事実 |
| Ti-6Al-4V ELI 焼なまし:密度4.42、E 110 GPa、降伏790 MPa、引張860 MPa、伸び10%(代表値) | Aubert & Duval 出典1 https://www.aubertduval.com/wp-content/uploads/2024/12/TA6V-ELI_GB.pdf | 事実 |
| AZ31 の引張試験の平均:E 約42.0 GPa(見かけ)、引張294 MPa、降伏206 MPa、伸び15%(NASA KSC の実習報告) | Aroh J. (NASA Kennedy Space Center) 出典1 https://ntrs.nasa.gov/citations/20170011677 | 事実 |
| マグネシウムの密度 1.740 g/cm³(元素) | NIST 出典1 https://physics.nist.gov/PhysRefData/XrayMassCoef/tab1.html | 事実 |
| IM7/8552 UD:0° E 164 GPa、90° E 12 GPa、0° 引張強さ2724 MPa、90° 引張強さ64 MPa、積層板密度1.57 g/cm³、繊維体積57.7% | Hexcel 出典1 https://hexcel.com/wp-content/uploads/2025/12/HexPly_8552_eu_DataSheet1.pdf | 事実 |
| T700S:繊維 4,900 MPa・230 GPa・1.80 g/cm³、複合材(繊維60%)2,860 MPa・134 GPa、90° 引張強さ81 MPa、電気抵抗率1.6×10⁻³ Ω·cm、熱伝導率 0.096 J/(cm·s·℃)、データは参考用で仕様用でない | Toray Composite Materials America 出典1 https://www.toraycma.com/wp-content/uploads/T700S-Data-Sheet.pdf | 事実 |
| E/ρ(25.3、24.9、24.1、104.5、7.6、1.8)、E/ρ²(9.4、5.6、13.9、66.5、4.9、1.9、25.4)、比(約1.5倍、0.6倍、2.7倍、7倍)、81÷2860 ≒ 1/35、15°で約1/3、45°で14.0 GPa、擬似等方 62.7 GPa(0°の約38%) | 本稿の計算(入力は出典の公表値) 出典1 https://hexcel.com/wp-content/uploads/2025/12/HexPly_8552_eu_DataSheet1.pdf 出典2 https://www.toraycma.com/wp-content/uploads/T700S-Data-Sheet.pdf | 本稿の計算 |
| E/ρ² の導出(片持ち梁、正方形断面、質量・長さ固定) | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| 鋼 819B:焼戻し条件で降伏強さ850 MPa と1400 MPa、密度7.8(弾性率の記載なし) | Aubert & Duval 出典1 https://www.aubertduval.com/wp-content/uploads/2024/12/819B-ts_GB.pdf | 事実 |
| 6061-T6 のアルミと グラファイト・エポキシを食塩水中で接触させると腐食が進むこと、塗装による防止(Danford と Higgins、1983) | Danford M. D., Higgins R. H. (NASA) 出典1 https://ntrs.nasa.gov/citations/19840005195 | 事実 |
| 疲労限度97 MPa は降伏の約35%、引張の約31% | 本稿の計算(入力は出典の公表値) 出典1 https://online.kaiseraluminum.com/depot/PublicProductInformation/Document/1025/Kaiser_Aluminum_6061_Rod_and_Bar.pdf | 本稿の計算 |
| 7インチ機の下板を CFRP とアルミ6061-T6 で入れ替えた実験:無負荷 37〜44 ℃、20 N 搭載で CFRP 90 ℃超・アルミ60 ℃未満、アルミは約30 ℃低い、振動の共振が少なく低周波 | Milenin A. 出典1 https://doi.org/10.3390/pr13103034 | 事実 |
| 鋳造 AZ31、アルミ 6061-T6、CFRP のフレーム:モーター平均温度 51.8/50.3/77.5 ℃(2 kg 搭載)、AZ31 の振動パワーがアルミ比49%小さい、共振ピーク | Milenin A. 出典1 https://doi.org/10.3390/pr14091361 | 事実 |
| 炭素繊維(繊維そのもの)の熱伝導率 9.6 W/(m·K) はアルミ(167)の約1/17 | 本稿の計算(入力は出典の公表値) 出典1 https://online.kaiseraluminum.com/depot/PublicProductInformation/Document/1025/Kaiser_Aluminum_6061_Rod_and_Bar.pdf 出典2 https://www.toraycma.com/wp-content/uploads/T700S-Data-Sheet.pdf | 本稿の計算 |
| E-glass 複合材 −1.5 dB と炭素繊維(綾織)複合材 −31.24 dB(5.3 GHz、同じ大きさ・厚さの試験片) | Wahyudi ほか 出典1 https://doi.org/10.11591/eei.v14i4.8010 | 事実 |
| −1.5 dB ≒ 70.8%、−31.24 dB ≒ 0.075%、比は約940倍 | 本稿の計算(入力は出典の公表値) 出典1 https://doi.org/10.11591/eei.v14i4.8010 | 本稿の計算 |
| 炭素繊維の機体に載せた受信アンテナ:機体との距離を離すと差が約1〜1.5 dB 小さくなる(700〜3500 MHz、多くは3 dB 未満、この機体に限る) | Merkli ほか 出典1 https://doi.org/10.1017/S175907872610350X | 事実 |
| 炭素繊維入りフィラメントのドローン部品への利用、ノズル摩耗、層間の弱さ、価格が約60〜150%高いこと、射出成形が民生ドローンで使われること(総説) | Kantaros A., Drosos C., Papoutsidakis M. 出典1 https://doi.org/10.3390/ma18112465 | 事実 |
| PA 2200 Balance:弾性率1650 MPa(X・Y・Z)、引張強さ48/48/42 MPa、破断ひずみ18/18/4%、密度0.93、荷重たわみ温度(1.8 MPa)64/57 ℃、(0.45 MPa)157/145 ℃、試験法 ISO 527-1/-2・178・75-1/-2 | EOS 出典1 https://www.eos.info/polymer-solutions/polymer-materials/data-sheets/mds-pa-2200 | 事実 |
| Z方向で強さ約12%減(42÷48)、破断ひずみ約22%(4÷18) | 本稿の計算(入力は出典の公表値) 出典1 https://www.eos.info/polymer-solutions/polymer-materials/data-sheets/mds-pa-2200 | 本稿の計算 |
| 荷重たわみ温度は相対比較用で、最高使用温度を表すとは限らず、設計・長期耐久の予測には使わない(ISO 75-1 の適用範囲) | ISO 出典1 https://www.iso.org/standard/77576.html | 事実 |
| EASA SC Light-UAS Medium Risk 01(Issue 01、2020年12月17日、Final):Light-UAS.2240、2250、2260 | EASA 出典1 https://www.easa.europa.eu/sites/default/files/dfu/special_condition_sc_light-uas_medium_risk_01.pdf | 事実 |
| MMPDS が金属の統計的な設計許容値、CMH-17 が複合材のデータ手法と積層造形の巻(Volume 7)を扱うこと | CMH-17; MMPDS (Battelle) 出典1 https://www.cmh17.org 出典2 https://www.mmpds.org/ | 事実 |
| ISO 6892-1:2019(2019年11月、2025年に再確認) | ISO 出典1 https://www.iso.org/standard/78322.html | 事実 |
| ISO 527-1:2019(2019年7月、2025年に再確認) | ISO 出典1 https://www.iso.org/standard/75824.html | 事実 |
| ISO 527-5:2021(一方向材)、ISO 527-4:2021 の取り下げと2023年版 | ISO; ISO 出典1 https://www.iso.org/standard/80370.html 出典2 https://www.iso.org/standard/80369.html | 事実 |
| ISO 14125:1998(2024年に再確認)、ISO 178:2019(改訂版 ISO/DIS 178 が準備中) | ISO; ISO 出典1 https://www.iso.org/standard/23637.html 出典2 https://www.iso.org/standard/70513.html | 事実 |
| ISO/ASTM 52900:2021(2025年に再確認) | ISO 出典1 https://www.iso.org/standard/74514.html | 事実 |
| ISO 9283:1998(2021年に再確認、現在は見直し中)、ISO 10218-1:2025 | ISO; ISO 出典1 https://www.iso.org/standard/22244.html 出典2 https://www.iso.org/standard/73933.html | 事実 |
| 図2〜図7・図9が説明用の概念図または本稿の計算を含む作図であること。図1・図8がImageGen生成の概念画像であること。部位ごとの材料の例(UR5e の「アルミ・樹脂・鋼」以外)、金属の比剛性が似る理由、CFRP フレームの放熱の設計案 | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| マグネシウムの代表値の一次資料、鋼の弾性率、複合材の熱伝導率、特定機種の材料、規則の最新版、ASTM 規格 | 本稿の調査範囲では、一次情報で確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(メーカーのデータシート、査読論文、NASA の報告、ISO・EASA の公式ページ)に限定しています。 数値はデータシートの代表値や特定の論文の条件の値で、設計の保証値ではありません。マグネシウム合金の代表値の一次資料、鋼の弾性率、複合材の熱伝導率、特定機種の材料、規則の最新版については、確認できなかったため記載していません。 図2〜図7と図9は説明用の概念図または本稿の計算を含む作図(図6・図9はデータシート・論文の値)で、図1と図8はImageGen生成の概念画像です。