TECHNOLOGY EXPLAINER
マルチコプターの原理と設計
― 「推力が重さを上回れば浮く」から、電池と飛行時間のトレードオフ、機体の材料まで
4つ以上のプロペラで飛ぶ「マルチコプター」は、いまドローンの代表です。ヘリコプターのように複雑な機構がなく、プロペラの回転数を変えるだけで上がり、傾き、向きを変えます。しかし、「なぜ浮くのか」「なぜ電池を大きくしても飛行時間が伸びないのか」「機体に炭素繊維を使う理由は」と問われると、意外と説明が難しいものです。 この記事は、航空工学の知識がなくても読めるように、①浮く条件(推力と重さ)、②4つのプロペラで操る仕組み、③プロペラ・モーター・ESC・フライトコントローラー・電池のつながり、④必要な電力を数字で確かめる計算、⑤電池と飛行時間のトレードオフ(数値例)、⑥機体の材料(金属・炭素繊維・3D印刷)、⑦規格と規則の読み方、の順に、図と小さな計算で説明します。
メーカーの飛行時間などの数値は「メーカー公称」と書き、条件を添えます。計算例は本稿が仮定を置いて作った説明用で、特定の機体の設計値ではありません。確認できたこと/計算/未確定/確認できなかったことを分けて書きます。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 浮く条件:推力と重さの比べっこ
- 4つのプロペラで操る:上下・傾き・向き
- 部品のつながり:プロペラ・モーター・ESC・フライトコントローラー・電池
- 必要な電力を、数字で確かめる
- 電池と飛行時間のトレードオフ
- 機体の材料:軽さだけでなく、振動と熱
- いまどこまで来たか(2026年10月25日確認)
- 評価・標準の読み方
- 用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出・整理した値
未確定/将来=計画・目標・研究中で、実績が確認できていない事項
このほか、構造の整理や素材から見た読み取りは「解説」として区別します。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
飛行時間・質量・電池の容量などの数値は、出典を明記したメーカー公称の値と、本稿が仮定を置いて計算した値を分けています。メーカー公称の飛行時間は、荷物なし・無風・特定の速度など、メーカーが定めた条件での値で、実際の使い方で出るとは限りません。異なる機体の数値を並べて優劣はつけません。 この分野は変化が速いため、規格・規則の状態には確認日(2026年10月25日)を付けています。軍用・攻撃用の機器は扱いません。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 浮く条件は「推力が重さに釣り合うこと」です。質量1.5 kgの機体の重さは 1.5 × 9.81 = 14.7 N 本稿の計算。4つのプロペラの推力の合計がこれを上回れば上がり、等しければその場に浮きます。NASAは、プロペラを「空気を後ろ(下)へ加速して、その反作用で推力を得る円盤」と見るモーメンタム理論で説明しています事実[参考資料1]。
- 電池を増やしても、飛行時間は頭打ちになります。電池を足すと機体が重くなり、必要な電力が重さの1.5乗で増えるからです。本稿の簡単な計算では、機体と搭載物が1.0 kgのとき、飛行時間は電池が2.0 kgで約25分と最大になり、それ以上電池を足すと、かえって短くなります本稿の計算。
- 機体の材料は、軽さだけでは決まりません。7インチのFPV機の試験では、炭素繊維のフレームのときのモーター温度が77.5℃と、金属フレーム(約50〜52℃)より高く、マグネシウムのフレームは振動がアルミより小さかったと報告されています事実[参考資料10]。
前提知識はありません。ドローンも、ロボットと同じく「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組み合わせです。マルチコプターでは、慣性センサー(IMU)が「感じ」、フライトコントローラーが「考え」、モーターとプロペラが「動く」役です。「推力が重さを上回れば浮く」という一点が、この記事全体の土台です。
この記事は、ドローンの空を飛ぶ仕組みの基礎です。電池の中身は本シリーズ『リチウムイオン電池の基本』編と『ロボットとドローンの電源』編、モーターの磁石は『永久磁石とレアアース』編、フレームの材料の全体像は『ロボット・ドローンの構造材料』編、翼で長く飛ぶ機体は『固定翼・VTOLと長時間飛行』編、通信・測位・衝突回避は『ドローンの通信・測位・衝突回避』編、各国の規則は『ドローンの規制と空域管理』編で扱います。
2. 浮く条件:推力と重さの比べっこ
ドローンを手に持つと、下へ引く力(重さ、質量×9.81)を感じます。浮くには、それと同じだけの上向きの力(推力)をプロペラが出さなければなりません。推力が重さより小さいと落ち、等しいとその場に浮き(ホバリング)、大きいと上がります。
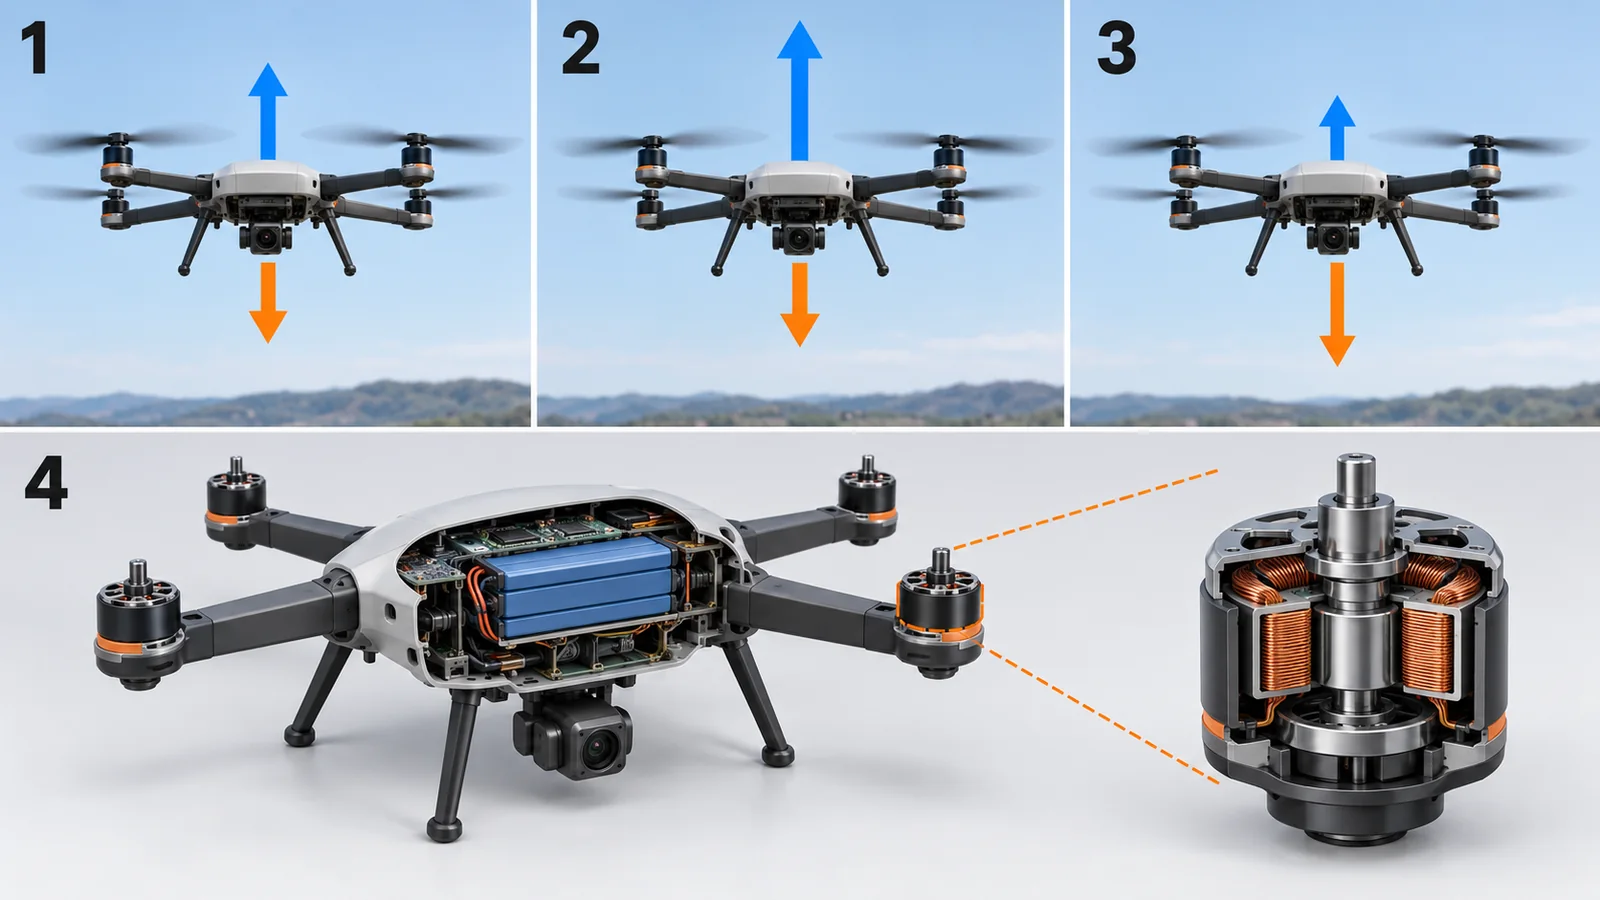
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。浮く条件の概念図。推力が重さに釣り合うとホバリングし、上回ると上がり、下回ると落ちます。NASAのモーメンタム理論の考え方に基づく説明用の図です。
プロペラは、空気を下へ押す「扇風機」
プロペラの推力は、空気を下へ加速する反作用です。NASAの解説は、回るプロペラを「空気に仕事をする円盤」と見なす簡単なモーメンタム理論で、推力を F = ½ × ρ × A × (Ve² − V0²) と表しています。ρは空気の密度、Aは円盤の面積、Veは円盤を出た空気の速さ、V0は機体の速さです。この推力は理想の値で、先端の損失などの実際の損失を含みません事実[参考資料1]。ホバリングではV0=0なので、F = ½ρA Ve² です。
この式から、理想の動力(空気を押すのに最低限必要な動力)は、P = T^1.5 ÷ √(2ρA) と書けます(T は推力。ホバリングでは T = W。円盤を通る空気の速さがVe/2になるという、モーメンタム理論の関係を使った本稿の導出)本稿の計算。式の意味は2つです。
- 重くなると、動力は重さの1.5乗で増えます。質量が2倍なら、動力は 2^1.5 = 約2.83倍です本稿の計算。
- プロペラの面積が大きいほど、動力は小さくなります。面積が2倍なら、動力は 1 ÷ √2 = 約0.71倍です本稿の計算。大きく、ゆっくり回すプロペラは効率がよい、という経験則の根拠です。
数値で確かめます。質量1.5 kgで、半径12.7 cm(直径10インチ)のプロペラ4つの機体を考えます。推力は T = 14.7 N、プロペラの面積の合計は A = 4 × π × 0.127² = 0.203 m² です。理想の動力は P = 14.7^1.5 ÷ √(2 × 1.225 × 0.203) = 56.4 ÷ 0.705 = 約80 W です本稿の計算(ρ=1.225 kg/m³、標準的な空気の密度と仮定)。実際には、プロペラ・モーター・ESCの損失などで、これより大きな電力が要ります(第5章)。
推力は力(単位N)で、「どれだけ持ち上げる力があるか」。動力は仕事の速さ(単位W)で、「その力を出し続けるのにどれだけのエネルギーを使うか」です。たとえるなら、綱引きで同じ力で引き続けるのに、疲れる速さが動力です(たとえの限界:実際のプロペラは、力を出すだけで空気にエネルギーを渡し続けるので、止まっていても動力が要ります)。電池が減る速さを決めるのは、動力のほうです。
3. 4つのプロペラで操る:上下・傾き・向き
マルチコプターは、翼やラダーのような可動部がほとんどなく、4つ以上のプロペラの回転数の組み合わせだけで、上がる・下がる・傾く・向きを変える、を実現します。PX4 Guideは、マルチコプターを、精密なホバリングと垂直離着陸ができる代わりに、飛行は短く、一般に遅い、とまとめています事実[参考資料3]。
図のように、隣どうしのプロペラは逆向きに回ります。1つのプロペラが回ると、反作用で機体が逆向きに回ろうとするので、右回りと左回りを同数にして、ねじれを打ち消すためです(解説)。PX4の設定では、モーターごとに「反時計回りか」を指定します事実[参考資料7]。
制御の頭脳は、入れ子の構造です。PX4 Guideによると、制御器は層になっていて、一番内側が角速度の制御、その外側が姿勢の制御、最も外側が速度・位置の制御です。最も重要なのは角速度の制御で、うまく調整すれば他はほとんど調整が要らないこともあるとされます事実[参考資料4・5]。また、ESCやモーターを変えると最適な調整も変わると同資料は述べています事実[参考資料5]。部品の相性が、制御に効く例です。
マルチコプターは、機体を前に傾けると、推力の向きも前に傾き、その水平方向の成分が前への力になります。たとえるなら、傘をさして風に傾けると、体が押される感覚に近いです(たとえの限界:実際は、前へ進む速さに応じて空気抵抗が増え、傾きと速さのつりあいで決まります)。傾きを作るには、前節のように、左右・前後のプロペラの回転数に差をつけます。
4. 部品のつながり:プロペラ・モーター・ESC・フライトコントローラー・電池
マルチコプターの電気の流れは、電池 → 配電・ESC → モーター → プロペラです。一方、指令の流れは、センサー・操縦の信号 → フライトコントローラー → ESCです。
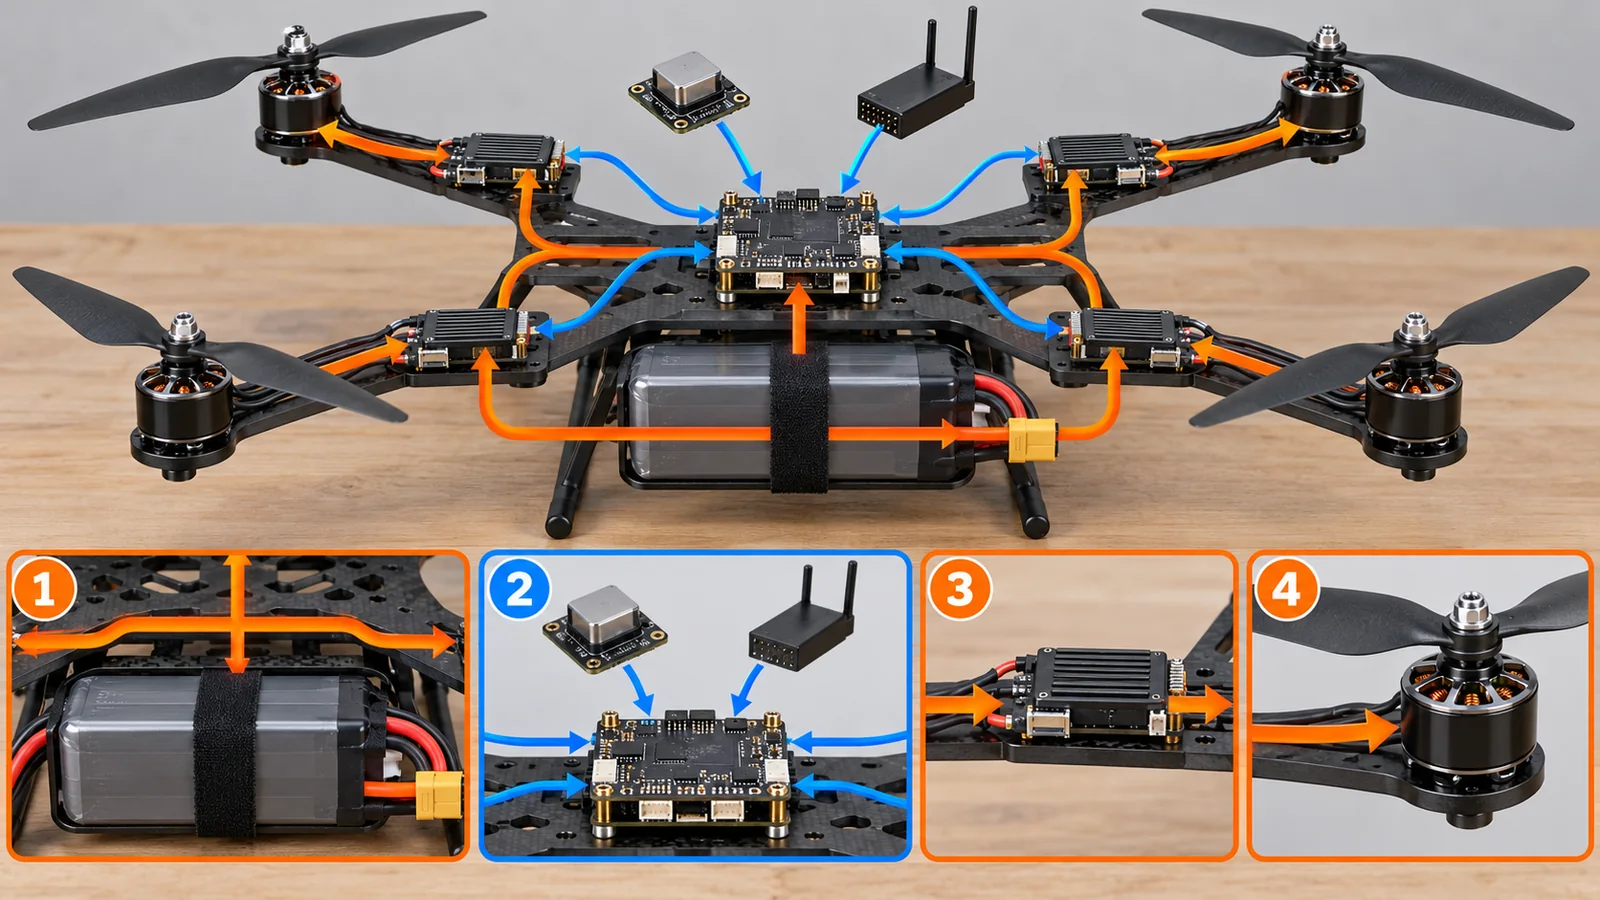
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。電池・ESC・モーター・プロペラの電力の流れと、フライトコントローラーの指令の流れ。一般的な構成の概念図で、特定の製品の回路ではありません。
- プロペラ:推力を生む部品です。ねじりのあるブレードは、ねじりのないブレードより、同じ推力で効率の指標(figure of merit)が最大9.3%高く、音圧レベルが最大4.3 dB小さいと、Sunら(2023)が報告しています事実[参考資料9]。
- モーター:電気を回転に変える部品で、磁石とコイルでできています。磁石の材料は、本シリーズ『永久磁石とレアアース』編で扱います。
- ESC(電子速度制御器):電池の直流を、モーターを回す電気に変え、回転数を調整します。PX4 Guideは、DShotというデジタル通信が、遅れが小さく、確認用の符号(チェックサム)で頑丈で、ESCの較正が要らず、一部のESCが温度・電圧・電流・回転数を返せる、と説明しています事実[参考資料6]。
- フライトコントローラー:センサー(慣性センサー、気圧計、GNSSなど)の情報から姿勢と位置を推定し、モーターへの指令を出す小さなコンピューターです。
- 電池:エネルギーを蓄えます。市販のリチウムイオンのエネルギーセルは、NASAの整理で150〜270 Wh/kg、平均電圧3.6 V、リチウムポリマー(LiPo)のセルは150〜200 Wh/kgです事実[参考資料8]。パックにすると、保護回路・配線・外装の分だけ、重さあたりのエネルギーは下がります(解説)。
5. 必要な電力を、数字で確かめる
理想の動力(第2章の P = T^1.5 ÷ √(2ρA))は、実際に必要な電力の下限の目安です。実際の機体と比べてみましょう。Bauersfeld・Scaramuzza(2022)は、市販のマルチコプター6機について、質量・プロペラの半径・電池・メーカー公称の飛行時間の表を示しています事実[参考資料2]。そのうち3機を使って、電池の公称エネルギー ÷ メーカー公称の飛行時間で、平均電力を逆算します(1セル3.7 V、ρ=1.225 kg/m³と仮定)。
| 機体(論文の表より) | 質量 | プロペラ | 電池 | メーカー公称の飛行時間 | 理想の動力 | 実際の平均電力 | 実際÷理想 |
|---|---|---|---|---|---|---|---|
| Mavic 2 | 0.91 kg | 4つ、半径11.0 cm | 4S1P、3.9 Ah(約57.7 Wh) | 31分 | 約44 W | 約112 W | 約2.6倍 |
| Matrice 200 | 6.14 kg | 4つ、半径21.6 cm | 6S2P、15.3 Ah(約340 Wh) | 24分 | 約390 W | 約849 W | 約2.2倍 |
| Matrice 600 Pro | 15.5 kg | 6つ、半径26.7 cm | 6S6P、34.2 Ah(約759 Wh) | 18分 | 約1,033 W | 約2,531 W | 約2.5倍 |
機体の諸元とメーカー公称の飛行時間は論文の表(メーカーの値)。理想の動力・平均電力・倍率は本稿の計算。「4S1P」は4直列1並列のセルの組み方。電池の電圧は仮定(3.7 V/セル)で、実際の公称電圧と異なる場合がある。公称の飛行時間は、メーカーの条件での値。
3機とも、実際の平均電力は、理想の動力の約2.2〜2.6倍です本稿の計算。この差には、プロペラの損失、モーターとESCの損失、カメラや通信などの機内の電力、前進飛行の影響が含まれ、どれがどれだけかは、この計算だけでは分けられません(解説)。Bauersfeldらは、モデルの見積りが、メーカー公称値のほぼ10%以内に収まったと述べています事実[参考資料2]。
不正確です。メーカーの飛行時間は、荷物の重さ、速度、風、気温、電池の状態で変わります。Bauersfeldらの表の公称値は、無風・特定の条件で定められたものです(論文は、この条件での見積りと比べています)[参考資料2]。前節の重さの1.5乗の関係から、荷物を載せると、飛行時間は思ったより縮みます(たとえば質量が20%増えると、必要な動力は 1.2^1.5 = 約1.31倍)本稿の計算。
6. 電池と飛行時間のトレードオフ
飛行時間を伸ばしたいなら、電池を大きくすればよい。そう思いがちですが、電池を足すと機体が重くなり、必要な動力が増えます。ここでは、機体+搭載物の質量m0=1.0 kgの機体に、質量mbの電池を足していくときの飛行時間を、簡単なモデルで見積もります。仮定は、次のとおりです。
- ロータの総面積は0.2 m²で一定(実際は、重い機体には大きなロータが要ります)。
- 総合効率η = 0.4(第5章の3機の「理想÷実際」が約0.39〜0.46だったことを参考にした値)。
- 電池は150 Wh/kg(パック。NASAの整理のLiPoセル150〜200 Wh/kgの下限にそろえた仮定)、使える割合は80%。
このとき、飛行時間は t = 0.8 × 150 × mb ÷ (P理想 ÷ 0.4)(P理想 = T^1.5 ÷ √(2ρA)、T = (1.0 + mb) × 9.81)です。計算すると、mb = 0.4 kgで約16分、1.0 kgで約23分、2.0 kgで約25分(最大)、3.0 kgで約25分、4.0 kgで約24分になります本稿の計算。最大になるのは、電池の質量が機体+搭載物の2倍(mb = 2 × m0)のときです(t が mb ÷ (m0 + mb)^1.5 に比例し、これが mb = 2m0 で最大になる)本稿の計算。
誤りです。電池を2倍にすると、機体が重くなって、必要な動力も増えます。上の例で、電池を0.4 kgから0.8 kgへ2倍にしても、飛行時間は約16分から約22分で、約1.4倍です本稿の計算。実際のドローンの電池は、機体の中でも重い部品で、エネルギー密度の高い電池(本シリーズ『リチウムイオン電池の基本』編、『次世代蓄電』編)の価値は、ここにあります。ただし、本稿のモデルは単純で、実際の最適な電池の割合は、機体の設計で変わります。
飛行時間 t は、電池のエネルギー密度 e に比例します。つまり、電池が150 Wh/kgから300 Wh/kgに2倍になれば、同じ機体で飛行時間もほぼ2倍に近づきます(本稿のモデルの範囲。重さの変化の影響は別)本稿の計算。NASAの整理では、市販のリチウムイオンのセルは150〜270 Wh/kgで、研究・高高度では450〜500 Wh/kgに近づいたものもある、とされます事実[参考資料8]。素材から見ると、電極・電解質・セパレーターの材料を変えてセルのWh/kgを上げることが、ドローンの飛行時間に直接つながります。ただし、パックにしたときのWh/kgは、保護回路や外装の分だけ小さくなります(本稿による解説)。
7. 機体の材料:軽さだけでなく、振動と熱
機体(フレーム)の材料は、「軽いほどよい」と思われがちです。しかし、材料は重さ、強さ、振動の伝わり方、熱の逃げ方、衝撃への強さ、コストを同時に決めます。最近の試験の例を3つ見ましょう。
金属と炭素繊維:振動と熱の違い(Milenin、2026)
Mileninは、7インチのFPV機のフレームを、鋳造のAZ31マグネシウム合金、6061-T6アルミ、炭素繊維(CF)複合材で比べました。2 kgの積載時に、マグネシウムのフレームは、アルミのフレームより振動のパワーが49%小さく、共振のピークは、マグネシウムが147 Hz(積載0 kg)と204 Hz(2 kg)、アルミが179.5 Hzと239.4 Hzでした。モーターの平均温度は、マグネシウム51.8℃、アルミ50.3℃に対し、炭素繊維は77.5℃でした事実[参考資料10]。著者は、マグネシウム合金が、軽さと剛性と減衰能の組み合わせに優れ、重い機体に向くと述べています。1つの機体・特定の条件での結果で、材料の優劣の一般論ではありません。
3D印刷のPETG+炭素繊維:充填パターンで性能が変わる(Palaniappanら、2026)
PETG(ポリエチレンテレフタレートグリコール)に炭素繊維を入れた材料を、熱溶解積層(FDM)で作るとき、内部の充填パターンが性能を左右します。21種のパターンから5種を選んで、引張・摩耗・衝撃・硬さを試験し、直線の充填が引張強さ35 N/mm²、Support Cubicが衝撃吸収6.5 J(他のパターンより60%超大きい)でした。Support Cubicで作ったフレームは、12 m(23.5 J)の落下に耐え、従来の炭素フレームの破損の閾値を上回ったと報告されています事実[参考資料11]。
共振:プロペラの回転と、機体の固有振動数
プロペラの回転は、機体に周期的な振動を与えます。この加振の周波数と、機体の固有振動数が重なると、共振してセンサーが乱れ、操縦性が落ちます。Tulluら(2018)は、機体の最も低い固有振動数を、プロペラの最大の加振周波数より高くするため、腕と脚の寸法・剛性・取り付け位置を最適化する方法を示しました事実[参考資料12]。
炭素繊維の複合材は、軽くて硬い代表ですが、Mileninの試験では、モーターの熱が逃げにくく、温度が高くなりました[参考資料10]。金属は、熱を伝えるので、モーターの冷却に寄与しうる一方、密度が高いので、同じ体積では重くなります。マグネシウムのように、軽い金属が、振動を減衰させる性質(減衰能)を持つ点は、センサーを守る意味でも重要です。材料の選択は、密度、剛性、熱伝導、減衰、衝撃、加工性、コストのトレードオフです(本稿による解説。素材ごとの詳細は『ロボット・ドローンの構造材料』編)。
一概には言えません。炭素繊維は軽く硬い一方、熱が逃げにくい、衝撃で割れやすい、加工に手間がかかる、といった点があります。3D印刷のPETG+炭素繊維の最適品は、従来の炭素フレームの破損の閾値を超える落下に耐えたと報告されています[参考資料11]。一方、モーターが高温になる点は、上のMileninの試験で、炭素繊維のフレームに見られました[参考資料10]。用途(長時間飛行、重い荷物、落下のしやすさ、コスト)で、最適な材料は変わります。
8. いまどこまで来たか(2026年10月25日確認)
この分野は変化が速いので、一次情報で確認できたことを、確認日つきで整理します。
| 項目 | 確認できたこと | 区分 |
|---|---|---|
| 浮く原理・推力の式 | モーメンタム理論による推力の式(理想値)[参考資料1] | 事実 |
| 制御の構造 | PX4は、角速度・姿勢・速度/位置の入れ子の制御。DShotのESC通信[参考資料4・5・6] | 事実 |
| 飛行時間の見積り | 論文のモデルが、市販6機のメーカー公称値のほぼ10%以内[参考資料2] | 事実 |
| 電池 | 市販のリチウムイオンのセル150〜270 Wh/kg、LiPoセル150〜200 Wh/kg(NASAの整理)[参考資料8] | 事実 |
| 機体の材料 | 7インチFPV機で、マグネシウムの振動が小さく、炭素繊維でモーターが高温(2026年)。3D印刷のPETG+炭素繊維の最適品が12 mの落下に耐えた(2026年)[参考資料10・11] | 事実 |
| 規格・規則 | ISO 21895:2026(2026年9月)、ISO 21384-3:2026(2026年8月)など。日本は100 g以上の登録制度[参考資料13・15・18] | 事実 |
| ロータ面積・効率・電池密度の実機の値、実測の飛行時間、材料別の寿命・コスト | 本稿の調査範囲では確認できなかった(本稿の計算は仮定) | 未確定/将来 |
確認日は2026年10月25日。
マルチコプターは、推力が重さに釣り合えば浮き、4つ以上のプロペラの回転数の組み合わせで、上下・傾き・向きを操ります。必要な動力は重さの1.5乗で増え、プロペラの面積が大きいほど小さくなります。実際の平均電力は、理想の動力の約2.2〜2.6倍でした。電池を増やすと飛行時間は頭打ちになり、本稿の簡単なモデルでは、電池が機体+搭載物の2倍で最大でした。機体の材料は、軽さだけでなく、振動・熱・衝撃で選び、エネルギー密度の高い電池が飛行時間の鍵です。
9. 評価・標準の読み方
マルチコプターの良し悪しは、1つの数字では測れません。「飛行時間(ホバリングか、移動か)」「最大離陸質量と搭載量」「最高速度」「風への強さ」「騒音」「振動」「信頼性」といった複数のものさしがあり、荷物の重さ・速度・気温・電池の状態で意味が変わります。何を測り、何を測っていないかを、確認できた範囲で表にします。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・国土交通省など) | 読み方の注意 |
|---|---|---|---|
| 飛行時間・航続距離 | メーカー公称(条件はメーカーが決める)。論文のモデルが6機でほぼ10%以内[参考資料2]事実 | 飛行時間の測り方を決めた統一の国際規格は、本稿の調査範囲では確認できなかった | 荷物なし・無風・特定の速度などの条件を確認。重さの1.5乗で、荷物に敏感 |
| 機体の分類 | ― | ISO 21895:2026 “Categorization and classification of civil uncrewed aircraft systems”(Published、2026年9月。2020年版は廃止手続き中。本文は有料で未確認)[参考資料13]事実 | 分類は、規則や試験の「適用の区分」に使われる(推測)。本文は未確認で、等級の内容は書かない |
| 構成要素の品質・安全 | ― | ISO 21384-2:2021 “Unmanned aircraft systems — Part 2: UAS components”(Published、2021年12月。本文は未確認)[参考資料14]事実 | 要求の内容は未確認 |
| 運用の手順 | ― | ISO 21384-3:2026 “Uncrewed aircraft systems — Part 3: Operational procedures”(Published、2026年8月。商用運用の安全。本文は未確認)[参考資料15]事実 | 商用運用の手順の規格。個人の趣味の飛行には、国の規則が別にある |
| 振動 | 機体の共振の設計(Tulluら)、振動の測定(Milenin)[参考資料12・10]事実 | ISO 5309:2023 “Civil small and light unmanned aircraft systems (UAS) — Vibration test methods”(Published、2023年12月。レベルII〜Vの振動試験の条件と方法。本文は未確認)[参考資料17]事実 | 試験の条件・合否は未確認。研究の結果と規格の試験は別 |
| 用語 | ― | ISO 21384-4:2025 “Uncrewed aircraft systems — Part 4: Vocabulary”(Published、2025年7月)[参考資料16]事実 | 用語の定義であり、要求ではない |
| 登録・識別(日本) | ― | 国土交通省:屋外を飛行させる100 g以上の無人航空機は、登録・登録記号の表示・リモートID機能が義務[参考資料18]事実 | 法的な義務。各国で規則が違う。各国の規則は『ドローンの規制と空域管理』編 |
表の整理は本稿の計算(整理)。ISOの規格本文は有料で未確認のため、題名・適用範囲・状態にとどめています。ASTM International の規格・サイトは参照していません。
読み方の注意(素材技術者向け)
- 実演とベンチマーク、現場は違います:メーカー公称の飛行時間や、研究室の推力試験の結果は、風・気温・搭載物のある現場の結果を示しません。
- メーカー公称と第三者の検証は違います:メーカー公称は、メーカーの条件の値です。Bauersfeldらの論文のモデルは、公称値と比べて検証されたもので、実際の使い方での実測とは別です。
- 規格は「参照枠」で、法そのものではありません:ISOの規格は、本文を確認していません。登録のような法律の義務は、国の規則です(推測)。
- 計画と達成は違います:新しい電池や材料の試験結果は、1つの機体・条件の結果で、すべての機体への効果を示すものではありません。
10. 用語集
- マルチコプター
- 4つ以上のプロペラで飛ぶ回転翼機。プロペラの回転数だけで操る。
- 推力
- プロペラが出す、上向きに持ち上げる力。単位はN。
- 重さ
- 質量×9.81。下向きに引く力。
- ホバリング
- その場に浮いて静止すること。推力=重さ。
- 動力(パワー)
- 仕事の速さ。単位はW。電池が減る速さを決める。
- モーメンタム理論
- プロペラを、空気を加速する円盤と見て、推力を簡単に求める理論。
- 理想の動力(誘導動力)
- 空気を押すのに最低限必要な動力。損失を含まない。
- figure of merit
- 理想の動力を実際の動力で割った、プロペラの効率の指標。
- ESC
- Electronic Speed Controller。モーターの回転数を調整する電子回路。
- DShot
- フライトコントローラーとESCをつなぐデジタル通信の方式。
- フライトコントローラー
- センサーの情報から姿勢を推定し、モーターへ指令を出す小さなコンピューター。
- IMU
- 加速度と回転を測る慣性センサー。
- GNSS
- 衛星による測位の総称(GPSなど)。
- 角速度の制御
- 機体の回転の速さを合わせる、制御の一番内側の層。
- ヨー
- 機体の向き(上から見た回転)を変える動き。
- LiPo/リチウムイオン
- ドローンで多く使われる二次電池。重さあたりのエネルギー(Wh/kg)が大きい。
- 4S1P
- セル4個を直列、1つの列。電圧は4倍、容量は1列分。
- エネルギー密度(Wh/kg)
- 電池の重さ1 kgあたりに蓄えられるエネルギー。
- 共振
- 加振の周波数が固有振動数と重なり、振動が大きくなること。
- FPV
- First Person View。機体のカメラの映像を見ながら操縦する方式。
- 充填パターン(インフィル)
- 3D印刷で、内部をどんな形で満たすか。強さや重さに影響。
11. 参考資料(一次情報)
- NASA Glenn Research Center “Propeller Thrust”(モーメンタム理論による推力の式 F=½ρA(Ve²−V0²)。2021年5月13日更新。確認日 2026年10月25日) — grc.nasa.gov/www/k-12/airplane/propth.html
- Bauersfeld L., Scaramuzza D. “Range, Endurance, and Optimal Speed Estimates for Multicopters”, IEEE Robotics and Automation Letters 7(2), 2022(arXiv:2109.04741 で本文と表を確認) — doi.org/10.1109/LRA.2022.3145063
- PX4 Guide “Basic Concepts”(マルチコプターの特徴。確認日 2026年10月25日) — docs.px4.io/main/en/getting_started/px4_basic_concepts.html
- PX4 Guide “Controller Diagrams”(マルチコプターの入れ子の制御。確認日 2026年10月25日) — docs.px4.io/main/en/flight_stack/controller_diagrams.html
- PX4 Guide “Multicopter PID Tuning Guide (Manual/Basic)”(角速度→姿勢→速度・位置の順の入れ子。ESCやモーターで最適な調整が変わること。確認日 2026年10月25日) — docs.px4.io/main/en/config_mc/pid_tuning_guide_multicopter_basic.html
- PX4 Guide “DShot ESCs”(デジタルのESC通信。テレメトリ。確認日 2026年10月25日) — docs.px4.io/main/en/peripherals/dshot.html
- PX4 Guide “Actuator Configuration and Testing”(モーターの位置・回転方向の設定。確認日 2026年10月25日) — docs.px4.io/main/en/config/actuators.html
- NASA “State-of-the-Art of Small Spacecraft Technology, 3.0 Power”(市販Li-ionセル 150〜270 Wh/kg、LiPoセル 150〜200 Wh/kg。確認日 2026年10月25日) — nasa.gov/smallsat-institute/sst-soa/power-subsystems/
- Sun Y. et al. “Blade Twist Effects on Aerodynamic Performance and Noise Reduction in a Multirotor Propeller”, Drones 7(4), 252 (2023) — doi.org/10.3390/drones7040252
- Milenin A. “Experimental Analysis of an AZ31 Magnesium Alloy Structural FPV Drone Frame: Comparison with Aluminum and Carbon Fiber”, Processes 14(9), 1361 (2026) — doi.org/10.3390/pr14091361
- Palaniappan S. K. et al. “Mechanical characterization of PETG – carbon fiber composite parts using 3D printing for drone frame application”, Scientific Reports 16, 6938 (2026) — doi.org/10.1038/s41598-026-38051-3
- Tullu A. et al. “Parameter optimization to avoid propeller-induced structural resonance of quadrotor type Unmanned Aerial Vehicle”, Composite Structures 193, 63-72 (2018) — doi.org/10.1016/j.compstruct.2018.03.014
- ISO ISO 21895:2026 “Categorization and classification of civil uncrewed aircraft systems”(ISOのページ。Published、2026年9月。2020年版〔ISO 21895:2020〕は廃止手続き中。本文は有料で未確認。確認日 2026年10月25日) — iso.org/standard/91003.html
- ISO ISO 21384-2:2021 “Unmanned aircraft systems — Part 2: UAS components”(ISOのページ。Published、2021年12月。本文は未確認。確認日 2026年10月25日) — iso.org/standard/80123.html
- ISO ISO 21384-3:2026 “Uncrewed aircraft systems — Part 3: Operational procedures”(ISOのページ。Published、2026年8月。本文は未確認。確認日 2026年10月25日) — iso.org/standard/88660.html
- ISO ISO 21384-4:2025 “Uncrewed aircraft systems — Part 4: Vocabulary”(ISOのページ。Published、2025年7月。確認日 2026年10月25日) — iso.org/standard/85053.html
- ISO ISO 5309:2023 “Civil small and light unmanned aircraft systems (UAS) — Vibration test methods”(ISOのページ。Published、2023年12月。本文は未確認。確認日 2026年10月25日) — iso.org/standard/81112.html
- 国土交通省 無人航空機総合窓口サイト(屋外を飛行させる100 g以上の無人航空機の登録・登録記号の表示・リモートID。確認日 2026年10月25日) — mlit.go.jp/koku/info/index.html
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| プロペラの推力のモーメンタム理論(推力 F=½ρA(Ve²−V0²)、これは理想的な値で、先端損失などの損失を含まないこと) | NASA Glennの解説 出典1 https://www.grc.nasa.gov/www/k-12/airplane/propth.html | 事実 |
| マルチコプターの範囲・持続時間・最適速度を、ブレード要素・運動量理論と、モーターとバッテリーのモデルで見積もる研究。6機の市販機の質量・プロペラ半径・電池・メーカー公称の持続時間・見積りの表(Mavic 2:0.91 kg、半径11.0 cm、4S1P 3.9 Ah、公称31分/Matrice 200:6.14 kg、21.6 cm、6S2P 15.3 Ah、24分/Matrice 600 Pro:15.5 kg、6×26.7 cm、6S6P 34.2 Ah、18分)、見積りがほぼメーカー公称の10%以内 | Bauersfeld・Scaramuzza(2022)の要旨と表(メーカー公称の値) 出典2 https://doi.org/10.1109/LRA.2022.3145063 | 事実 |
| マルチコプターの特徴(精密なホバリングと垂直離着陸。引き換えに飛行は短く遅い傾向)。入れ子の制御(角速度→姿勢→速度・位置)と、角速度の制御が最も重要であること。ESCやモーターで最適な調整ゲインが変わること。DShotのESC通信と、一部のESCがテレメトリ(温度・電圧・電流・回転数)を返すこと。モーターごとに回転方向(CW/CCW)を設定すること | PX4 Guideの4つのページ 出典3 https://docs.px4.io/main/en/getting_started/px4_basic_concepts.html 出典4 https://docs.px4.io/main/en/flight_stack/controller_diagrams.html 出典5 https://docs.px4.io/main/en/config_mc/pid_tuning_guide_multicopter_basic.html 出典6 https://docs.px4.io/main/en/peripherals/dshot.html 出典7 https://docs.px4.io/main/en/config/actuators.html | 事実 |
| 市販のリチウムイオンのエネルギーセルが150〜270 Wh/kg、平均電圧3.6 V、LiPoセルが150〜200 Wh/kg | NASAの小型衛星技術の資料 出典8 https://www.nasa.gov/smallsat-institute/sst-soa/power-subsystems/ | 事実 |
| ねじりのあるブレードのプロペラは、同じ推力で、ねじりのないブレードより、プロペラの効率の指標(figure of merit)が最大9.3%高く、音圧レベルが最大4.3 dB小さいこと | Sunら(2023)の要旨 出典9 https://doi.org/10.3390/drones7040252 | 事実 |
| 7インチFPV機のフレーム(AZ31マグネシウム鋳造、6061-T6アルミ、炭素繊維)の比較:2 kg積載でマグネシウムの振動パワーがアルミより49%小さい、共振ピーク、モーターの平均温度(マグネシウム51.8℃、アルミ50.3℃、炭素繊維77.5℃) | Milenin(2026)の要旨 出典10 https://doi.org/10.3390/pr14091361 | 事実 |
| PETGと炭素繊維の3D印刷:充填パターン21種から5種を選び、直線充填が引張強さ35 N/mm²、Support Cubicが衝撃吸収6.5 J、最適フレームが12 m(23.5 J)の落下に耐え、従来の炭素フレームの破損の閾値を上回ったこと | Palaniappanら(2026)の要旨 出典11 https://doi.org/10.1038/s41598-026-38051-3 | 事実 |
| プロペラの回転による加振と機体の固有振動数が重なると共振してセンサーが乱れること、固有振動数を加振の最大周波数より高くする設計(腕・脚の寸法と剛性) | Tulluら(2018)の要旨 出典12 https://doi.org/10.1016/j.compstruct.2018.03.014 | 事実 |
| ISO 21895:2026(分類と格付け、2026年9月発行、2020年版は廃止手続き中)、ISO 21384-2:2021(構成要素)、ISO 21384-3:2026(運用手順、2026年8月)、ISO 21384-4:2025(用語)、ISO 5309:2023(振動の試験法)の題名・適用範囲・状態 | ISOの5つのページ 出典13 https://www.iso.org/standard/91003.html 出典14 https://www.iso.org/standard/80123.html 出典15 https://www.iso.org/standard/88660.html 出典16 https://www.iso.org/standard/85053.html 出典17 https://www.iso.org/standard/81112.html | 事実 |
| 屋外を飛行させる100 g以上のすべての無人航空機は、登録・登録記号の表示・リモートID機能が法律で義務づけられていること | 国土交通省の無人航空機総合窓口サイト 出典18 https://www.mlit.go.jp/koku/info/index.html | 事実 |
| 必要な推力 T=質量×9.81、理想の吸い込み動力 P=T^1.5÷√(2ρA)(NASAの式から、ホバリングでV0=0、ディスク通過速度Ve/2として導いた)、3機の理想と実際の平均電力(43.7 W/112 W、390 W/849 W、1,033 W/2,531 W。1セル3.7 V、ρ=1.225 kg/m³と仮定)、飛行時間のモデル(m0=1.0 kg、A=0.2 m²、η=0.4、150 Wh/kg、80%、最大は電池2.0 kgで約25分)、最適が mb=2×m0 になること | 本稿の計算(仮定は本文と図に明記) | 本稿の計算 |
| ロータ面積・総合効率・電池のエネルギー密度の仮定値、特定の機体の実際の設計値、実測の飛行時間、機体の材料別の寿命・コスト、米国のFCCやFAAなど各国の規則の詳細は、本稿の調査範囲で確認できなかったため(または対象外のため)記載していません | 本稿の調査範囲 | 解説 |
| 推力と重さの比べっこ、4つのプロペラの組み合わせの基本形、部品のつながり、たとえ(扇風機で空気を下へ押す、綱引き)、素材の視点、図が説明のための作図または枠であること | 本稿による解説(出典の事実をもとにした読み取り) | 解説 |
最終更新:2026年10月25日/出典は一次情報(NASA Glenn・PX4 Guide の技術資料、NASA の電池の資料、IEEE RA-L・Processes・Scientific Reports・Composite Structures・Drones の論文、ISO のページ、国土交通省の資料)に限定しています。メーカー公称の値は「メーカー公称」と明記し、独立に検証されたものとは区別しました。 計算例(理想の動力、平均電力、飛行時間のモデル)は本稿が作った説明用の計算で、特定の機体の設計値ではありません。 ロータ面積・効率・電池密度の実機の値、実測の飛行時間、材料別の寿命・コスト、各国の規則の詳細については、確認できなかったため(または対象外のため)記載していません。 図はすべて説明用の概念図または本稿の計算を含む作図で、図1と図5はImageGen生成の概念画像です。実際の機体・装置・外観を示すものではありません。