TECHNOLOGY EXPLAINER
マイクロロボットと生物模倣ロボット
― 粘る水の中を進む小さな機械と、生物の「しくみ」を写した材料設計
髪の毛ほどの太さのロボットが、温度を感じて液体を送る。磁石の力で、ミリメートルの軟らかい機械が泳いで、歩いて、跳ぶ。生きた筋肉をゼリー状の足場に載せたロボットが、一歩を踏み出す。これらはどれも、ここ数年の研究で報告されたものです。 この記事は、ロボットや生物の知識がなくても読めるように、①どれくらい小さいのか、②小さな世界で水が「粘る」理由(数字で確かめます)、③磁場・光・化学・生きた筋肉という動かし方、④生物のどんなしくみを写したか、⑤材料(磁性エラストマー、形状記憶ポリマー、ハイドロゲル、圧電セラミック)、⑥医療・環境での用途と課題、の順に、図と小さな計算で説明します。
この記事で扱うものは、すべて研究段階です。医療や環境での実用を断定せず、確認できたこと/大学・機関の主張/計画/確認できなかったことを分けて書きます。医療の助言は書きません。
- 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- どれくらい小さいのか:大きさの地図
- 小さな世界の物理:水が「粘る」
- 4つの動かし方:磁場・光・化学・生きた筋肉
- 生物のしくみを写す:繊毛・羽ばたき・深海魚・筋肉
- 材料:磁性エラストマー、形状記憶ポリマー、ハイドロゲル、圧電セラミック
- 医療・環境での用途と課題:研究から現場へ
- いまどこまで来たか(2026年10月25日確認)
- 評価・標準の読み方
- 用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出・整理した値
未確定/将来=計画・目標・研究中で、実績が確認できていない事項
このほか、構造の整理や素材から見た読み取りは「解説」として区別します。推測は太字で示します。たとえ話には、必ず「たとえの限界」を書きます。
取り上げる事例は、実験室・水槽・マウスなどでの試験の結果です。人での臨床使用や、環境の現場での実用は、本稿の出典の範囲では確認できませんでした。論文や大学の発表の「世界初」「実証」などの言葉は、大学・研究者の主張として書き、どの環境で、どれだけの大きさ・時間で確かめたかを添えます。 生きた細胞や生体への使用が出てきますが、この記事は一般的な技術解説で、医療・安全の助言ではありません。この分野は変化が速いため、状態には確認日(2026年10月25日)を付けています。
1. 3行でわかる/読む前に知っておくこと/シリーズの中での位置
- 「小さい」と、水は別の物質のように粘ります。数mmから数µmの「小規模ロボット」は、狭い閉じた空間に入れる可能性がある、と研究者は述べています事実[参考資料1]。長さ2 µmの粒が水中を毎秒20 µmで進むときのレイノルズ数(慣性と粘りの比)は、本稿の計算で約4×10⁻⁵ と、慣性がまったく効かない世界です本稿の計算。
- 動かし方は4つ:磁場、光、化学、生きた筋肉。磁場は体内のような閉じた空間での遠隔操作に安全で有効な方法とされ事実[参考資料2]、光は無線で場所を選んで当てられ事実[参考資料4]、化学は触媒や金属の反応で事実[参考資料5・6]、生きた筋肉はETH Zurichが2026年に跳ぶ・泳ぐ・歩く・つかむ動きを報告しています事実[参考資料13]。
- 材料の設計が、動きを決めます。磁性粒子入りのエラストマー、形状記憶ポリマー、液晶エラストマー、ハイドロゲル、圧電セラミックなどが使われます。医療・環境での用途は、研究の中心がまだ実験室で、Leeら(2023)は「多くが臨床に移しにくい材料の概念実証にとどまる」と述べています事実[参考資料7]。
前提知識はありません。ロボットは、「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組み合わせと考えてください。小さなロボットでは、電池やモーターを載せる余裕がほとんどないので、外から力を与える(磁場・光)か、その場にある燃料で動く(化学)か、生きた筋肉を使う、という工夫が必要になります。
この記事は、ドローン・ロボティクスの分野で、「小さい」ことで生まれる課題と、生物に学ぶ設計を扱います。ソフトなアクチュエータ(電圧で変形する膜、人工筋肉)は『ソフトアクチュエータと人工筋肉』編、形状記憶の金属は『形状記憶合金』編、磁石の材料は『永久磁石とレアアース』編、水中で動く機械は『水中・海洋ロボット』編、触覚を伝える皮膚は『触覚センサーと電子皮膚』編で扱います。医療機器としての審査の見方は『手術支援ロボット』編が参考になります。
2. どれくらい小さいのか:大きさの地図
「マイクロロボット」という言葉は、いろいろな大きさに使われます。Huら(2018)は、「小規模(small-scale)」のロボットを、数mmから数µmの大きさと述べ、これが狭い閉じた空間に非侵襲で入れる可能性があるとしています事実[参考資料1]。1 mmは1,000 µm、髪の毛の太さは約0.1 mm(100 µm)です。
図は、本稿で取り上げる事例を、長さの対数の目盛り(10倍ごとの目盛り)に並べたものです。一番小さいのは、白金と金の短い棒(ロッド)で、長さ約2 µmです事実[参考資料5]。Cornellの微小ロボットは「髪の毛ほどの直径」と説明されています事実[参考資料10]。ETHの筋肉ロボットは約15 mm事実[参考資料13]、昆虫サイズの飛行ロボットは、質量500 mg未満、翼幅5 cm未満と定義されています事実[参考資料14]。
対数の目盛りでは、10倍ごとに同じ間隔で並びます。たとえば、2 µmのロッドと15 mmの筋肉ロボットの差は、約7,500倍です(15 mm ÷ 2 µm = 15,000 µm ÷ 2 µm)本稿の計算。普通の目盛りで描くと、一番小さいものは点にもなりません。「小さなロボット」とひとまとめにしても、10の数乗の違いがあることに注意してください。
3. 小さな世界の物理:水が「粘る」
泳ぐものにとって、水は「サラサラ」でしょうか、「ねばねば」でしょうか。答えは大きさと速さで変わります。その目安がレイノルズ数で、Re = 密度 × 速さ × 長さ ÷ 粘度、で計算します。数が大きいほど慣性(動き続けようとする性質)が効き、小さいほど粘りが支配します。
水の密度を1,000 kg/m³、粘度を0.001 Pa·sと仮定して計算してみましょう。長さ2 µm、速さ20 µm/sの粒(Paxtonら(2004)のロッドを、1 µmのPtと1 µmのAuの区間の合計2 µm、最大10体長/s×2 µmと見なした値)では、Re = 1,000 × 0.000020 × 0.000002 ÷ 0.001 = 約4×10⁻⁵ です本稿の計算。ETHの歩く筋肉ロボット(長さ約15 mm、速さ6.2 mm/s。水中と仮定)では約93本稿の計算、泳ぐ人(1.7 m、1 m/s)では約1.7×10⁶ です本稿の計算。
Reが10⁻⁵ほどの世界では、動くのをやめた瞬間に止まります(慣性で滑らない)。たとえるなら、蜂蜜の中で泳ぐようなものです(たとえの限界:実際の粘度は蜂蜜よりずっと低く、重要なのは大きさと速さを含めた比です)。この世界の物理は、Purcellの「Life at low Reynolds number」(1977)がよく知られた解説です事実[参考資料9]。
往復の動きでは、進めない
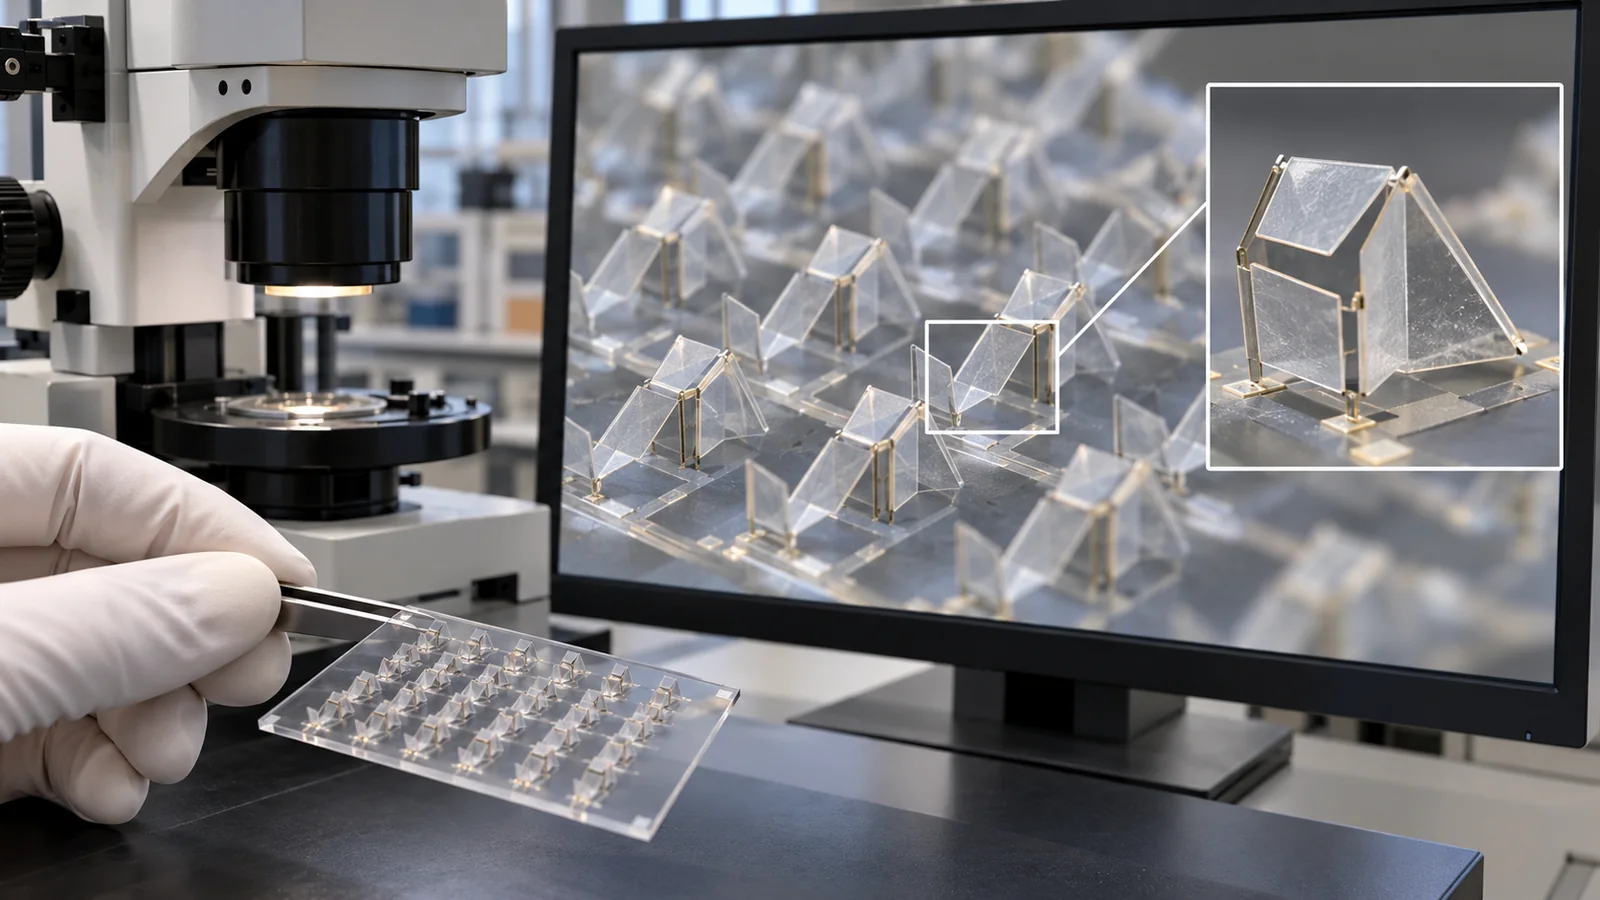
粘りが支配する世界では、行きと同じ形を逆にたどって戻る動き(往復運動)では、正味の流れや進みが残りません。進むには、順序をずらした動き(非相反の動き)が必要です(Purcellの議論、本稿による要約)事実[参考資料9]。Cornellの微小ロボットは、2つの蝶番を決まった順序で動かすパドル状の動きで液体を押します。繊毛(ゾウリムシが動いたり、液体を送ったりするのに使う細い毛)に学んだ設計です事実[参考資料10]。
誤りです。大きさが変わると、効く力が変わります。小さいほど、慣性が効かず、粘りが支配します(第3章)。そのため、大きな機械の動かし方(プロペラ、往復する足など)をそのまま縮めても、進めないことがあります。縮小ではなく、大きさに合った原理を選び直す必要があります(Purcellの議論に基づく本稿の解説)。Cornellの微小ロボットも、動きを順序づける電子回路を載せて、粘る世界に合った動きを作っています[参考資料10]。
4. 4つの動かし方:磁場・光・化学・生きた筋肉
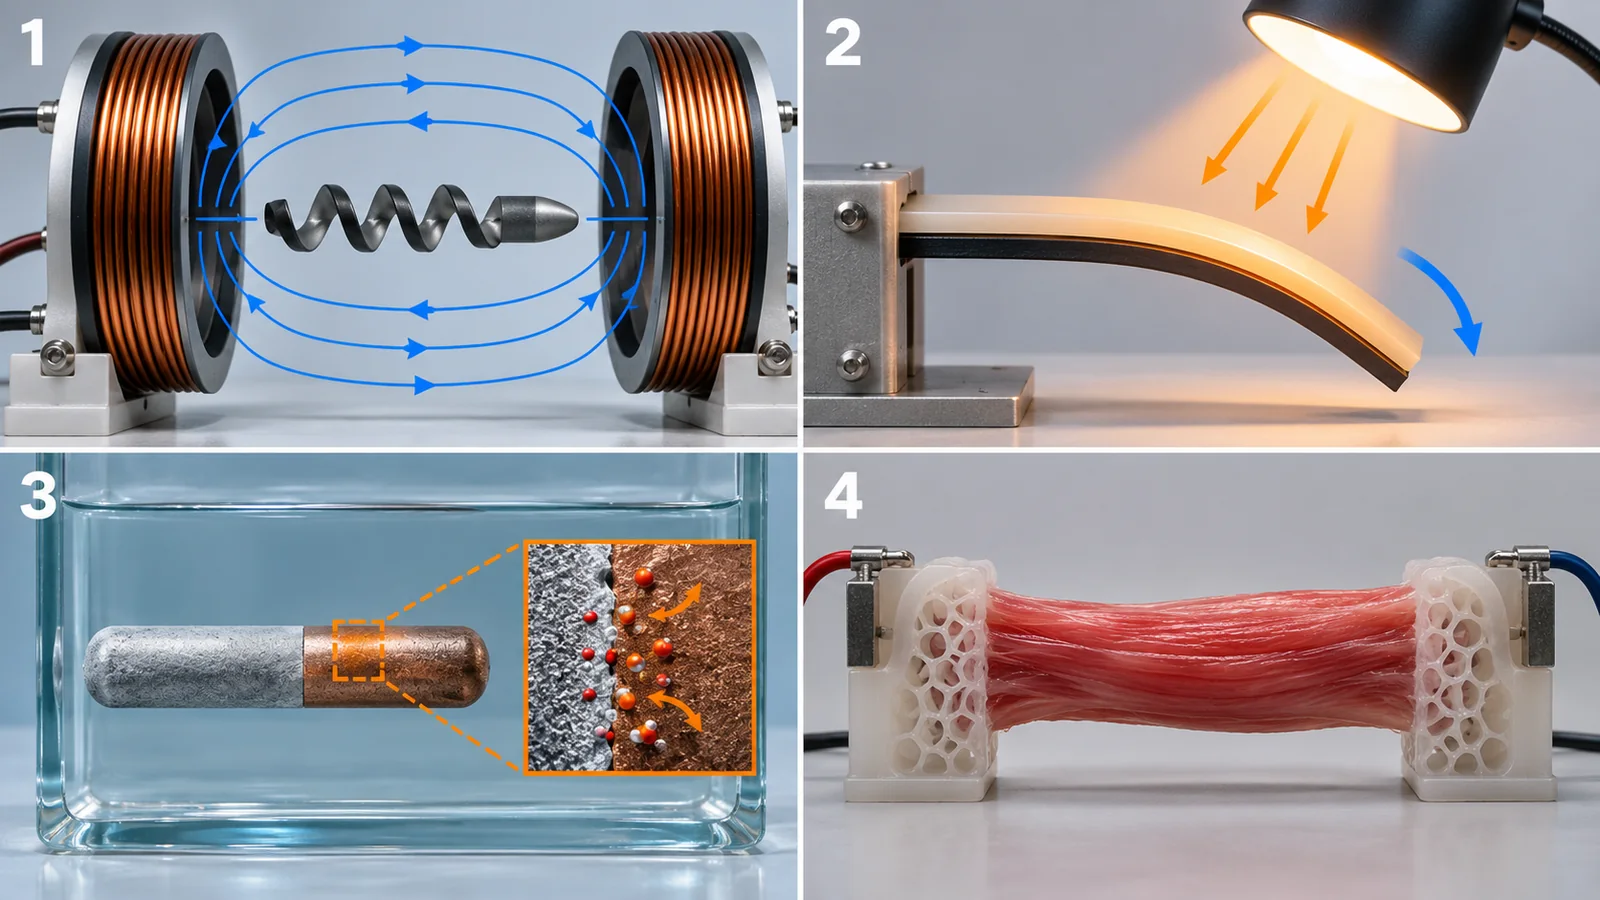
小さなロボットには、電池もモーターも載せにくいので、外から力をもらうか、その場の燃料を使う、あるいは生きた筋肉を使う方法が研究されています。Leeら(2023)は、微小ロボットを動かす力を、外部の場(磁場、音波、電場)と、環境のエネルギー源(化学反応、生体信号)に整理しています事実[参考資料7]。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。磁場・光・化学・生きた筋肉の4つの動かし方。例はHu・Kim(2018)、Palagi(2016)、Paxton(2004)、Gao(2015)、ETH(2026)の論文によります。
① 磁場:軟らかい素材に「磁石の粒」を入れる
磁場は、体内のような閉じた空間で、遠隔から操作する安全で有効な方法と、Kimら(2018)は述べています事実[参考資料2]。Huら(2018)は、磁気弾性の軟らかいmm級のロボットが、液体の中と表面を泳ぎ、液面を登り、固体の上を転がり・歩き、障害物を跳び越え、狭いトンネルを這い、荷物を運んで放出できると報告しています事実[参考資料1]。Kimらは、強磁性の微粒子を入れたエラストマーを3Dプリンターで印刷し、ノズルに磁場をかけて粒子の向きをそろえ、複雑な形へ速く変形する材料をつくりました事実[参考資料2]。
② 光:形を変えて「波」で泳ぐ
Palagiら(2016)は、光応答の液晶エラストマーでできた軟らかい微小ロボットを、構造化した単色光で動かし、進行波(体を波のように動かす泳ぎ方)で自分で進む仕組みを示しました。光は、無線で、場所を選んで当てられる、と述べています事実[参考資料4]。
③ 化学:触媒や金属が「その場の燃料」を使う
Paxtonら(2004)の触媒ナノロッドは、直径370 nm、白金(Pt)と金(Au)の長さ1 µmの区間をもつ棒で、過酸化水素水の中で、Pt側で酸素ができるために自分で動きます。2〜3%の過酸化水素水で、最大で毎秒10体長(体の長さの10倍)の速さ、力は10⁻¹⁴ Nの桁と報告されています事実[参考資料5]。Gaoら(2015)は、亜鉛のマイクロモーターをマウスに飲ませ、胃酸で動く亜鉛が胃壁への結合と滞留を高め、体が胃酸に徐々に溶けて荷物を放出し、有害なものを残さなかったと報告しています事実[参考資料6]。
Wehnerら(2016)は、完全に軟らかい材料だけで作った無線のロボットを報告しました。搭載した燃料の触媒による分解を、マイクロ流体の論理で自律的に制御し、発生した気体で流路を膨らませて動かします事実[参考資料15]。
④ 生きた筋肉:電気で縮む
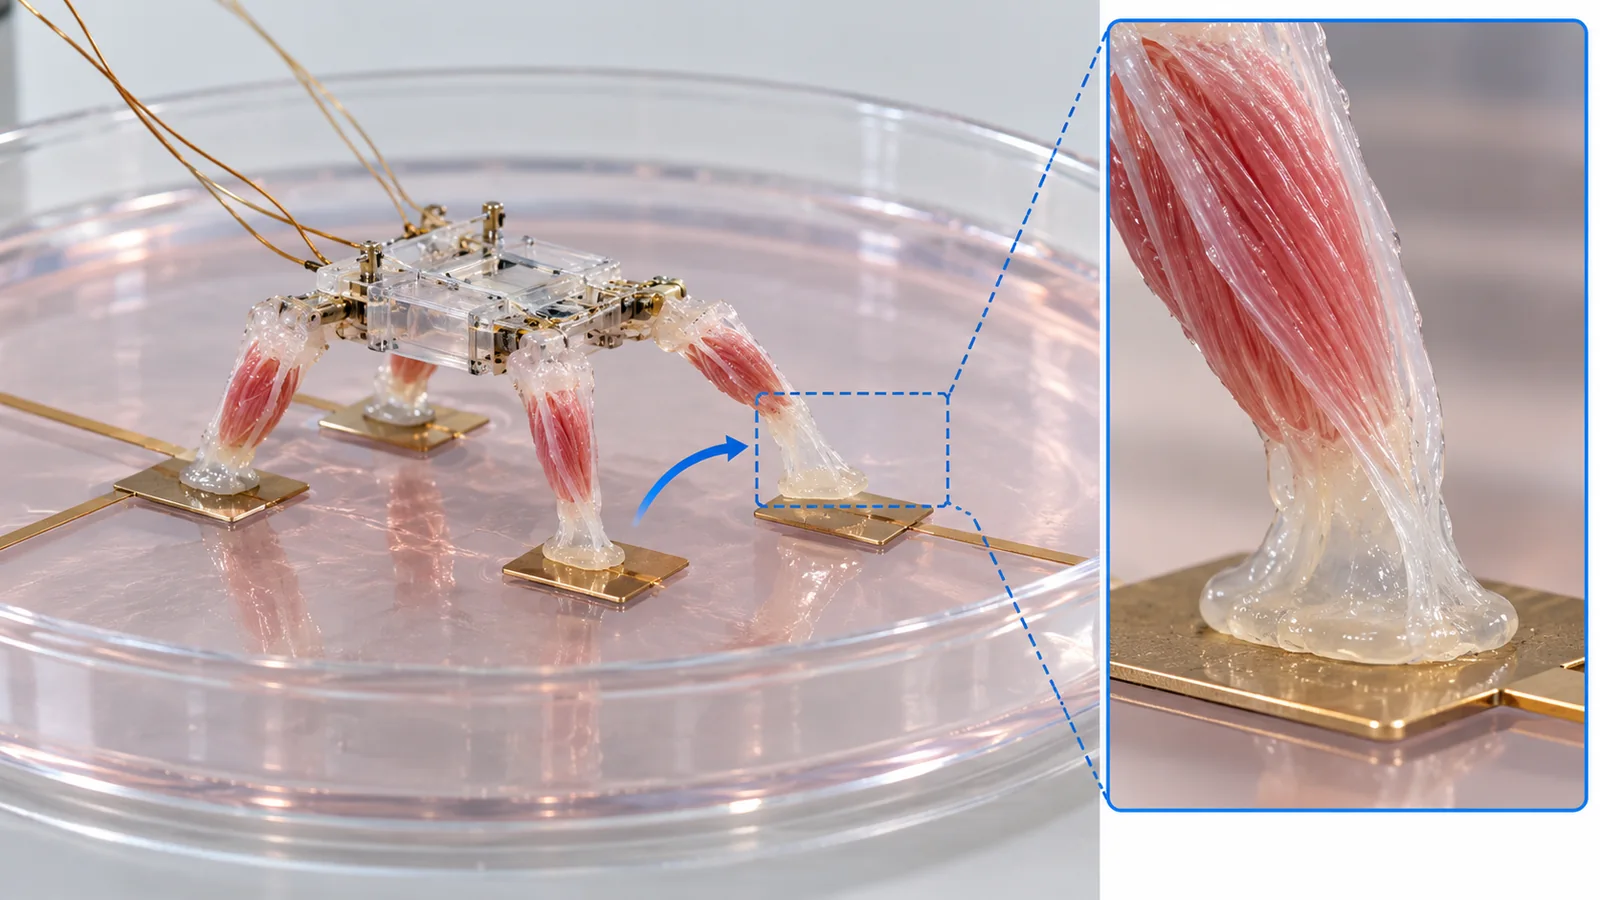
ETH Zurichのバイオアクチュエータは、マウスの筋芽細胞(C2C12)から作った生きた骨格筋と、ハイドロゲルの足場でできています。筋肉と足場を計算機の上で一緒に設計し、足場の溝で筋繊維の向きをそろえ、動きの範囲は同程度の筋肉の量の従来の設計の最大11倍と報告されています。跳ぶ・泳ぐ・歩く・つかむ動きが示され、歩行は6.2 mm/sでした事実[参考資料13・12]。
磁場や光は、外に装置が必要で、その場の環境(体内や水中)に届くかどうかが課題になります。化学は、燃料が必要で、その燃料が環境に適しているか(有害でないか)が課題です。生きた筋肉は、栄養を与え続ける必要があります。どれが最良かは決まらず、目的によって選びます(解説)。
5. 生物のしくみを写す:繊毛・羽ばたき・深海魚・筋肉
「生物模倣(バイオミミクリー)」は、生物の見た目をまねることではなく、しくみを設計に写すことです。本稿の事例を、「何を」「どの構造に」写したかで整理します。
繊毛:温度を感じて液体を送る(Cornell、2026年)
Cornell大学の研究チームは、2026年9月23日にNature Electronicsに、温度を感じ、その場の液体を送る微小ロボットを発表しました事実[参考資料11・10]。54個の蝶番つきの繊毛の列に、リーダーとフォロワーの2つの温度センシング回路が付き、回路どうしが互いに通信して繊毛の動きをそろえます。温度が決まった値より高いと順方向に、低いと逆方向に送ります。蝶番の順序をずらす動きは繊毛に、電子的に同期する仕組みはホタルに学んだとされます。ロボットは「髪の毛ほどの直径」と説明されています事実[参考資料10]。大学は、液体を「熱いところから冷たいところへ」運ぶことを、環境を変える微小ロボットの最初の例と述べています(大学の主張)。医療や農業への応用は、将来の可能性として語られた段階です未確定/将来。
羽ばたき:昆虫サイズの無線飛行(Jafferisら、2019年)
昆虫サイズ(質量500 mg未満、翼幅5 cm未満)のロボットは、電池などの搭載が難しく、長く外部の電源につないで飛ばされてきました。Jafferisらは、90 mgの機体が、アルミナで補強した圧電アクチュエータ2つで4枚の翼を動かし、光電池と信号発生器を含め259 mg、消費電力110〜120 mWで、持続的な無線飛行をしたと報告しています事実[参考資料14]。水中と空中を行き来する大きめの羽ばたきロボットは、本シリーズ『水中・海洋ロボット』編で扱います事実[参考資料17・18]。
深海魚:硬い殻をなくす(Liら、2021年)
Liらは、シンカイクサウオ(深海の魚)の構造に学び、電子部品をシリコーンに埋め込んで硬い殻なしに動くソフトロボットを報告しました。部品の間の応力を減らすため、部品を分散して配置しています事実[参考資料16]。
筋肉:筋組織と足場の一体設計(ETH Zurich、2026年)
ETHの研究は、筋肉の量そのものより、筋肉と足場の相互作用が動きを決めると考え、両方を計算機で一緒に設計しました事実[参考資料12]。筋肉の形が、固定された制約ではなく、設計できる変数になる、と研究者は述べています事実[参考資料12]。
6. 材料:磁性エラストマー、形状記憶ポリマー、ハイドロゲル、圧電セラミック
小さなロボットの「筋肉」「骨」「燃料」は、材料の選択で決まります。本稿の事例の材料を整理します。
Kimら(2018)の材料は、エラストマーに強磁性の微粒子を分散した複合材料のインクです。印刷中にノズルへ磁場をかけると、粒子の向きがそろい、押し出された細い線ごとに磁化の向きが決まります。完成した構造物に磁場をかけると、その向きに応じて速く、遠隔で形が変わります事実[参考資料2]。つまり、材料(粒子の種類と量)と、プロセス(磁場をかけながらの印刷)の組み合わせで、動きを設計できます。
Zeら(2020)は、2種類の磁性粒子を非晶質の形状記憶ポリマーに入れました。低保磁力の粒子は、磁場の変化による誘導加熱で、ポリマーのマトリックスを軟らかくします。高残留磁化の粒子は、磁場で速く形を変えます。冷やすと、変形した形が固定されます事実[参考資料3]。形状記憶合金(金属が温度で形を戻す。本シリーズ『形状記憶合金』編)とは別の、ポリマーの形状記憶です。
ETHのバイオアクチュエータの足場は、GelMA(ゼラチンにメタクリロイル基を付けたもの)とPEGDA(ポリエチレングリコールのジアクリレート)を混ぜた樹脂を、光で固めるキセログラフィー(光で立体を一度に造形する方法。足場1個に約60秒)で作られ、筋繊維を並べる細い溝があります。筋肉の層は、GelMAなどに細胞を混ぜて足場に載せ、2週間ほどの培養で縮む筋肉になります。足場の硬さは約16.5 kPaが適していたと、論文は述べています(より軟らかいと、筋肉が丸まってしまう)事実[参考資料13]。
生きた組織には、栄養と酸素の拡散の限界(約100 µm)があり、筋肉の層が厚くなると中心が育ちません(論文の記述)事実[参考資料13]。ETHは、大きな系には人工の血管(血液の通り道)が必要で、個体差も課題と述べています事実[参考資料12]。素材の設計だけでなく、生物の限界が、材料のサイズと形を決めます(本稿による解説)。
昆虫サイズの無線飛行ロボットは、圧電アクチュエータ(電圧で伸び縮みするセラミック)を使い、アルミナで補強しています。機体は90 mgで、光電池などを含めて259 mg、消費電力は110〜120 mWと、論文は述べています事実[参考資料14]。軽さ、電力、力のバランスで、材料と構造が選ばれます。空を飛ぶ小型機の電池と重さのトレードオフは、本シリーズ『マルチコプターの原理と設計』編と共通の考え方です(解説)。
7. 医療・環境での用途と課題:研究から現場へ
医療:期待と、いまの段階
微小ロボットは、薬の運搬(ドラッグデリバリー)、生体物質の運搬、低侵襲の手術などへの応用が探られています。しかしLeeら(2023)は、現在の取り組みの多くが、臨床に移しにくい材料を使う概念実証にとどまっていると述べます。そして、「design-by-problem(解けていない課題から設計する)」の方針を提案し、生分解性の材料(体内で分解されて残らない材料)、送達(デリバリー)の方法、既に臨床で検討された生体材料の選択が鍵だと述べています事実[参考資料7]。生分解性は、固形腫瘍や血流のように、体が自然に排出できない場所では必須で、磁性の付与も、コバルトより酸化鉄のように、生体適合性の高いものが好ましいとされます事実[参考資料7]。
動物での試験は、Gaoら(2015)のマウスの胃での亜鉛マイクロモーターのように、体の中での評価の最初の一歩の段階です事実[参考資料6]。人での臨床使用の例は、本稿の出典の範囲では確認できませんでした。
環境:汚染物質の分解・除去・モニタリング
マイクロ・ナノモーターは、動く反応器(mobile reactor)として、汚染物質の分解・除去、細菌の殺菌、環境のモニタリングに使う研究があります。Heら(2024)のレビューは、実験室の成果を大規模な現場の応用に移すことが課題だと述べています事実[参考資料8]。
不正確です。これまでの研究は、試験管・水槽・マウスなどでの概念実証が中心で、人での臨床使用は確認できませんでした。体内で使うには、分解されて残らない材料、狙った場所に届けること、安全性の評価が必要で、研究者自身が「臨床への移行が課題」と述べています[参考資料7]。この記事は、治療の効果や安全性を示すものではありません。
概念実証の材料(ニッケル、コバルトなど)と、体内で使える材料(生分解性ポリマー、酸化鉄など)は別の設計です。Leeらの表は、PLGA(乳酸とグリコール酸の共重合体)のような生分解性ポリマーが、分解の速さを成分の比で調整でき、すでに臨床で使われた実績があることを整理しています事実[参考資料7]。環境で使う場合も、回収できるか、分解されるか(環境に残らないか)が、材料の選択を決めます(本稿による解説。環境側の材料の要件は、出典で確認できませんでした)。
8. いまどこまで来たか(2026年10月25日確認)
この分野は変化が速いので、一次情報で確認できたことを、確認日つきで整理します。大学・機関の発表は、その主張として書きます。
| 項目 | 確認できたこと | 区分 |
|---|---|---|
| 温度を感じて液体を送る微小ロボット(Cornell) | 2026年9月23日にNature Electronicsに掲載。54個の蝶番つき繊毛、リーダー・フォロワーの回路。医療・農業への応用は将来の可能性として語られた段階[参考資料11・10] | 事実 未確定/将来 |
| 生きた筋肉のバイオハイブリッドロボット(ETH) | 2026年9月11日にNature Communicationsに掲載。約15 mm、動きの範囲が最大11倍、栄養液が必要。長期使用や大型化には人工血管などが必要と研究者は述べる[参考資料13・12] | 事実 未確定/将来 |
| 昆虫サイズの無線飛行 | 2019年に90 mgの機体が持続的な無線飛行を報告(光電池を使用)[参考資料14] | 事実 |
| 動物での評価 | マウスの胃での亜鉛マイクロモーター(2015年)。人での臨床使用は、本稿の出典の範囲では確認できなかった[参考資料6・7] | 事実 未確定/将来 |
| 環境の現場での利用 | レビュー(2024年)は、実験室から大規模な現場への移行を課題と述べる。現場での実用例は確認できなかった[参考資料8] | 未確定/将来 |
| 国際規格(ISO・IEC)の該当番号、各研究の再現性、Cornellのロボットの正確な寸法 | 本稿の調査範囲では確認できなかった | 未確定/将来 |
確認日は2026年10月25日。大学・機関の計画や目標は、達成済みの事実とは別です。
数mmから数µmの「小規模ロボット」は、粘りが支配する世界(レイノルズ数が小さい)で動くため、往復ではなく順序をずらした動きが要ります。動かし方は磁場・光・化学・生きた筋肉で、材料は、磁性粒子入りのエラストマー、形状記憶ポリマー、液晶エラストマー、ハイドロゲル、圧電セラミックなどです。生物のしくみ(繊毛、羽ばたき、深海魚、筋肉)を設計に写す研究が進んでいます。医療や環境での用途は、実験室・動物での概念実証の段階で、分解性、届ける方法、規模の拡大が課題です。
9. 評価・標準の読み方
小さなロボットの良し悪しは、1つの数字では測れません。「何が動くのか」「どれくらいの速さか」「どれだけの力か」「何回動くか」「環境で壊れないか」「体内で分解されるか」といった複数のものさしがあります。速さは体長あたりで比べることが多く、たとえばPaxtonらのロッドは毎秒10体長、ETHの歩行ロボットは、本稿の計算で毎秒約0.41体長(6.2 mm/s ÷ 15 mm)です本稿の計算。ただし、大きさ・環境(水中か、皿の上か)・動かし方がそれぞれ違うので、数字を並べて優劣はつけられません。何を測り、何を測っていないかを、確認できた範囲で表にします。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針 | 読み方の注意 |
|---|---|---|---|
| 速さ | 体長あたりの速さ:Paxtonらのロッド最大10体長/s[参考資料5]事実。ETHの歩行は6.2 mm/s[参考資料12] | 統一された規格は、確認できなかった | 体長が違うものを比べない。環境(流体の粘度、基板)を確認 |
| 動きの範囲・力 | ETH:同程度の筋肉の量の従来の設計に比べ、動きの範囲が最大11倍(論文の主張)[参考資料13]事実 | 確認できなかった | 「最大」は条件を選んだ最良の値。比較の相手と条件を確認 |
| 安全性(体内で使う場合) | マウスでの分布・滞留・急性毒性の評価(Gaoら)[参考資料6]事実 | 医療機器・医薬品としての審査(FDAなど)。微小ロボット専用の標準は確認できなかった。審査の考え方は、本シリーズ『手術支援ロボット』編を参照 | 動物での結果は、人での安全性を示さない。長期の毒性、分解産物は別に評価が必要(推測) |
| 生分解性・材料 | Leeらの表:生分解性ポリマーの分解の速さ・免疫への影響・FDAでの扱い・加工法[参考資料7]事実 | 材料ごとの規格は、本稿では確認していない | 「生体適合」と「生分解」は別。体のどこで使うかで要件が違う |
| 再現性・信頼性 | ETHの論文:個体差、歩留まり85%(機能するバイオアクチュエータの割合)[参考資料13]事実 | 確認できなかった | 生体材料は個体差が大きい。同じ条件で何回再現できたかを確認 |
| 研究の成熟度 | 試験管・水槽・動物・臨床・現場の段階(本稿の整理)本稿の計算 | 公式な統一の尺度は、確認できなかった | 「動いた」と「使える」は別。環境の大きさ・時間・回数を確認 |
表の整理は本稿の計算(整理)。ASTM International の規格・サイトは参照していません。医療の標準は、本文を確認していないため、名称・番号を書いていません。
読み方の注意(素材技術者向け)
- 実演とベンチマーク、現場は違います:顕微鏡の下や皿の上の動きは、血液や土壌などの現場の環境(流れ・粘度・汚れ)での性能を示しません。
- 大学の発表と第三者の検証は違います:大学・研究者の「最初の例」「最大11倍」は、その研究の主張です。独立した追試の有無は、確認できた範囲では見当たりませんでした。
- 標準は「あるか」を確認します:微小ロボットの専用の国際規格は、本稿の調査範囲では確認できませんでした。医療に使う場合は、機器・薬としての審査を受ける必要があります(推測)。
- 計画と達成は違います:医療・農業への応用、人工血管による大型化は、いずれも未確定です。
10. 用語集
- マイクロロボット
- 数mmから数µmほどの小さなロボット。電池やモーターを載せにくい。
- レイノルズ数(Re)
- 慣性と粘りの比。小さいほど、粘りが支配する。
- 非相反の動き
- 行きと帰りで、同じ形を逆にたどらない動き。粘る世界で進むのに必要。
- 繊毛
- 細胞の表面にある細い毛。動いて、液体を送ったり、細胞を進めたりする。
- 体長あたりの速さ
- 1秒に何体長進むか。大きさの違うものを比べる目安。
- 磁性エラストマー
- ゴムのような素材に磁性粒子を分散させたもの。磁場で形が変わる。
- 強磁性
- 磁石になる性質(鉄などの金属)。
- 形状記憶ポリマー
- 温度などで、一時的な形から元の形に戻る高分子。
- 液晶エラストマー
- 液晶の分子の並びを持つゴム状の素材。光や熱で変形するものがある。
- ハイドロゲル
- 水を多く含むゼリー状の高分子。軟らかく、生体に近い。
- GelMA/PEGDA
- ゼラチンの誘導体/ポリエチレングリコールの誘導体。光で固まるゲルの材料。
- キセログラフィー
- 光で立体を一度に造形する3D印刷の方法。
- 圧電素子
- 電圧をかけると伸び縮みする材料(セラミックなど)。
- 触媒ナノモーター
- 触媒の反応で生じる力で、自分で動く微小な粒や棒。
- バイオハイブリッドロボット
- 生きた細胞や組織と、人工の部品を組み合わせたロボット。
- in vitro/in vivo
- 試験管など体の外での試験/生きた動物や人の体の中での試験。
- 生分解性
- 体内や環境で、分解されて残らない性質。
- 生体適合性
- 体の中で、有害な反応を起こさない性質。
- ドラッグデリバリー
- 薬を、必要な場所に届けること。
- PLGA
- 乳酸とグリコール酸の共重合体。体内で分解される高分子の一つ。
- 概念実証(proof of concept)
- 原理が成り立つことを、小さな試験で示すこと。実用性を示すものではない。
11. 参考資料(一次情報)
- Hu W. et al. “Small-scale soft-bodied robot with multimodal locomotion”, Nature 554, 81-85 (2018) — doi.org/10.1038/nature25443
- Kim Y. et al. “Printing ferromagnetic domains for untethered fast-transforming soft materials”, Nature 558, 274-279 (2018) — doi.org/10.1038/s41586-018-0185-0
- Ze Q. et al. “Magnetic Shape Memory Polymers with Integrated Multifunctional Shape Manipulation”, Advanced Materials 32, 1906657 (2020) — doi.org/10.1002/adma.201906657
- Palagi S. et al. “Structured light enables biomimetic swimming and versatile locomotion of photoresponsive soft microrobots”, Nature Materials 15, 647-653 (2016) — doi.org/10.1038/nmat4569
- Paxton W. F. et al. “Catalytic Nanomotors: Autonomous Movement of Striped Nanorods”, Journal of the American Chemical Society 126, 13424-13431 (2004)(Penn Stateの論文記録ページで要旨を確認。DOI 10.1021/ja047697z) — pure.psu.edu/en/publications/catalytic-nanomotors-autonomous-movement-of-striped-nanorods/
- Gao W. et al. “Artificial Micromotors in the Mouse’s Stomach: A Step toward in Vivo Use of Synthetic Motors”, ACS Nano 9(1), 117-123 (2015)(PMCの公開版) — pmc.ncbi.nlm.nih.gov/articles/PMC4310033
- Lee J. G. et al. “Microrobots for Biomedicine: Unsolved Challenges and Opportunities for Translation”, ACS Nano 17(15), 14196-14204 (2023)(PMCの公開版) — pmc.ncbi.nlm.nih.gov/articles/PMC10928690
- He Y. et al. “Application of Micro/Nanomotors in Environmental Remediation: A Review”, Micromachines 15(12), 1443 (2024) — doi.org/10.3390/mi15121443
- Purcell E. M. “Life at low Reynolds number”, American Journal of Physics 45(1), 3-11 (1977) — doi.org/10.1119/1.10903
- Cornell Chronicle “Microscopic robots inspired by fireflies, cilia sync to reshape surroundings”(Cornell大学の発表。2026年9月。確認日 2026年10月25日) — news.cornell.edu/node/333690
- Wang W., Zhang J. et al. “Microscopic robots that sense and reshape their environment”, Nature Electronics (2026年9月23日。確認日 2026年10月25日。本文は未確認) — doi.org/10.1038/s41928-026-01709-x
- ETH Zurich “One small leap for a muscle, one giant step for robotics”(ETH Zurichの発表。2026年10月22日。確認日 2026年10月25日) — ethz.ch/en/news-and-events/eth-news/news/2026/10/one-small-leap-for-a-muscle-one-giant-ste
- Balciunaite A. et al. “Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots”, Nature Communications 17, 10732 (2026年9月11日。公開版を確認) — doi.org/10.1038/s41467-026-77655-1
- Jafferis N. T. et al. “Untethered flight of an insect-sized flapping-wing microscale aerial vehicle”, Nature 570, 491-495 (2019) — doi.org/10.1038/s41586-019-1322-0
- Wehner M. et al. “An integrated design and fabrication strategy for entirely soft, autonomous robots”, Nature 536, 451-455 (2016) — doi.org/10.1038/nature19100
- Li G. et al. “Self-powered soft robot in the Mariana Trench”, Nature 591, 66-71 (2021) — doi.org/10.1038/s41586-020-03153-z
- Zufferey R. et al. “Leaping out of the water: Aerial-aquatic locomotion with flapping wings”, Science 393(6807), 207-211 (2026) — doi.org/10.1126/science.aeb6744
- MIT News “New flapping robot swims and flies like a diving bird”(2026年7月9日。機関の発表) — news.mit.edu/2026/new-flapping-robot-swims-and-flies-like-diving-bird-0709
12. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 「小規模ロボット」は、数mmから数µmの大きさで、狭い閉じた空間に非侵襲で入れる可能性があること。磁気弾性の軟らかいmm級ロボットが、液体の中と表面で泳ぎ、壁を登り、固体の上を転がり・歩き・跳び、狭いトンネルを這い、荷物の運搬と放出をしたこと | Huら(2018)の要旨 出典1 https://doi.org/10.1038/nature25443 | 事実 |
| 磁場は体内のような閉じた空間での遠隔操作に安全で有効な方法とされること。強磁性微粒子入りのエラストマーを、ノズルに磁場をかけて印刷し、粒子の向きをそろえて、複雑な3D形状へ速く変形する材料をつくったこと | Kimら(2018)の要旨 出典2 https://doi.org/10.1038/s41586-018-0185-0 | 事実 |
| 2種類の磁性粒子を非晶質の形状記憶ポリマーに入れた複合材料:低保磁力の粒子の誘導加熱でマトリックスが軟らかくなり、高残留磁化の粒子が磁場で形を変え、冷却すると形が固定されること | Zeら(2020)の要旨 出典3 https://doi.org/10.1002/adma.201906657 | 事実 |
| 光応答の液晶エラストマーでできた軟らかい微小ロボットが、構造化した単色光で進行波の動きをして推進すること。光は無線・拡張可能・時空間的に選択できること | Palagiら(2016)の要旨 出典4 https://doi.org/10.1038/nmat4569 | 事実 |
| 直径370 nm、長さ1 µmのPtとAuの区間をもつロッドが、過酸化水素水の中でPt側の酸素生成により自律的に動き、2〜3%で最大毎秒10体長の速さ、力は10⁻¹⁴ Nの桁であること | Paxtonら(2004)の要旨 出典5 https://pure.psu.edu/en/publications/catalytic-nanomotors-autonomous-movement-of-striped-nanorods/ | 事実 |
| 亜鉛ベースのマイクロモーターを、マウスに経口投与して胃で試験し、胃酸による推進が胃壁への結合と滞留を高め、体が胃酸に徐々に溶けて荷物を放出し、有害なものを残さなかったと報告されたこと(in vivoの最初の評価の一つ) | Gaoら(2015)の要旨 出典6 https://pmc.ncbi.nlm.nih.gov/articles/PMC4310033 | 事実 |
| 多くの微小ロボットの研究が、臨床に移しにくい材料の概念実証にとどまること。「design-by-problem」の提案。生分解性が多くの用途で必要で、概念実証の多くは非生分解性の部品を使うこと。外部の場(磁場・音波・電場)と環境のエネルギー源(化学反応・生体信号)で動かすという整理。酸化鉄をコバルトの代わりに使う例。表の生分解性ポリマー(PLGAなど) | Leeら(2023) 出典7 https://pmc.ncbi.nlm.nih.gov/articles/PMC10928690 | 事実 |
| マイクロ・ナノモーターが、汚染物質の分解・除去、細菌の殺菌、環境モニタリングに使われる研究があり、実験室から大規模な現場への移行が課題であること | Heら(2024)の要旨 出典8 https://doi.org/10.3390/mi15121443 | 事実 |
| 低レイノルズ数の世界の物理(粘性が支配する流れ、往復運動では進めないという原理) | Purcell(1977) 出典9 https://doi.org/10.1119/1.10903 | 事実 |
| Cornell:温度を感じて液体を送る微小ロボット。54個の蝶番つきの繊毛の列、2つの温度センシング回路(リーダーとフォロワー)、2つの蝶番の順序をずらす非相反の動き、温度が閾値より高いと順方向、低いと逆方向、「髪の毛の太さ」のロボット、ホタルに学んだ同期、2026年9月23日にNature Electronicsに掲載 | Cornellの発表、Nature Electronicsの論文情報 出典10 https://news.cornell.edu/node/333690 出典11 https://doi.org/10.1038/s41928-026-01709-x | 事実 |
| ETH:生きた骨格筋(マウスの筋芽細胞C2C12)とハイドロゲルの足場(GelMAとPEGDA)を計算で一体に設計。約15 mmのバイオアクチュエータ、足場の硬さ約16.5 kPa、キセログラフィー(約60秒)、溝つきの足場、動きの範囲が最大11倍、跳ぶ・泳ぐ・歩く・つかむ、歩行は6.2 mm/s、栄養液が必要、酸素・栄養の拡散限界は約100 µm、個体差、長期の使用は遠い | ETHの発表、Nature Communicationsの論文 出典12 https://ethz.ch/en/news-and-events/eth-news/news/2026/10/one-small-leap-for-a-muscle-one-giant-step-for-robotics.html 出典13 https://doi.org/10.1038/s41467-026-77655-1 | 事実 |
| 昆虫サイズ(質量500 mg未満・翼幅5 cm未満)の定義、90 mgの機体、アルミナで補強した圧電アクチュエータ2つで4枚の翼を駆動、光電池と信号発生器を含め259 mg、消費電力110〜120 mW、無線(束縛なし)の持続的な飛行 | Jafferisら(2019)の要旨 出典14 https://doi.org/10.1038/s41586-019-1322-0 | 事実 |
| 完全に軟らかい材料だけで作った無線のロボット:マイクロ流体の論理で、搭載した燃料の触媒分解を自律的に制御し、発生した気体で流路を膨らませて駆動する。成形・ソフトリソグラフィー・埋め込み型3D印刷で作ること | Wehnerら(2016)の要旨 出典15 https://doi.org/10.1038/nature19100 | 事実 |
| 深海のソフトロボット:電子部品をシリコーンに埋め込み硬い殻なしで、誘電エラストマーのひれ、10,900 mで動作、3,224 mで遊泳、部品を分散して応力を低減 | Liら(2021)の要旨 出典16 https://doi.org/10.1038/s41586-020-03153-z | 事実 |
| MIT・EPFLの羽ばたきロボット:300 g未満、水槽と湖での試験、翼の撥水性ナノ粒子の被覆、周波数と翼の柔軟性、予め設定された羽ばたき | Zuffereyら(2026)、MIT News 出典17 https://doi.org/10.1126/science.aeb6744 出典18 https://news.mit.edu/2026/new-flapping-robot-swims-and-flies-like-diving-bird-0709 | 事実 |
| レイノルズ数 Re=ρvL/μ(ρ=1,000 kg/m³、μ=0.001 Pa·sと仮定):ロッド(2 µm・20 µm/s)で約4×10⁻⁵、ETHの歩行ロボット(15 mm・6.2 mm/s)で約93、泳ぐ人(1.7 m・1 m/s)で約1.7×10⁶。ロッドの長さ2 µmは、1 µmのPtとAuの区間の合計と仮定 | 本稿の計算(仮定は本文と図に明記) | 本稿の計算 |
| 髪の毛の太さを約0.1 mmと置いた目安、図の位置、各駆動方式の長所・課題の整理、生物と工学の事例の対応、「推測」と注記した読み取り | 本稿による解説(出典の事実をもとにした読み取り) | 解説 |
| 患者への臨床使用の例、生分解性の微小ロボットの人での試験、Cornellの微小ロボットの正確な寸法と速さ、各研究の再現性、国際規格(ISO・IEC)の該当番号は、本稿の調査範囲で確認できなかったため記載していません | 本稿の調査範囲 | 解説 |
最終更新:2026年10月25日/出典は一次情報(Nature、Science、Nature Communications、Nature Electronics、ACS Nano、Advanced Materials、Micromachines などの論文、Cornell大学・ETH Zurich・MIT の発表)に限定しています。大学・研究者の主張は「主張」と明記し、独立した検証とは区別しました。 計算例(レイノルズ数、大きさの比、体長あたりの速さ)は本稿が作った説明用の計算で、特定の機器の仕様ではありません。この記事は一般的な技術解説であり、医療・安全の助言ではありません。 人での臨床使用、環境の現場での実用、Cornellのロボットの正確な寸法、国際規格の該当番号については、確認できなかったため記載していません。 図はすべて説明用の概念図または本稿の計算を含む作図で、図1と図6はImageGen生成の概念画像です。実際の装置・製品・外観を示すものではありません。