TECHNOLOGY EXPLAINER
ドローンの通信・測位・衝突回避
― 人の目が届かない距離を飛ぶために、機体は何を「つなぎ」「知り」「避け」「名乗る」のか
ドローンが遠くまで飛べるかどうかは、電池や翼だけで決まりません。操縦者から機体が見えない距離(目視外)を飛ぶには、①操縦用の通信(C2リンク)が切れず、②自分の位置が分かり、③ほかの航空機を見つけて避け、④自分が誰かを周囲に知らせることが要ります。この記事は、通信や航法を知らない素材技術者向けに、この4つのしくみを図で順に説明し、米国の規則(リモートID、目視外飛行の規則案)が確認日時点でどの段階にあるかを、官報などの公式文書で示します。
機器・国どうしの優劣は付けません。法的助言は書きません。性能の数字は、測り方と条件を添えます。確認日は2026年10月25日です。
- 3行でわかる / 読む前に / シリーズの中での位置
- 全体像:人の目の代わりを4つで果たす
- ①操縦用の通信(C2リンク)
- ②自分の位置を知る(衛星測位・RTK)
- ③見つけて避ける(検出と回避)
- ④名乗る(リモートID)
- 目視外飛行(BVLOS)と、米国の規則の段階
- 素材技術者の視点/確認できなかったこと
- 評価・標準の読み方/用語集/参考資料/出典対応表
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が計算した値
未確定/将来=計画・提案・目標など、まだ確定していない事項
このほか、読み取りは「解説」として区別し、推測は太字で示します。
測位の精度の数字は、測り方(半径か95%か、信号だけか受信機込みか)と条件(開けた空か)が違い、そのまま並べられません。規則は、提案・最終規則・施行を区別します。米国の目視外飛行の規則案(Part 108)は、確認日(2026年10月25日)時点で提案の段階で、最終規則は官報で見つかりませんでした。法的な効力や、あなたの運航に何が必要かは、条文と当局に確認してください。
1. 3行でわかる / 読む前に / シリーズの中での位置
- 目視外で飛ばすには、「人の目の代わり」が4つ要る:通信(C2リンク)、測位、検出と回避(DAA)、識別(リモートID)です。米国の連邦規則 14 CFR 107.31 は、小型無人機を飛行中ずっと目で見て、位置・姿勢・周囲の交通を確認することを求めており、この「見る」を技術で置き換えるのが目視外飛行の中心です[参考資料10]事実
- 衛星測位は強力だが、弱点がある:民間のGNSS信号は弱く、暗号化・認証がないため、電波妨害やなりすましに弱いとFAAは説明しています[参考資料5]。精度の数字は条件つきです。スマートフォンで半径約4.9 m、RTKなら約2 cmといった差も、測り方が違います[参考資料1・3]
- 規則は段階が違う:リモートIDは2021年1月15日に最終規則が出ています[参考資料8]。目視外飛行の規則案(Part 108)は2025年8月7日に提案され、2026年1月28日に意見募集が再開されましたが、最終規則は確認日時点で見つかりませんでした[参考資料11〜13]
必要なのは、「ラジオの電波が届く範囲と、電波が届かなくなること」の感覚だけです。ドローンを「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せとして見る考え方は、本シリーズ『ドローン・ロボティクス概論』にあります。この記事は、その「感じる」と、外とのやりとりを扱います。
機体の浮き方は『マルチコプターの原理と設計』『固定翼・VTOLと長時間飛行』、自己位置の推定とカメラの理解は『SLAMと自己位置推定』『ロボットの視覚と認識』、LiDARは『LiDAR』、配送の運用は『ドローン物流』、規則の全体は『ドローンの規制と空域管理』で扱います。この記事は「つなぐ・知る・避ける・名乗る」の技術を担当します。
2. 全体像:人の目の代わりを4つで果たす
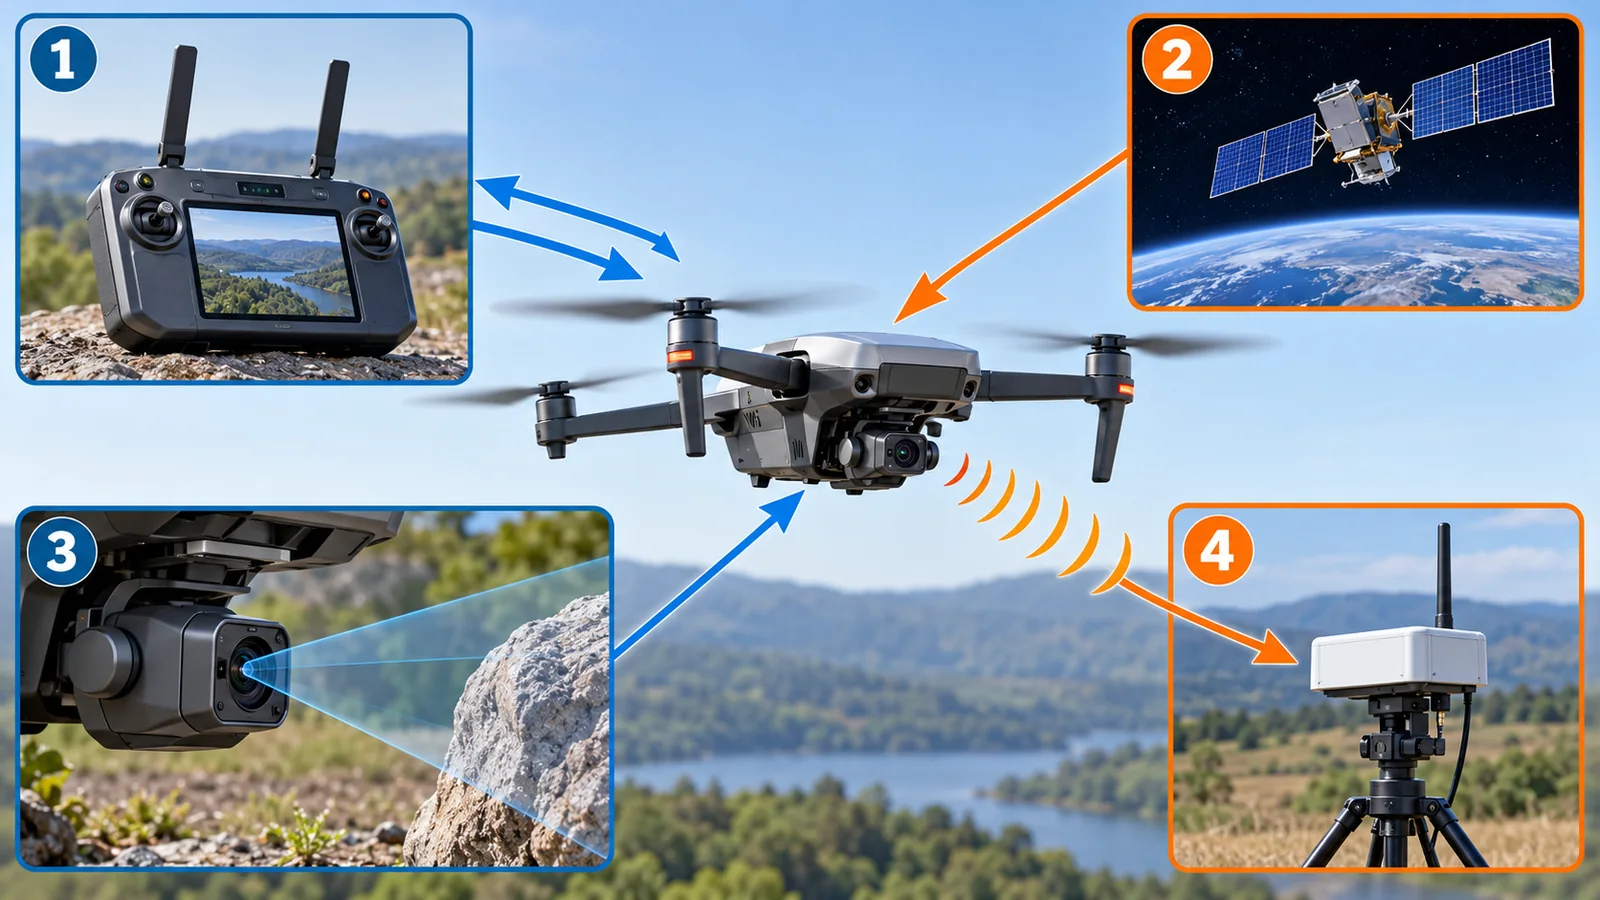
身近なたとえから始めます。自転車で知らない道を走るとき、私たちは①誰かと連絡を取り(電話)、②自分の位置を地図アプリで確かめ、③前から来る車や人を目で見て避け、④ライトやベルで自分の存在を知らせています。ドローンが、操縦者の目の届かない所を飛ぶときは、これを機械が全部やります。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。ドローンが「つながる」相手と、「知る」「避ける」「名乗る」しくみ。矢印は情報の流れを表し、電波の強さや距離を示すものではありません。
目視内(VLOS)は、人が機体を自分の目で見ながら飛ばすこと。目視外(BVLOS)は、見えない距離まで飛ばすことです。米国の規則の14 CFR 107.31は、遠隔操縦者などが、補助具(矯正レンズ以外)なしで機体を飛行中ずっと見て、①位置、②姿勢・高度・向き、③周囲の交通や危険、④他人の生命・財産を危険にしないこと、を確認できなければならないと定めています[参考資料10]。事実 この4つを、通信・測位・DAA・識別という技術で置き換えるのが、目視外飛行を成り立たせる考え方です(解説)。
3. ①操縦用の通信(C2リンク)
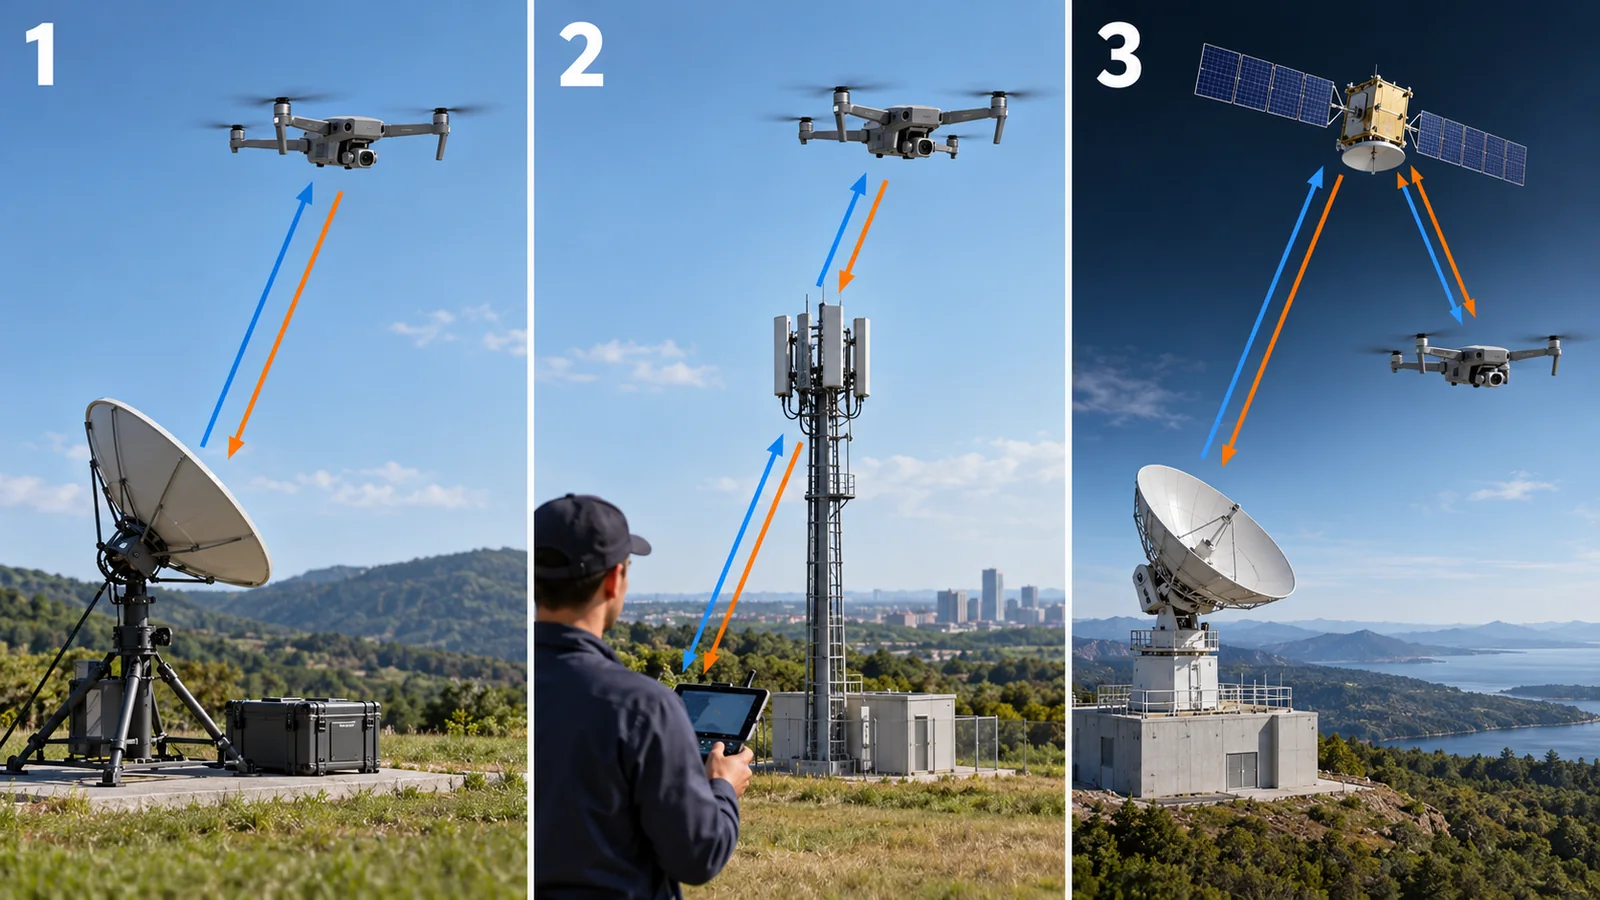
C2リンクは、操縦者の指令と、機体の状態(位置、電池、異常)をやりとりする通信です。つなぎ方は主に3つあります(図3)。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。C2リンクの3つのつなぎ方。長所・短所は一般的な傾向を初心者向けに整理した解説で、個別の製品の性能ではありません。
通信は、遅れと途切れが問題です。遅れの大きさを感覚でつかむために、秒速15 mで飛ぶ機体を考えると、1秒の遅れの間に15 m進みます。本稿の計算 通信が途切れたとき(ロストリンク)に機体がどう動くか(その場で待つ、帰還する、着陸する)を、あらかじめ決めておく必要があります。RTCAは、ロストC2リンクの手順についての指針(DO-400)、C2リンクの最低システム性能基準(DO-377)、操縦・非ペイロード通信の地上リンクのTSO-C213aを標準の一覧に載せています(題名のみ確認し、要求内容は確認していません)[参考資料7]。事実
電波の「道」である周波数も重要です。米国のFCC(連邦通信委員会)は、2025年1月8日の最終規則で、5030〜5091 MHz帯の一部に、操縦用の通信のための専用の周波数の割当て(新設のpart 88)を定めました。動的な周波数管理システムが、運航者に一時的な周波数を割り当てる仕組みです。一部の条文は発効が遅らされており、FCCが後で官報で発効日を告示するとされています[参考資料6]。事実
機体を軽く強くする炭素繊維強化プラスチック(CFRP)は、導電性があるため、電波を遮ったり、反射したりしやすい性質があります(解説)。アンテナを機体の中に入れると感度が落ちることがあり、アンテナの位置、電波を通すガラス繊維強化プラスチックなどの窓(レドーム)、金属部品との距離が、通信距離を左右します。軽さと電波の通りやすさは、材料の選び方で両立が難しい点です。機体の構造材料は本シリーズ『ロボット・ドローンの構造材料』を参照してください。
4. ②自分の位置を知る(衛星測位・RTK)
GNSS(衛星測位)の考え方は、「電波が届くまでの時間から、衛星までの距離を知る」ことです。3つの衛星から距離が分かれば、その距離の円(実際は球)が交わる点が、自分の位置です(図4)。
図4の右のとおり、1ナノ秒(10億分の1秒)の時計のずれは、約30 cmの距離誤差になります。本稿の計算 だから受信機は、自分の時計の誤差も未知数として解き、実際には4つ以上の衛星が要ります(解説)。
精度の数字を読む
では、どれくらいの精度でしょうか。GPS.govは、GPS付きスマートフォンの精度を「開けた空の下で、半径約4.9 m」と説明し、建物・橋・木による信号の遮り、反射(マルチパス)、電波妨害などで悪くなるとしています[参考資料1]。事実 一方、GPSの性能の約束の表には「水平誤差 8 m以下(95%、世界平均)」とあります[参考資料2]。ただしGPS.govは、この約束は衛星が出す信号の性能であり、受信機の精度そのものではない、と説明しています[参考資料1]。事実
数cmの精度をめざす方式がRTK(Real-Time Kinematic)です。近くの基準局(位置が分かっている受信機)の信号と自分の信号を差し引いて、共通の誤差を打ち消します。arXivの論文の比較表は、RTKを精度0.02 m・収束約20秒・領域限定とし、広い範囲には緻密な基準局網が必要で、整合性(結果が正しい確率)の保証は標準では提供しない、としています(自動運転向けの典型値)[参考資料3]。事実 日本では、みちびき(準天頂衛星システム)のCLAS(センチメータ級測位補強サービス)が、L6D信号で補強情報を配信し、数cmの誤差をめざします。国土地理院の電子基準点のデータを利用します[参考資料4]。事実
正しくは:民間のGNSS信号は弱く、暗号化や認証がありません。FAAは、電波妨害(ジャミング)やなりすまし(スプーフィング)が容易で、受信機の多くは受けた信号を「そのまま信じる」と説明しています[参考資料5]。事実 位置の手がかりを衛星だけに頼らない設計(カメラ、慣性センサー、気圧計との組み合わせ)が重視されます。自己位置の推定は本シリーズ『SLAMと自己位置推定』で扱います。
ドローンの方位を測る磁気センサー(コンパス)は、モーターの永久磁石や大電流の配線の磁場に影響されます(解説)。強い磁石の材料は本シリーズ『永久磁石とレアアース』にあります。また、デジタル回路やスイッチング電源のノイズが、微弱なGNSS信号の受信を乱すことがあります(解説)。シールド材、アンテナの下の金属板(グランドプレーン)、機体内の配線と部品の配置が、測位の安定を左右します。材料と部品の配置の設計が、電子機器の「静かさ」を作る点が、素材技術者の出番です。
5. ③見つけて避ける(検出と回避)
検出と回避(DAA:Detect and Avoid)は、近づく航空機を見つけて避ける機能です。人の操縦者が目で行う「見て避ける」を、センサーとソフトウェアが置き換えます。流れは「検出→追跡→判断→回避」の4段階です(図6)。
相手を見つける方法には、協調型(相手がADS-Bのように自分の位置を発信している前提)と、非協調型(発信していなくても、レーダーやカメラで見つける)があります。協調型は軽く安い傾向ですが、発信していない相手は見えません。非協調型は、発信しない相手も見つけられる一方、重く、電力と処理が要ります(解説)。RTCAの標準の一覧には、DAAの最低運用性能基準(DO-365)とFAAのTSO-C211、空対空レーダーのDO-366とTSO-C212、地上の監視システムのDO-381、光学・赤外線センサーのDO-387などが並びます[参考資料7]。事実 題名のみ確認しており、要求値は確認していません。
反応の余裕を感覚でつかむ例として、双方が秒速50 mで正面から近づくと、近づく速さは秒速100 m。1 km手前で見つければ、余裕は約10秒です。本稿の計算 小さな機体の軽さと電力で、どこまで遠くを見つけられるかが課題です。LiDARの原理は本シリーズ『LiDAR』を参照してください。
「検出と回避」と言っても、最終的に誰が避けるか(機体が自動で、遠隔の操縦者が)は、運航の形によって違います。さらに「どちらが道を譲るか」という優先通行の決め方も論点です。FAAは、2026年1月28日の意見募集の再開で、まさにこの電子的な識別(electronic conspicuity)と優先通行の論点について追加の意見を求めました[参考資料12]。事実
6. ④名乗る(リモートID)
リモートIDは、機体が「自分は誰で、どこにいるか」を電波で放送する仕組みで、車のナンバープレートと電光表示を合わせたようなものです。たとえの限界:ナンバープレートは目で読めますが、リモートIDは対応した受信機がないと読めません。
米国のFAAの規則(14 CFR Part 89)は、標準リモートID機が最低限放送できなければならない情報を定めています。①機体の識別(製造番号か、セッションID)、②操縦位置の緯度経度と高度、③機体の緯度経度と高度、④機体の速度、⑤UTCの時刻、⑥緊急状態、です[参考資料9]。事実 最終規則は2021年1月15日に公布され(86 FR 4390)、運用者の遵守期限は2023年9月16日でした[参考資料8・15]。そのうえでFAAは、2024年3月16日以前の不遵守については、放送モジュールの供給・価格の問題などの事情を考慮して執行を判断する方針を示しました[参考資料14]。事実 日本など他国の制度は、本シリーズ『ドローンの規制と空域管理』で扱います。
7. 目視外飛行(BVLOS)と、米国の規則の段階
ここまでの4つの技術は、目視外飛行の「層」として積み重なります(図7)。管理の層(UTM)は、複数の運航者が空を共有するための調整の仕組みです。
FAAは2025年8月7日に、低高度の目視外飛行と、運航を支える第三者サービス(UTMを含む)についての、性能ベースの規則案を公表しました(90 FR 38212)。これは提案の段階で、法的な効力はまだありません[参考資料11]。事実 意見募集は2026年1月28日に再開され、2026年2月10日に延長の要請は却下されました[参考資料12・13]。確認日時点で、この規則の最終規則は、官報で見つかりませんでした。未確定/将来 最終化の時期は、確認できなかったため書きません。
8. 素材技術者の視点と、確認できなかったこと
通信・測位・DAAは、すべて電波か光を使います。つまり機体の材料は、通す所(アンテナの窓、レーダーのカバー、カメラの窓)と、遮る所(ノイズ源のシールド)を作り分けることになります。低い誘電損失の樹脂、導電性の塗料やガスケット、軽い電磁シールドは、軽量化と両立する素材の課題です(解説)。
確認できなかったこと
- RTCAの標準の本文(要求値)、TSO-C211・TSO-C213aの最新の版の状態(題名のみ確認)。
- RTKやCLASの、ドローンでの実測の精度(出典は自動運転向けの典型値と、公式ページの表現)。
- FCC part 88の、発効が遅れている条文の発効日(FCCが後で告示するとされる)。
- Part 108の最終化の時期と、最終的な内容。
- ISO 21384-3(運用手順)の現行の版の状態(ISOのページの版表示が一致せず、直接は開けなかった)。
- 日本・欧州のリモートID・目視外飛行の制度(本シリーズ『ドローンの規制と空域管理』で扱う)。
9. 評価・標準の読み方
通信・測位・DAA・識別は、通信の途切れにくさと遅れ、位置の精度と整合性(誤りに気づける度合い)、検出の距離と見逃しの少なさ、放送する情報の項目などのものさしで測ります。ここで大事なのは、精度(平均的にどれだけ近いか)と整合性(外れたときに気づけるか)は別という点です。RTKの比較表も、整合性は標準では提供しないとしています[参考資料3]。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(名称・確認した資料) | 読み方の注意 |
|---|---|---|---|
| C2リンク | 確認できなかった | RTCA DO-377(C2リンクの最低システム性能基準)、DO-400(ロストC2リンク手順の指針)、TSO-C213a(題名のみ)[参考資料7]/FCC part 88(5030〜5091 MHz帯)[参考資料6]事実 | 標準は任意か、規則が取り入れて初めて義務か、を区別する。要求値は未確認 |
| 測位の精度 | GPS性能の約束(水平8 m以下、95%、世界平均)[参考資料2]、FAAの測定(単周波の良質な受信機で水平1.82 m以下、95%)[参考資料1]事実 | RTCA DO-397(UASの航法の隙間の指針、題名のみ)[参考資料7]/ASTMの規格は、確認しなかった | 信号の性能と利用者の精度は別。条件(空の開け具合、受信機)を確認する |
| 測位の頑健性 | 電波妨害・なりすましへの耐性の試験は、確認できなかった | FAAの説明資料(民間GNSS信号の脆弱性)[参考資料5]事実 | 衛星だけに頼らない設計か、を確認する |
| 検出と回避 | 確認できなかった | RTCA DO-365/TSO-C211(DAA)、DO-366/TSO-C212(空対空レーダー)、DO-381、DO-387、DO-398(運用サービスの定義)[参考資料7]事実 | 題名のみ確認。性能要求の数値は未確認。小型機で実現できる検出距離は機体次第 |
| 識別(リモートID) | 確認できなかった | 14 CFR Part 89(§89.305:放送する最小のメッセージ要素)[参考資料8・9]事実 | 法的拘束力のある規則(米国)。適合の方法(業界規格)の番号と題名は、FAAの資料で確認できなかったので書かない |
| 目視外飛行 | 確認できなかった | 14 CFR §107.31(目視内の要件)[参考資料10]、Part 108の規則案(90 FR 38212、提案)[参考資料11]事実未確定/将来 | 提案・最終規則・施行を区別する。最終規則は確認日時点で見つからなかった |
| 運用手順 | 確認できなかった | ISO 21384-3「Operational procedures」(UASの運用手順。現行の版の状態は確認できなかった) | 国際標準は任意で、国の規則が取り入れるかによる(解説) |
表の整理は本稿の計算(整理)。名称・状態は公式ページ・官報で確認(確認日 2026年10月25日)。
読み方の注意(素材技術者向け)
- 精度と整合性は別:「数cm」は、良い条件の値です。外れたときに気づける仕組みがあるかを見ます。
- 提案と最終規則は別:規則案の内容は、最終規則で変わりえます。企業が「Part 108に対応」と言う場合も、まだ提案であることを確認します。
- 標準は題名だけでは性能を保証しない:標準の本文(要求値と試験法)を読まずに「準拠」を判断しないようにします。
10. 用語集
- C2リンク
- 操縦指令と機体の状態をやりとりする通信(Command and Control)。
- GNSS
- 衛星測位の総称。GPS、Galileo、みちびきなどを含む。
- RTK
- 基準局の補正を使い、数cmの測位をめざす方式(Real-Time Kinematic)。
- PPP
- 精密な軌道・時計の情報で補正する単独測位(Precise Point Positioning)。
- CLAS
- みちびきが配信する、数cmをめざす補強サービス。
- マルチパス
- 電波が建物などで反射して遠回りし、距離がずれること。
- ジャミング
- 強い電波で受信を邪魔すること。
- スプーフィング
- 偽の衛星信号で位置をだますこと。
- DAA
- 検出と回避(Detect and Avoid)。ぶつかる相手を見つけて避ける機能。
- ADS-B
- 航空機が位置などを放送する方式。放送する相手しか見えない(協調型)。
- 協調型/非協調型
- 相手が信号を出す前提か(協調)、出さなくても見つけるか(非協調)。
- リモートID
- 機体が識別と位置を放送する仕組み。
- BVLOS
- 目視外飛行(Beyond Visual Line of Sight)。
- VLOS
- 目視内飛行(Visual Line of Sight)。
- ロストリンク
- 操縦用の通信が途切れること。その時の動作を決めておく。
- MOPS/MASPS
- RTCAの最低運用性能基準/最低システム性能基準。
- TSO
- FAAの技術標準命令。装置が満たす性能を定める。
- NPRM
- 規則案(Notice of Proposed Rulemaking)。提案の段階で、まだ法的な効力はない。
- UTM
- 無人航空機の運航を管理する仕組み(UAS Traffic Management)。
11. 参考資料(一次情報)
- GPS.gov(米国政府) GPS Accuracy(スマートフォンは開けた空で半径約4.9 m。FAAの測定で単周波の良質な受信機は水平1.82 m以下〔95%〕。精度を悪くする要因。URE は利用者の精度ではない) — archive.gps.gov/systems/gps/performance/accuracy/
- GPS.gov(米国政府) GPS Performance(性能の約束の表:水平誤差 8 m以下〔95%、世界平均〕、最悪地点 15 m以下) — www.gps.gov/gps-performance
- Joubert, N.; Reid, T. G. R.; Noble, F. Developments in Modern GNSS and Its Impact on Autonomous Vehicle Architectures, arXiv:2002.00339 (2020)(RTKの原理と、PPP・RTK・PPP-RTKの比較表:RTK 精度0.02 m・収束20秒・領域限定。自動運転向けの典型値) — arxiv.org/abs/2002.00339
- みちびき(内閣府) CLAS(センチメータ級測位補強サービス)(L6D信号で補強情報を配信。数cmの誤差。国土地理院の電子基準点のデータを利用) — qzss.go.jp/en/overview/services/sv06_clas.html
- FAA GPS/GNSS Jamming/Spoofing(2024年4月24日。民間のGNSS信号は弱く、暗号化・認証がなく、電波妨害・なりすましに弱い) — www.faa.gov/air_traffic/flight_info/aeronav/acf/media/Presentations/24-01-GPS-Interference.pdf
- 連邦官報(FCC) Spectrum Rules and Policies for the Operation of Unmanned Aircraft Systems, 90 FR 1380(2025年1月8日。5030〜5091 MHz帯の一部に操縦用の専用周波数、新設の part 88。一部の条文は発効が遅れる) — www.federalregister.gov/documents/2025/01/08/2024-29967/spectrum-rules-and-policies-for-the-ope
- RTCA RTCA Part 108 Standards(UASの標準の一覧:DO-365/TSO-C211 DAA、DO-366/TSO-C212 空対空レーダー、DO-377 C2リンクのMASPS、DO-381 地上監視、DO-387 光学・赤外線、DO-397 航法の隙間、DO-398 DAAの運用サービス、DO-400 ロストC2リンク手順、TSO-C213a 操縦・非ペイロード通信の地上リンク) — www.rtca.org/wp-content/uploads/2025/05/RTCA-Inc.-Part-108-Standards.pdf
- 連邦官報(FAA) Remote Identification of Unmanned Aircraft, 86 FR 4390(2021年1月15日。最終規則、14 CFR Part 89) — www.federalregister.gov/documents/2021/01/15/2020-28948/remote-identification-of-unmanned-aircr
- 米国 eCFR 14 CFR §89.305 Minimum message elements broadcast by standard remote identification unmanned aircraft(標準リモートID機が放送する最小のメッセージ要素) — www.ecfr.gov/current/title-14/part-89/section-89.305
- 米国 eCFR 14 CFR §107.31 Visual line of sight aircraft operation(目視内飛行:遠隔操縦者などが機体を飛行中ずっと見えなければならない) — www.ecfr.gov/current/title-14/part-107/section-107.31
- 連邦官報(FAA) Normalizing Unmanned Aircraft Systems Beyond Visual Line of Sight Operations, 90 FR 38212(2025年8月7日。規則案) — www.federalregister.gov/documents/2025/08/07/2025-14992/normalizing-unmanned-aircraft-systems-b
- 連邦官報(FAA) 同上;意見募集の再開、91 FR 3695(2026年1月28日。電子的な識別〔electronic conspicuity〕と優先通行の論点。期限2026年2月11日) — www.federalregister.gov/documents/2026/01/28/2026-01644/normalizing-unmanned-aircraft-systems-b
- 連邦官報(FAA) 同上;意見募集の延長の却下、91 FR 5880(2026年2月10日) — www.federalregister.gov/documents/2026/02/10/2026-02649/normalizing-unmanned-aircraft-systems-b
- 連邦官報(FAA) Enforcement Policy Regarding Operator Compliance Deadline for Remote Identification of Unmanned Aircraft, 88 FR 63518(2023年9月15日。2024年3月16日以前の不遵守は事情を考慮して判断) — www.federalregister.gov/documents/2023/09/15/2023-20074/enforcement-policy-regarding-operator-c
- FAA Remote Identification (RID) Compliance(機体登録のページのリモートIDの案内) — www.faa.gov/licenses_certificates/aircraft_certification/aircraft_registry/RID
12. 主張と出典の対応表(監査)
最終更新:2026年10月25日/出典は一次情報(GPS.gov、内閣府、FAA、連邦官報、eCFR、RTCA、arXiv)に限定しています。RTCAの標準の本文、Part 108の最終化の時期、FCC part 88の遅れた条文の発効日、ISO 21384-3の現行の版の状態、ドローンでのRTK・CLASの実測精度、日本・欧州の制度、ASTMの規格は、確認できなかったため記載していません。本記事は法的助言ではなく、機器どうしの優劣をつけません。攻撃用の兵器は扱っていません。