TECHNOLOGY EXPLAINER
ソフトロボットと人工筋肉
― 「柔らかい体で動くロボット」は、何で動き、どこまで使えるのか
ロボットと聞くと、金属の腕とモーターを思い浮かべる方が多いと思います。ところが近年は、シリコーンゴムや樹脂フィルム、油でできた、柔らかいロボットの研究が進んでいます。空気でふくらむ指、電気で縮む油の袋、培養した筋肉で動く指。この記事では、素材技術者の方が最初に押さえておくとよい点――何でできていて、何で動き、どこまで実証されているか、何がまだ難しいか――を、図と小さな計算で順に説明します。材料の話(誘電エラストマーなど)は、本シリーズの別の編に任せ、ここはロボットの側から見ます。
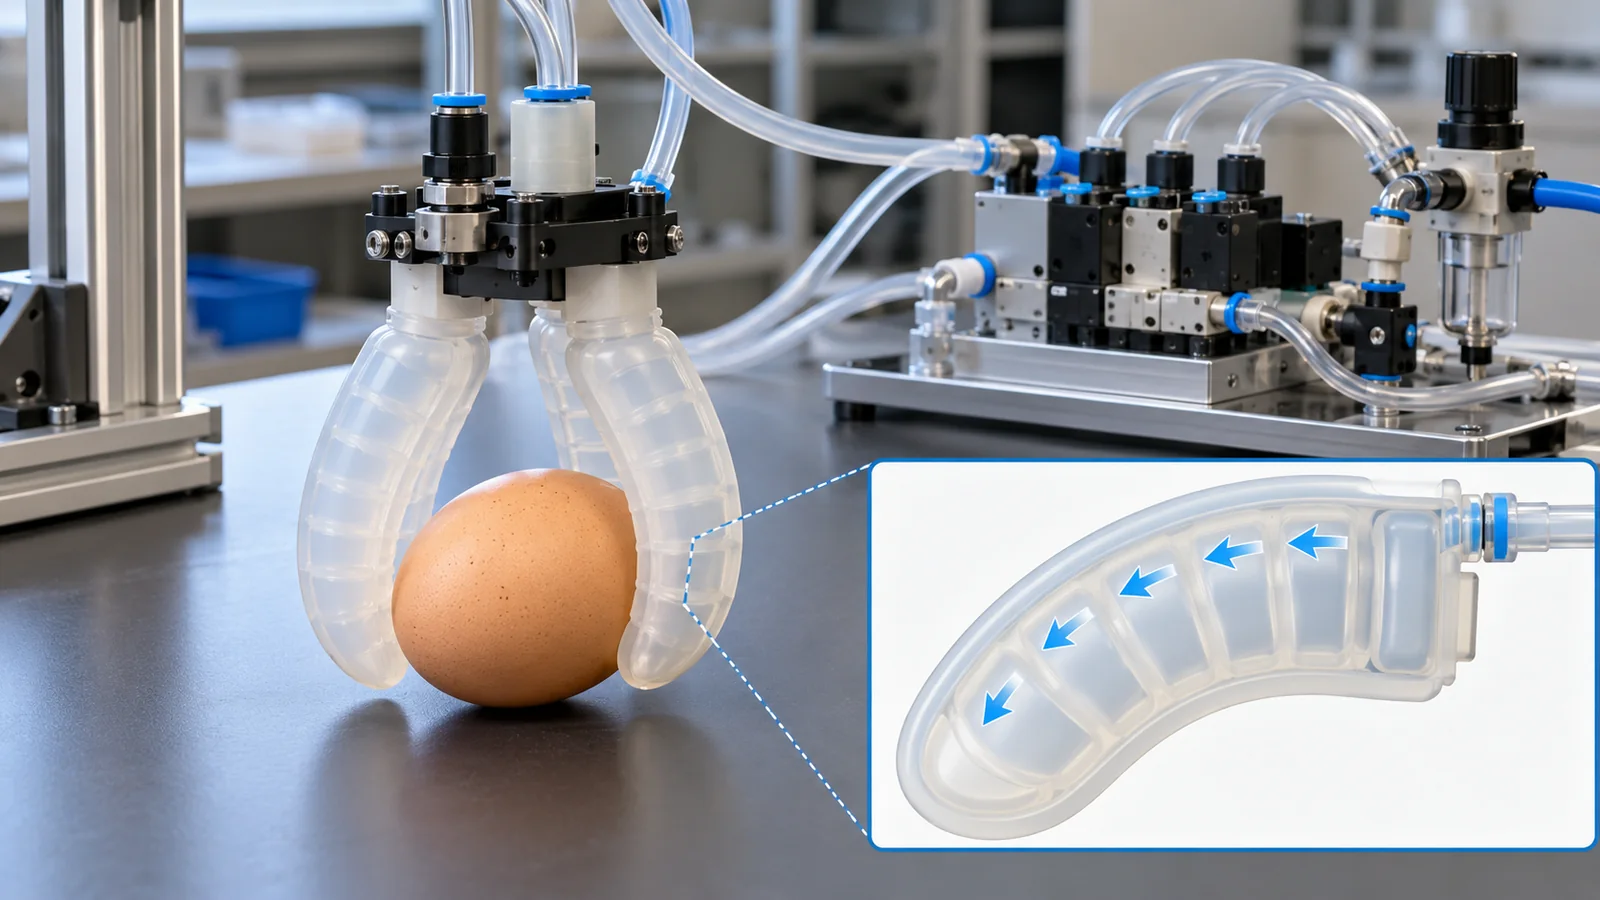
- ソフトロボットとは何か(3行でわかる)
- 「柔らかい」とは、どれくらい柔らかいのか
- 動かし方① 空気を入れてふくらませる
- 動かし方② 電気で動く「油の袋」
- 脚ロボットでの実証 ― 消費電力は本当に小さいのか
- 動かし方③ 熱・生体の筋肉・ジャミング
- 柔らかい体を、どう制御するか
- ロボット・ドローンでの使いどころと限界
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=公表された数値を使って、本稿が計算・整理した内容
未確定/将来=計画・目標・開発中で、確定していない内容
推測は太字で示します。出典のない読み取りは「解説」と書きます。
論文の数値は、研究室の試験装置で、決まった条件のもとで測った結果です。実際の現場での性能ではありません。メーカーの数値は「メーカー公称」で、第三者が検証したものではありません。異なる素子・ロボットの数字を並べて優劣をつけることはしません。この分野は変化が速いため、論文・規格の状態は確認日(2026年10月25日)時点です。医療や安全についての個別の助言は書きません。
1. ソフトロボットとは何か(3行でわかる)
- ソフトロボットは、柔らかい材料でできた体が変形して動くロボット:体はシリコーンゴム、樹脂フィルム、油、ときには培養した筋肉です。金属の骨と関節で組み立てる従来のロボットと違い、「動く部品」と「体」が一体になっている点が特徴です[参考資料1]
- 動かし方は大きく数通りあり、それぞれ弱点が違う:空気圧(圧縮機が要る)、電気油圧(数百〜数千ボルトの電源が要る)、熱(冷えるのに時間がかかる)、生体の筋肉(培養環境が要る)。どれも、研究室の外ではまだ課題が残っています
- 「柔らかい」は「安全」でも「省エネ」でも「何でもつかめる」でもない:柔らかさで得られるのは、形に合わせて変わる、ぶつかっても壊れにくいといった性質です。代わりに、制御が難しい、出力が小さい、電源が重い、といった代償があります
本シリーズでは、ロボットを「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せとして説明します。アクチュエータはロボットの筋肉で、ふつうはモーターと減速機です。自由度(DOF:degrees of freedom)は、関節が動かせる方向の数です。腕に関節が6つあれば、自由度は6です。この記事の主役は、この「動く」と「体」が一体になったロボットです。
シリーズの中での位置:材料の側から人工筋肉を詳しく扱う「ソフトアクチュエータと人工筋肉」編(誘電エラストマー、IPMC、ハイドロゲル、コイル繊維)や、「形状記憶合金」編と補い合う関係です。この記事はそれらと重ならないよう、ロボットとして何ができたかに絞ります。関節の駆動は「関節アクチュエータ」編、手の話は「ロボットハンドと把持」編、触覚は「触覚センサーと電子皮膚」編で扱います。
まず、硬いロボットとソフトロボットの違いを、4つの部分で比べておきます(図2)。
ソフトロボットには、ゴムの塊のようなものだけでなく、樹脂フィルムの袋に油を入れたものや、粉を詰めた袋、培養した筋肉と樹脂の骨組みの組合せもあります。共通するのは、「体の一部または全部が、大きく変形して仕事をする」点です。どこからが「ソフト」かの線引きは、決まっていません(次の章)。
2. 「柔らかい」とは、どれくらい柔らかいのか
「柔らかい」を数字で言うと、ふつうはヤング率(引っ張ったときの、硬さを表す量)を使います。ところが、ソフトロボットの定義を整理した論文(Chubb ら、2019)は、「柔らかい」とされるヤング率の範囲が文献ごとに食い違うことを取り上げています[参考資料2]事実。つまり、「ヤング率がいくつ以下ならソフト」という共通の線は、本稿の確認した範囲ではありません(確認できなかった)。そこで本稿は、実際の材料の数字を見ることにします。
ソフトロボットの試作で広く使われるシリコーンゴム(Ecoflex、Dragon Skin)は、メーカーのデータシートに数字が載っています。図3は、その一部を棒グラフにしたものです。
読み方を説明します。「100%モジュラス」は、ゴムを元の長さの2倍まで引き伸ばしたときの、断面積あたりの力です。たとえば Ecoflex 00-30 は 10 psi で、約69 kPa(0.069 MPa)本稿の計算です。Dragon Skin 30 は 86 psi、約593 kPa本稿の計算で、同じ2倍の伸びに約8.6倍の応力が要ります。一方、切れるまでの伸びは、Ecoflex 00-30 が900%、Dragon Skin 30 が364%です[参考資料3・4]事実。硬い品種ほど、伸びが小さくなるという傾向が見えます(整理は本稿の計算)。
ロボットの設計では、同じシリコーンでも、曲がりやすさ(柔らかいほど小さな空気圧で曲がる)と、丈夫さ・戻る力(硬いほどしっかり戻る)の折り合いを付けます。Shepherd らの空気圧ロボットは、伸びやすい層に Ecoflex 00-30 または 00-50 を使い、これより少し硬い Ecoflex 00-50 にすると、這う歩き方の速さが 24 m/h から 92 m/h になったと報告しています[参考資料5]事実(同じ論文内の別の条件の比較)。
作りやすさの面では、データシートに白金触媒で硬化する「付加硬化型」とあります。この型は、型や接する材料(ラテックス、スズ触媒で硬化するシリコーン、硫黄を含む粘土など)で硬化が阻害されることがある、と書かれています[参考資料3]事実。3Dプリントした型や、他の樹脂との接合を考えるときの、地味ですが実際的な注意点です(解説)。
Ecoflex のデータシートの硬さは「Shore 00-30」のような表記で、試験法として ASTM D-2240 が挙げられています[参考資料3]事実。一方、ISO 48-4:2018 は「ショア硬さ」をデュロメーターで測る方法の標準で、その要旨に挙がる尺度は A、D、AO(低硬度・多孔質ゴム向け)、AM(薄い試験片向け)です[参考資料6]事実。尺度の名前が違うので、メーカーの表記と ISO の尺度を、見かけの数字だけで対応づけないでください(ASTM 規格の本文は確認していません。番号と、データシートが「硬さの試験法」として挙げている事実のみです)。
3. 動かし方① 空気を入れてふくらませる
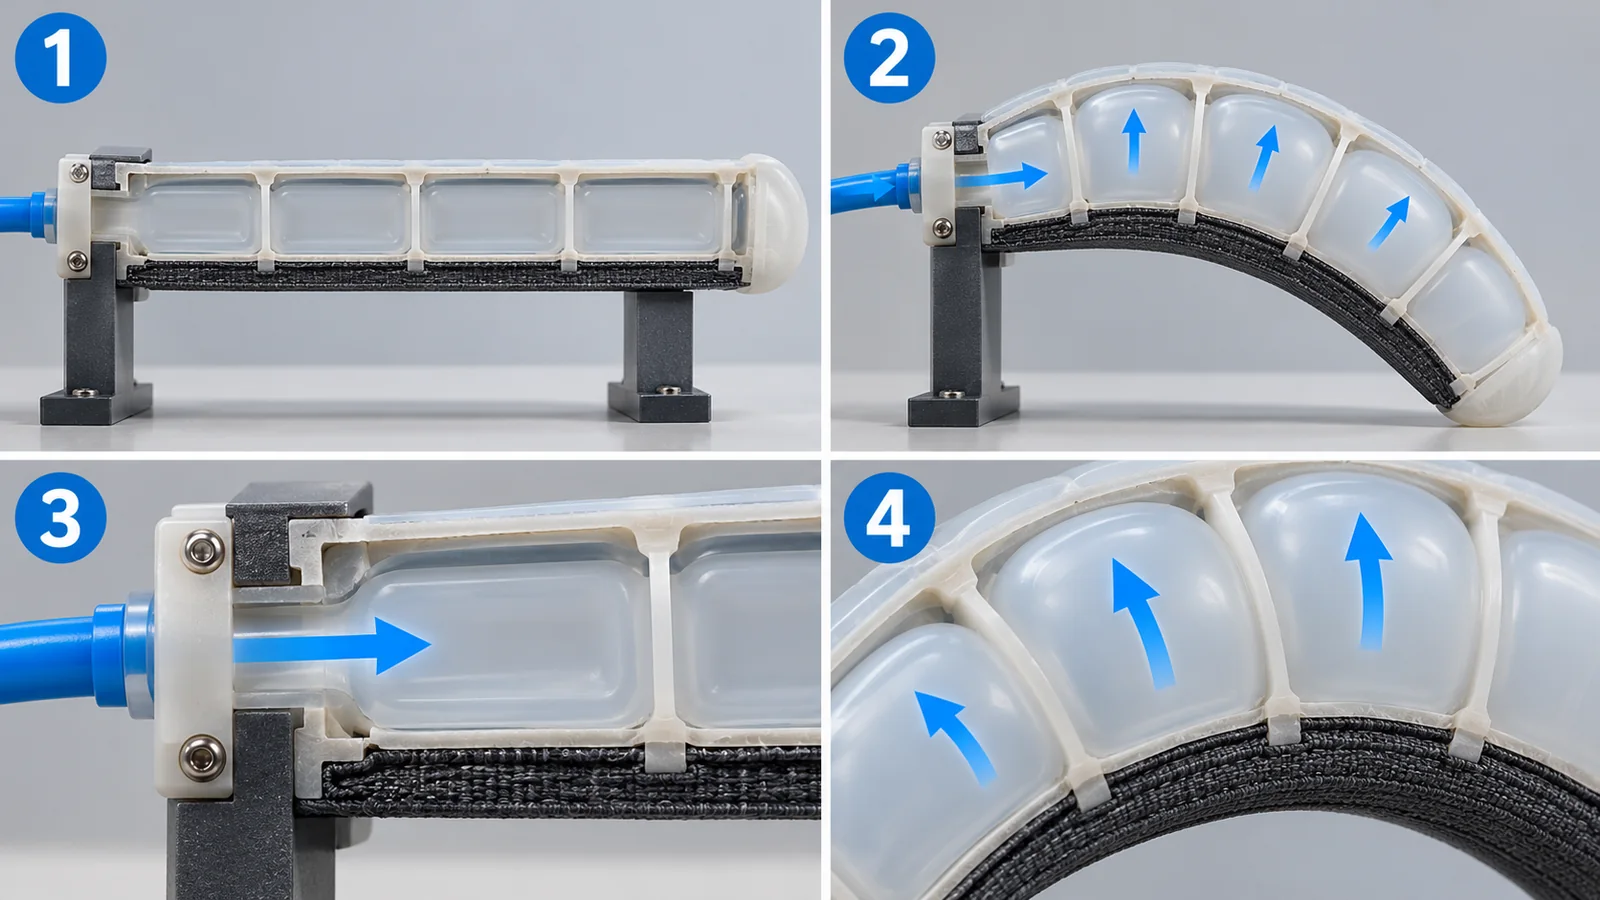
ソフトロボットの動かし方で、いちばん古くから使われているのは空気圧です。身近なたとえは風船です。ゴムの袋に空気を入れるとふくらみ、抜くと戻ります。ただし風船は、ふくらむだけで、曲がりません。曲げるには、片側に「伸びにくい層」を貼る工夫が要ります(図4)。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。空気圧ソフトアクチュエータが曲がる仕組みです。小部屋の並ぶ伸びやすい層と、伸びにくい層を貼り合わせた構造を断面で描いた、本稿の模式図です。寸法・形は説明用で、実際の素子の寸法ではありません。層の材料は Shepherd ら(2011)の記述[参考資料5]です。
Shepherd らは、この方式で全体がエラストマー(ゴム)だけでできた四脚ロボットを作りました。使ったのは、5つのアクチュエータと簡単なバルブだけで、センサーはなし、空気圧は10 psi未満でした[参考資料5]事実。伸びやすい層は Ecoflex 00-30 または 00-50、伸びにくい層は PDMS(Sylgard 184)です。型は3Dプリントで作り、鋳込みで成形しています[参考資料5]事実。
数字にすると、次のとおりです。空気圧 7 psi は約48 kPa本稿の計算(大気圧の約半分の上乗せ)。這う歩き方の速さ 24 ± 3 m/h は、秒速に直すと約6.7 mm本稿の計算です。2.0 cm の隙間の下をくぐる実演もしています[参考資料5]事実。ただしこのロボットは、外部の圧縮空気源とチューブでつながれていました[参考資料5]事実。これは、空気圧方式の最大の課題の一つ――動力をロボット自身が持ち運べるか――につながります。
空気圧の応用は、他にもあります。Hawkes らは、先端から伸びていくつる型のロボットを報告しました。裏返しに収めた薄い壁の容器を加圧すると先端が伸び、先端の伸びに偏りをつけて、進む向きを制御します[参考資料7]事実。Wehner らは、電源も制御も柔らかい材料だけで作ったロボットを報告しました。マイクロ流路の「論理回路」が、搭載した燃料の分解(ガスの発生)を自動で調整し、そのガスで空気圧の回路がふくらみます[参考資料8]事実。「完全に柔らかく、ケーブルなし」が一つの目標であることを示す例です。
空気圧方式の体は、膜(ゴム、樹脂フィルム)に圧力をかけ続ける構造です。そのため、膜の破れにくさ、空気のもれにくさ、繰り返しの曲げに対する耐久が、そのままロボットの寿命になります(解説)。Hawkes らのつる型ロボットのように、先端でフィルムが裏返って繰り出される構造では、フィルムの摩擦と、折り目での疲労も効くはずです(推測。論文の要旨では確認できません)。材料のデータ(引張、破断、気体透過)は、ソフトロボットの設計に直結します。
4. 動かし方② 電気で動く「油の袋」(HASEL・HALVE)
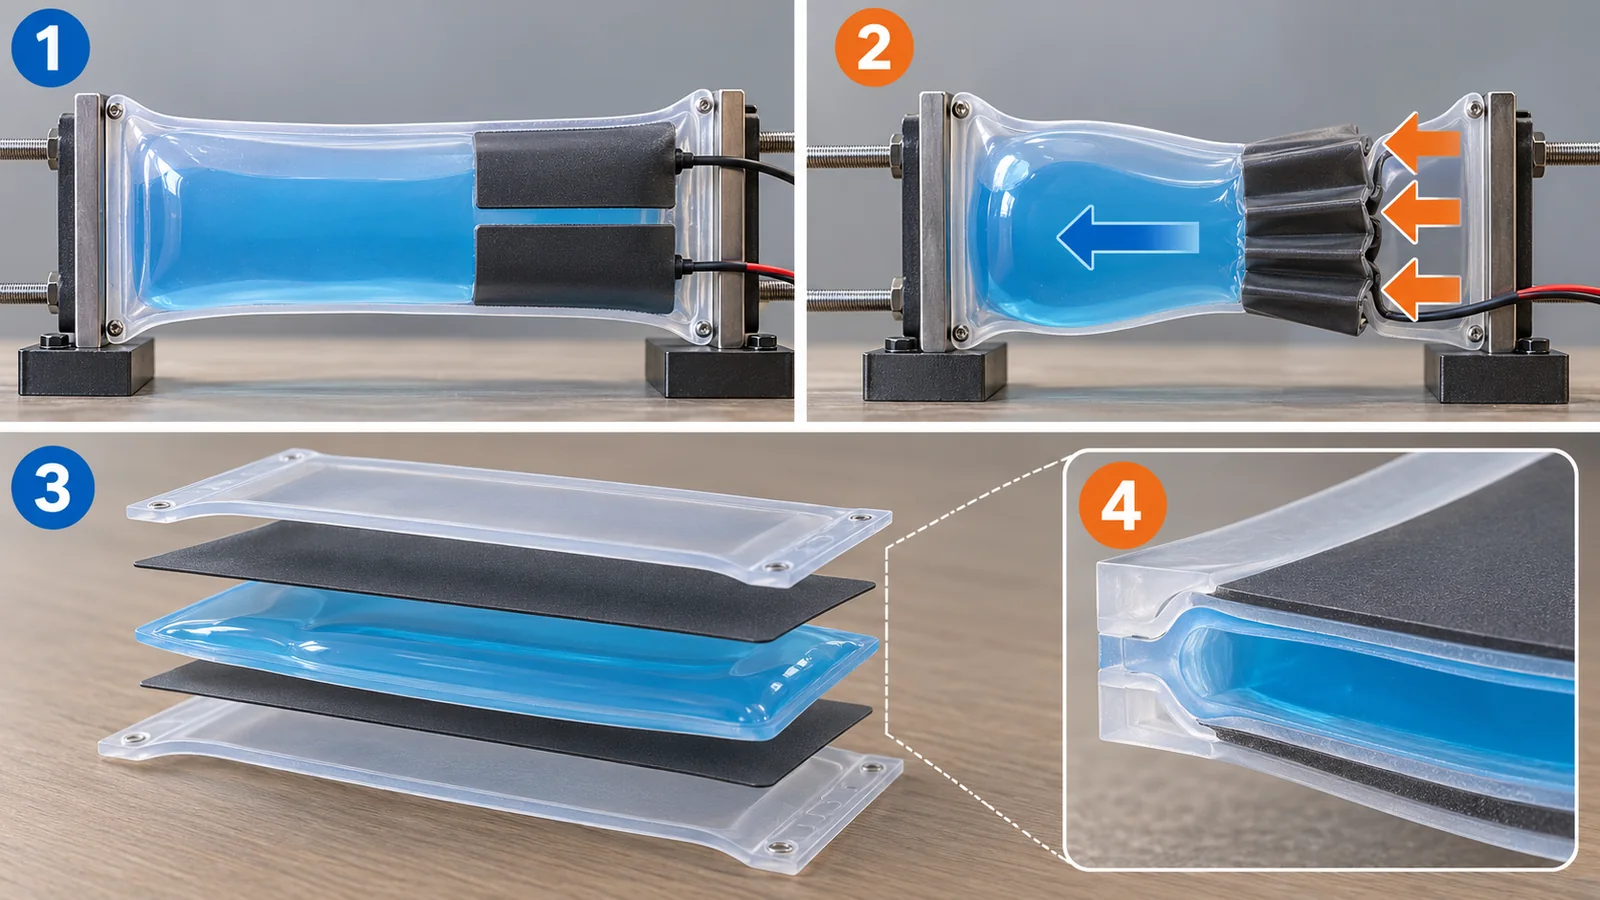
空気の代わりに、電気の力で油を動かす方式があります。身近なたとえはファスナーです。袋の中の2枚の電極に電圧をかけると、電極が引き合って、ファスナーのように端から閉じます。すると中の油が押し出されて、袋の別の場所がふくらみ、全体としては縮みます(図5左)。この方式をHASEL(ヘイゼル:hydraulically amplified self-healing electrostatic actuator、液圧増幅自己修復静電アクチュエータ)と呼びます。静電気の力と、油の圧力を組み合わせるのが特徴で、電極の間で絶縁が破れても繰り返し自己修復できることが、2018年に報告されました[参考資料9]事実。
同じ年に報告された「Peano-HASEL」は、市販の樹脂フィルムを熱で貼り合わせて作れる袋で、枠も事前の引き伸ばしも要りません。報告では、最大約10%の縮み、毎秒900%のひずみ速度、50 Hz での動作、自重の200倍超の持ち上げが示されました[参考資料10]事実。研究室の試作品の数字です。
元のSVG・補足説明・出典を確認
元SVGの説明:概念図(ベクター作図)。左は、電気油圧アクチュエータが縮む仕組み。右は、従来型(Peano-HASEL)と低電圧型(HALVE)の層構成の違いです。寸法・比誘電率は Gravert ら(2024)の記述[参考資料12]で、実在製品の正確な構造ではありません。
電極が引き合う力そのものは、小さく、動く距離も短いものです。袋に油が入っていると、電極が閉じた分の体積が、別の場所の大きな変形に変わります。これを「液圧による増幅」と呼びます(たとえ:自転車のブレーキを握ると、ワイヤーの力が遠くの部品に伝わる――ただし、ここでは油の圧力が変形を作ります)。もう一つの利点は、油が絶縁を破られた場所に流れ込むので、自己修復が起こりやすいことです(論文の主張[参考資料9])。
電圧を下げる材料の工夫 ― HALVE
HASEL の弱点は高電圧です。Gravert ら(ETH Zurich)は、従来の電気油圧アクチュエータは数千ボルトを必要とし、それが電源を大きく非効率にしていると述べています[参考資料12]事実。電極がむき出しで、人の近くで使いにくいことも課題として挙げています。
彼らの答えが HALVE(hydraulically amplified low-voltage electrostatic actuator)です。従来は一枚のフィルム(BoPET:二軸延伸ポリエステルなど)が「構造」と「絶縁(コンデンサの誘電体)」を兼ねていました。HALVE は、この2つの役割を分けました。強い高分子の外殻が構造と外側の絶縁を担い、薄い高誘電率ポリマー(P(VDF-TrFE-CTFE))の層が静電力を稼ぎます(図5右)。論文は、15 µm の BoPET(比誘電率 3.3)を、5 µm の P(VDF-TrFE-CTFE)(比誘電率 約40)に置き換えれば、必要な電圧は理論上約6分の1になりうると述べています[参考資料12]事実。
実測では、HALVE は1100 Vで、平均出力密度 50.5 W/kg、ひずみ速度の最大値 971%/秒に達し、これは従来の最先端より4.9倍低い電圧だと報告されました[参考資料12]事実。論文は、哺乳類の骨格筋の典型値(約50 W/kg、最大約500%/秒)と並べています[参考資料12]事実。触れても安全、防水、自己クリアリング(絶縁が破れても局所的に電極が壊れて、短絡が解消する)の性質も示されました[参考資料12]事実。電源も小型化され、ロボット魚(体長28 cm)に載せて、無線で自由に泳ぐ実演がありました。ただし速度は、2 Hz の動作で最大 3.8 cm/秒(体長の0.14倍/秒)で、消費電力は平均 0.6 W、電池は連続動作で約54分と報告されています[参考資料12]事実。
論文自身が、課題を書いています[参考資料12]事実。(1) 薄い P(VDF-TrFE-CTFE) 層の絶縁破壊の強さは、文献上は最大約350 V/µm とされるのに、作った素子では120 V/µm を超えるあたりで破壊が起きました。クリーンルームの外で作った薄膜に、欠陥や不純物が入ったためかもしれない、と考察しています。(2) 外殻と誘電層のヒートシールの耐久性に課題があります。(3) 力の密度が、従来型より低いのです。6 kV を超える高電圧では、産業用の BoPET フィルム(300 V/µm 超に耐える)の従来型のほうが、力とひずみの関係で優れていました。
これは、「電圧を下げる」と「力を稼ぐ」の間のトレードオフです。誘電体の比誘電率と絶縁破壊の強さを両立させる材料――つまり薄膜の成形・欠陥管理・シール技術――が、性能の天井を決めています(解説)。ちなみに、Ecoflex のデータシートの絶縁破壊の強さは「350 V/mil 超」で、これは約14 V/µm本稿の計算です。試験法も厚さも違うので並べて優劣はつけませんが、電気油圧に樹脂フィルムが選ばれる理由の一つが、桁の違う絶縁性にあることが分かります(解説)。
もっと詳しく:電圧を半分にすると、力はどれだけ変わるか
静電力は、電極の間の電界の2乗に比例します(マクスウェル応力)。形が同じなら電界は電圧に比例するので、電圧を半分にすると、力は約4分の1本稿の計算になります。HALVE が電圧を下げながら力を保つには、比誘電率の高い材料で、同じ電圧から大きな力を引き出す必要があります(先の「約6分の1」の見積もりは、この考え方に基づきます)。ここでの説明は本稿の解説で、論文の式の導出ではありません。
5. 脚ロボットでの実証 ― 消費電力は本当に小さいのか
人工筋肉が「ロボットの動力」として働くか、を確かめた例が、Buchner らの電気油圧の筋骨格脚(PELE)です。ETH Zurich の Soft Robotics Lab とマックス・プランク知能システム研究所などの共同研究で、2024年に Nature Communications に掲載されました[参考資料13]事実。炭素繊維の骨格に、3Dプリントの関節と、拮抗する(反対向きに引き合う)一対の電気油圧の筋肉をつけた脚です。筋肉は、Peano-HASEL を積み重ねたもので、腱で関節につながっています[参考資料13]事実。
報告の要点は次のとおりです[参考資料13]事実。
- 5 Hz を超える歩行動作、脚の高さの40%に達する高いジャンプ(最高128 mm)
- 草・砂・砂利・小石・大きな石の上を、開ループの力制御だけ(足元の状況を測って補正しない制御)で跳ぶ
- 筋肉の静電容量の変化を使った自己検知で、障害物を検出する
- 移動のエネルギー効率を表す正味の移動コスト(COT)は最小で0.73(ロボットの質量225 g のとき)
COT は、1 kg を 1 m 動かすのに必要なエネルギーを、重力の仕事で割った無次元数です(E ÷ mgl)。225 g のロボットで 0.73 なら、1 m 進むのに約1.6 J本稿の計算です(0.73 × 0.225 kg × 9.81 m/s² × 1 m)。論文は、この値に高電圧変換の損失(典型的に約75%の効率)が含まれていないと明記しています[参考資料13]事実。仮に75%を当てはめると約2.1 J/m本稿の計算ですが、これは本稿の仮定による試算で、論文の値ではありません。
さらに論文は、同じ大きさと重さで作った直接駆動のモーターの脚と比べました。しゃがむ動作の平均電力は、モーターの脚が 25.3 W、PELE が 306 mW(モーターの脚の1.2%)。姿勢を保つだけの電力は、モーターの脚が 17 W、PELE が 9.4 mW でした(図6)[参考資料13]事実。比にすると約1800分の1本稿の計算です。
この比較は、しゃがむ・保持する動作だけの結果です。論文自身が、比較相手は直接駆動のモーターの脚で、変速機のある最先端のモーター脚はもっと効率が良いかもしれないと書いています。走るような連続した速い動作の効率は、未検証です。さらに、この脚は±10 kV・50 W 以上を出せる据え置きの電源につながれていて、1本の2自由度の脚を支柱(ブーム)に取り付けた実験でした[参考資料13]事実。正しくは:「静止して力を出す場面で、消費電力が小さいことが示された」までが確認された内容です。移動ロボット全体の電池持ち(電源の重さを含む)は、別の課題です。
この脚は、電圧と力の関係にも注意が要ります。論文は、筋肉に電圧をかけても0〜3 kV(外力による)の範囲では動かない不感帯があると書いています[参考資料13]事実。制御では、伸筋と屈筋の動作を重ねてこの不感帯を補っています。比較的「柔らかい体」でも、動力部には、電圧に反応しない領域のような扱いにくさがあるのです。
6. 動かし方③ 熱・生体の筋肉・ジャミング
ここまでの空気圧と電気油圧のほかに、ソフトロボットの動力・機能としてよく挙がる方式が3つあります。図7は、5つの方式を、「動力の入口」「例」「制約」で並べた、本稿の整理です。
熱で動くもの(概要)
形状記憶合金やコイル繊維は、電流で温めると縮みます。小さな体積で大きな力が出る反面、冷えるのに時間がかかるため、動作が遅くなりがちです。詳しくは本シリーズ「形状記憶合金」編・「ソフトアクチュエータと人工筋肉」編で扱います。
生体の筋肉で動かす(バイオハイブリッド)
もう一つは、培養した本物の筋肉を動力に使う試みです。東京大学のグループは、2018年に、拮抗する一対の骨格筋組織で関節を動かすロボットを報告しました。関節は約90°回り、寿命は約1週間、物のつかみ移しもできました[参考資料14]事実。2025年には、複数の筋組織の束(MuMuTA)を動力にした指つきの手を報告しています。1束で、約8 mN の収縮力と約4 mm の収縮長さを出し、ケーブルで多関節の指を曲げます[参考資料15]事実。8 mN は、約0.8 g の物の重さに相当する力です本稿の計算。
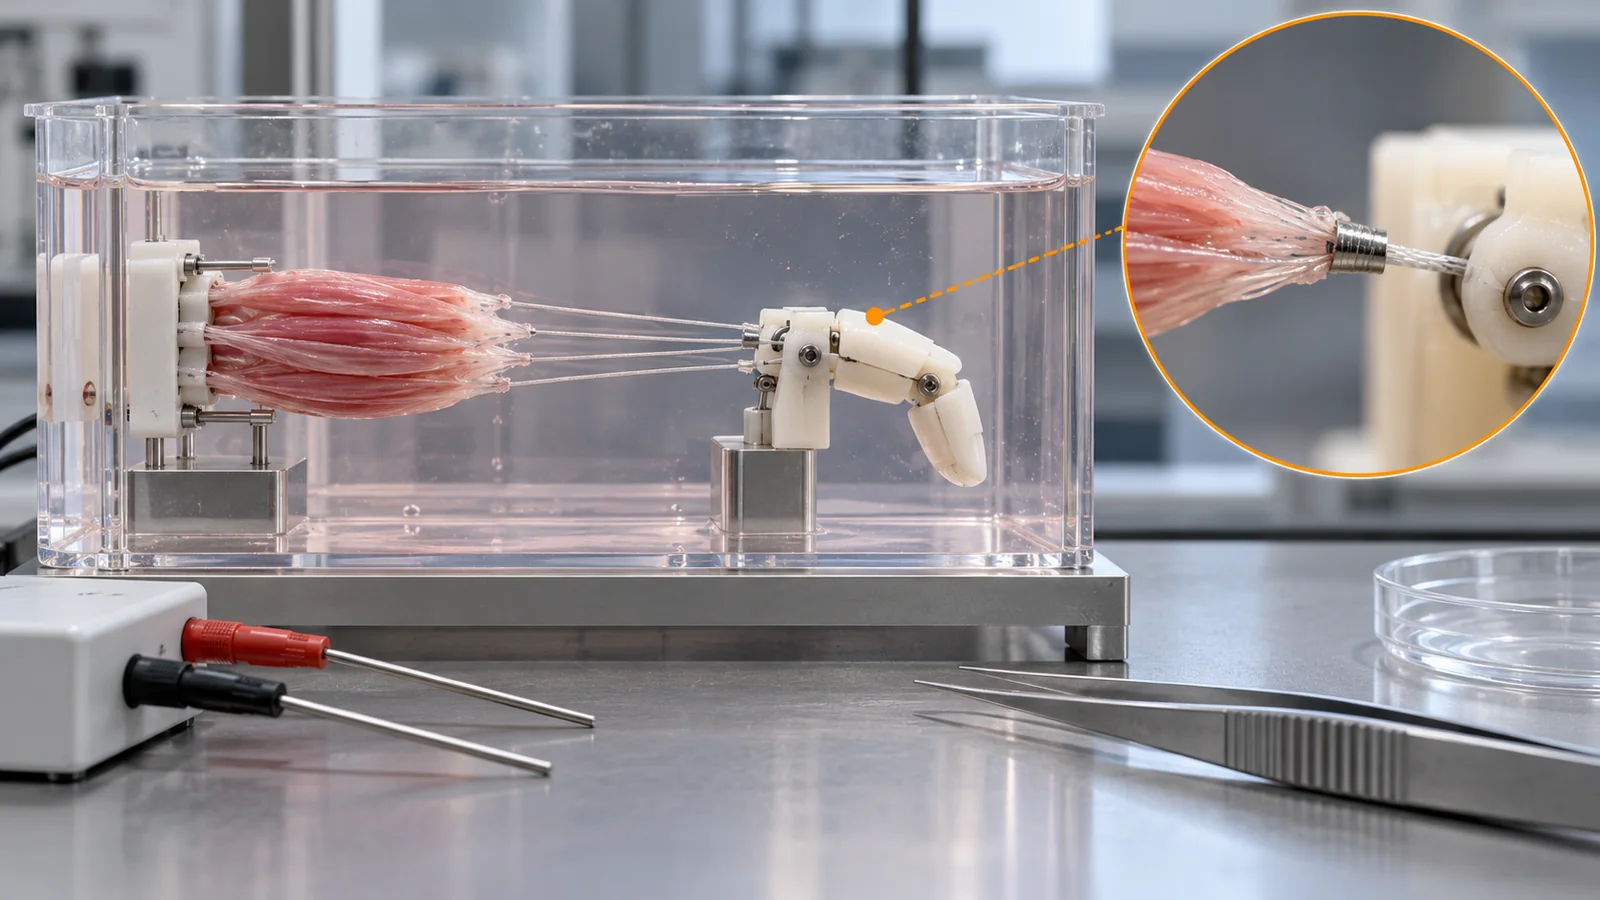
いまの報告は、培養液の中で、小さな力を、短い期間だけ出すものです[参考資料14・15]。柔軟性、自己修復、省エネといった生体の長所が魅力ですが、産業用・屋外用のロボットの動力として使える見通しは、本稿の確認した資料からは分かりません(確認できなかった)。研究の意義は、「生体の仕組みを理解し、再現する」ことにもあります(論文の動機の記述)。
硬さを切り替える:ジャミング
最後は、「動かす」ではなく「硬さを切り替える」方式です。Brown らは、粉(挽いたコーヒー豆)を詰めた薄いゴムの袋を使うグリッパーを報告しました。袋を物に押し当てると、粉が物の形に沿って流れます。袋の中の空気を抜くと(約75 kPa の圧力差)、粉が互いに固まって硬くなり、物を包んだまま持ち上げられます[参考資料16]事実。膜は厚さ0.3 mm のラテックスゴムです。多くの品物(電球、LED、ボトルキャップ、チューブなど)で、各10回の試行の成功率は100%でした。一方、つかめなかったものは、袋が側面まで回り込めない形――大きな半球、平らに置いた薄い円盤、綿球のように非常に柔らかい物――でした[参考資料16]事実。
7. 柔らかい体を、どう制御するか
柔らかいロボットのもう一つの壁が制御です。硬い腕は、関節の角度を測れば姿勢が決まります。柔らかい体は、曲がり方が連続的で、「どこがどれだけ曲がっているか」を表す量が、原理的には非常に多くなります(図9上)。Della Santina、Duriez、Rus は総説で、連続体ソフトロボットを「連続的に変形する要素だけでできた力学系」と定義し、この種のロボットを特徴づけるのは、連続体(または多体)の動力学、無視できない弾性ポテンシャル、そしてセンシングと駆動の不確かさだと述べています[参考資料17]事実。
では、どう扱うのか。大きく3つの考え方があります。(1) モデルで計算する:連続体の力学モデルから体の形や力を予測して使う。総説は、体系的な整理と未解決の課題の両方を述べています[参考資料17]事実。(2) 低いレベルは古典制御で:PELE では、目標の腱の位置を逆運動学(先端の位置から、各関節の角度を逆算する計算)から求め、筋肉の力はPID制御で調整しています[参考資料13]事実。(3) 体の柔らかさに任せる:拮抗する筋肉の組で、剛性を調整し、地面に合わせた動きを体に吸収させる。PELE は、複雑な補正なしで、草・砂・石の上を跳びました[参考資料13]事実。
(3) は、制御が要らないという意味ではありません。PELE でも、筋肉への電圧のパターンは設計されていて、不感帯の補償や、障害物の検出と回避の切り替え(自己検知を使った異常検知)が使われています[参考資料13]事実。体の柔らかさが、制御の負担の一部を引き受ける――これを「身体に計算を任せる」と表現することがあります(解説)。特定の場面で、状況の測定を減らせるが、ゼロにはならない、という理解が安全です。
8. ロボット・ドローンでの使いどころと限界
ここまでの内容を、ロボットとドローンの視点でまとめます。ドローンへの搭載例は、本稿の確認した資料では扱っていません(確認できなかった)。以下の読み取りは、本稿の解説です。
| 強み(論文で確認) | 代償・限界(論文で確認) | 素材・部品の観点(解説) |
|---|---|---|
| 形に合わせて変形する把持(ジャミング:多くの品物で各10回成功)[16]事実 | 側面に回り込めない形はつかめない。ポンプが要る[16]事実 | 膜の厚さ・摩擦・耐久、粉の粒径と密度 |
| 簡単な空気圧で複雑な動き(5つのアクチュエータ、センサーなし)[5]事実 | 圧縮空気源につながれていた[5]事実 | シリコーンの硬さ、膜の気密性、型の硬化阻害 |
| 静止時の消費電力が小さい電気油圧の脚(モーター脚の約1.2%)[13]事実 | 据え置きの高電圧電源。1本の脚をブームに取り付けた実験[13]事実 | 誘電体の比誘電率と絶縁破壊、フィルムのシール |
| 低電圧化(1100 V)、触れても安全、防水[12]事実 | 力の密度が低い。薄膜の欠陥で120 V/µm 付近で破壊[12]事実 | 薄膜の成形・欠陥管理、ヒートシールの耐久 |
| 生体の筋肉の関節・指(約8 mN の束)[14・15]事実 | 培養環境が必要、寿命は約1週間(2018年の例)[14]事実 | 生体と樹脂の骨組みの接合、培養液中の材料 |
各行の事実は括弧内の参考資料の記述。表の整理は本稿の計算。右の列は本稿の解説(出典のない読み取り)です。
柔らかさは、ぶつかったときの衝撃を和らげる一つの要素ですが、安全は、速度、質量、接触する面積、圧力、そして電圧など、複数の要素で決まります。Buchner らは、電気油圧の脚の電極がむき出しで高電圧にあることを、課題の一つとして挙げ、実験室の外で使うには追加の安全対策(故障の検出と素早い遮断など)が必要だと書いています[参考資料13]事実。また、協働ロボットの安全の技術仕様 ISO/TS 15066:2016 は、産業用ロボットのシステムを対象にしていて、非産業用ロボットには適用されません(原則は他の分野でも参考になりうる、と記載)[参考資料18]事実。正しくは:「柔らかい」ことと「規格の上で安全と認められる」ことは別の話です。
この記事の例を振り返ると、性能を決めていたのは「機械の設計」より材料の選択でした。シリコーンの硬さと伸び(図3)、油と樹脂フィルムと高誘電率ポリマーの組合せ(図5)、膜の厚さと絶縁破壊の強さ、ヒートシールの耐久。これらは、素材技術者が直接関われる領域です。一方、評価の方法が整っていない点が弱みです。性能の測り方は論文ごとに違い、人工筋肉やソフトロボットを直接の対象にした規格は、確認できませんでした(次の章以降)。材料の側から、再現性のある評価法を提案できる余地があります(推測)。
9. 限界と、確認できなかったこと/まとめ
確認できなかったこと
- ヤング率による「ソフト」の共通の定義:文献ごとに範囲が食い違うことは確認しましたが、共通の線は確認できませんでした[参考資料2]
- ドローンへの搭載例:柔らかい把持機構や脚を載せたドローンの具体的な報告は、本稿では確認していません
- 産業用・屋外用での寿命・信頼性:本稿の例は研究室の実験で、数年規模の耐久データは確認できませんでした
- 人工筋肉やソフトロボットを直接の対象にした規格:ISO の規格検索で「soft robot」「artificial muscle」を対象にした規格は、本稿では確認できませんでした(関連の汎用規格は第10章)
- 個々の論文の本文:Rus と Tolley の総説(Nature)、Wehner らと Hawkes らの論文は、要旨の範囲で確認しました。本文の数値は書いていません
- ASTM 規格:ASTM International のサイトは AI 利用を禁じる旨を表示しているため、開いていません。メーカーのデータシートが挙げる番号の事実のみを書いています
まとめ
- ソフトロボットは、「動く部品」と「体」が一体になったロボットです。柔らかさの数字は、材料ごとのデータシートで読みます(図3)本稿の計算
- 動かし方は5通り。空気圧は簡単で歴史があるが、動力源につながれがち。電気油圧は筋肉並みの出力を示すが、高電圧の電源が課題。熱・生体・ジャミングは、それぞれ別の制約があります(図7)
- HALVE は、材料(高誘電率ポリマー)の工夫で電圧を約4.9分の1にしました。ただし力の密度と薄膜の欠陥が課題です事実
- 電気油圧の脚は、静止時の消費電力が小さいと示しました。ただし比較相手と実験条件に限りがあり、「モーターより省エネ」とは言い切れません(図6)
- 柔らかい体の制御は難しく、古典制御と体の柔らかさの併用が試されています(図9)
10. 評価・標準の読み方
ソフトロボットの性能は、材料のものさし(硬さ、引張、絶縁破壊)、動力部のものさし(出力密度、ひずみ速度、寿命)、ロボットとしてのものさし(移動コスト、把持の成功率、消費電力)の3つに分けて読むと整理できます。どのものさしも、何を分母にして、どんな条件で測ったかを確かめないと、数字が比べられません。たとえば「50 W/kg」は、筋肉の質量なのか、装置全体なのかで意味が違います。ここでは、確認できた範囲を表にします(確認日 2026年10月25日)。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・NIST など) | 読み方の注意 |
|---|---|---|---|
| ゴムの硬さ | メーカーのデータシート(Shore 00・A など)[3・4]事実 | ISO 48-4:2018 “Rubber, vulcanized or thermoplastic — Determination of hardness — Part 4: Indentation hardness by durometer method (Shore hardness)”(2018年8月発行、2024年に再確認)[6]事実 | 尺度の名前(00、A、AO)が違うものを、数字だけで対応づけない |
| ゴムの引張・伸び | データシートの 100%モジュラス、切れるまでの伸び[3・4]事実 | ISO 37:2024 “Rubber, vulcanized or thermoplastic — Determination of tensile stress-strain properties”(第7版、2024年5月)[11]事実 | 試験片の形と速度で値が変わる。メーカー公称は他社品と比べない |
| 人工筋肉の出力・ひずみ速度・寿命 | 論文ごとの測定(Peano-HASEL[10]、HALVE[12])。分母(筋肉のみか装置全体か)と条件が論文で異なる事実 | 確認できなかった | 「筋肉並み」は、どの指標で並ぶのかを確かめる |
| 移動の効率 | 正味の移動コスト COT = E ÷ mgl(Buchner ら)[13]事実 | 確認できなかった | 電源の損失を含むか、据え置きの電源か、で意味が変わる |
| 把持の成功率 | 品物ごとの試行回数と成功率(Brown ら:各10回)[16]事実。共通の物体セット YCB[22]、NIST SP 1227(ロボットハンドの指標と試験法、2018年10月の草案)[21]事実未確定/将来 | NIST SP 1227 は草案。最終版は確認できなかった | 試した品物の集合で成功率は変わる。柔らかさや形が違う品物を含めて読む |
| 用語 | — | ISO 8373:2021 “Robotics — Vocabulary”(第3版、2021年11月。改訂版 ISO/DIS 8373 が準備中)[19]事実未確定/将来 | 「ソフトロボット」の定義がこの規格にあるかは、本文を確認していない |
| 協働・人の近くでの安全 | — | ISO/TS 15066:2016 “Robots and robotic devices — Collaborative robots”(産業用ロボットのシステムが対象。2022年に再確認、後継 ISO/AWI 15066-1 が準備中)[18]事実未確定/将来。ISO 10218-1:2025(産業用ロボット)[20]。ISO 13482:2014(生活支援ロボット。飛行ロボットは対象外)[23]事実 | どれも、柔らかいロボットを対象にした規格ではない。規格の本文は未確認 |
| 高電圧部の安全 | Buchner らは追加の安全対策が必要と記述[13]事実 | 確認できなかった | 「低電流なら安全」と一般化しない |
規格の番号・題名・状態は ISO の公式ページで確認(確認日 2026年10月25日)。規格の本文は有料のため、適用範囲の記載にとどめています。表の整理は本稿の計算。
読み方の注意(素材技術者向け)
- 実演と、ベンチマークと、現場は別です:脚が草の上を跳んでも、それは実験室の1本の脚の結果です。ロボットの長時間動作や安全認証とは別の話です
- メーカー公称と、第三者の検証は別です:データシートの値は、条件つきのメーカー公称です。自社の試料と条件で測り直す価値があります
- 標準は、多くが任意の採用です:ISO の規格は、一般に、法令や契約で引用されて初めて拘束力を持ちます(解説)。「規格に準拠」とある場合は、どの規格のどの要求事項かを確かめます
- 計画と、達成は別です:改訂中の規格(ISO 8373、ISO/TS 15066 の後継案)は、将来の内容が変わりえます未確定/将来
11. 用語集
- ソフトロボット
- 柔らかい材料でできた体が変形して動くロボット。「動く部品」と「体」が一体。
- アクチュエータ
- ロボットの筋肉にあたる、力や動きを出す部品。
- 自由度(DOF)
- degrees of freedom。関節が動かせる方向の数。
- ヤング率
- 引っ張ったときの硬さを表す量。大きいほど硬い。
- 100%モジュラス
- ゴムを元の長さの2倍に伸ばすのに要る応力。柔らかさの目安。
- ショア硬さ
- デュロメーターで測る、ゴムの押し込み硬さ。尺度(A、D、00 など)が複数ある。
- 付加硬化型シリコーン
- 白金触媒で硬化するシリコーン。接する材料で硬化が阻害されることがある。
- PDMS
- ポリジメチルシロキサン。代表的なシリコーン。ソフトロボットの試作でよく使う。
- ニューマチック・ネット
- 空気圧で曲がる、小部屋が並んだゴムのアクチュエータ。
- HASEL
- 液圧増幅自己修復静電アクチュエータ。電気の力で油を動かして縮む袋。
- Peano-HASEL
- 樹脂フィルムを熱で貼り合わせて作る、直線的に縮む HASEL。
- HALVE
- 高誘電率ポリマーで電圧を下げた、低電圧型の電気油圧アクチュエータ。
- BoPET
- 二軸延伸ポリエステルフィルム。HASEL の袋に使われる。
- 比誘電率
- 電気を蓄える能力を表す、材料の量。大きいほど同じ電圧でたくさん蓄える。
- 絶縁破壊の強さ
- 絶縁体が壊れて電流が流れてしまう電界の強さ(V/µm など)。
- 拮抗筋
- 反対向きに引き合う一対の筋肉。関節を両側から引く。
- 開ループ制御
- 結果を測って補正しない制御。決めたパターンを出すだけ。
- PID制御
- 目標との差を、現在・積み重ね・変化の3つの見方で補正する、古典的な制御。
- 逆運動学
- 先端の目標位置から、各関節の角度を逆算する計算。
- 移動コスト(COT)
- cost of transport。重さあたり・距離あたりのエネルギー。小さいほど効率が良い。
- ジャミング
- 粉などを詰めた袋の空気を抜いて固め、硬さを切り替える方式。
- バイオハイブリッド
- 培養した生体組織(筋肉など)と人工物を組み合わせたロボット。
12. 参考資料(一次情報)
- Rus D., Tolley M. T. “Design, fabrication and control of soft robots”, Nature 521, 467–475 (2015), DOI 10.1038/nature14543(要旨の範囲で確認) — https://doi.org/10.1038/nature14543
- Chubb O. ほか “Towards an ontology for soft robots: what is soft?”, Bioinspiration & Biomimetics 14, 063001 (2019), DOI 10.1088/1748-3190/ab483f(要旨の範囲で確認) — https://doi.org/10.1088/1748-3190/ab483f
- Smooth-On “Ecoflex Series Technical Bulletin”(シリコーンのデータシート、版記号 011124DH) — https://www.smooth-on.com/tb/files/ECOFLEX_SERIES_TB.pdf
- Smooth-On “Dragon Skin Series Technical Bulletin”(シリコーンのデータシート、版記号 040825PA) — https://www.smooth-on.com/tb/files/DRAGON_SKIN_SERIES_TB.pdf
- Shepherd R. F. ほか “Multigait soft robot”, PNAS 108, 20400–20403 (2011), DOI 10.1073/pnas.1116564108(本文を確認) — https://pmc.ncbi.nlm.nih.gov/articles/PMC3251082/
- ISO “ISO 48-4:2018 Rubber, vulcanized or thermoplastic — Determination of hardness — Part 4: Indentation hardness by durometer method (Shore hardness)”(ISO 規格ページ) — https://www.iso.org/standard/74969.html
- Hawkes E. W. ほか “A soft robot that navigates its environment through growth”, Science Robotics 2, eaan3028 (2017), DOI 10.1126/scirobotics.aan3028(要旨の範囲で確認) — https://doi.org/10.1126/scirobotics.aan3028
- Wehner M. ほか “An integrated design and fabrication strategy for entirely soft, autonomous robots”, Nature 536, 451–455 (2016), DOI 10.1038/nature19100(要旨の範囲で確認) — https://doi.org/10.1038/nature19100
- Acome E. ほか “Hydraulically amplified self-healing electrostatic actuators with muscle-like performance”, Science 359, 61–65 (2018), DOI 10.1126/science.aao6139(要旨の範囲で確認) — https://doi.org/10.1126/science.aao6139
- Kellaris N. ほか “Peano-HASEL actuators: Muscle-mimetic, electrohydraulic transducers that linearly contract on activation”, Science Robotics 3, eaar3276 (2018), DOI 10.1126/scirobotics.aar3276(要旨の範囲で確認) — https://doi.org/10.1126/scirobotics.aar3276
- ISO “ISO 37:2024 Rubber, vulcanized or thermoplastic — Determination of tensile stress-strain properties”(ISO 規格ページ) — https://www.iso.org/standard/86892.html
- Gravert S.-D. ほか “Low-voltage electrohydraulic actuators for untethered robotics”, Science Advances 10, eadi9319 (2024), DOI 10.1126/sciadv.adi9319(オープンアクセス。本文を確認) — https://pmc.ncbi.nlm.nih.gov/articles/PMC10775996/
- Buchner T. J. K. ほか “Electrohydraulic musculoskeletal robotic leg for agile, adaptive, yet energy-efficient locomotion”, Nature Communications 15, 7634 (2024), DOI 10.1038/s41467-024-51568-3(オープンアクセス。本文を確認) — https://doi.org/10.1038/s41467-024-51568-3
- Morimoto Y. ほか “Biohybrid robot powered by an antagonistic pair of skeletal muscle tissues”, Science Robotics 3, eaat4440 (2018), DOI 10.1126/scirobotics.aat4440(要旨の範囲で確認) — https://doi.org/10.1126/scirobotics.aat4440
- Ren Z. ほか “Biohybrid hand actuated by multiple human muscle tissues”, Science Robotics 10, eadr5512 (2025), DOI 10.1126/scirobotics.adr5512(要旨の範囲で確認) — https://doi.org/10.1126/scirobotics.adr5512
- Brown E. ほか “Universal robotic gripper based on the jamming of granular material”, PNAS 107, 18809–18814 (2010), DOI 10.1073/pnas.1003250107(本文を確認) — https://pmc.ncbi.nlm.nih.gov/articles/PMC2973877/
- Della Santina C., Duriez C., Rus D. “Model-Based Control of Soft Robots: A Survey of the State of the Art and Open Challenges”, IEEE Control Systems 43(3), 30–65 (2023)(arXiv:2110.01358、要旨の範囲で確認) — https://arxiv.org/abs/2110.01358
- ISO “ISO/TS 15066:2016 Robots and robotic devices — Collaborative robots”(ISO 規格ページ) — https://www.iso.org/standard/62996.html
- ISO “ISO 8373:2021 Robotics — Vocabulary”(ISO 規格ページ) — https://www.iso.org/standard/75539.html
- ISO “ISO 10218-1:2025 Robotics — Safety requirements — Part 1: Industrial robots”(ISO 規格ページ) — https://www.iso.org/standard/73933.html
- Falco J., Van Wyk K., Messina E. “Performance Metrics and Test Methods for Robotic Hands”, NIST Draft Special Publication 1227 (2018年10月、草案) — https://doi.org/10.6028/NIST.SP.1227-draft
- Calli B. ほか “Benchmarking in Manipulation Research: The YCB Object and Model Set and Benchmarking Protocols”, IEEE Robotics & Automation Magazine 22(3), 36–52 (2015)(arXiv:1502.03143) — https://arxiv.org/abs/1502.03143
- ISO “ISO 13482:2014 Robots and robotic devices — Safety requirements for personal care robots”(ISO 規格ページ) — https://www.iso.org/standard/53820.html
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| 「柔らかい」とされるヤング率の範囲が文献ごとに食い違うこと。ソフトロボットの定義が多様なこと(Chubb ら、2019) | Chubb O. ほか 出典1 https://doi.org/10.1088/1748-3190/ab483f | 事実 |
| ソフトロボットが、柔らかい材料でできた体を持ち、硬い材料で組んだロボットと対比されること(Rus と Tolley の総説の要旨) | Rus D., Tolley M. T. 出典1 https://doi.org/10.1038/nature14543 | 事実 |
| Ecoflex 00-10/00-30/00-50 の硬さ表記、100%モジュラス 8/10/12 psi、切れるまでの伸び 800/900/980%、白金触媒の付加硬化型、硬化阻害の注意、絶縁破壊の強さ >350 V/mil、23℃で7日後の値 | Smooth-On 出典1 https://www.smooth-on.com/tb/files/ECOFLEX_SERIES_TB.pdf | 事実 |
| Dragon Skin 10/20/30 の 100%モジュラス 22/49/86 psi、切れるまでの伸び 1000/620/364%(23℃で7日後の値) | Smooth-On 出典1 https://www.smooth-on.com/tb/files/DRAGON_SKIN_SERIES_TB.pdf | 事実 |
| Ecoflex 00-30 の約69 kPa、Dragon Skin 30 の約593 kPa、8.6倍、350 V/mil の約14 V/µm への換算 | 本稿の計算(入力は出典の公表値) 出典1 https://www.smooth-on.com/tb/files/ECOFLEX_SERIES_TB.pdf 出典2 https://www.smooth-on.com/tb/files/DRAGON_SKIN_SERIES_TB.pdf | 本稿の計算 |
| ISO 48-4:2018 の題名と、尺度 A・D・AO・AM(2018年8月発行、2024年に再確認) | ISO 出典1 https://www.iso.org/standard/74969.html | 事実 |
| ISO 37:2024 の題名(第7版、2024年5月)と、引張強さ・破断伸び等を求める方法であること | ISO 出典1 https://www.iso.org/standard/86892.html | 事実 |
| 四脚のソフトロボット:全体がエラストマー、5つのアクチュエータ、センサーなし、10 psi 未満、Ecoflex 00-30/00-50 と PDMS(Sylgard 184)の層、鋳込み成形、外部の圧縮空気源(7 psi)とチューブでつながれる、2.0 cm の隙間をくぐる | Shepherd R. F. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC3251082/ | 事実 |
| 這う歩き方 24±3 m/h、Ecoflex 00-50 で 92±4.3 m/h | Shepherd R. F. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC3251082/ | 事実 |
| 7 psi ≒ 48 kPa、24 m/h ≒ 6.7 mm/秒の換算 | 本稿の計算(入力は出典の公表値) 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC3251082/ | 本稿の計算 |
| つる型ロボットが先端から伸びること、先端の伸びの偏りで向きを制御すること(Hawkes ら、2017の要旨) | Hawkes E. W. ほか 出典1 https://doi.org/10.1126/scirobotics.aan3028 | 事実 |
| 燃料の分解で発生したガスで動く、柔らかい材料だけのロボット(Wehner ら、2016の要旨) | Wehner M. ほか 出典1 https://doi.org/10.1038/nature19100 | 事実 |
| HASEL が静電力と液圧を結びつけ、絶縁破壊後も繰り返し自己修復できること(Acome ら、2018の要旨) | Acome E. ほか 出典1 https://doi.org/10.1126/science.aao6139 | 事実 |
| Peano-HASEL:市販材料の熱シールで作れる、枠・事前の引き伸ばし不要、最大約10%の縮み、毎秒900%、50 Hz、自重の200倍超の持ち上げ | Kellaris N. ほか 出典1 https://doi.org/10.1126/scirobotics.aar3276 | 事実 |
| HALVE:従来の電気油圧が数千ボルトを要すること、電極むき出しの安全上の懸念、BoPET 15 µm(比誘電率3.3)と P(VDF-TrFE-CTFE) 5 µm(比誘電率40)の置換で理論上約6分の1、1100 V、平均出力密度 50.5 W/kg、ひずみ速度 971%/秒、4.9倍低い電圧、触れても安全・防水・自己クリアリング | Gravert S.-D. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC10775996/ | 事実 |
| HALVE のロボット魚:体長28 cm、最大 3.8 cm/秒(体長の0.14倍/秒、2 Hz)、平均0.6 W、約54分 | Gravert S.-D. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC10775996/ | 事実 |
| HALVE の課題:絶縁破壊 120 V/µm 付近(文献上は最大350 V/µm)、ヒートシールの耐久、力の密度が低い、6 kV 超では BoPET 型が優位 | Gravert S.-D. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC10775996/ | 事実 |
| 電圧が半分で力が約1/4(静電力は電界の2乗に比例) | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| PELE の構成(炭素繊維の骨格、3Dプリントの関節、拮抗する Peano-HASEL の筋束、腱)、5 Hz 超の動作、脚の高さの40%、最高128 mm のジャンプ、草・砂・砂利・小石・大石の上を開ループで跳ぶ、静電容量による自己検知 | Buchner T. J. K. ほか 出典1 https://doi.org/10.1038/s41467-024-51568-3 | 事実 |
| PELE:最小の正味 COT 0.73(225 g)、高電圧変換の損失(約75%)は含まない、モーターの脚との比較(25.3 W と 306 mW、17 W と 9.4 mW)、不感帯 0〜3 kV、PID と逆運動学、限界(据え置きの電源、±10 kV・50 W 以上、2自由度1本の脚、ブーム、電極むき出し) | Buchner T. J. K. ほか 出典1 https://doi.org/10.1038/s41467-024-51568-3 | 事実 |
| COT 0.73 × 0.225 kg × 9.81 × 1 m ≒ 1.6 J、75%を仮定した約2.1 J/m、306 mW が 25.3 W の約1.2%、9.4 mW と 17 W の比が約1/1800 | 本稿の計算(入力は出典の公表値) 出典1 https://doi.org/10.1038/s41467-024-51568-3 | 本稿の計算 |
| 筋組織ロボット(拮抗する一対の骨格筋、約90°、寿命約1週間、つかみ移し) | Morimoto Y. ほか 出典1 https://doi.org/10.1126/scirobotics.aat4440 | 事実 |
| 筋組織の束(MuMuTA):約8 mN、約4 mm、ケーブル駆動の多関節の指 | Ren Z. ほか 出典1 https://doi.org/10.1126/scirobotics.adr5512 | 事実 |
| 8 mN ≒ 約0.8 g の重さに相当 | 本稿の計算(入力は出典の公表値) 出典1 https://doi.org/10.1126/scirobotics.adr5512 | 本稿の計算 |
| ジャミング:粉(挽いたコーヒー)を詰めたラテックス(厚さ0.3 mm)の袋、約75 kPa の圧力差、多くの品物で各10回の成功率100%、つかめない形(大きな半球、薄い円盤、綿球) | Brown E. ほか 出典1 https://pmc.ncbi.nlm.nih.gov/articles/PMC2973877/ | 事実 |
| 連続体ソフトロボットの定義、連続体の動力学・無視できない弾性ポテンシャル・センシングと駆動の不確かさ、未解決の課題の整理(Della Santina ら) | Della Santina C., Duriez C., Rus D. 出典1 https://arxiv.org/abs/2110.01358 | 事実 |
| ISO/TS 15066:2016:産業用ロボットのシステムが対象、非産業用ロボットには適用されない、2022年に再確認、後継 ISO/AWI 15066-1 が準備中 | ISO 出典1 https://www.iso.org/standard/62996.html | 事実 |
| ISO 8373:2021:第3版・2021年11月、改訂版 ISO/DIS 8373 が準備中 | ISO 出典1 https://www.iso.org/standard/75539.html | 事実 |
| ISO 10218-1:2025 の題名(産業用ロボットの安全要求事項、第3版) | ISO 出典1 https://www.iso.org/standard/73933.html | 事実 |
| NIST SP 1227 草案(ロボットハンドの指標と試験法、2018年10月) | Falco J., Van Wyk K., Messina E. 出典1 https://doi.org/10.6028/NIST.SP.1227-draft | 事実 |
| YCB 物体セットとベンチマーク手順 | Calli B. ほか 出典1 https://arxiv.org/abs/1502.03143 | 事実 |
| ISO 13482:2014:生活支援ロボットの安全、飛行ロボットを対象外とすること、2020年に再確認 | ISO 出典1 https://www.iso.org/standard/53820.html | 事実 |
| 図の作図:図2〜図7・図9が説明用の概念図または本稿の計算を含む作図であること。図1・図8がImageGen生成の概念画像であること | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| ソフトロボットの設計での硬さと伸びの折り合い、膜の疲労、ドローンへの搭載の見方、材料側から評価法を提案できる余地 | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| ヤング率による共通の定義、ドローンへの搭載例、長期耐久、ソフトロボットを直接の対象にした規格、各論文の本文の数値(要旨のみ確認した論文) | 本稿の調査範囲では、一次情報で確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(査読論文、ISO・NIST の公式ページ、メーカーのデータシート)に限定しています。 数値は論文・データシートの公表値で、条件が異なります。ヤング率による「ソフト」の共通の定義、ドローンへの搭載例、産業用の長期耐久、ソフトロボットを直接の対象にした規格については、確認できなかったため記載していません。 図2〜図7と図9は説明用の概念図または本稿の計算を含む作図で、図1と図8はImageGen生成の概念画像です。