TECHNOLOGY EXPLAINER
SLAMと自己位置推定
― 「自分はいまどこにいるか」を、地図を作りながら知る
ロボットやドローンが、自分で動き回るには、「自分はいまどこにいるか」を知る必要があります。屋外なら GPS が使えますが、屋内や橋の下では使えません。そこで使うのが SLAM(スラム)です。自分の位置を推定しながら、周りの地図を作る技術で、カメラ、LiDAR、IMU、GNSS といったセンサーを組み合わせます。この記事では、センサーの特徴、誤差が積もる理由(ドリフト)、同じ場所に戻ったときに誤差を直す仕組み(ループ閉じ込め)を、図と数値例で説明します。後半では、ドローンと地上ロボットでの使い分けと、材料と取り付けが SLAM の精度に与える影響を扱います。
- SLAM とは何か(3行でわかる)
- 4つのセンサー:カメラ・LiDAR・IMU・GNSS
- 動きを足していくと、誤差が積もる(ドリフト)
- SLAM の仕組み:フロントエンドとバックエンド
- ループ閉じ込め:同じ場所に戻ったら、全体を直す
- 位置の誤差の桁
- ドローンと地上ロボットでの使い分け
- 材料と取り付けが、SLAM の精度を左右する
- 評価・標準の読み方
- 限界と、確認できなかったこと/まとめ
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=公表された数値や想定を使って、本稿が計算した内容(仮定は明記)
未確定/将来=実験的な機能・草案など、確定していない内容
推測は太字で示します。出典のない読み取りは「解説」と書きます。
論文・データセットの精度は、特定のデータセット、特定の条件で測った結果です。実際の現場の精度ではありません。メーカーの数値は「メーカー公称」です。位置の誤差は、「絶対位置の誤差」「軌跡の平均の誤差」「走行距離に対する割合」など、量の意味が違うので、並べて優劣をつけません。図4・図5・図9の曲線は、本稿が想定を置いて計算したもので、特定の機種や手法の値ではありません。安全や法規についての個別の助言は書きません。
1. SLAM とは何か(3行でわかる)
- SLAM = 「自分の位置を推定しながら、周りの地図を作る」こと:Simultaneous Localization and Mapping(同時の自己位置推定と地図作成)の略です。サーベイ論文は、SLAM を「環境のモデル(地図)の構築と、その中を動くロボットの状態の推定を、同時に行うこと」と定義しています[参考資料1]事実
- 難しさは「鶏と卵」:地図があれば位置がわかり、位置がわかれば地図が作れます。どちらも最初は分かっていないので、両方を同時に推定します(たとえ:知らない街で、歩きながら地図を描き、その地図で自分の居場所を確かめる。たとえの限界:実際は、センサーの誤差が毎回積もる)
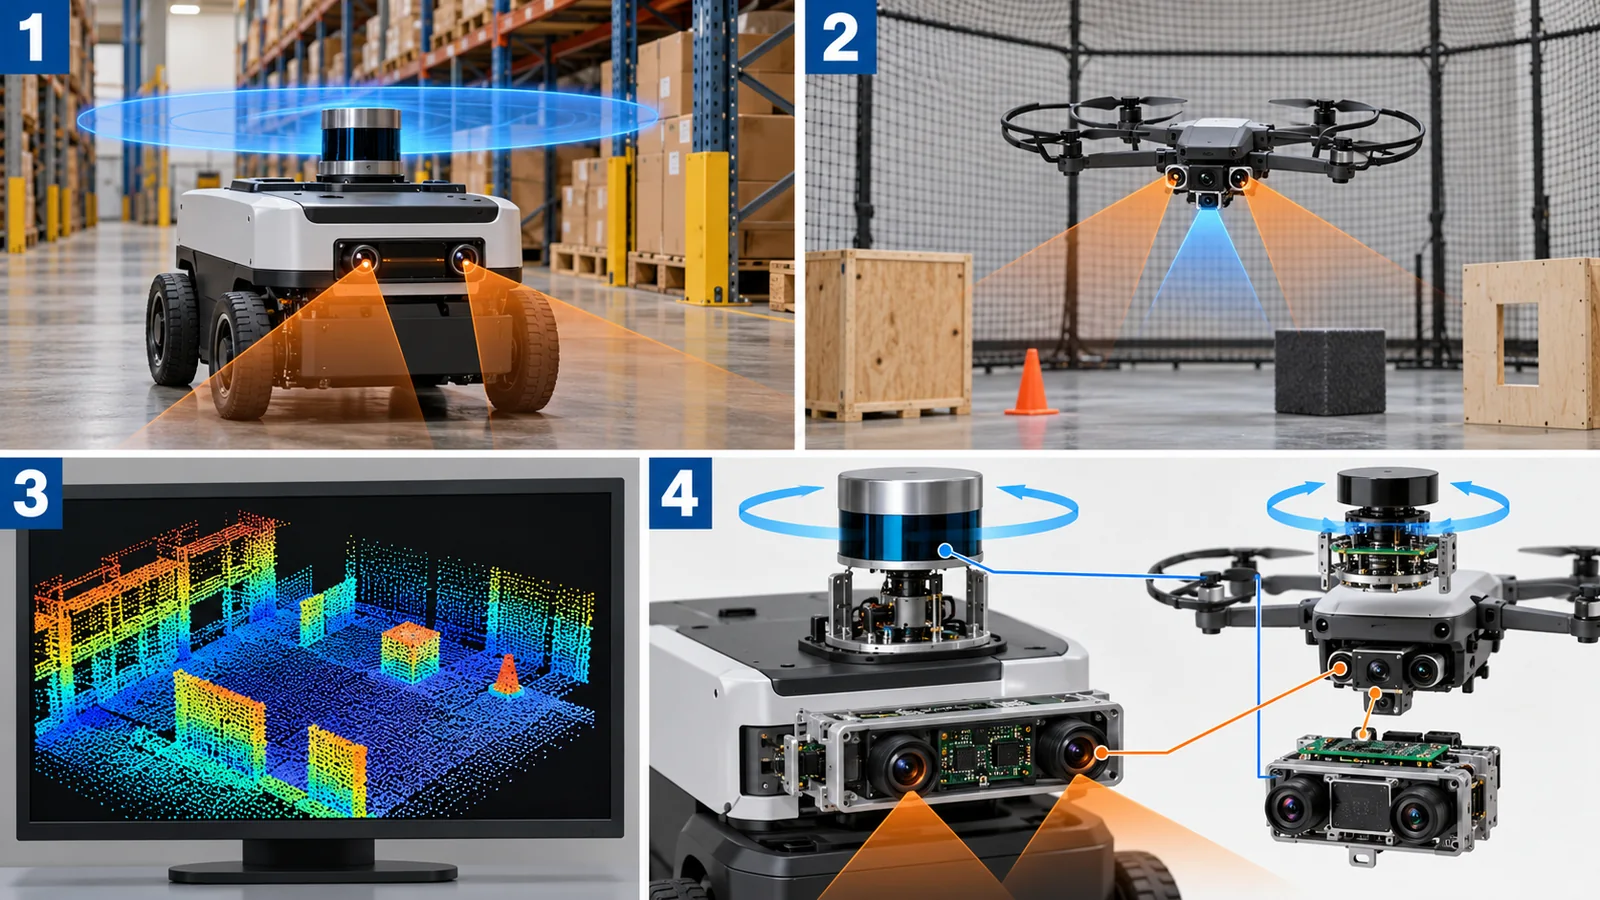
- センサーは1つでは足りない:カメラ、LiDAR、IMU、GNSS は、それぞれ得意・不得意があります。ドローンでは、カメラと IMU の組合せ(VIO)が広く使われ[参考資料3]、地上の搬送ロボットでは、2D LiDAR を使う SLAM が定番です[参考資料8](図8)
本シリーズでは、ロボットを「感じる(センサー)・考える(制御と知能)・動く(アクチュエータ)」の3つの組合せとして説明します。この記事は、「感じる」と「考える」をつなぐ、自己位置と地図の話です。自己位置は、位置(x、y、高さ)と姿勢(向き)で、合わせて6つの量(6自由度)です。オドメトリは、動きを少しずつ足し合わせて、位置を推定する方法です。
シリーズの中での位置:LiDAR 自体の仕組みは「LiDAR」編、自動運転の地図と位置推定は「自動運転とAI」編、ドローンの測位・衝突回避は「ドローンの通信・測位・衝突回避」編、機上の計算機は「エッジAIとオンデバイスAI」編、カメラの認識は「ロボットの視覚と認識」編に詳しくあります。ここでは重ならないよう、SLAM の考え方と、使い分けに絞ります。
2. 4つのセンサー:カメラ・LiDAR・IMU・GNSS
SLAM に使う4つのセンサーを、「何を測り、何が得意で、何が苦手か」で並べます(図3)。
GNSS:絶対位置が得られるが、場所を選ぶ
GNSS(GPS など、衛星による測位)は、地球上の絶対位置を直接得られます。誤差が時間とともに積もらないのが強みです。ただし精度は条件で大きく変わります。GPS.gov は、スマートフォンの GPS は、空が開けた所で、半径約4.9 m以内が典型で、建物、橋、木の近くでは精度が落ちると説明しています[参考資料10]事実。高品質な単一周波の GPS 受信機は、FAA のデータで、水平方向の誤差が95%の確率で1.82 m 以下とされます[参考資料10]事実。二周波の受信機や補強の仕組み(RTK など)を使えば、リアルタイムで数 cm 以内にできる、とも書かれています[参考資料10]事実。
GPS.gov は、政府が約束している「2.0 m 以下(95%)」は、衛星が出す信号の測距誤差(URE)であって、利用者の位置の精度ではないと説明しています[参考資料10]事実。利用者の精度は、衛星の配置、信号の遮られ方、大気、受信機の質で変わります[参考資料10]。正しくは:「信号の質の約束」と「手元の位置の精度」は別で、手元の精度は環境と受信機で決まります。
3. 動きを足していくと、誤差が積もる(ドリフト)
IMU(慣性計測装置)は、加速度と回転の速さを、高い頻度で測ります。加速度を2回積分すれば位置が得られるので、IMU だけで位置を追う(慣性航法)ことが理論上はできます。ところが、Woodman の技術報告は、一定の加速度の誤差(バイアス)ε を2回積分すると、位置の誤差は ε × t² ÷ 2 で、時間の2乗で増えると示しています[参考資料9]事実。
数字で確かめます。加速度の誤差が 0.01 m/s²(想定)のとき、60秒後の位置の誤差は 0.01 × 3600 ÷ 2 = 18 m本稿の計算です。さらに、機体の傾き(姿勢)を 0.1° 間違えると、重力の成分 9.81 × sin 0.1° = 0.0171 m/s² が、加速度の誤差として漏れ込みます。60秒後には約31 m本稿の計算になります(図4)。Woodman は、2007年の安価な IMU(Xsens MTx)で、位置の誤差が60秒で平均150 m を超えたと報告しています[参考資料9]事実。この報告は、姿勢の誤差(ジャイロのノイズ)が、位置の誤差の主因になると指摘しています[参考資料9]事実。
加速度の誤差は、まず速度の誤差になり(時間に比例)、その速度の誤差が位置の誤差になります(さらに時間に比例)。誤差が誤差を呼ぶので、2乗で増えます。たとえば、目をつぶって歩いて、一歩ごとに少しずつ方向がずれると、遠くへ行くほどずれが大きくなる、という感覚に近いです(たとえの限界:IMU の誤差は、温度や振動でも変わる)。
この問題を、他のセンサーで抑えるのが SLAM の考え方です。カメラや LiDAR は、まわりの景色との位置関係を測れるので、IMU の誤差を補正できます。たとえば、カメラと IMU を組み合わせる VIO(Visual-Inertial Odometry)について、Scaramuzza と Zhang は、GPS や LiDAR によるオドメトリの代わりに、正確な状態推定を達成できる唯一の現実的な方法で、カメラと IMU は安価で、今日の空中ロボットのどれにも載っている、と書いています[参考資料3]事実。
4. SLAM の仕組み:フロントエンドとバックエンド
SLAM は、大きく2つの部分でできています(図2上)。フロントエンドは、センサーのデータから、少しずつの動きを素早く推定します(オドメトリ)。バックエンドは、これまでの軌跡と地図をまとめて、全体のつじつまが合うように最適化します(解説。サーベイ論文[参考資料1]は、この「フロントエンドとバックエンド」の構成を標準的な定式化として扱っています)。バックエンドでよく使うのがポーズグラフで、ロボットの位置・姿勢を点、点どうしの動きの関係を線(制約)として、全体の誤差が最小になる並べ方を探します。
代表的な手法(公表された要旨)
| 手法 | 主なセンサー | 特徴(論文・サーベイの記述) |
|---|---|---|
| ORB-SLAM3(Campos ら、2021)[2] | カメラ(単眼・ステレオ・RGB-D)、IMU | 視覚、視覚+慣性、複数の地図を扱える最初のシステム。ステレオ+慣性で、EuRoC のドローンのデータで平均3.6 cm、TUM-VI の手持ちで9 mm の精度を報告事実 |
| VINS-Mono(Qin ら、2018)[4] | 単眼カメラ、IMU | カメラ1台と安価な IMU が、距離のわかる6自由度の推定の最小構成。直接の距離測定がないので、初期化・外部キャリブレーション・最適化が課題。ループ検出と4自由度のポーズグラフ最適化を備える。機体での閉ループの自律飛行も実施事実 |
| LIO-SAM(Shan ら、2020)[5] | LiDAR、IMU | ファクターグラフの上に、LiDAR と慣性の密結合のオドメトリを構成。IMU の積分で LiDAR の点群の歪みを補正する。ループ閉じ込めなど複数の測定を制約として追加できる事実 |
| FAST-LIO2(Xu ら、2022)[6] | LiDAR、IMU | 反復カルマンフィルタで、生の点を特徴抽出なしで地図に直接合わせる。増分の k-d 木(ikd-Tree)で地図を保つ。19の系列で他の手法より高精度・低計算負荷と報告事実 |
| LOAM(Zhang と Singh、2014)[7] | LiDAR | リアルタイムの LiDAR オドメトリと地図作成(題名・書誌の確認にとどめる) |
| Cartographer(Hess ら、2016)[8] | 2D LiDAR | 背負い式の地図作成の装置で、5 cm 解像度のリアルタイムの地図作成とループ閉じ込めを実現。ループ閉じ込めに分枝限定法を使う事実 |
各行の記述は、各論文・サーベイの要旨・説明による事実事実(LOAM は題名のみ)。表の整理は本稿の計算。手法どうしの優劣は、ここでは論じません。
5. ループ閉じ込め:同じ場所に戻ったら、全体を直す
フロントエンドの誤差は、走るほど積もります(ドリフト)。ドリフトの大きさは、走った距離に対する割合で表すのが普通です。KITTI の走行距離計(オドメトリ)の評価は、100〜800 m の区間ごとに、並進の誤差を [%]、回転の誤差を [度/m] で測り、平均で順位を付けます[参考資料18]事実。公開ランキングには、LiDAR 手法の一例として、並進誤差 0.61%のものが載っています(確認日 2026年10月25日)[参考資料18]事実。0.61%は、1 km 走って約6.1 m、100 m で約0.61 m です本稿の計算。
ここで効くのがループ閉じ込めです。ロボットが、前に来た場所に戻ってきたと気づく(場所認識)と、「この2つの位置は、同じ場所のはず」という制約をポーズグラフに足せます。すると、バックエンドが全体を最適化して、積もった誤差を、軌跡全体に配り直します(図2下、図5)。ORB-SLAM3 は、場所認識を使って、視覚情報が乏しくて地図を見失ったときに新しい地図を作り、同じ場所に戻ったときに自動で統合します[参考資料2]事実。
SLAM は、相対的な位置を推定するので、誤差が少しずつ積もります。GNSS は、誤差が積もらない絶対位置を与えます。両者は補い合う関係で、組み合わせて使うのが一般的です(解説)。たとえば PX4 は、GNSS が一時的に使えなくなる環境(橋の下、屋外から屋内への移動、妨害)のために、デッドレコニングのモードを用意しています。ただし、このモードは「新しく、実機での試験が限られた実験的な機能」(v1.17)で、離陸時から GNSS のない環境向けではなく、別の速度・位置のセンサーが必要だと明記されています[参考資料15]事実未確定/将来。正しくは:「GNSS が使えない間を、SLAM などでつなぐ」のであって、「GNSS をなくせる」わけではありません。
地図の大きさ:メモリの桁
地図を持つには、メモリが要ります。たとえば、100 m × 100 m の平面を、Cartographer の5 cm 解像度[参考資料8]で格子(占有格子)にすると、2000 × 2000 = 4.0 × 10⁶ マスです。1マス1バイトと想定すれば、約4 MB です本稿の計算。3次元では、100 m × 100 m × 高さ 10 m を、10 cm の格子(ボクセル)にすると、1000 × 1000 × 100 = 1.0 × 10⁸ マスで、1マス1バイトでも約100 MB です本稿の計算。3次元の地図は、解像度と範囲で、急に重くなります。ドローンの小さな計算機では、地図の持ち方(点群のまま、間引く、など)が設計の要点です(解説)。
6. 位置の誤差の桁
ここまで出てきた数字を、誤差の大きさで並べてみます(図6)。スマートフォンの GNSS は数 m、高品質な単一周波の受信機は2 m 以内、RTK は数 cm、視覚と慣性の SLAM は、データセットの条件で数 cm〜数 mm です。DJI Matrice 350 RTK の仕様は、RTK の固定解(FIX)の水平精度を「1 cm + 1 ppm」としています[参考資料12]事実。基線(基準局との距離)が10 km なら、1 ppm は 10 km × 10⁻⁶ = 1 cm で、合計約2 cmです本稿の計算(基線は本稿の想定)。
7. ドローンと地上ロボットでの使い分け
同じ SLAM でも、ドローンと地上ロボットでは、条件が違います(図8)。ドローンは、空中で止まったり傾いたりするので、6自由度のすべてを推定します。プロペラとフレームの振動が、IMU とカメラに直接入ります。そして、センサーと計算機の質量と電力が、飛行時間を縮めます。「ロボットとドローンの電源」編のとおり、ホバリングの電力は質量の1.5乗に比例します(Bauersfeld と Scaramuzza[参考資料22])。業務用ドローン(電池を含む全質量 6.47 kg)に、センサーと計算機を0.5 kg 足すと、理想の計算で電力は約12%増え、飛行時間は約11%短くなります本稿の計算((6.97 ÷ 6.47)¹·⁵ = 1.118、1 ÷ 1.118 = 0.894。0.5 kg は想定)。
地上ロボット(倉庫の搬送ロボットなど)は、多くが平面を走るので、位置2つと向き1つの3自由度で足りることが多く(解説)、電力に余裕があるぶん、大きなセンサーを載せやすい傾向があります。2D LiDAR を使う SLAM が定番で、Cartographer の論文は、2D LiDAR で、リアルタイムのループ閉じ込めをするしくみを示しています[参考資料8]事実。
8. 材料と取り付けが、SLAM の精度を左右する
SLAM はソフトウェアの話に見えますが、センサーが測るものは、材料と取り付けに強く影響されます。
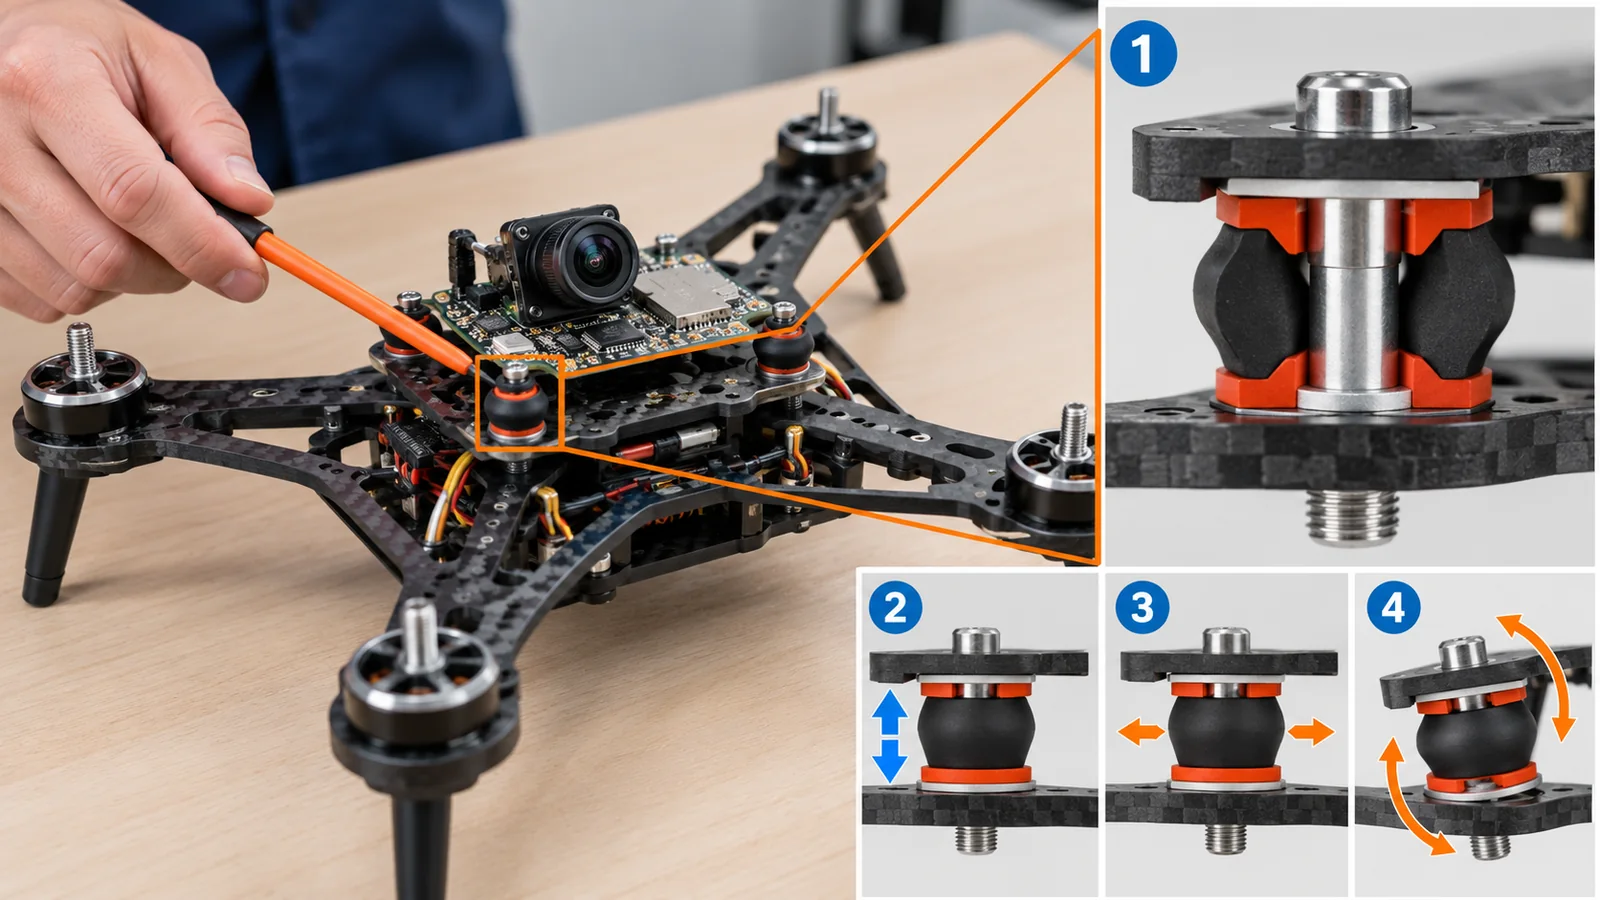
① 振動:フレームの共振が、IMU とカメラに入る
PX4 のドキュメントは、加速度計やジャイロを内蔵する飛行制御の基板は振動に敏感で、振動が大きいと、飛行性能の低下、飛行時間の短縮、機体の摩耗の増加を招き、極端な場合はセンサーの飽和や故障、推定の失敗、機体の制御喪失(フライアウェイ)に至ると説明しています[参考資料13]事実。対策として、機体が構造の共振の振幅を減衰させるよう設計されていること、プロペラのバランス、基板の防振の取り付け(発泡材など)を挙げ、「ソフトウェアのフィルタで消すより、振動の発生源を減らすほうがよい」としています[参考資料13]事実。カメラの取り付けにも同じ助言があり、VIO のカメラは振動にとても敏感で、柔らかい防振の取り付けを推奨しています[参考資料14]事実。
「ロボット制御の基礎」編で見たように、Milenin(2026)は、7インチのマルチコプターのフレームの共振のピークを、鋳造のマグネシウム AZ31 で147 Hz(荷物なし)・204 Hz(2 kg)、アルミ 6061-T6 で179.5 Hz・239.4 Hz と測りました[参考資料16]事実。フレームの材料と荷物で、共振の周波数が動くので、IMU を載せる場所の振動の周波数も動きます(解説)。IMU やカメラが拾う振動のスペクトルを減らすには、剛さの高い材料で共振を高い周波数へ逃がす、減衰(ダンピング)の高い材料を使う、取り付けに柔らかい材料を挟む、といった材料側の手があります(解説)。マグネシウムのフレームで、振動のパワーがアルミの機体より49%小さかった報告もあります(2 kg 搭載、特定の設計の結果)[参考資料16]事実。
② センサーの前の材料と、取り付けの精度
カメラや LiDAR の前には、窓、カバー、レンズがあります。センサーが使う波長の光を通し、汚れや傷が付きにくい材料が要ります(解説。LiDAR の波長と材料は、本シリーズの「LiDAR」編にあります)。また、カメラと IMU の相対的な位置・向き(外部キャリブレーション)は、SLAM の前提です。VINS-Mono の論文は、外部キャリブレーションを、直接の距離測定がない単眼の VIO の課題の一つに挙げています[参考資料4]事実。センサーを留める部品が、温度や衝撃で動く(熱膨張、ゆるみ)と、このキャリブレーションがずれて、精度が落ちる可能性があります(推測。確認した資料に、材料ごとの定量的な報告は見つかりませんでした)。
センサーの取り付け台に求められるのは、軽さ、剛さ、温度での寸法の安定、そして振動を減らす性質です(解説)。炭素繊維の複合材は、比剛性が高く、熱膨張が小さい構成も作れますが、「ロボット・ドローンの構造材料」編で見たとおり、電波を通しにくい性質があり、GNSS のアンテナの位置に注意が要ります。SLAM の精度は、センサーそのものの性能だけでなく、取り付けの材料と構造にも支えられています。
9. 評価・標準の読み方
SLAM の精度は、軌跡が、正解の軌跡とどれだけずれるかで測ります。正解は、モーションキャプチャや精密な測量で得ます。主な指標は、ATE(絶対軌跡誤差)とRPE(相対位置誤差)です。TUM RGB-D ベンチマークは、ATE は SLAM のシステム全体の性能の測定に、RPE は、視覚オドメトリのドリフト(たとえば1秒あたり)の測定に向くと説明しています[参考資料17]事実。ここでは、確認できた範囲を表にします(確認日 2026年10月25日)。
図9の例では、軌跡は1周して元に戻れず、4.2 m(周長の約3.4%)の閉じ残しが出ます本稿の計算。全体を位置合わせしたあとの ATE(RMSE)は 1.26 m、10 m 区間ごとの RPE は 0.085 m(0.84%)です本稿の計算。局所のドリフトは小さくても、積もると全体では大きくなることと、指標で見え方が違うことが分かります。
| 評価項目 | 代表的な試験・ベンチマーク(名称・出典) | 標準・規則・指針(ISO・GNSS など) | 読み方の注意 |
|---|---|---|---|
| 軌跡の誤差(SLAM 全体) | TUM RGB-D ベンチマーク:ATE と RPE(Sturm ら、2012)[17]事実 | 確認できなかった | データセットの条件・位置合わせの方法で値が変わる。ATE は全体、RPE は局所 |
| オドメトリのドリフト | KITTI オドメトリ:100〜800 m の区間で、並進誤差 [%]・回転誤差 [度/m] の平均で順位付け[18]事実。EuRoC MAV データセット(ドローンのデータ、Burri ら、2016)[19]事実 | 確認できなかった | ランキングは更新される。車載のデータと、小型ドローンのデータは、条件が違う |
| 移動ロボットの航法性能 | — | ISO 18646-2:2024 “Robotics — Performance criteria and related test methods for service robots — Part 2: Navigation”(第2版、2024年1月。姿勢の精度と繰返し性、障害物の検出と回避、経路のずれ、狭い通路、地図の精度。屋内のみ。安全要求の検証には使わない)[20]事実。マニピュレーターは ISO 9283 を適用[21]事実 | 地面に接する移動ロボットが対象で、飛行ロボットは対象外(適用範囲の記述から、解説)。規格の本文は未確認 |
| GNSS の性能 | GPS.gov の説明(スマートフォン約4.9 m、FAA データ 1.82 m 以下[95%])[10]事実 | GPS SPS Performance Standard 第5版(2020年4月。現行の版)[11]事実 | 約束は信号の質(URE 2.0 m 以下、95%)で、利用者の精度ではない |
| RTK の精度 | DJI Matrice 350 RTK の仕様:水平 1 cm + 1 ppm、鉛直 1.5 cm + 1 ppm(RTK FIX)[12]事実 | 確認できなかった | メーカー公称。基線の長さと環境で変わる |
| 振動・取り付け | PX4 のドキュメント(防振の取り付け、振動の解析)[13・14]事実 | 確認できなかった | 機体ごとの設計。共通の試験法は確認できなかった |
規格の番号・題名・状態は ISO の公式ページで確認(確認日 2026年10月25日)。規格の本文は有料のため、適用範囲の記載にとどめています。表の整理は本稿の計算。ASTM 規格の番号は、AI 利用を禁じる旨の表示があるため、本稿では扱いません。
読み方の注意(素材技術者向け)
- データセットの精度は、実機の精度ではありません:「平均3.6 cm」は、EuRoC の室内のデータでの値です。屋外や、風、振動、光の条件が違えば、別の数字になります
- 量の意味を確かめます:絶対位置の誤差(GNSS)、軌跡の平均誤差(ATE)、局所のドリフト(RPE)、走行距離に対する割合(KITTI)は、別の量です
- メーカー公称と、第三者の検証は別です:RTK の精度は、メーカーの条件つきの値です
- 実験的な機能は、確定ではありません:PX4 のデッドレコニングのモードは、確認日時点で実験的と明記されています未確定/将来
10. 限界と、確認できなかったこと/まとめ
確認できなかったこと
- 材料ごとの、センサーのキャリブレーションのずれの定量的な報告:確認できませんでした。本文の記述は推測です
- LOAM の内容:題名・書誌の確認にとどめ、本文・要旨は確認していません
- SLAM の共通の評価の標準:ATE・RPE・KITTI は研究コミュニティのベンチマークで、規格ではありません。SLAM を直接の対象にした ISO・IEC の規格は確認できませんでした
- ドローンの SLAM の性能を評価する規格:ISO 18646-2 は、地面に接する移動ロボットが対象で、飛行ロボットには使えないと読めます(解説)。ドローンの共通の試験法は確認できませんでした
- GPS SPS Performance Standard の本文:GPS.gov のページの説明と、版の確認にとどめ、PDF の本文は読んでいません
- ASTM 規格:ASTM International のサイトは AI 利用を禁じる旨を表示しているため、開いていません
まとめ
- SLAM は、自分の位置を推定しながら地図を作る技術で、フロントエンド(少しずつの動き)とバックエンド(全体の最適化)でできている(図2)
- IMU だけで位置を追うと、誤差は時間の2乗で増える。0.01 m/s² の誤差で、60秒後に18 m本稿の計算
- 誤差は走った距離に比例して積もる(例:0.61% で 1 km に約6.1 m)。同じ場所に戻る(ループ閉じ込め)と、全体を直せる本稿の計算
- GNSS は絶対位置を与えるが、屋内・橋の下で弱い。SLAM と GNSS は補い合う
- ドローンはカメラ+IMU(VIO)、地上ロボットは2D LiDAR が定番。ドローンでは、センサーの質量が飛行時間を縮める(0.5 kg 増で約11%減)本稿の計算
- フレームの共振と取り付けの材料が、IMU・カメラの質を左右する。取り付けには防振が要る
11. 用語集
- SLAM
- Simultaneous Localization and Mapping。自己位置推定と地図作成を同時に行う技術。
- 自己位置推定
- ロボットが、地図の中で自分の位置と向きを求めること。
- 6自由度
- 位置3つ(x、y、高さ)と姿勢3つ(ロール、ピッチ、ヨー)の6つの量。
- オドメトリ
- 動きを少しずつ足し合わせて、位置を推定する方法。
- ドリフト
- オドメトリの誤差が、時間や距離とともに積もること。
- IMU
- 慣性計測装置。加速度計とジャイロ(回転速度計)で、動きを測る。
- GNSS
- 衛星による測位の総称(GPS など)。
- RTK
- 基準局の情報を使って、GNSS の精度を数 cm に高める方法。
- ppm
- 100万分の1。「1 cm + 1 ppm」は、基線1 km あたり1 mm が加わる意味。
- VIO
- Visual-Inertial Odometry。カメラと IMU から、動きを推定する方法。
- LiDAR
- レーザーで距離を測るセンサー。
- フロントエンド
- SLAM の、センサーのデータから少しずつの動きを推定する部分。
- バックエンド
- SLAM の、軌跡と地図をまとめて最適化する部分。
- ポーズグラフ
- 位置・姿勢を点、点どうしの動きの関係を線で表した図。
- ループ閉じ込め
- 前に来た場所に戻ったと気づき、全体の誤差を直すこと。
- 占有格子
- 地図を格子に区切り、各マスが「空いているか、ふさがっているか」を持つ地図。
- ATE
- 絶対軌跡誤差。推定と正解の軌跡全体のずれ。
- RPE
- 相対位置誤差。区間ごとの動きのずれ(ドリフトの大きさ)。
- 外部キャリブレーション
- センサー同士の位置・向きの関係を求めること。
- URE
- User Range Error。衛星の信号が持つ、距離測定の誤差。
12. 参考資料(一次情報)
- Cadena C. ほか “Past, Present, and Future of Simultaneous Localization and Mapping: Toward the Robust-Perception Age”, IEEE Transactions on Robotics 32(6), 1309–1332 (2016), DOI 10.1109/TRO.2016.2624754(arXiv:1606.05830、要旨の範囲で確認) — https://arxiv.org/abs/1606.05830
- Campos C. ほか “ORB-SLAM3: An Accurate Open-Source Library for Visual, Visual–Inertial, and Multimap SLAM”, IEEE Transactions on Robotics 37(6), 1874–1890 (2021), DOI 10.1109/TRO.2021.3075644(arXiv:2007.11898、要旨の範囲で確認) — https://arxiv.org/abs/2007.11898
- Scaramuzza D., Zhang Z. “Visual-Inertial Odometry of Aerial Robots”, Encyclopedia of Robotics (2020)(arXiv:1906.03289、要旨の範囲で確認) — https://arxiv.org/abs/1906.03289
- Qin T., Li P., Shen S. “VINS-Mono: A Robust and Versatile Monocular Visual-Inertial State Estimator”, IEEE Transactions on Robotics 34(4), 1004–1020 (2018), DOI 10.1109/TRO.2018.2853729(arXiv:1708.03852、要旨の範囲で確認) — https://arxiv.org/abs/1708.03852
- Shan T. ほか “LIO-SAM: Tightly-coupled Lidar Inertial Odometry via Smoothing and Mapping”, IEEE/RSJ IROS 2020, 5135–5142, DOI 10.1109/IROS45743.2020.9341176(arXiv:2007.00258、要旨の範囲で確認) — https://arxiv.org/abs/2007.00258
- Xu W. ほか “FAST-LIO2: Fast Direct LiDAR-Inertial Odometry”, IEEE Transactions on Robotics 38(4), 2053–2073 (2022), DOI 10.1109/TRO.2022.3141876(arXiv:2107.06829、要旨の範囲で確認) — https://arxiv.org/abs/2107.06829
- Zhang J., Singh S. “LOAM: Lidar Odometry and Mapping in Real-time”, Robotics: Science and Systems X (2014), DOI 10.15607/RSS.2014.X.007(題名・書誌の確認) — https://doi.org/10.15607/RSS.2014.X.007
- Hess W., Kohler D., Rapp H., Andor D. “Real-Time Loop Closure in 2D LIDAR SLAM”, IEEE ICRA 2016, 1271–1278, DOI 10.1109/ICRA.2016.7487258(要旨の範囲で確認) — https://research.google/pubs/pub45466
- Woodman O. J. “An introduction to inertial navigation”, University of Cambridge Computer Laboratory, Technical Report UCAM-CL-TR-696 (2007)(本文を確認) — https://www.cl.cam.ac.uk/techreports/UCAM-CL-TR-696.pdf
- GPS.gov “GPS Accuracy”(アーカイブ版。確認日 2026年10月25日) — https://archive.gps.gov/systems/gps/performance/accuracy/
- GPS.gov “Performance Standards & Specifications”(GPS SPS Performance Standard 第5版、2020年4月が現行と記載。アーカイブ版。確認日 2026年10月25日) — https://archive.gps.gov/technical/ps/
- DJI Enterprise “Matrice 350 RTK — スペック”(RTK 測位精度。確認日 2026年10月25日) — https://enterprise.dji.com/matrice-350-rtk/specs
- PX4 Autopilot “Vibration Isolation”(PX4 ドキュメント。確認日 2026年10月25日) — https://docs.px4.io/main/en/assembly/vibration_isolation.html
- PX4 Autopilot “Visual Inertial Odometry (VIO)”(PX4 ドキュメント。確認日 2026年10月25日) — https://docs.px4.io/main/en/computer_vision/visual_inertial_odometry.html
- PX4 Autopilot “GNSS-Degraded & Denied Flight (Dead-Reckoning Mode)”(PX4 ドキュメント、v1.17、実験的。確認日 2026年10月25日) — https://docs.px4.io/main/en/advanced_config/gnss_degraded_or_denied_flight.html
- Milenin A. “Experimental Analysis of an AZ31 Magnesium Alloy Structural FPV Drone Frame: Comparison with Aluminum and Carbon Fiber”, Processes 14, 1361 (2026), DOI 10.3390/pr14091361(オープンアクセス。要旨の範囲で確認) — https://doi.org/10.3390/pr14091361
- Sturm J. ほか “A benchmark for the evaluation of RGB-D SLAM systems”, IEEE/RSJ IROS 2012, 573–580, DOI 10.1109/IROS.2012.6385773(評価ツールのページで ATE・RPE の説明を確認) — https://cvg.cit.tum.de/data/datasets/rgbd-dataset/tools
- Geiger A., Lenz P., Urtasun R. “Are we ready for Autonomous Driving? The KITTI Vision Benchmark Suite”, IEEE CVPR 2012, 3354–3361。オドメトリの評価のページ(評価方法とランキング。確認日 2026年10月25日) — https://cvlibs.net/datasets/kitti/eval_odometry.php
- Burri M. ほか “The EuRoC micro aerial vehicle datasets”, International Journal of Robotics Research 35(10), 1157–1163 (2016), DOI 10.1177/0278364915620033(題名・書誌の確認) — https://doi.org/10.1177/0278364915620033
- ISO “ISO 18646-2:2024 Robotics — Performance criteria and related test methods for service robots — Part 2: Navigation”(ISO 規格ページ) — https://www.iso.org/standard/82643.html
- ISO “ISO 9283:1998 Manipulating industrial robots — Performance criteria and related test methods”(ISO 規格ページ) — https://www.iso.org/standard/22244.html
- Bauersfeld L., Scaramuzza D. “Range, Endurance, and Optimal Speed Estimates for Multicopters”, IEEE Robotics and Automation Letters(2022、arXiv:2109.04741。ホバリング電力の式を確認) — https://arxiv.org/abs/2109.04741
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| SLAM の定義(環境のモデルの構築と、ロボットの状態の推定を同時に行う)、サーベイ、「ロボバスト知覚の時代」、標準的な定式化 | Cadena C. ほか 出典1 https://arxiv.org/abs/1606.05830 | 事実 |
| ORB-SLAM3:視覚・視覚慣性・複数地図、ステレオ慣性で EuRoC の平均3.6 cm、TUM-VI の手持ちで9 mm、地図を見失ったとき新しい地図を作り同じ場所で統合 | Campos C. ほか 出典1 https://arxiv.org/abs/2007.11898 | 事実 |
| VIO は GPS や LiDAR のオドメトリの代わりに正確な状態推定を達成できる唯一の現実的な方法、カメラと IMU は安価で空中ロボットに載っている | Scaramuzza D., Zhang Z. 出典1 https://arxiv.org/abs/1906.03289 | 事実 |
| VINS-Mono:単眼カメラ+IMU が距離のわかる6自由度推定の最小構成、直接の距離測定がなく初期化・外部キャリブレーション・最適化が課題、ループ検出と4自由度のポーズグラフ最適化、機体での閉ループ飛行 | Qin T., Li P., Shen S. 出典1 https://arxiv.org/abs/1708.03852 | 事実 |
| LIO-SAM:ファクターグラフ上の LiDAR 慣性の密結合、IMU の積分で点群の歪みを補正、ループ閉じ込めなどを制約として追加 | Shan T. ほか 出典1 https://arxiv.org/abs/2007.00258 | 事実 |
| FAST-LIO2:反復カルマンフィルタ、特徴抽出なしで点を地図に直接登録、ikd-Tree、19の系列で高精度・低計算負荷 | Xu W. ほか 出典1 https://arxiv.org/abs/2107.06829 | 事実 |
| LOAM の題名と書誌 | Zhang J., Singh S. 出典1 https://doi.org/10.15607/RSS.2014.X.007 | 事実 |
| Cartographer:背負い式の装置、5 cm 解像度のリアルタイムの地図作成とループ閉じ込め、分枝限定法 | Hess W., Kohler D., Rapp H., Andor D. 出典1 https://research.google/pubs/pub45466 | 事実 |
| 加速度のバイアス ε の2回積分で位置誤差が ε·t²/2、ジャイロのノイズによる姿勢誤差が主因、Xsens MTx の IMU で60秒の平均誤差が150 m 超(2007年) | Woodman O. J. 出典1 https://www.cl.cam.ac.uk/techreports/UCAM-CL-TR-696.pdf | 事実 |
| 0.01 m/s²×3600÷2=18 m、9.81×sin0.1°=0.0171 m/s²、約31 m | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 https://www.cl.cam.ac.uk/techreports/UCAM-CL-TR-696.pdf | 本稿の計算 |
| スマートフォンの GPS は空が開けた所で約4.9 m、建物・橋・木の近くで悪化、高品質な単一周波受信機は95%で1.82 m 以下(FAA データ)、二周波・補強で数 cm、政府の約束は信号の測距誤差(URE)2.0 m 以下(95%)で利用者の精度ではない | GPS.gov 出典1 https://archive.gps.gov/systems/gps/performance/accuracy/ | 事実 |
| GPS SPS Performance Standard 第5版(2020年4月)が現行 | GPS.gov 出典1 https://archive.gps.gov/technical/ps/ | 事実 |
| DJI Matrice 350 RTK:RTK FIX の水平 1 cm+1 ppm、鉛直 1.5 cm+1 ppm、電池を含む質量約6.47 kg | DJI Enterprise 出典1 https://enterprise.dji.com/matrice-350-rtk/specs | 事実 |
| 1 ppm×10 km=1 cm、合計約2 cm(基線10 km は想定) | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 https://enterprise.dji.com/matrice-350-rtk/specs | 本稿の計算 |
| PX4:振動の悪影響とセンサー飽和、構造の共振の減衰、防振の取り付け、フィルタより発生源の低減 | PX4 Autopilot 出典1 https://docs.px4.io/main/en/assembly/vibration_isolation.html | 事実 |
| PX4:VIO は GPS がない・不確かな状況で使う、カメラは振動に敏感で柔らかい取り付けを推奨 | PX4 Autopilot 出典1 https://docs.px4.io/main/en/computer_vision/visual_inertial_odometry.html | 事実 |
| PX4:デッドレコニングのモード(v1.17、実験的、離陸時から GNSS のない環境向けでない、別の速度・位置のセンサーが必要) | PX4 Autopilot 出典1 https://docs.px4.io/main/en/advanced_config/gnss_degraded_or_denied_flight.html | 事実 |
| Milenin(2026):共振ピーク(AZ31 は147 Hz・204 Hz、アルミは179.5 Hz・239.4 Hz)、振動パワー49%減 | Milenin A. 出典1 https://doi.org/10.3390/pr14091361 | 事実 |
| ATE は SLAM の性能の測定、RPE は視覚オドメトリのドリフトの測定に向く(TUM RGB-D) | Sturm J. ほか 出典1 https://cvg.cit.tum.de/data/datasets/rgbd-dataset/tools | 事実 |
| KITTI:100〜800 m の区間の並進誤差 [%]・回転誤差 [度/m] の平均で順位付け、LiDAR 手法の一例 0.61% | Geiger A., Lenz P., Urtasun R. 出典1 https://cvlibs.net/datasets/kitti/eval_odometry.php | 事実 |
| 0.61%→1 km で約6.1 m、100 m で約0.61 m | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 https://cvlibs.net/datasets/kitti/eval_odometry.php | 本稿の計算 |
| EuRoC MAV データセットの題名・書誌 | Burri M. ほか 出典1 https://doi.org/10.1177/0278364915620033 | 事実 |
| ISO 18646-2:2024(第2版、2024年1月、姿勢の精度と繰返し性・障害物・経路のずれ・狭い通路・地図の精度、屋内のみ、安全要求の検証には使わない、地面に接する移動ロボット、マニピュレーターは ISO 9283) | ISO; ISO 出典1 https://www.iso.org/standard/82643.html 出典2 https://www.iso.org/standard/22244.html | 事実 |
| ホバリング電力は質量の1.5乗に比例(式) | Bauersfeld L., Scaramuzza D. 出典1 https://arxiv.org/abs/2109.04741 | 事実 |
| (6.97÷6.47)^1.5=1.118、飛行時間 1÷1.118=0.894(0.5 kg は想定)、100 m×100 m を5 cm で 4.0×10⁶ マス、10 cm の100×100×10 m で 1.0×10⁸ マス | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 https://research.google/pubs/pub45466 出典2 https://arxiv.org/abs/2109.04741 | 本稿の計算 |
| 図9のシミュレーション:半径20 m、1°/10 m、閉じ残し4.2 m(約3.4%)、ATE 1.26 m、RPE 0.085 m(0.84%) | 本稿の計算(入力は出典の公表値、または明記した仮定) 出典1 https://cvg.cit.tum.de/data/datasets/rgbd-dataset/tools | 本稿の計算 |
| SLAM のフロントエンドとバックエンドの区別、センサーの特徴の整理(LiDAR の一般的な傾向)、ドローンと地上ロボットの使い分け(解説と明記した箇所)、材料と取り付けの影響、取り付け部品の熱膨張・ゆるみによるキャリブレーションのずれ | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| 図の作り:図2〜図6・図8・図9が説明用の概念図または本稿の計算を含む作図であること。図1・図7がImageGen生成の概念画像であること | 解説・本稿の整理(出典のない読み取り)。各機関の見解ではない | 解説 |
| 材料ごとのキャリブレーションのずれの定量報告、LOAM の内容、SLAM を直接対象にした規格、GPS SPS の本文、ASTM 規格 | 本稿の調査範囲では、一次情報で確認できなかったため記載していない | 解説 |
最終更新:2026年10月25日/出典は一次情報(査読論文・arXiv、技術報告、GPS.gov、PX4 のドキュメント、ベンチマークの公式ページ、メーカーの仕様、ISO の公式ページ)に限定しています。 図4・図5・図9は、本稿が想定を置いて計算・シミュレーションしたもので、特定の機種や手法の値ではありません。センサー取り付け材料のキャリブレーションへの影響、LOAM の内容、SLAM を直接の対象にした規格、GPS SPS Performance Standard の本文については、確認できなかったため記載していません。 図2〜図6・図8・図9は説明用の概念図または本稿の計算を含む作図で、図1と図7はImageGen生成の概念画像です。