主要成果
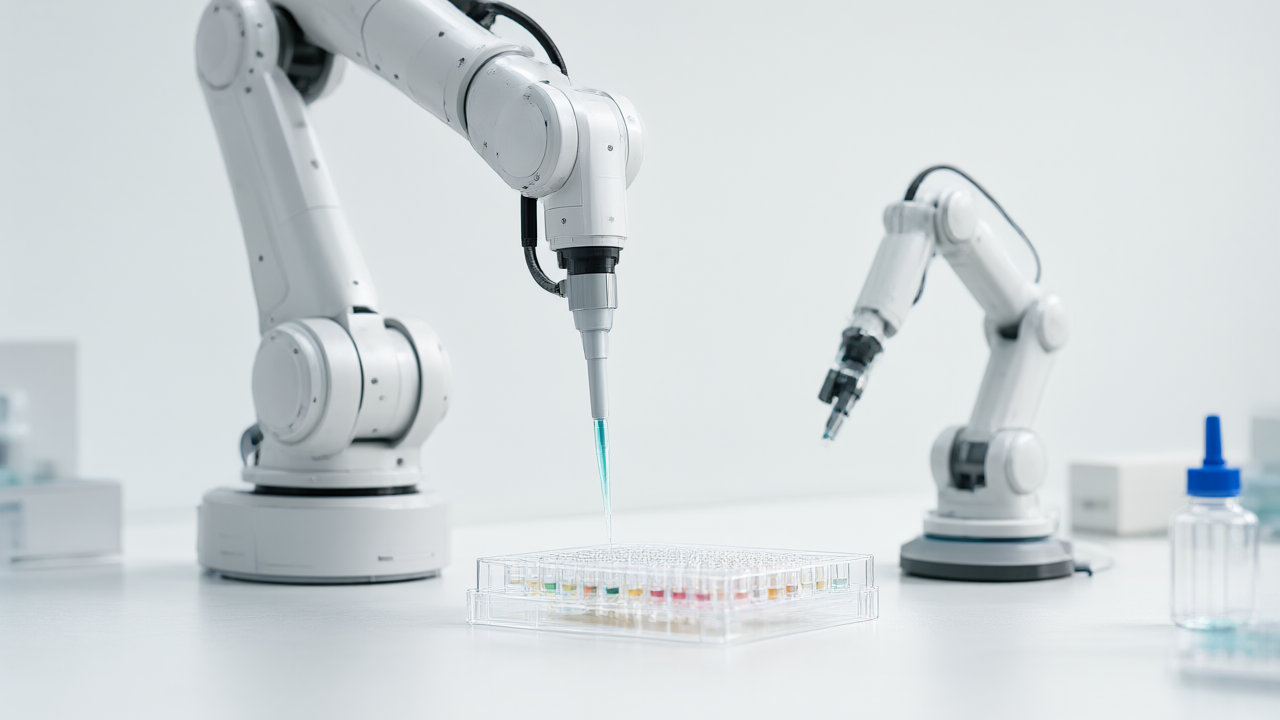
Google Researchは、AIエージェントをウェットラボ(生物学的実験室)のベンチに導入し、複雑な生物学的探索を自律的に行うためのビルディングブロックを構築しました。特筆すべき成果として、AIエージェントが自ら学習する方法を学びながら高速なクローズドループの分子設計サイクルを回し、最終的にがん標的に対してシングルナノモーラー(single-digit nanomolar)という極めて高い親和性を持つタンパク質結合剤を発見したことが挙げられます。
技術・詳細
AIエージェントと物理的な実験環境を橋渡しするため、同社は「VERID(VERified Infrastructure for Discovery Laboratories)」フレームワークを開発しました。これはラボのワークセルの「セマンティック・デジタルツイン」として機能し、ロボットアームの形状から個々のウェルの液量、試薬の正体、ピペットチップの在庫までをリアルタイムで追跡する3Dボリュームエンティティツリーです。
VERIDはオープンソースのPyLabRobotフレームワークをベースにしており、以下の4つのコア機能を提供します。
- ライブ3D状態追跡:動作前にデッキレイアウトや液量、チップの有無を確認可能。
- 高速バーチャル・ドライラン:試薬に触れる前に、衝突や空ウェルの有無を数秒でシミュレーション。
- ハードウェア安全チェック:物理的に不可能なコマンドがロボットに到達する前にブロック。
- 同期ビデオとアクションログ:再現性とデバッグのため、すべての実行記録を完全なトレースとして保存。
実証実験では、ビデオと実行トレースを用いて、分注位置が低すぎたために生じた染料の不均一な層状化を検出し、混合戦略を改善することに成功しました。また、シミュレーターが物理的に不可能な8チャンネルピペットの吸引を拒否した際、エージェントが即座に計画を再策定し、チップ壁面のキャリーオーバーによる微細なバイアスを特定する診断試験を設計した事例も報告されています。
背景・業界の文脈
フロンティアAIモデルは膨大な組み合わせ探索空間(例:100アミノ酸のタンパク質は20の100乗以上の配列が存在する)をナビゲートする能力を持っていますが、2つの大きな課題がありました。一つは、AIが3次元的な幾何学構造や物理状態を信頼性高く推論できず、液体ハンドリングロボットの自動化に支障が出ること。もう一つは、in-silicoでの設計速度に対し、実世界でのウェットラボ実験の速度が追いつかず、実験結果のフィードバックがボトルネックになっていることです。
今後の展望
Googleは、DNAアプタマーを「サンドボックス」として利用し、AIエージェントによる「設計・テスト・反復」のクローズドループをプロトタイプ化しています。アプタマーのサイクルは7〜10日で完了するため、迅速な検証が可能です。今後は、手続き的な変数(滞在時間や蒸発など)を含む完全なトレースログを活用することで、AIエージェントが実験ノイズから生物学的信号を分離し、並行して多くの候補を洗練させていく能力を獲得することを目指しています。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます