TECHNOLOGY EXPLAINER
自律実験室
― 実験を自動で回し、次の実験を機械が決める(セルフドライビングラボ)
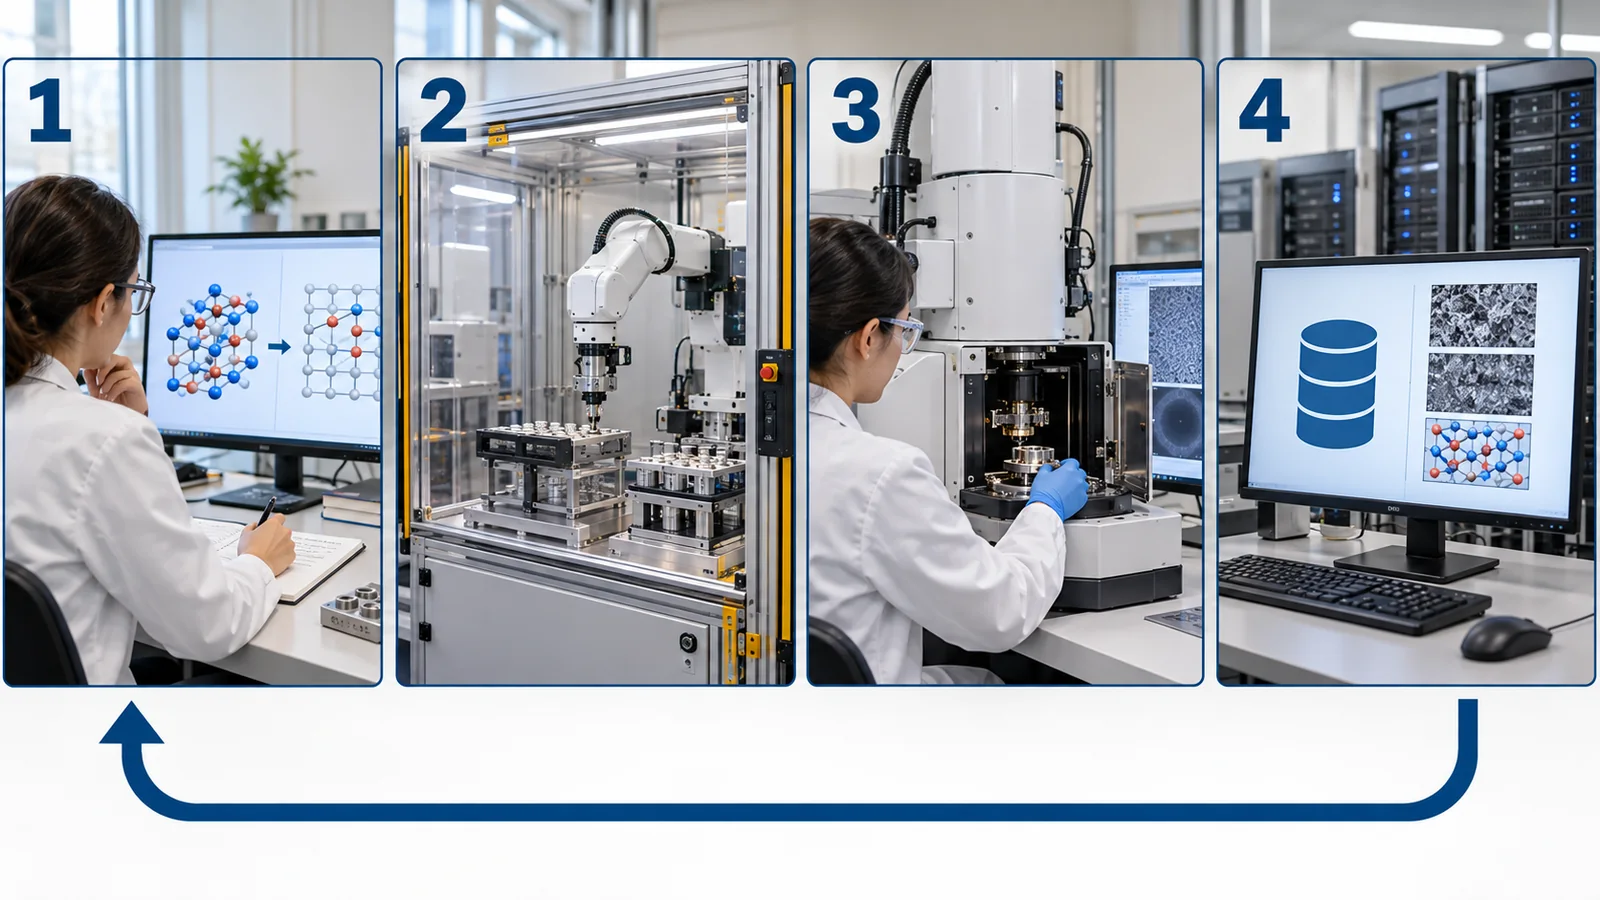
実験の条件を決め、試料をつくり、測り、結果から次の条件を決める。この「提案 → 実験 → 評価 → 学習」の輪を、人が回すのではなく、機械が回すのが自律実験室(セルフドライビングラボ)です。この記事では、仕組みを図で整理し、実例(A-Lab、移動ロボットの化学者、Ada、Acceleration Consortium など)を、実験の数・成功の定義・人手の介入・独立した検証の有無という4つの目で読みます。A-Lab については、公開後に批判と訂正があったので、公開された文書を、どちらの側にも立たずに並べます。
- 3行でわかる/読む前に/シリーズの中での位置
- 自律実験室とは ― 「自動」と「自律」の違い
- 実例の地図 ― 数だけでは比べられない
- 実例を詳しく ― A-Lab(固体粉末の合成)
- 批判と再評価 ― 公開された文書を並べる
- ほかの実例 ― 「成功」は何で測ったか
- 現場の課題 ― なぜ難しいのか
- 素材技術者から見て
- 限界と、確認できなかったこと/まとめ
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画・目標・草案・改訂中など、確定していない事項
このほか、素材技術者向けの読み取りは「解説」として区別しています。推測は太字で示します。研究グループや企業・機関の主張は「主張」と明記します。
自律実験室の報告には、計算で「安定」と予測された物質を、実験で合成し、測って確かめたという部分と、その予測や解釈が正しいかという部分があります。この記事では、予測と、実験で確かめた結果、そしてその結果の独立した検証を区別して書きます。研究グループの「成功」「新規」という語は、何をもってそう呼んだのかを確かめてから読みます。
1. 3行でわかる/読む前に/シリーズの中での位置
- 自律実験室は、「提案 → 実験 → 評価 → 学習」の輪を機械が回す仕組みです。実験を機械が行うだけなら「自動化」、次の実験の条件まで機械が決めるのが「自律」です事実[参考資料11・10]
- 実例は、数・成功の定義・人手・検証が、それぞれ違います。A-Lab は17日間に353実験で、57の標的のうち36を合成(63%)、Burger らは8日間に688実験、Ada は約30時間で35サンプルの最適化でした事実[参考資料1・6・7]
- A-Lab は、公開後に批判があり、2026年1月に著者が訂正を出しました。成功は41/58(71%)から36/57(63%)に更新され、「新規」は予測の基盤にとって新しいという意味だと説明されました事実[参考資料3・2]。一番大事な1点:「成功」の数だけでなく、何をもって成功としたか、人手がどこに残るか、独立して確かめられたかを読みます
最適な条件を少ない実験で探す方法(ベイズ最適化、能動学習)は、本シリーズ「ベイズ最適化と能動学習」編と「クローズドループ最適化」編で説明します。ここでは「次の条件を決める部分」とだけ捉えます。多数の試料を並列に作る話は「高スループット実験とロボット合成」編、LLM が装置を動かす話は「AIエージェントによる材料研究」編にあります。この記事は単独でも読めるよう、用語は初出で説明します。
「計算で候補を出し(結晶構造予測と安定性、高スループット計算)、実験で確かめる」の実験の側を機械化する話です。計算・実験・AI の分担(計算は「安く速く候補を出す」、実験は「本当にそうか確かめる」、AI は「探す場所を絞る」)の、実験を回す部分を詳しく見ます。結果の評価は「MIの結果の評価と再現性の読み方」編で扱います。
2. 自律実験室とは ― 「自動」と「自律」の違い
自動運転の自動車を思い浮かべてください。アクセルを機械が踏むだけの車と、行き先を決められたらルートも判断も機械が行う車は、別物です。実験でも同じで、ロボットが試料をつくる「自動化」と、測った結果から、次にどの条件を試すかまで機械が決める「自律」は区別されます。後者がそろうと、実験の輪が「閉じる」ので、閉ループ(クローズドループ)と呼ばれます。
元のSVG・数値・出典を確認する
元SVGの説明:概念図(ベクター作図)。「自動化」(実験を機械が行う)と「自律」(次の実験を機械が決める)の違いは、②だけでなく①と④が機械の側にあるかどうかにある(解説)。
レビュー論文は、自律実験室(SDL)を「実験の流れの自動化と、自律的な実験計画を組み合わせて、科学的方法を加速するもの」と述べます事実[参考資料11]。ただし「どこまで自律か」には幅があります。Volk と Abolhasani は、人の関わり方で、次の4つの型に分けます事実[参考資料10]。
自動運転では、道路の規則と地図があり、「正しい走り方」が分かっています。実験では、探している答えそのものが未知で、測定にも誤差があり、予想外の結果(想定していない物質ができる、など)が出ます。だから「どこまで機械に任せてよいか」は、運転よりも慎重に決めます(本記事による解説)。
実例では、試薬や消耗品の補給、装置の清掃、異常の対応は、人が行います(第4章・第6章)。「閉ループ」とは、目標を探すループの中で人が判断を挟まないという意味で、人が実験室に一切入らない、という意味ではありません事実[参考資料10]。読むときは、人が何を担っているかを、論文の方法の節で確かめます。
3. 実例の地図 ― 数だけでは比べられない
代表的な実例を、4つの目で並べます。実験の数・期間、成功の定義、人手の介入、独立した検証の有無です。
| 実例 | 対象と目標 | 実験の数・期間 | 成功の定義 | 人手の介入(論文の記述) | 独立した検証 |
|---|---|---|---|---|---|
| A-Lab (2023) | 固体粉末の合成。57の標的(計算で安定と予測された酸化物・リン酸塩など) | 353実験・17日事実[参考資料1] | 目標相が主相(収率50%超)で、X線回折で確認事実 | 前駆体・消耗品の装填、ホルダーの洗浄、装置の例外処理事実[参考資料1] | 第5章。著者の手動の再解析(公開後に査読)と、別グループによる批判的検討の両方がある |
| 移動ロボット(Burger ら 2020) | 水からの水素を作る光触媒の混合物の探索(10変数) | 688実験・8日事実[参考資料6] | 活性が初期の配合の6倍事実 | 本文が購読制のため確認できなかった | 確認できなかった |
| Ada (2020) | 薄膜(有機正孔輸送材料)のドープ比と焼成時間の最適化 | 35サンプル×2回のキャンペーン、各30時間未満(補給の時間を含む)事実[参考資料7] | 疑似移動度(代用指標)の最大化事実 | 消耗品の補給(所要時間に含む)事実 | 2回のキャンペーンが同じ最適条件に収束(論文内の再現)事実 |
| 移動ロボット(Dai ら 2024) | 有機合成・超分子・光化学の探索 | ほぼ4日間の連続運転(ある実験)事実[参考資料8] | NMR と UPLC–MS をルールで判定。再現性も自動で確認事実 | 補給のみ(論文の記述)事実 | 確認できなかった |
組織の例として、トロント大学の Acceleration Consortium があります。同大学の発表(2023年5月)によれば、カナダ政府の Canada First Research Excellence Fund から2億ドルの助成を受け、AI・ロボット・計算を組み合わせた自律実験室を進めています事実[参考資料16]。同コンソーシアムのサイトは、自律実験室を築くこと、世界で30以上の自律実験室、発見の速さと費用が10〜100倍、といった数を掲げています[参考資料17]。これらは同機関の主張・目標で、独立した裏づけは本稿では確認していません未確定/将来。また、前章までで見た CRESt(触媒の探索ロボット)は、900超の組成・3,500回の試験・3か月という報告です事実[参考資料9](著者の主張。本シリーズ「AIエージェントによる材料研究」編)。
実験の数を日数で割ると、1日あたりの数が出ます。ただし、次の図のとおり、これは優劣を表しません。
- A-Lab は 353÷17 ≒ 20.8 回/日、Burger らは 688÷8 = 86 回/日、Ada は 35÷30時間×24時間 ≒ 28 回/日(30時間未満なので下限)です本稿の計算。
- A-Lab の1回の実験には、粉の秤量・混合・4時間の加熱・8分のX線回折が含まれます事実[参考資料1]。同じ日数でも、1回の中身が違うので、数の大小は装置の優劣ではありません(解説)。
4. 実例を詳しく ― A-Lab(固体粉末の合成)
A-Lab は、カリフォルニア大学バークレー校とローレンス・バークレー国立研究所のグループ(Szymanski ら)が、2023年に Nature で報告した自律実験室です事実[参考資料1]。固体の無機粉末の合成を、計算・文献・機械学習・能動学習・ロボットで回します。流れは次の図のとおりです。
- 標的:Materials Project と Google DeepMind の計算で「安定(または凸包にごく近い)」と予測された57種。空気中で安定と予測されるものに絞った事実[参考資料1]。計算は、構造が「秩序」だと仮定するのが普通で、実験では一部が乱れることがある、と論文自身が述べている
- レシピ:文献から学習した言語モデルが、似た材料の合成を手がかりに、最大5つの案を出す。収率が50%に届かなければ、ARROWS³ という能動学習が、熱力学的な駆動力にもとづいて次の案を出す事実[参考資料1]
- 解析:X線回折のパターンを、2つの機械学習モデルで解析し、自動のリートベルト解析で確認する。目標相が過半を占めれば「成功」事実[参考資料1]
X線回折は、結晶の「指紋」にあたるパターンです。測ったパターンと、目標の化合物のパターンが合えば、その化合物ができた、と判断します。リートベルト解析は、モデルのパターンを測定に当てはめて、各相の割合を求める計算です。たとえの限界:指紋が似ていても別人のことがあるように、原子の並びがわずかに違う(元素が同じ位置を共有している、など)化合物は、パターンが似ることがあります。だから、解析の結果を人が確かめることが大切になります(第5章)。
結果を図にします。数は、訂正を反映した論文の記載です。
- 57の標的のうち、36が得られ(63%)、4はX線回折だけでは判断できず、17は得られなかった。33の元素、40の構造の型にわたる事実[参考資料1]
- 得られなかった17の主な理由は、反応が遅いこと(11)、前駆体の揮発、生成物の非晶質化、計算の不正確さです。著者は、いくつかは意思決定の小さな調整で克服できるとして、実現できれば成功率が67%に、計算上問題のある化合物を除くと70%(38/54)になる、と述べます事実[参考資料1](これらは著者の見込みで、実際に達成された数ではありません未確定/将来)
- 353のレシピのうち、標的が得られたのは約30%。標的の63%が最終的に得られても、個々のレシピの成功率は低い。人手の介入は「最小限」と述べる一方、補給・清掃・例外の処理は人が行う事実[参考資料1]
5. 批判と再評価 ― 公開された文書を並べる
A-Lab の報告は、公開後に批判を受けました。ここでは、公開された3つの文書(元の論文、批判的な論考、著者による訂正)の記述を、どちらの側にも立たずに並べます。時系列は次の図のとおりです。
| 論点 | 批判的な論考(Leeman ら、PRX Energy 2024) | 著者による訂正(Nature、2026年1月19日) |
|---|---|---|
| 「新規」の意味 | 著者らは、報告された合成物を検討し、「新しい材料は発見されていない」と結論する事実[参考資料3] | 「新規」は、予測の基盤にとって新しいという意図で、科学にとって新規とは限らない、と認める。誤解の余地があったとして本文を更新事実[参考資料2] |
| X線回折の解析 | 自動のリートベルト解析はまだ信頼できない。成功とされた合成物の解析に、1つ以上の問題があると指摘事実[参考資料3] | 回折パターンを人手で再解析し、報告された成功40のうち36が正しいと確認、4は不確定。再解析は公開後に査読された事実[参考資料2] |
| 成功の数 | 原論文の報告を、58標的のうち41種(71%)、人手を入れて43種(78%)と記述事実[参考資料3] | 不確定の4つを除き、訓練データに誤って含まれていた1化合物を議論から外した。現在の論文の記載は、57標的のうち36(63%)事実[参考資料2・1] |
| 乱れ(無秩序) | 成功とされた材料の約3分の2は、予測された秩序のある化合物の、既知の「乱れた」版の可能性が高い、と指摘事実[参考資料3] | 訂正の通知は、この点について個別の結論を述べていない(本稿が読んだ範囲)。元の論文は、データベースの化合物が秩序構造として表されることを述べている事実[参考資料2・1] |
2つの文書は、一致する部分と食い違う部分をもちます。一致するのは、成功の数が下方に更新されたことと、「予測の基盤にとって新しい」と「科学にとって新しい」を区別する必要がある点です。食い違うのは、残った36の合成物をどう評価するか、とくに乱れの問題です。本稿は、乱れの問題について結論を出しません。確認するには、単結晶回折や組成の分析など、別の方法での独立した検証が要ります(解説)。
A-Lab の標的を選んだ計算の側にも、批評があります。Google DeepMind の Merchant らは、220万の構造が凸包の下にあり、そのうち736が独立に実験で実現済みだと報告しました事実[参考資料5](主張)。これについて Cheetham と Seshadri は、新規性・信頼性・有用性をすべて満たす化合物の証拠は乏しいとし、材料合成と結晶学の専門知識を取り入れる必要があると述べています事実[参考資料4](批評)。両者は、予測を「発見」と読む前に、専門家の確認が要るという点を示しています(解説)。
正しくありません。A-Lab の標的は、計算で「安定」と予測された物質で、成功とは、その予測された結晶相が、X線回折の解析で得られたと判断されたことです。著者自身が、「新規」は予測の基盤にとって新しいという意味だと訂正しました事実[参考資料2]。自律実験室は、予測を実験で確かめる速さを示した例であり、新規性や、性能・用途の確認は別の作業です(解説)。
6. ほかの実例 ― 「成功」は何で測ったか
- Burger ら(Nature 2020):移動ロボットが、研究者の動作(試料の運搬、秤量、装置の操作)を担い、8日間に688実験で、10変数の空間を、バッチ式のベイズ探索で調べた。光触媒の混合物の活性は、初期の配合の6倍になった、と報告している。著者は、装置ではなく研究者を自動化する、という発想を述べる事実[参考資料6]
- Ada(MacLeod ら、Sci. Adv. 2020):薄膜の作製(混合、塗布、焼成)、撮像、紫外・可視・近赤外分光、四端子の電気測定までを、ロボットが行い、ベイズ最適化(Phoenics)が次の条件を決める。目的は「疑似移動度」で、薄膜のシート導電率を、酸化した材料の吸光で割った、正孔移動度に比例する代用指標。2回の独立した35サンプルのキャンペーン(各30時間未満、補給の時間を含む)は、同じ最適条件(ドープ比およそ0.4当量、焼成およそ75秒)に収束し、それぞれ1サンプルが失敗した事実[参考資料7]
- Dai ら(Nature 2024):移動ロボットが、合成装置(Chemspeed)・液体クロマトグラフィー質量分析計・卓上NMR をつなぐ。判定は機械学習ではなく、人が決めたルール(ヒューリスティック)で、複数の測定を組み合わせて成功した反応を選び、再現性も自動で確かめる。ある実験は、ほぼ4日間連続で動き、人の介入は、補給と消耗品の交換だけだった。装置を人と共有でき、大がかりな再設計が要らない点が特徴事実[参考資料8]
4つの実例の「成功」は、相の同定(A-Lab)、相対的な活性(Burger ら)、代用指標(Ada)、ルールによる判定(Dai ら)と、すべて違います。自社の材料に当てはめるときは、「その指標が、製品の要求(強度、寿命、コスト、ロット差)と対応するか」を確かめます(本記事による解説)。たとえば疑似移動度は、薄膜の導電と吸光という速く測れる量を選んだ代用指標で、素子の性能そのものではありません事実[参考資料7]。代用指標で最適化した条件は、最終の評価(素子や部品での試験)で確かめ直すのが基本です。
7. 現場の課題 ― なぜ難しいのか
- 粉体と固体の扱い:A-Lab の論文は、固体の無機粉末は、密度・流動性・粒径・硬さ・圧縮性が違い、混合して反応性を確保するのに粉砕が要るなど、液体の自動化より扱いが難しいと述べる事実[参考資料1]
- 測定の曖昧さ:多相の試料のX線回折は解釈が難しい。A-Lab の論文自身が「多相の試料の特徴づけは難しい」と述べ、批判的な論考は、自動のリートベルト解析はまだ信頼できないと述べる事実[参考資料1・3]。解析の当てはまりの良さを示す指標(R 因子)をどう読むかは、専門の論点です[参考資料15]
- 失敗の原因が、実験側にも計算側にもある:A-Lab の17の未達は、反応の遅さ、前駆体の揮発、非晶質化といった実験の壁と、0 K の DFT 計算の限界(計算の不正確さ)に分かれた事実[参考資料1]
- 装置の不具合と人手:A-Lab の例外の率は、1.5年の運転で全ステーションの平均約3.9%。補給・清掃は人が行う事実[参考資料1]。性能の指標としては、人の助けなしに動いた時間(実証した無支援の寿命)と、助けありの寿命を区別して報告することが提案されている事実[参考資料10]
- 失敗のデータが残らない:論文には失敗が載りにくい一方、自律実験室は、条件とメタデータを含む、情報の多いデータ(失敗を含む)を集められる。データを公開の置き場に置けば、再現や再解析に使える、と Seifrid らは述べる事実[参考資料13]
- 装置をつなぐ共通の規格:実験装置を機械から制御するための公開の規格として、SiLA 2(装置の機能を「特徴」と「命令」で表し、gRPC を使う)事実[参考資料18]、OPC UA の LADS(OPC 30500-1。製造者によらない情報モデル)事実[参考資料19]があります。これらは装置をつなぐための規格で、実験の結果が正しいことを保証するものではありません
8. 素材技術者から見て
実例が示すとおり、液体の分注・混合は自動化しやすく、固体の粉体、粘度の高い材料、焼成のような長い工程は難しくなります(本記事による解説。A-Lab の論文が粉体の難しさを述べています事実[参考資料1])。自社で考えるときは、①まず人が入る場所を全部書き出し、②自動化の効果が大きい工程(反復が多く、測定が速い)から始めます。自社の「測れるまでの時間」が長い(数時間の焼成など)材料では、1日あたりの実験数が伸びにくいため、並列の炉の数や、バッチ式の探索が効きます(Burger らはバッチ式の探索を使いました事実[参考資料6])。
自律実験室の出力は、候補と、その条件つきの測定結果です。A-Lab の経緯が示すように、相の同定は、別の方法や別の人の解析で確かめられることが望まれます(本記事による解説)。自社では、候補をそのまま採用せず、①対照(既知の材料)を同じ装置で測る、②繰り返し(ロット差を含む)をとる、③別の測定法(組成分析など)で確かめる、という流れを、導入前に決めておきます。Ada の2回の独立したキャンペーンが同じ最適条件に収束したことは、論文の中でできる再現の例です事実[参考資料7]。
自律実験室の価値の1つは、失敗を含む、条件つきのデータが残ることです事実[参考資料13]。自社で役立てるには、①装置のログ(温度の履歴、雰囲気、秤量値)、②原料のロットと保管の条件、③X線回折などの生データと解析の設定、④誰がいつ補給・清掃したか、を、後から結果をたどれる形で残します。FAIR 原則(見つけられ、アクセスでき、相互に使え、再利用できる)[参考資料20]は、その考え方の整理に役立ちます(本シリーズ「材料データベースとFAIR原則」編)。
9. 限界と、確認できなかったこと/まとめ
(1) 確認できなかったこと
- Burger らの本文(購読制)は確認しておらず、人手の介入や検証の詳細は、要旨と拡張データの図の説明の範囲です。
- A-Lab の訂正で更新された個々の化合物の一覧(補足資料)と、乱れ(無秩序)の指摘への個別の応答は、本稿では確認していません。
- A-Lab の成功41/58(71%)という元の数は、批判的な論考の記述で確認しました(元の論文の旧版の本文は確認していません)。
- Acceleration Consortium の「10〜100倍」などの数は、同機関の主張で、独立した裏づけは確認できませんでした。
- 日本国内の自律実験室の実例は、本稿では取り上げていません。
- 自律実験室に特化した国際標準は、確認できませんでした。装置をつなぐ規格(SiLA 2、LADS)は、版と最新の状態を各団体の公式ページで確認してください。ISO/IEC の規格本文は有料で、題名の確認にとどめています。
- 自律実験室は「提案 → 実験 → 評価 → 学習」の輪を機械が回す仕組みで、「自動化」と「自律」、および人の関わり方の違い(4つの型)がある事実
- 実例を読むときの4つの目:実験の数、成功の定義、人手の介入、独立した検証。数は比べられず、成功の定義も例ごとに違う(相の同定、相対的な活性、代用指標、ルールの判定)事実
- A-Lab は、17日・353実験で57標的のうち36を合成(63%)。公開後の批判と、著者の訂正(41/58 → 36/57、「新規」の意味の説明)があり、乱れの問題は結論が出ていない事実
- 人手は残る(補給・清掃・例外)。自律実験室は予測を実験で確かめる速さを示すもので、新規性や性能の確認は別の作業事実
- 導入するなら、自動化できる工程から。対照・繰り返し・別の測定法での確認と、失敗を含む記録を、最初に設計する(本記事による解説)
10. 評価・標準の読み方
自律実験室の「ものさし」は、実験の数や成功率だけではありません。Volk と Abolhasani は、報告すべき性能の指標として、自律の度合い、運転できた時間(寿命)、スループット、実験の精度(再現のばらつき)、材料の使用量、扱える条件の範囲、最適化の効率の7つを挙げます事実[参考資料10]。また、探索が「ランダムに選ぶ場合」より何倍速いか(加速係数)を測る方法があります。確認日は2026年10月22日です。
| 評価項目 | 代表的なベンチマーク・評価手法(名称・出典) | 標準・指針(ISO/IEC・公開規格など) | 読み方の注意 |
|---|---|---|---|
| 自律の度合い・運転の寿命 | Volk と Abolhasani の7つの指標(自律の度合い、実証した無支援・支援ありの寿命など)[参考資料10]事実 | 確認できなかった(自律実験室に特化した国際標準は確認していない) | 「実証した」寿命と「理論上の」寿命を区別する。人手の補給があった時間を区別する |
| 探索の速さ | 加速係数(ランダム選択との比較)。Rohr らは、4つの化学空間(各2,121の触媒)で、状況によっては最大20倍、条件によってはランダムより遅くなる、と報告[参考資料14]事実 | 確認できなかった | 用いたデータと「良い」の定義に依存する。自社の探索空間で測り直す |
| 実験の精度 | 同じ条件の繰り返しの標準偏差(Volk と Abolhasani)[参考資料10]事実 | 試験所の能力:ISO/IEC 17025:2017(試験所・校正機関の能力の一般要求事項)[参考資料21]事実 | 17025 は自律実験室向けの規格ではない。測定の不確かさや記録を考えるときの参照(本記事による解説)。本文は有料のため題名のみ確認 |
| 結果の確認(相の同定など) | 手動の再解析(著者、公開後に査読)と、別グループの検討(A-Lab)[参考資料2・3]事実 | 確認できなかった | 解析の当てはまり(R 因子)だけでなく、別の測定法での確認があるかを見る |
| 装置の接続・データ | 確認できなかった | SiLA 2(実験装置の通信の公開規格)[参考資料18]、OPC 30500-1 LADS(実験・分析装置の OPC UA 情報モデル)[参考資料19]、FAIR 原則(2016)[参考資料20]事実 | 接続と共有のための規約・原則。結果の正しさの基準ではない。FAIR は原則で、法的拘束力はない |
表の整理は本稿の計算(整理)。番号・題名・状態は ISO・SiLA・OPC Foundation の公式ページで確認(確認日 2026年10月22日)。LADS は、確認した2つのページで版の記載が分かれていた(1.0.0 と、その後の版)ため、版は記していません。規格の本文は有料のため、題名・適用範囲にとどめ、要求事項は書いていません。
読み方の注意(素材技術者向け)
- 「成功率」を単独で読まない:何を成功とし、標的をどう選び、どれだけ人手が入ったかを見ます。A-Lab の63%と、Ada の「2回の独立したキャンペーンの収束」は、測っているものが違います
- 予測と、実験での確認と、独立した検証を区別する:計算で安定と予測された物質を合成して確かめることと、それが新規で正しく同定されたと別の人が確かめることは、別の段階です
- 標準・原則は、推奨か要求かを区別する:SiLA 2 と LADS は装置をつなぐための公開規格、ISO/IEC 17025 は試験所の能力の要求事項、FAIR は原則です。どれも、自律実験室の結果の正しさを保証しません。機関の掲げる目標(10〜100倍など)は、計画・主張として読みます
11. 用語集
- 自律実験室(SDL)
- 実験の自動化と、次の実験の自律的な計画を組み合わせ、輪を機械が回す実験室。
- 自動化
- 実験の操作を機械が行うこと。次の条件は人が決めてもよい。
- 自律
- 次の実験の条件まで、機械が決めること。
- 閉ループ(クローズドループ)
- 目標を探す輪の中に、人の判断が入らない運転。
- 能動学習
- 結果を見ながら、次に測るべき条件を選ぶ方法(本シリーズの別記事を参照)。
- ベイズ最適化
- 少ない試行で最適な条件を探す方法(本シリーズの別記事を参照)。
- ARROWS³
- A-Lab が使う、反応の駆動力を使って次の合成案を出す能動学習の方法。
- 固体の合成(固相反応)
- 粉末の原料を混ぜて高温で焼き、目的の化合物を得る方法。
- 前駆体
- 合成の原料となる物質。
- X線回折(XRD)
- 結晶に X 線を当て、回折の模様(結晶の指紋)から、どの相が含まれるかを調べる測定。
- リートベルト解析
- モデルの回折パターンを測定に当てはめ、各相の割合や構造を求める計算。
- 凸包(安定性の目安)
- 計算上、競合する相に分解しない最も安定なエネルギーの下限。これより上にあるほど不安定と予測される。
- 秩序と乱れ(無秩序)
- 元素が決まった位置に並ぶ(秩序)か、同じ位置を共有して混ざる(乱れ)か。
- 代用指標(疑似移動度など)
- 本当に知りたい量の代わりに、速く測れる量を使うこと。
- ヒューリスティック
- 人が決めた経験則(ルール)で判断する方法。
- 移動ロボット
- 実験室の中を移動し、人と同じ装置を使うロボット。
- 実証した無支援の寿命
- 人の助けなしに、実際に動き続けた時間。
- 加速係数
- ランダムに選ぶ場合より、何倍速く目標に達するか。
- 最終評価
- 素子や部品など、実際の用途に近い形での評価。
- SiLA 2
- 実験装置を機械から制御するための公開の通信規格。
- OPC UA / LADS
- 産業用の通信規格 OPC UA の上に、実験・分析装置の情報モデルを定める仕様。
- FAIR 原則
- データを、見つけられ、アクセスでき、相互に使え、再利用できるようにする原則。
- ドープ比
- 主材料に加える添加物の割合。
12. 参考資料(一次情報)
- Szymanski N. J. ほか "An autonomous laboratory for the accelerated synthesis of inorganic materials", Nature 624, 86–91 (2023), DOI 10.1038/s41586-023-06734-w (2026年1月の訂正を反映した掲載版の本文を確認) — doi.org/10.1038/s41586-023-06734-w
- Szymanski N. J. ほか "Author Correction: An autonomous laboratory for the accelerated synthesis of inorganic materials", Nature 650, E1 (19 1月 2026), DOI 10.1038/s41586-025-09992-y — doi.org/10.1038/s41586-025-09992-y
- Leeman J. ほか "Challenges in High-Throughput Inorganic Materials Prediction and Autonomous Synthesis", PRX Energy 3, 011002 (2024), DOI 10.1103/PRXEnergy.3.011002 — doi.org/10.1103/PRXEnergy.3.011002
- Cheetham A. K., Seshadri R. "Artificial Intelligence Driving Materials Discovery? Perspective on the Article: Scaling Deep Learning for Materials Discovery", Chem. Mater. 36, 3490–3495 (2024), DOI 10.1021/acs.chemmater.4c00643 — doi.org/10.1021/acs.chemmater.4c00643
- Merchant A. ほか "Scaling deep learning for materials discovery", Nature 624, 80–85 (2023), DOI 10.1038/s41586-023-06735-9 — doi.org/10.1038/s41586-023-06735-9
- Burger B. ほか "A mobile robotic chemist", Nature 583, 237–241 (2020), DOI 10.1038/s41586-020-2442-2 (要旨と拡張データの図の説明を確認。本文は購読が必要) — doi.org/10.1038/s41586-020-2442-2
- MacLeod B. P. ほか "Self-driving laboratory for accelerated discovery of thin-film materials", Sci. Adv. 6, eaaz8867 (2020), DOI 10.1126/sciadv.aaz8867 — doi.org/10.1126/sciadv.aaz8867
- Dai T. ほか "Autonomous mobile robots for exploratory synthetic chemistry", Nature 635, 890–897 (2024), DOI 10.1038/s41586-024-08173-7 — doi.org/10.1038/s41586-024-08173-7
- Zhang Z. ほか "A multimodal robotic platform for multi-element electrocatalyst discovery", Nature 647, 390–396 (2025), DOI 10.1038/s41586-025-09640-5 (要旨を確認) — doi.org/10.1038/s41586-025-09640-5
- Volk A. A., Abolhasani M. "Performance metrics to unleash the power of self-driving labs in chemistry and materials science", Nat. Commun. 15, 1378 (2024), DOI 10.1038/s41467-024-45569-5 — doi.org/10.1038/s41467-024-45569-5
- Tom G. ほか "Self-Driving Laboratories for Chemistry and Materials Science", Chem. Rev. 124, 9633–9732 (2024), DOI 10.1021/acs.chemrev.4c00055 — doi.org/10.1021/acs.chemrev.4c00055
- Abolhasani M., Kumacheva E. "The rise of self-driving labs in chemical and materials sciences", Nat. Synth. 2, 483–492 (2023), DOI 10.1038/s44160-022-00231-0 — doi.org/10.1038/s44160-022-00231-0
- Seifrid M. ほか "Autonomous Chemical Experiments: Challenges and Perspectives on Establishing a Self-Driving Lab", Acc. Chem. Res. 55, 2454–2466 (2022), DOI 10.1021/acs.accounts.2c00220 — doi.org/10.1021/acs.accounts.2c00220
- Rohr B. ほか "Benchmarking the acceleration of materials discovery by sequential learning", Chem. Sci. 11, 2696–2706 (2020), DOI 10.1039/C9SC05999G — doi.org/10.1039/C9SC05999G
- Toby B. H. "R factors in Rietveld analysis: How good is good enough?", Powder Diffr. 21, 67–70 (2006), DOI 10.1154/1.2179804 (題名のみ確認。本稿は内容に立ち入らない) — doi.org/10.1154/1.2179804
- U of T Engineering News "'Self-driving labs': $200-million federal grant powers AI-driven materials discovery for clean energy, advanced manufacturing and more" (1 May 2023) — news.engineering.utoronto.ca/self-driving-labs-200-million-federal-grant-powers-ai-driven-materials-discovery-for-clean-energy-advanced-manufacturing-and-more/
- Acceleration Consortium "Acceleration Consortium" (公式サイト。2026年10月22日に確認) — acceleration.utoronto.ca/
- SiLA Consortium "SiLA 2 standard" (公式ページ。2026年10月22日に確認) — sila-standard.com/standards/
- OPC Foundation "Laboratory and Analytical Devices (LADS)" 作業部会のページ(仕様番号 OPC 30500-1) — opcfoundation.org/about/working-groups/view/12
- Wilkinson M. D. ほか "The FAIR Guiding Principles for scientific data management and stewardship", Sci. Data 3, 160018 (2016), DOI 10.1038/sdata.2016.18 — doi.org/10.1038/sdata.2016.18
- ISO/IEC "ISO/IEC 17025:2017 General requirements for the competence of testing and calibration laboratories" (ISO のページ) — iso.org/standard/66912.html
13. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| A-Lab:17日間・353実験、57標的のうち36を合成(63%)、4は不確定、17は未達、33の元素・40の構造の型。標的は Materials Project と Google DeepMind の計算で安定と予測。3つのステーション・4つの箱型炉・ロボットアーム、保持4時間、X線回折1回8分、成功は目標相が主相(収率50%超)。文献ML(最大5案)と ARROWS³。353レシピの約30%で標的、36のうち30は文献ML のレシピ、能動学習で改善した9標的(6つは初期の収率0)。未達の理由(反応の遅さ11など)、見込み67%・70%(38/54)。人手:前駆体・消耗品の装填、ホルダーの洗浄、例外処理(約3.9%)、「最小限の人手」という記述。粉体の難しさ、多相の特徴づけの難しさ、データベースが秩序構造で表すこと | 出典1 https://doi.org/10.1038/s41586-023-06734-w | 事実 |
| Nature の訂正(2026年1月19日):「新規」は予測の基盤にとって新しい意味、本文を更新、回折の人手の再解析で報告された成功40のうち36が正しく4が不確定、成功数を更新、Zn₂Cr₃FeO₈ を議論から除去(訓練データに誤って含まれていた)、再解析は公開後に査読 | 出典2 https://doi.org/10.1038/s41586-025-09992-y | 事実 |
| Leeman ら(PRX Energy 2024年3月7日):A-Lab の原報告を58標的のうち41種(71%)・人手を入れて43種(78%)と記述、43の合成物を検討し4つの共通の問題を指摘、新しい材料は発見されていないと結論、自動リートベルトは未信頼、約3分の2は既知の乱れた化合物の可能性 | 出典3 https://doi.org/10.1103/PRXEnergy.3.011002 | 事実 |
| Merchant ら:220万の構造が凸包の下、736が独立に実験で実現済み(主張)。Cheetham と Seshadri:新規性・信頼性・有用性をすべて満たす化合物の証拠は乏しい、専門知識の導入が必要(批評) | 出典5 https://doi.org/10.1038/s41586-023-06735-9 出典4 https://doi.org/10.1021/acs.chemmater.4c00643 | 事実 |
| Burger ら:移動ロボットが8日間に688実験、10変数、バッチ式ベイズ探索、光触媒の混合物の活性が初期の6倍、研究者の自動化という発想 | 出典6 https://doi.org/10.1038/s41586-020-2442-2 | 事実 |
| Ada:工程(混合・塗布・焼成・撮像・分光・四端子測定)、Phoenics、疑似移動度の定義、35サンプル×2回のキャンペーン・各30時間未満・各1サンプル失敗・同じ最適条件(ドープ比およそ0.4当量、焼成およそ75秒)に収束 | 出典7 https://doi.org/10.1126/sciadv.aaz8867 | 事実 |
| Dai ら:移動ロボット、Chemspeed 合成装置・UPLC–MS・卓上NMR、ヒューリスティックな判定、再現性の自動確認、ほぼ4日間の連続運転、人の介入は補給と消耗品のみ、装置を人と共有 | 出典8 https://doi.org/10.1038/s41586-024-08173-7 | 事実 |
| CRESt:900超の触媒の組成、3,500回の電気化学試験、3か月(著者の主張) | 出典9 https://doi.org/10.1038/s41586-025-09640-5 | 未確定/将来 |
| SDL の定義(実験の自動化と自律的な計画)。Volk と Abolhasani:自律の度合いの4つの型、7つの性能の指標、実証した無支援・支援ありの寿命、精度は同じ条件の繰り返しの標準偏差。Seifrid ら:条件とメタデータを含む情報の多いデータ、公開の置き場 | 出典11 https://doi.org/10.1021/acs.chemrev.4c00055 出典10 https://doi.org/10.1038/s41467-024-45569-5 出典13 https://doi.org/10.1021/acs.accounts.2c00220 | 事実 |
| Rohr ら:4つの化学空間(各2,121の触媒)、ランダム選択に対して最大20倍、条件によっては遅くなる。Toby の R 因子に関する論文の題名 | 出典14 https://doi.org/10.1039/C9SC05999G 出典15 https://doi.org/10.1154/1.2179804 | 事実 |
| Acceleration Consortium:トロント大学の発表(2023年5月1日)で、Canada First Research Excellence Fund から2億ドル、AI・ロボット・計算を組み合わせた自律実験室。同コンソーシアムのサイトの記載(自律実験室を築く、世界で30以上、10〜100倍の速さと低い費用)は同機関の主張・目標 | 出典16 https://news.engineering.utoronto.ca/self-driving-labs-200-million-federal-grant-powers-ai-driven-materials-discovery-for-clean-energy-advanced-manufacturing-and-more/ 出典17 https://acceleration.utoronto.ca/ | 事実 |
| SiLA 2:実験装置の公開の通信規格、機能を特徴と命令で表す、gRPC を使う。OPC 30500-1 LADS:実験・分析装置の OPC UA 情報モデル、製造者によらない。FAIR 原則(2016)。ISO/IEC 17025:2017 の題名・状態 | 出典18 https://sila-standard.com/standards/ 出典19 https://opcfoundation.org/about/working-groups/view/12 出典20 https://doi.org/10.1038/sdata.2016.18 出典21 https://www.iso.org/standard/66912.html | 事実 |
| 353÷17 ≒ 20.8、688÷8 = 86、35÷30×24 ≒ 28(下限)。353×0.30 ≒ 106。36÷57 ≒ 63%。41/58 ≒ 71% | 本稿の計算(Python) | 本稿の計算 |
| Burger らの本文(人手・検証の詳細)、A-Lab の訂正後の化合物の一覧と乱れの指摘への個別の応答、日本国内の実例、Acceleration Consortium の数の独立した裏づけ、自律実験室に特化した国際標準 | 本稿の調査範囲でアクセスできた一次情報では確認できなかったため記載していない | 解説 |
| 「実験の数・成功の定義・人手・独立した検証の4つの目」「自動化と自律の違い」「A-Lab の批判と訂正は、一致する点(成功数の下方修正、予測の基盤にとっての新規と科学にとっての新規の区別)と食い違う点(乱れ)がある」「自動化しやすい工程から」「対照・繰り返し・別の測定法」「失敗の記録を残す」という読み取り | 公表内容にもとづく本記事の整理・解説。各研究者や機関が表明した見解ではない | 解説 |
| 図2・図3・図5・図7・図8が概念図、図4・図6が計算を含む作図であること。図1・図9がImageGen生成の概念画像であること。図3の人の関わりの棒の長さは目安であること | 本記事による注記 | 解説 |
最終更新:2026年10月22日/出典は一次情報(査読論文、Nature の訂正の通知、大学・規格団体・標準化機関の公式ページ)に限定しています。数値例は本稿の計算で、実際の実験の結果ではありません。A-Lab をめぐる批判と訂正は、公開された文書を、どちらの側にも立たずに並べたもので、乱れの問題には結論を出していません。Burger らの本文、訂正後の化合物の一覧と乱れの指摘への個別の応答、日本国内の実例、Acceleration Consortium の数の独立した裏づけ、自律実験室に特化した国際標準については、確認できなかったため記載していません。図1と図9はImageGen生成の概念画像で、ほかの図は説明用の概念図または計算を含む作図です。