主要成果
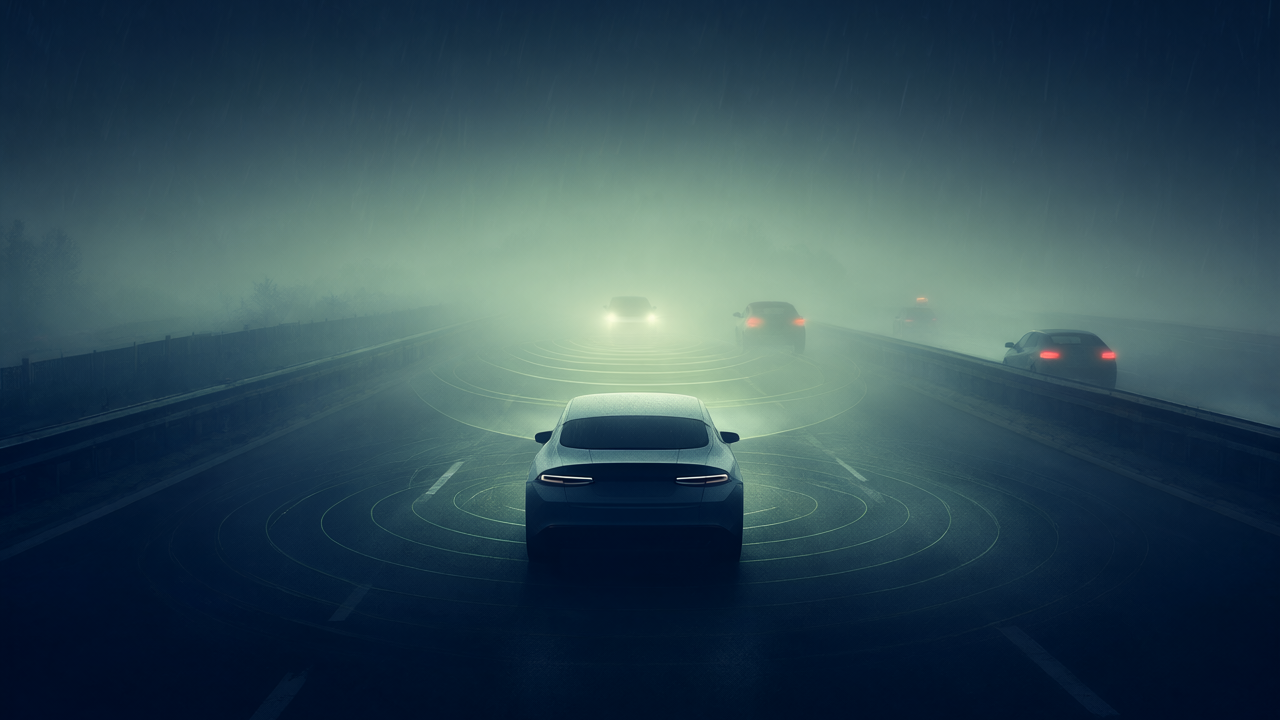
新たなモジュール式ベンチマーク「Radar2Plan」を用いた評価により、4Dレーダーが悪天候や低照度といった困難な条件下でも、自律走行車の自己軌道計画において単独で非常に競争力のある性能を発揮することが実証されました。これにより、カメラやLiDARといった他の主要センサーが抱える環境依存性の課題を克服する可能性が示されました。
技術・臨床詳細
研究では、実世界の4Dレーダーデータを使用し、オープンループの自己軌道計画能力を評価しました。カメラ、4Dレーダー、LiDARの7つの異なるセンサー組み合わせを、4つの代表的な計画ベースラインと、12種類の多様な天候・照明条件下で体系的に評価しました。結果として、4Dレーダーは、特に雨、霧、暗闇といった視界の悪い状況において、他のセンサーを組み合わせたシステムと同等、あるいはそれ以上の堅牢な検知・計画能力を示すことが明らかになりました。4Dレーダーは、速度、距離、角度に加えて高さ情報も取得できるため、より詳細な環境マッピングが可能です。
背景・業界文脈
現在の自律走行システムは、LiDARやカメラに大きく依存していますが、これらのセンサーは雨、雪、濃霧、逆光といった悪条件下では性能が著しく低下するという根本的な課題を抱えています。これが、自動運転技術の全天候型運用を妨げる主要な障壁となっていました。4Dレーダーは、電波を使用するためこれらの環境要因に強く、この研究は4Dレーダーが自律走行の「目」としての信頼性を大幅に高める可能性を示しています。
今後の展望
4Dレーダーの単独での堅牢な性能の確認は、自律走行システムの設計と実装に大きな影響を与えるでしょう。センサーフュージョン戦略において4Dレーダーの重要性がさらに高まり、将来の自動運転車は、より安全で信頼性の高い全天候型走行能力を獲得する可能性があります。コスト効率と性能のバランスが取れれば、4Dレーダーは量産車への採用が加速し、自動運転の実用化を大きく前進させるでしょう。
元記事: https://arxiv.org/html/2610.06121v1
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます