主要成果
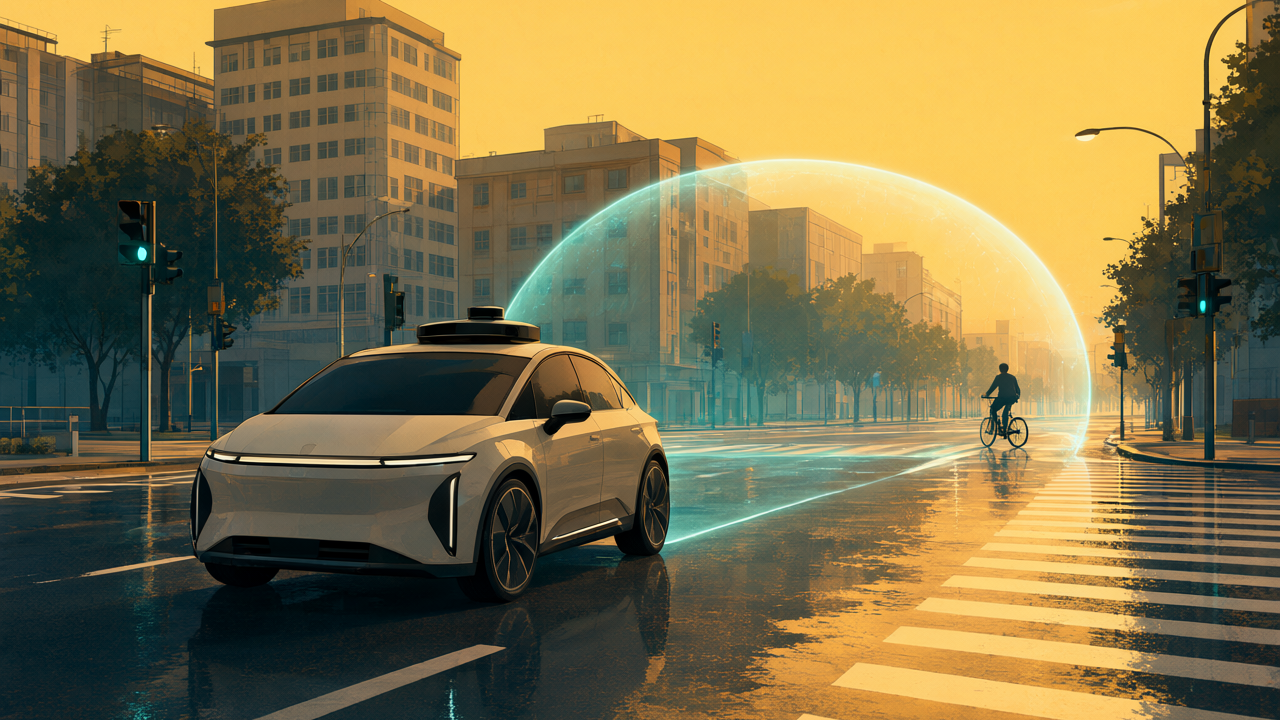
この研究では、自律走行システム向けにデュアルプロセスアプローチを提案し、カーラ(CARLA)シミュレーション環境でのテストにおいて、衝突数を89%削減するという顕著な成果を達成しました。この革新的なフレームワークは、公道での自律走行の安全性と信頼性を大幅に向上させる可能性を秘めています。
技術・臨床詳細
提案されたデュアルプロセスアプローチは、人間の意思決定に着想を得た二つの計画メカニズムを統合しています。一つは、学習ベースの直感的な計画を行うニューラルネットワークであり、日常的な交通状況において迅速かつ効率的な判断を下します。もう一つは、不慣れな状況や複雑なシナリオに直面した際に、推論ベースの計画を行うモデル予測制御(MPC)です。この二つのプロセス間の切り替えは、知識グラフを用いて文脈的リスクを推論するメタ認知コンポーネントによってインテリジェントに管理されます。例えば、予期せぬ障害物、複雑な交差点、あるいは歩行者の予測不可能な行動など、従来の学習ベースシステムでは対応が難しい状況において、推論ベースのシステムが主導権を握り、安全な軌道を計画します。CARLAシミュレーションでの広範なテストにより、このアプローチがシステムのロバスト性を著しく向上させ、衝突事故のリスクを大幅に低減できることが実証されました。
背景・業界文脈
自律走行システムを公道に展開する上で、安全性は最優先事項です。しかし、現実世界の交通状況は非常に複雑で、予測不可能な要素が多いため、単一のAIモデルやアルゴリズムですべてのシナリオに対応することは困難です。特に、稀なエッジケースや、学習データには含まれない状況でのシステムの挙動は、開発者にとって大きな課題となっています。従来の学習ベースのシステムは効率的である反面、限界に直面することがあり、モジュラーベースのシステムは堅牢ですが、柔軟性に欠けることがあります。本研究のデュアルプロセスアプローチは、これらの課題に対処し、柔軟性と堅牢性を兼ね備えたソリューションを提供することで、自動運転技術の社会受容性と実用化を加速させるものとして注目されています。
今後の展望
このデュアルプロセスアプローチは、自律走行システムの次世代設計における重要な方向性を示すものです。衝突数を大幅に削減するその能力は、規制当局が求める厳格な安全基準を満たす上で極めて重要です。今後、このフレームワークを実車両に適用し、さらなる実世界での検証を行うことで、その有効性が一層確立されるでしょう。また、知識グラフの拡張やメタ認知コンポーネントの精緻化により、システムの知能と適応性がさらに向上する可能性を秘めています。この研究は、より安全で信頼性の高い自律走行車の実現に向けた強力な一歩となります。
元記事: https://arxiv.org/abs/2610.04088
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます