主要成果
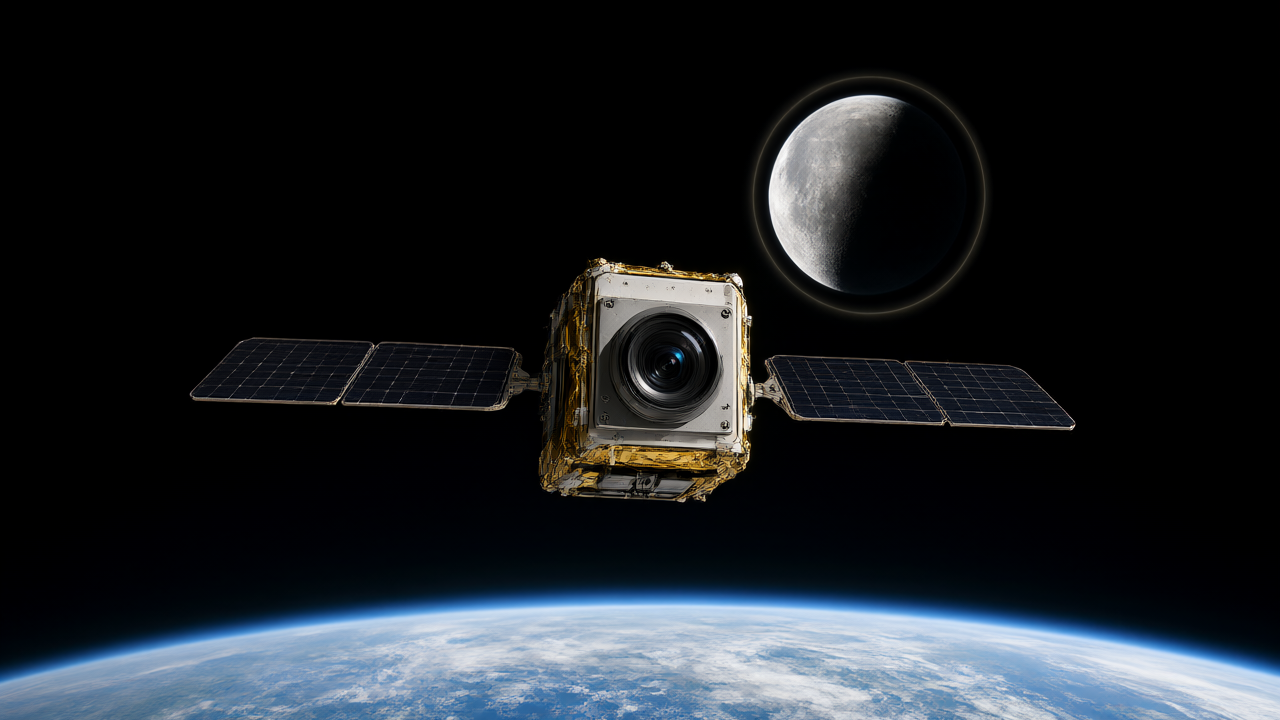
低軌道(LEO)の6U CubeSatにおいて、NVIDIA Jetson TX2 NX GPUを使用したビジョンベースのモデル学習と推論を成功させました。公開されている情報に基づけば、自由飛行する宇宙機上のGPUで機械学習モデルをトレーニングしたのは今回が初めてとなります。また、このセグメンテーションモデルを宇宙機の姿勢決定制御システム(ADCS)に統合し、月をターゲットとした自律的な姿勢制御(クローズドループ制御)を実現しました。
技術・詳細
本システムでは、熱画像フィードを用いて月を追尾するための熱セグメンテーションモデルを構築しています。ハードウェアには商用オフザシェルフ(COTS)製品であるNVIDIA Jetson TX2 NXを採用し、計算リソースの制約がある宇宙環境下でのGPU動作を実証しました。ソフトウェア面では、セグメンテーションモジュールとバスアビオニクスの間のデータ転送ミドルウェアとして、オープンソースのROS 2 Foxyを導入しています。さらに、データの整合性保証と自己修復機能を備えたオープンソースのファイルシステムを統合しました。約1年間にわたり、合計12回の実験を実施し、LEOの計算環境および環境制約下での信頼性を検証しています。
背景・業界の文脈
深宇宙探査では、通信の遅延や帯域幅の制限により、地上からの操作に依存することは現実的ではありません。そのため、宇宙機が自律的に環境を認識し、学習し、行動する能力が不可欠となっています。従来の宇宙機自律制御は、計算能力の不足から古典的なアルゴリズムに依存してきました。例えば、2020年に打ち上げられたPerseveranceローバーのメインコンピュータは、動作周波数200 MHz、RAM 256 MBの放射線硬化CPU(RAD750)を搭載しています。近年ではMars HelicopterがQualcomm Snapdragon 801などの商用プロセッサを採用し、また他のミッションでもCPUベースの機械学習モデルの推論・学習が実証されてきましたが、GPUを用いたオンボード学習は新たなステップとなります。
今後の展望
地上でのロボティクス分野(WaymoやTeslaの車両、歩行ロボットなど)では、知覚モデルと制御システムの密接な統合による自律走行が既に実現しています。宇宙空間をロボットシステムが動作すべき一つの環境として捉え、適切にテストし故障モードを軽減できれば、地上と同様の高度なAI技術を宇宙に展開できる可能性があります。本研究は、商用ハードウェアとオープンソースソフトウェアを組み合わせることで、宇宙機が最小限の人間の監視で自律的に適応し、行動できる道筋を示しました。
元記事: https://arxiv.org/html/2610.19122v1
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます