TECHNOLOGY EXPLAINER
ソフトアクチュエータと人工筋肉
― 「筋肉並み」の数字は、何を分母に、どの条件で測ったか
「人工筋肉」と呼ばれるものは、動かす原理がまったく違います。誘電エラストマーは、事前に引き伸ばした膜で線ひずみ380%超が総説に引用される一方、動かすには高電圧が要ります。空気圧人工筋肉は、内径20 mm で1500 N の力が出せるとされますが、圧縮空気の供給が要ります。釣り糸をよじってコイルにした繊維は、49%収縮し、質量あたり5.3 kW/kg の仕事率を示しました。 これらの数字は、分母(体積・質量・全体)、範囲(材料か素子か)、条件(電界・温度・回数)が違い、そのままでは比べられません。この記事は、主な方式の仕組み、出力・応答速度・ひずみ・寿命の読み方、評価規格の読み方を、一次情報の範囲で整理します。
- ソフトアクチュエータと人工筋肉とは何か(3行でつかむ)
- 駆動方式の地図
- 誘電エラストマー(DEA)― 膜・電極・電圧
- 低電圧・水・熱・化学で動くもの ― IPMC、ハイドロゲル、CNT ヤーン、コイル繊維
- 空気圧人工筋肉
- 「筋肉並み」を読む ― 分母・範囲・時間・寿命
- 限界と、確認できなかったこと
- 評価・標準の読み方
- 用語集
- 参考資料(一次情報)
- 主張と出典の対応表(監査)
事実=公表資料に記載のある内容(出典リンクあり)
本稿の計算=明示した前提をもとに本記事が算出した値
未確定/将来=計画・予定であり、実績が確認できていない事項
このほか、材料設計上の読み取りは「解説」として区別しています。推測は太字で示します。
ここに出てくるひずみ、力、エネルギー密度、速さ、寿命の数値は、特定の論文・総説が、特定の試料・素子を、特定の条件で報告した結果です。総説が引用する「報告された最大値」も含みます。量産品や他の素子の性能を示すものではありません。 研究室の最良のデータを、実用条件の性能として読まないでください。製品や企業の優劣は論じません。医療上の助言は書きません。
1. ソフトアクチュエータと人工筋肉とは何か(3行でつかむ)
- 柔らかい材料そのものが変形して、力や動きを出す装置:従来のモーターやシリンダーの代わりに、電場、圧力、熱、水・化学の刺激で、ゴムや高分子、繊維、ゲルが変形します。筋肉のように縮む、曲がる、ねじれるものを「人工筋肉」と呼ぶことが多く、Madden らの総説は、誘電エラストマー、強誘電性高分子、液晶エラストマー、形状記憶合金、IPMC、導電性高分子、カーボンナノチューブを取り上げています事実[参考資料8]
- 方式ごとに、ボトルネックが違う:誘電エラストマーは高電圧と膜の破壊・粘弾性、IPMC と ハイドロゲルは水分、空気圧は圧縮機と漏れ、熱で動くものは冷却(応答の速さ)が制約です事実[参考資料1・10・13・11・22]
- 数字は「分母」「範囲」「条件」で読む:エネルギー密度は kJ/m3(体積あたり)、J/kg(質量あたり)、kW/kg(出力)、N(力)など単位が違い、さらに「材料だけ」か「素子全体」かで意味が変わります。寿命の報告は、100回未満から3億回超まで桁が違います事実[参考資料24・4]
「筋肉並み」は、何の指標(ひずみ・力・エネルギー密度・出力・速さ・寿命)が、どの分母で、どの条件のときに筋肉に並ぶのかが書かれて、初めて意味を持ちます。 たとえば、骨格筋のエネルギー密度は 40〜70 kJ/m3 とされ[参考資料22]、コイル繊維は「同じ長さ・重さの人の筋肉の100倍以上重い負荷」を持ち上げました[参考資料5]が、どちらも別の指標です。
2. 駆動方式の地図
方式は、何を入力にするかで分けると整理できます。図2は、電場(高電圧)、電場(低電圧・イオン)、流体、熱、水・化学の5つに分け、それぞれの代表的な方式と、出典で確認できた制約を示します。
| 方式 | 何が起きるか | 報告された特徴(出典) | 読み方の落とし穴 |
|---|---|---|---|
| 誘電エラストマー(DEA) | 電極に挟んだ薄い誘電エラストマーの膜に電圧をかけると、静電気力で厚さが減り、面積が広がる | 事前に膜を引き伸ばすと、Pelrine らはシリコーンで117%、アクリルで215%のひずみを報告[参考資料2]。総説は、線ひずみ380%超(大きなプレストレッチ)と、450 V で面積ひずみ25%超・10 Hz で14%の素子を紹介[参考資料1] | 破壊電界、粘弾性(アクリル系は応答が遅い)、プレストレッチの枠、温度(Tg が室温より低く、環境温度の影響を受ける)[参考資料1] |
| HASEL(液圧増幅自己修復静電アクチュエータ) | 静電気力と液圧を組み合わせて、さまざまな作動様式を得る | 「筋肉のような性能」と、誘電破壊の後に繰り返し自己修復できることが示された(Acome らの要旨)[参考資料3] | 要旨に数値の記載がなく、本稿は出力・ひずみの値を確認していない |
| IPMC(イオン性ポリマー金属複合体) | イオン性ポリマーの膜を金属電極で覆い、低電圧で曲がる。曲げると電圧も生じる | 低電圧(典型的に5 V 未満、2.5 V の例)で屈曲。作動は DC から約100 Hz[参考資料10] | 応答は試料の形状・湿度・含水率に依存する[参考資料10]。水分の管理が条件 |
| 空気圧人工筋肉 | ゴム管に圧縮空気を入れ、編組(同軸の織り)の拘束で、径方向に膨らみ軸方向に縮んで力を出す | 内径20 mm で1500 N の引張力が得られるとされる。軽量・高効率・非汚染で、電子部品なしでも動かせる[参考資料11] | 圧縮機が多くの電力を使い、携帯できる電源が課題[参考資料12]。気泡がなく漏れのない作りが必要[参考資料11] |
| コイル繊維(釣り糸・縫い糸) | 高強度の高分子繊維を、よじってコイルにする。加熱で縮む | 49%収縮し、同じ長さ・重さの人の筋肉の100倍超の負荷を持ち上げ、質量あたり5.3 kW/kg の仕事率。速く、ヒステリシスが小さく、長寿命をうたう[参考資料5] | 「5.3 kW/kg」は出力(質量あたり)で、エネルギー密度(体積あたり)とは別の量 |
| CNT ヤーン | 電解液で満たした、よった CNT の糸が、電気化学的な電荷注入で体積が増え、ねじれる | 15,000°の可逆な回転、590回転/分(Foroughi らの三電極電気化学系)[参考資料6]。Lima らは、電気・化学・光で動く複合 CNT ヤーンを報告[参考資料7] | 電解液中の電気化学系で測った値で、空気中の素子の値ではない |
| ハイドロゲル | 水を80〜90 wt%含む網目が、温度(LCST)、pH、イオンなどで膨潤・収縮する | 生体医用ロボットの材料として有望。電気応答型は応答が遅く、大きな応力で疲労する。小型化や、pNIPAM と SWNT の複合(熱応答が5倍速い)で改善[参考資料13] | 乾燥・脱水で性能が落ちる。コーティングで抑える[参考資料13] |
すべて事実(各出典の記述)。整理の仕方は本稿の解説です。形状記憶合金・形状記憶ポリマー・液晶エラストマー(熱・光で動く)は、本シリーズの各編で扱います。値は出典・試料・条件が違い、並べて優劣をつけられません。
3. 誘電エラストマー(DEA)― 膜・電極・電圧
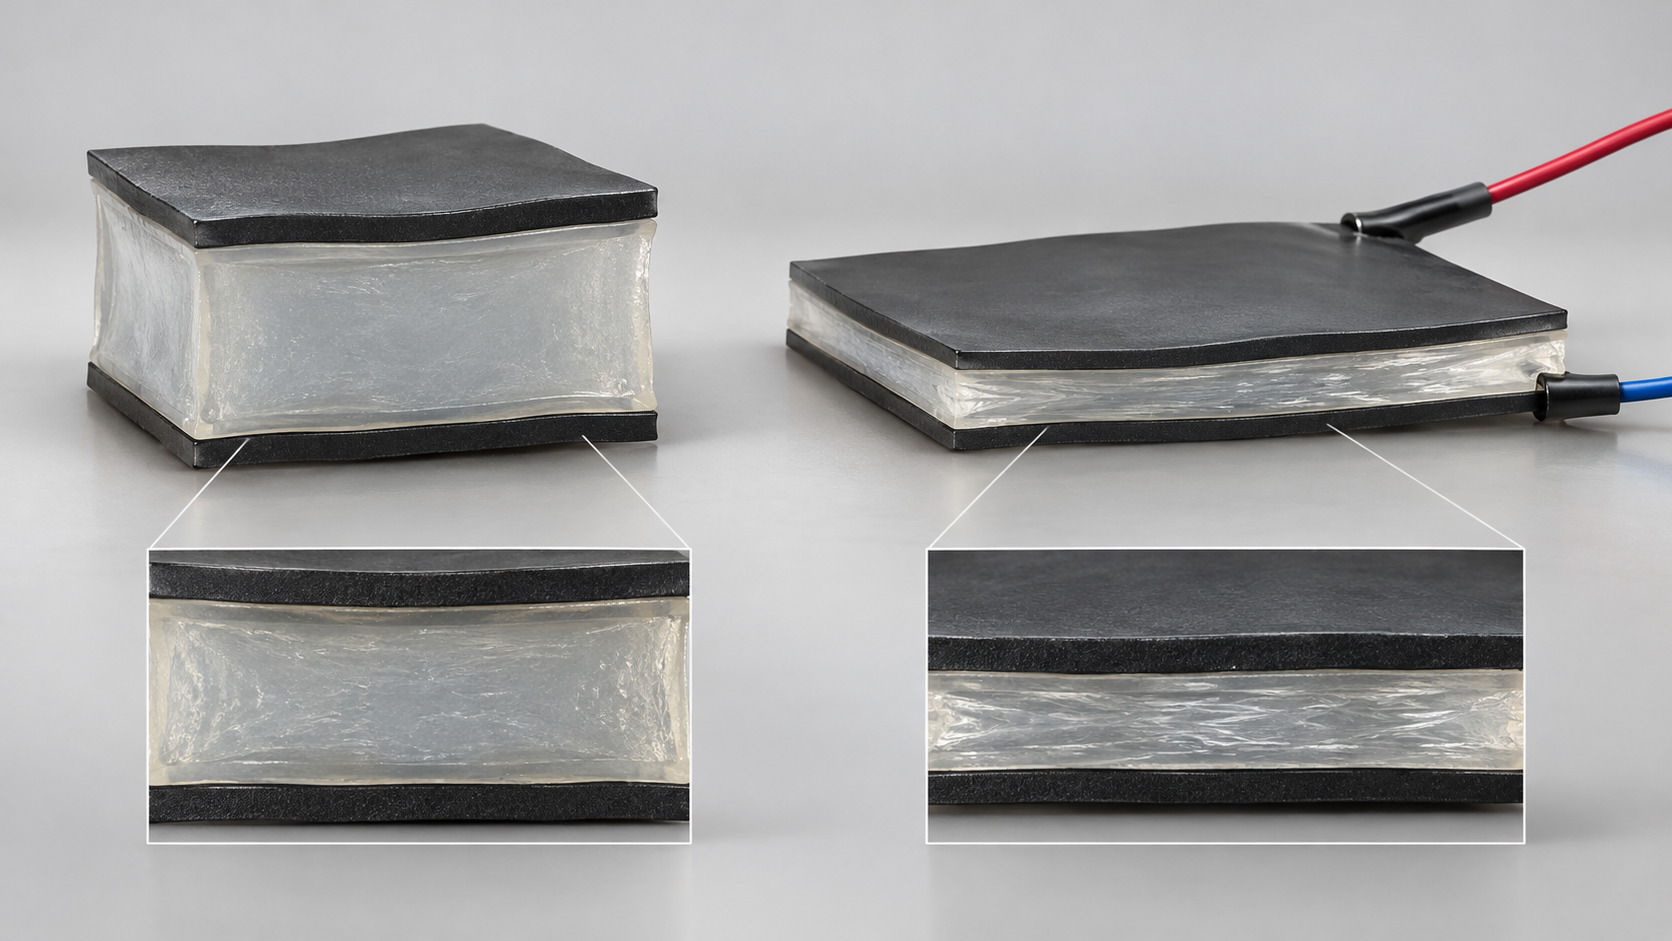
DEA は、柔らかい電極で両面を覆った薄いエラストマー膜に電圧をかけると、静電気力で膜が厚さ方向に押しつぶされ、面積方向に広がる、という仕組みです(図3)。静電気力による有効な圧力は、膜の比誘電率 εr と電界 E(=電圧/膜厚)を使って、一般に p = ε0 εr E2 の形で書かれます(本稿の整理。Zhang らの総説も、両電極にかかるマクスウェル応力をこの種の式で扱っています)。電界の2乗で効くので、膜が薄いほど、同じ電界を低い電圧で得られます。 Pelrine らは、事前に膜を引き伸ばす(プレストレッチ)と性能が改善することを報告しました。ひずみは、プレストレッチなしで30〜40%、ありで、シリコーンが最大117%、アクリルが最大215%でした。ひずみ・圧力・応答時間はシリコーンで自然の筋肉を上回り、比エネルギー密度は他の電場で動く材料を大きく上回った、と述べています事実[参考資料2・1]。
元のSVG模式図と正確な説明を見る
Zhang らの2025年の総説は、DEA の課題を整理しています。アクリル系(3M の VHB など)は、大きなプレストレッチで線ひずみ380%超、面積ひずみ2200%超(引用値)が得られる一方、粘弾性と非線形性のため応答が遅いこと。シリコーン系は粘弾性が小さく、速い動作と高い周波数に向くこと。DEA の材料には、低い弾性率、小さい粘弾性、高い比誘電率、高い破壊電界が要ること。VHB を空気中から シリコーンオイル中に入れると、破壊電界が450 MV/m から800 MV/m に上がった例(引用)があること。繰り返し荷重で劣化するエラストマーの疲労と、高電圧による漏れ電流の発熱が、劣化の要因になりうること。CNT 電極は、破壊の後に自己回復(セルフクリア)する性質があり、寿命の延長に有望であること、です事実[参考資料1]。
比誘電率 εr=3(シリコーン製品のデータシートに、100 Hz で約3.0とある値を、桁の目安に使用[参考資料20])、真空の誘電率 ε0=8.854×10⁻¹² F/m として本稿の計算、電界 E=100 MV/m なら p = 8.854×10−12 × 3 × (108)2 = 約0.27 MPa、E=50 MV/m なら約0.066 MPa です。圧力は電界の2乗で変わるので、電界が半分になると4分の1です。
電圧は V = E × t です。E=100 MV/m で、膜厚 t=1 µm なら 100 V、10 µm なら 1 kV、50 µm なら 5 kV(図4)。
前提と限界:E の値は説明のための例示で、実際の膜が耐える破壊電界ではありません。p は有効な圧力(Pelrine らの定義の一般的な形)で、実際のひずみは弾性率・プレストレッチ・拘束で決まります。εr はデータシートの一例で、周波数・温度で変わります。
Zhang らの総説は、素子の例も挙げています。駆動電圧450 V で面積ひずみ25%超、10 Hz で14%ひずみの素子。材料のエネルギー密度は最大244.2 kJ/m3(引用)。別の誘電エラストマーでは、46 MV/m で面積ひずみ253%、40 MV/m で225 J/kg。同軸の多材料3Dプリントで作った DEA が、高周波で100万回超の寿命。グリッパーが0.17秒で2つの安定状態を切り替える例。DEA で駆動する羽ばたきロボットでは、材料の出力密度は離陸に足りるが、全体の出力密度に課題がある、という指摘もあります事実[参考資料1]。
寿命は、条件で桁が変わります。Matysek らは、Elastosil P7670(Wacker)で作ったDEA の積層素子が、電気的・機械的な駆動条件によらず、おおまかに3億2000万回超動かせたと報告しました。その後の劣化は、素子の接続部(インターコネクション)に由来し、接続を直せばさらに長い寿命がありうると述べています事実[参考資料4]。
HASEL は、DEA とは別の手段で、静電気力と液圧を結びつけます。Acome らは、柔らかい作動器に必要な「強力・高速・高効率・堅牢」を目標に、誘電破壊の後に繰り返し自己修復できること、柔らかいグリッパーや、自己センシングの人工筋肉でロボットアームを動かす例を示しました事実[参考資料3]。
DEA の性能は、膜の力学(弾性率、粘弾性、プレストレッチ)、電気(比誘電率、破壊電界)、電極(柔らかさ、破壊後の自己回復)の組み合わせで決まります[参考資料1]。膜を薄くすれば電圧は下がります(図4)が、薄い膜は欠陥の影響を受けやすく、破壊電界・漏れ電流・繰り返しの疲労が問題になります(本稿の解説)。 同じ「DEA のひずみ 380%」でも、プレストレッチの量、枠、電界、媒質(空気かシリコーンオイルか)、周波数が違えば、別の素子の数字です。DEA のデータは、膜の材料・厚さ・プレストレッチ・電界・周波数・環境が書かれて初めて、他と比べられます。
4. 低電圧・水・熱・化学で動くもの ― IPMC、ハイドロゲル、CNT ヤーン、コイル繊維
(1) IPMC:低電圧だが、水分が条件
IPMC は、イオン性ポリマーのシートを金属電極(市販の高分子膜に、白金や金をめっきする方法が一般的)で覆ったもので、低電圧の刺激で曲がり、曲げると電圧を生じます。曲がるのに必要な電圧は典型的に5 V 未満で、2.5 V の例があります。作動できる周波数は DC から約100 Hz です。応答は試料の形状と環境の湿度に依存し、含水率や励起周波数で電圧の読みも変わります事実[参考資料10]。Shahinpoor と Kim は、IPMC の基礎(高い力密度をめざす方法を含む)を総説にまとめています[参考資料9]。
(2) ハイドロゲル:水が動力で、水が制約
ハイドロゲルは、水を80〜90 wt%含む架橋した網目で、温度、光、pH、イオン強度、磁場、圧力で膨潤・収縮します。LCST(下限臨界溶液温度)より上で体積と形が変わる性質を、アクチュエータに使います。Banerjee らの総説は、電気応答型のハイドロゲルは応答が遅く、大きな応力がゲルにかかって疲労しやすいこと、低ポリマー含量のゲルは弱く乾燥しやすいこと、乾燥を抑えるにはポリジメチルシロキサンなどで薄くコーティングする方法があることを述べています。応答の遅さには、ゲルを小さくする、pNIPAM と単層カーボンナノチューブを複合して熱応答を5倍にする、などの対策があります事実[参考資料13]。
膨潤・収縮が水の拡散で決まる(拡散律速)と仮定すると、応答時間は、特性長 L(厚さ)の2乗に比例します(t ∝ L2/D)本稿の計算。厚さを1 mm から0.1 mm にすると、応答時間は (0.1/1)2 = 1/100 になります。
前提と限界:拡散係数 D が一定で、拡散が律速という単純化です(本稿の解説)。実際には、ゲルの組成・温度・網目で D が変わり、反応や熱の移動が律速になる場合もあります。総説が「小さくすると速くなる」と述べる方向を、桁で示すための計算です[参考資料13]。
(3) CNT ヤーン:電解液中でねじれる
Foroughi らは、電解液を満たした、よったカーボンナノチューブの糸(髪の毛より細い)が、三電極の電気化学系で、15,000°の可逆な回転と590回転/分のねじれ型の人工筋肉として働くと報告しました。糸の体積が電気二重層への電荷注入で増えるとき、長さ方向の収縮とねじれが同時に起こる(筋肉の流体静力学的な機構)と説明しています事実[参考資料6]。Lima らは、電気・化学・光で動く複合 CNT ヤーンを報告しています[参考資料7]。
590 rpm は、590 ÷ 60 = 約9.8回転/秒本稿の計算、1回転が360°なので約3540°/秒です。15,000° は 15,000 ÷ 360 = 約41.7回転にあたります。
前提と限界:電解液中の三電極の電気化学系での値で、空気中の素子や実用の機器の性能ではありません。回転数と、ねじれの角度は、それぞれ別の測定条件で報告されうるため、同時に出る値とは限りません。
(4) コイル繊維:安価な繊維の、熱による大きなストローク
Haines らは、釣り糸や縫い糸に使う安価な高強度の高分子繊維を、よって(撚りを入れて)コイルにすると、速く、スケールでき、ヒステリシスのない、長寿命の引張・ねじれの筋肉になると報告しました。極端によった繊維は49%収縮し、同じ長さ・重さの人の筋肉の100倍超の負荷を持ち上げ、質量あたり5.3 kW/kg の機械的仕事率(「ジェットエンジンに似る」)を出しました。温度で気孔率が変わる織物や、窓のシャッターの駆動も示されています事実[参考資料5]。彼らは、他の人工筋肉の制約として、高い費用、小さい寿命、ヒステリシス、低い効率を挙げ、この方式を、安価で、ヒステリシスがなく、長寿命のものと位置づけています。
5. 空気圧人工筋肉
空気圧人工筋肉の基本は、ゴム管に高圧の空気を出し入れし、同軸の編組(織り)で拘束することで、径方向の膨張・収縮を軸方向の力に変えることです。Su らの総説は、空気圧のソフトロボットを、軽量・高効率・非汚染で環境に強い(強い放射線、電磁波の妨害、粉じん、衝撃のもとでも、強磁性体や電子部品なしに動かせる)ものとしています。例として、内径20 mm の空気圧人工筋肉が1500 N の引張力を出せるとされ、実用の負荷に足りると述べています事実[参考資料11]。
一方、Walker らの総説は、一般的な圧縮機が多くの電力を使うため、化学反応や燃料を使う代替電源が検討されていること、持ち運べる電源、回路基板、駆動部品が今後の課題であることを述べています[参考資料12]。Su らは、薄い形状では、気泡のない作りで漏れや故障を避ける必要を挙げています[参考資料11]。
内径20 mm の円の面積は π × (10 mm)2 = 約314 mm2 です本稿の計算。1500 N をこの面積で割ると、約4.8 MPa(=4.8 N/mm2)です。外径(編組を含む)の面積で割れば、これより小さくなります。
前提と限界:外径は出典に記載がなく、「約4.8 MPa」は内径の断面積に換算した見かけの応力で、空気圧そのものや、筋肉全体の出力応力ではありません。同じ「力」でも、どの面積で割るか(分母)で応力の数字が変わることを示すための計算です。
6. 「筋肉並み」を読む ― 分母・範囲・時間・寿命
(1) 分母と範囲:同じ「密度」でも意味が違う
人工筋肉の性能は、体積あたりのエネルギー(kJ/m3)、質量あたりのエネルギー(J/kg)、質量あたりの出力(kW/kg)、力(N)などで語られます。図6に、本稿で扱った値が、どの分母・どの範囲のものかを示します。形状記憶合金の総説は、そのエネルギー密度を 5000〜25000 kJ/m3 と報告し、人の骨格筋の 40〜70 kJ/m3 を大きく上回るとしています[参考資料22]。Zhang らの総説は、DE 材料のエネルギー密度を最大 244.2 kJ/m3(引用)、別の材料で 225 J/kg(40 MV/m)と述べています[参考資料1]。これらは、合金や材料そのものの値で、加熱・冷却や電源、拘束のばねを含む装置全体の値ではありません。
質量あたりのエネルギー 225 J/kg(DE 材料、40 MV/m)[参考資料1]を本稿の計算、仮に1秒に10回(10 Hz)出せるなら、225 × 10 = 2250 W/kg = 約2.25 kW/kg です。コイル繊維が報告した 5.3 kW/kg[参考資料5]と同じ「kW/kg」の単位になりますが、材料も、試験も、サイクルの定義も違います。
前提と限界:10 Hz で同じエネルギーを毎回出せるという仮定の例示です。Zhang らが紹介する10 Hz で14%ひずみの素子は別の素子で、実際には周波数が上がると、ひずみは下がります(粘弾性など)。エネルギー(1回あたり)と出力(時間あたり)は、周波数の分だけ違う量で、体積あたりと質量あたりの換算には、密度が要ります。
(2) 時間:「速い」は、何の時間か
応答の速さも、数えている時間が違います。DEA のグリッパーが2つの安定状態を切り替える時間は0.17秒(切り替え時間)、素子が10 Hz で14%のひずみを出すのは1サイクル0.1秒(周期)です[参考資料1]。IPMC の作動は DC から約100 Hz まで[参考資料10]。LCE は応答時間20秒、162°の屈曲に30秒の例[参考資料24]。形状記憶合金の素子は、1回の動作がふつう数秒で、冷却が速さを決めます[参考資料22]。ハイドロゲルは、電気応答型で遅い、とされています[参考資料13]。図7に、数値のある報告を並べます。
(3) 寿命:桁が違う報告
寿命は、方式と素子で桁が違います。DEA の積層素子は3億2000万回超(接続部の劣化まで)[参考資料4]、同軸3Dプリントの DEA は100万回超[参考資料1]。LCE は、軽く架橋したものは疲労しやすく、多くは100回未満、電気駆動の例で50回安定[参考資料24]。形状記憶合金(ニチノール)は、約1000万回未満の低サイクル疲労は繰り返しの相変態を伴う、と FDA の規制科学ツールが述べています[参考資料23]。HASEL は誘電破壊の後に繰り返し自己修復できる[参考資料3]。数える「1回」の定義(ひずみの大きさ、温度、負荷)が違うので、桁の比較は「確かめられている範囲」の目安にとどまります事実。
材料の面から見ると、方式ごとに性能を決める段階(律速)が違います(本稿の解説)。DEA は電界(破壊電界と膜厚)[参考資料1]、IPMC とハイドロゲルは水分の出入り(拡散)[参考資料10・13]、熱で動くコイル繊維・形状記憶合金・LCE は冷却(熱の逃げ)[参考資料22・24]、空気圧は圧縮空気の供給と漏れ[参考資料11・12]です。 性能を上げる材料の工夫(薄膜化、小型化、放熱の改善、高い破壊電界)は、それぞれ別の律速に効きます。改良の数字を読むときは、その方式の律速に効く改良かを見ます。
(1) 指標(ひずみ、力、エネルギー密度、出力、速さ、効率、寿命のどれか)、(2) 分母(体積、質量、断面積)、(3) 範囲(材料か、素子か、装置全体か)、(4) 条件(電界・圧力・温度・周波数・負荷・環境)、(5) 時間(切り替え、周期、応答のどれか)、(6) 回数(何回目の、どのひずみでの値か)。 この6点のどれかが書かれていない数字は、他と並べて優劣をつけません(本稿の解説。「5つの問い」[本シリーズ「機能性材料の分類と評価の読み方」編]と同じ考え方)。
7. 限界と、確認できなかったこと
(1) 数値の網羅
IPMC、HASEL、空気圧人工筋肉の出力密度・ひずみ・寿命の数値は、確認した資料の要旨・本文では限られており、本稿は載せていません。Madden らの総説にある性能の一覧表は、本文を確認していません。総説が引用する値(380%、2200%、244.2 kJ/m3、100万回、100回未満など)は、原論文を確認していません。
(2) 資料の読み方
Zhang らの DEA の総説、Su らと Walker らの空気圧の総説、Banerjee らのハイドロゲルの総説、MohdIsa らの IPMC の総説は本文を読みました。Pelrine ら、Acome ら、Haines ら、Foroughi ら、Lima ら、Matysek ら、Madden ら、Shahinpoor と Kim は、出版社・書誌データベースの要旨を確認したものです。
(3) 規格の本文
IEC 60243-1・-2、IEC 62631-2-1・-2-3、ISO 6943、ISO 37、JIS C 2110-1、C 2139-2-1、K 6270、K 6251 の本文は確認していません。ASTM International のサイトは AI 利用を禁じる旨を表示しているため開いておらず、ASTM 規格は番号と、何を測る試験かを、メーカーのデータシートと試験所の資料で確認した範囲に限っています。
(4) 専用の規格
ISO の規格検索(2026年10月10日)で、「electroactive polymer」に該当する規格はなく、「artificial muscle」「soft robot」の検索結果は、食品の微生物検査(人工消化法)やセラミックスの破壊靱性など、無関係の規格でした。JISC の名称検索で、「人工筋肉」「ソフトロボット」「電気活性」「誘電エラストマー」に該当する JIS はありませんでした。IEC・IEEE にも、人工筋肉・ソフトアクチュエータの性能試験を定める規格は確認できませんでした。
(5) 医療・安全・規制
ソフトアクチュエータの医療・ウェアラブルでの安全性、電気的安全性(高電圧の扱い)、規制は扱いません。製品・企業の優劣も論じていません。
(6) 他の方式
形状記憶合金・形状記憶ポリマー・液晶エラストマーは本シリーズの別の記事で、圧電・強誘電、導電性高分子、スマートテキスタイルも別の記事で扱います。ここでは、比較のための参照にとどめています。
8. 評価・標準の読み方
ソフトアクチュエータの評価は、(a) 材料の物性(弾性率、引張特性、比誘電率、破壊電界)、(b) 素子の出力(変位・ひずみ、力、仕事、出力)、(c) 動特性(応答時間、周波数特性)、(d) 寿命(繰り返し回数、劣化)、に分けられます。(a) には、ゴムや絶縁材料の汎用の規格が使えます。(b)(c)(d) を直接定める規格は、本稿の調査範囲では確認できませんでした。論文ごとに、独自の試験装置と定義が使われています。
規格の対応表
| 評価項目 | ISO | IEC・IEEE | JIS | ASTM | 測定条件で値が変わる点 |
|---|---|---|---|---|---|
| 絶縁破壊の強さ(DEA の破壊電界の目安)事実 | 確認できなかった | IEC 60243-1:2013 “Electric strength of insulating materials — Test methods — Part 1: Tests at power frequencies”(第3版、2013年3月26日。48〜62 Hz の短時間の電気的強さ)、IEC 60243-2:2013(直流電圧での追加要求、2013年11月26日) | JIS C 2110-1「固体電気絶縁材料-絶縁破壊の強さの試験方法-第1部:商用周波数交流電圧印加による試験」(制定2010/01/20、改正2016/10/20、確認2026/06/22)、C 2110-2(直流)。IEC との対応は確認できなかった | D149(試験所の資料「Dielectric Strength ASTM D149, IEC 60243」。絶縁体の電気的強さを、厚さあたりの電圧で表す試験) | 膜厚(データシートの例:「4 mm 膜」と明記)、電圧の種類(交流か直流か)、周囲の媒質(空気か油か。VHB は空気中450 MV/m、シリコーンオイル中800 MV/m の報告)、プレストレッチ |
| 比誘電率・誘電正接事実 | 確認できなかった | IEC 62631-2-1:2018 “Dielectric and resistive properties of solid insulating materials — Part 2-1: Relative permittivity and dissipation factor — Technical Frequencies (0,1 Hz – 10 MHz) — AC Methods”(第1版、2018年2月27日)。薄い単層フィルム(約10〜100 µm)は IEC 62631-2-3:2024 | JIS C 2139-2-1「固体電気絶縁材料の誘電特性及び抵抗特性-第2-1部:比誘電率及び誘電正接の測定-低周波数領域(0.1 Hz~10 MHz)」(制定2025/02/20)。IEC 62631-2-1 との対応は確認できなかった | D150(シリコーン製品のデータシートに「Dielectric constant & loss, ASTM D150, 25 ℃」と記載) | 周波数(データシートの例:100 Hz で約3.0、1 MHz で約3.1)、温度、試料の厚さと電極 |
| 引張特性(ゴム・エラストマー)事実 | ISO 37:2024 “Rubber, vulcanized or thermoplastic — Determination of tensile stress-strain properties”(第7版、2024年5月) | 確認できなかった | JIS K 6251「加硫ゴム及び熱可塑性ゴム-引張特性の求め方」(最新改正2023/11/20) | D412 “Standard Test Methods for Vulcanized Rubber and Thermoplastic Elastomers – Tension”(-16(2021)) | ひずみ速度、温度、プレストレッチ。DEA の膜への適用は確認していない |
| ゴムの引張疲労事実 | ISO 6943:2017 “Rubber, vulcanized — Determination of tension fatigue”(第4版、2017年8月) | 確認できなかった | JIS K 6270「加硫ゴム及び熱可塑性ゴム-引張疲労特性の求め方(定ひずみ方法)」(制定2001/11/20、改正2018/06/20) | 確認できなかった | ISO 6943 は、温度上昇がほとんどない条件で、ゼロひずみまで戻す繰り返しの引張が対象。電界を同時にかける DEA の寿命とは別の試験 |
| 出力・ひずみ・応答時間・寿命(人工筋肉・ソフトアクチュエータ)事実 | 確認できなかった | 確認できなかった | 確認できなかった | 確認できなかった | 分母(体積・質量・断面積)、範囲(材料・素子・全体)、電界・圧力・温度・周波数・負荷、時間の定義、回数の定義 |
規格の番号・題名・版は、ISO は ISO の規格ページ、IEC は IEC Webstore、JIS は JISC のデータベース、ASTM はメーカーのデータシート(Loctite、1995年)と試験所の資料(Intertek)で確認しました(本稿は ASTM のサイトを開いていません)[参考資料14・15・16・17・25・18・19・28・20・21・26]。ASTM の版は資料に載っている版で、最新版とは限りません。表の整理は本稿の解説です。
各行の規格の番号・題名・版・年月日は事実(規格団体・日本産業標準調査会・メーカー・試験所の公式ページで確認)です。どの欄にどの規格を置くかの整理は本稿の計算(本稿による整理)です。改訂中・制定途中の規格は確認できなかったため、未確定/将来に当たる行はありません。
規格の読み方の注意
- 絶縁材料の規格は、素材の試験で、アクチュエータの試験ではない。IEC 60243-1 は商用周波数(48〜62 Hz)の短時間の電気的強さで[参考資料14]、DEA がゆっくりした電圧や直流で動く場合は、直流の追加要求(IEC 60243-2)[参考資料15]や、膜の実際の使い方との差を考える必要があります(本稿の解説)。
- データシートの値は、厚さと周波数を併記して読む。Loctite のシリコーン製品の例では、ASTM D149 の絶縁破壊の強さが「4 mm 膜」での値、D150 の比誘電率が、100 Hz で約3.0、1 MHz で約3.1 と、周波数別に記載されています[参考資料20]。DEA に使う数十 µm の膜と、4 mm の厚い膜では、同じ材料でも値が同じとは限りません(本稿の解説)。
- ゴムの引張疲労の規格は、電気を同時にかける寿命の試験ではない。ISO 6943 は、温度上昇がほとんどない条件の繰り返し引張の疲労です[参考資料18]。DEA の寿命は、電界、漏れ電流による発熱、電極、接続部の劣化が絡みます[参考資料1・4]。
- 専用の規格がないので、論文の試験条件を読む。人工筋肉の「出力」「応答時間」「寿命」は、論文ごとに定義が違います。図6の分母と範囲、図7の時間の定義を、確認します。
- 人工筋肉は、動かす原理で5つに分けられます。電場(高電圧、低電圧)、流体、熱、水・化学。方式ごとに律速が違います事実
- DEA は「膜・電極・電圧」で決まります。電圧は膜厚に比例し(100 MV/m で、10 µm なら1 kV)、プレストレッチと破壊電界がひずみを左右します事実/本稿の計算
- 「筋肉並み」の数字は、分母・範囲で意味が変わります。kJ/m3、J/kg、kW/kg、N は別の量です事実
- 速さは、切り替え・周期・応答の別があります。DEA は0.17秒(切り替え)や10 Hz、熱で動くものは数秒〜数十秒の報告です事実
- 寿命は、100回未満から3億回超まで桁が違います。数える「1回」の定義を揃えて読みます事実
- 人工筋肉の性能を直接定める評価規格は、確認できませんでした。絶縁・ゴムの汎用規格と、論文の条件を組み合わせて読みます。
9. 用語集
- 人工筋肉
- 筋肉のように縮む・曲がる・ねじれる、柔らかい材料でできた作動器の総称。
- DEA
- 誘電エラストマーアクチュエータ。電極で挟んだ薄い膜が、電圧で厚さ方向に縮み面積方向に広がる。
- プレストレッチ
- 膜を事前に引き伸ばしておくこと。DEA のひずみを大きくする。
- マクスウェル応力
- 電界による静電気力が膜にかける圧力。ε0 εr E2 の形。
- 破壊電界
- 絶縁材料が絶縁破壊を起こす電界の強さ。
- HASEL
- 液圧増幅自己修復静電アクチュエータ。静電気力と液圧を組み合わせる。
- IPMC
- イオン性ポリマー金属複合体。低電圧で曲がるイオン性ポリマーの膜。
- 空気圧人工筋肉
- ゴム管と編組でできた、圧縮空気で縮む筒状の作動器(マッキベン型)。
- コイル繊維
- 釣り糸などをよってコイルにした、熱で縮む繊維の筋肉。
- CNT ヤーン
- カーボンナノチューブをよった糸。電気化学などで体積が変わり、ねじれ・収縮する。
- LCST
- 下限臨界溶液温度。これより上でハイドロゲルが収縮する温度。
- 律速
- 全体の速さ・性能を決めている、最も遅い(弱い)段階。
10. 参考資料(一次情報)
- Zhang ほか “A Review of the Applications and Challenges of Dielectric Elastomer Actuators in Soft Robotics”, Machines 13, 101 (2025), DOI 10.3390/machines13020101(オープンアクセス。本稿は本文を読んだ) — doi.org/10.3390/machines13020101
- Pelrine R. ほか “High-Speed Electrically Actuated Elastomers with Strain Greater Than 100%”, Science 287, 836–839 (2000), DOI 10.1126/science.287.5454.836 — doi.org/10.1126/science.287.5454.836
- Acome E. ほか “Hydraulically amplified self-healing electrostatic actuators with muscle-like performance”, Science 359, 61–65 (2018), DOI 10.1126/science.aao6139 — doi.org/10.1126/science.aao6139
- Matysek M. ほか “Lifetime investigation of dielectric elastomer stack actuators”, IEEE Trans. Dielectr. Electr. Insul. 18, 89–96 (2011), DOI 10.1109/TDEI.2011.5704497 — doi.org/10.1109/TDEI.2011.5704497
- Haines C. S. ほか “Artificial Muscles from Fishing Line and Sewing Thread”, Science 343, 868–872 (2014), DOI 10.1126/science.1246906 — doi.org/10.1126/science.1246906
- Foroughi J. ほか “Torsional Carbon Nanotube Artificial Muscles”, Science 334, 494–497 (2011), DOI 10.1126/science.1211220 — doi.org/10.1126/science.1211220
- Lima M. D. ほか “Electrically, Chemically, and Photonically Powered Torsional and Tensile Actuation of Hybrid Carbon Nanotube Yarn Muscles”, Science 338, 928–932 (2012), DOI 10.1126/science.1226762 — doi.org/10.1126/science.1226762
- Madden J. D. W. ほか “Artificial Muscle Technology: Physical Principles and Naval Prospects”, IEEE J. Ocean. Eng. 29, 706–728 (2004), DOI 10.1109/JOE.2004.833135 — doi.org/10.1109/JOE.2004.833135
- Shahinpoor M., Kim K. J. “Ionic polymer-metal composites: I. Fundamentals”, Smart Mater. Struct. 10, 819–833 (2001), DOI 10.1088/0964-1726/10/4/327 — doi.org/10.1088/0964-1726/10/4/327
- MohdIsa W. H. ほか “Sensing and Self-Sensing Actuation Methods for Ionic Polymer–Metal Composite (IPMC): A Review”, Sensors 19, 3967 (2019), DOI 10.3390/s19183967(オープンアクセス) — doi.org/10.3390/s19183967
- Su H. ほか “Pneumatic Soft Robots: Challenges and Benefits”, Actuators 11, 92 (2022), DOI 10.3390/act11030092(オープンアクセス) — doi.org/10.3390/act11030092
- Walker J. ほか “Soft Robotics: A Review of Recent Developments of Pneumatic Soft Actuators”, Actuators 9, 3 (2020), DOI 10.3390/act9010003(オープンアクセス) — doi.org/10.3390/act9010003
- Banerjee H. ほか “Hydrogel Actuators and Sensors for Biomedical Soft Robots: Brief Overview with Impending Challenges”, Biomimetics 3, 15 (2018), DOI 10.3390/biomimetics3030015(オープンアクセス) — doi.org/10.3390/biomimetics3030015
- IEC “IEC 60243-1:2013 Electric strength of insulating materials — Test methods — Part 1: Tests at power frequencies”(IEC Webstore) — webstore.iec.ch/en/publication/1101
- IEC “IEC 60243-2:2013 Electric strength of insulating materials — Test methods — Part 2: Additional requirements for tests using direct voltage”(IEC Webstore) — webstore.iec.ch/en/publication/1102
- IEC “IEC 62631-2-1:2018 Dielectric and resistive properties of solid insulating materials — Part 2-1: Relative permittivity and dissipation factor — Technical Frequencies (0,1 Hz – 10 MHz) — AC Methods”(IEC Webstore) — webstore.iec.ch/en/publication/34510
- IEC “IEC 62631-2-3:2024 Dielectric and resistive properties of solid insulating materials — Part 2-3: Relative permittivity and dissipation factor — Contact electrode method for insulating films — AC methods”(IEC Webstore) — webstore.iec.ch/en/publication/70208
- ISO “ISO 6943:2017 Rubber, vulcanized — Determination of tension fatigue”(ISO 規格ページ) — www.iso.org/standard/72790.html
- 日本産業標準調査会(JISC) 「JIS検索」のJISリスト(C 2110:絶縁破壊の強さ)。本稿は C 2110-1、C 2139-2-1、K 6270、K 6251 の番号・題名・年月日を JISC のリストと詳細画面で確認し、名称検索で「人工筋肉」「ソフトロボット」「電気活性」「誘電エラストマー」に該当する JIS がないことを確認 — www.jisc.go.jp/app/jis/general/GnrJISNumberNameSearchList?show&jisS…
- Loctite(Henkel) Technical Data Sheet, Product 5145, Worldwide Version, October 1995(シリコーン製品のデータシート。ASTM D150・D149 の番号と、膜厚4 mm の記載の確認に使用) — www.farnell.com/datasheets/16681.pdf
- Intertek “Dielectric Strength ASTM D149, IEC 60243″(試験所の技術資料。番号と、何を測る試験かの確認に使用) — www.intertek.com/polymers-plastics/testlopedia/dielectric-strength-…
- Romančík J. ほか “Shape Memory Alloy Actuators in Robotics”, Actuators 15, 162 (2026), DOI 10.3390/act15030162(オープンアクセス) — doi.org/10.3390/act15030162
- 米国食品医薬品局(FDA)CDRH “Strategy to Estimate Low to High Cycle Fatigue Transition of Nitinol for Fatigue to Fracture Test Planning”(Catalog of Regulatory Science Tools) — cdrh-rst.fda.gov/strategy-estimate-low-high-cycle-fatigue-transitio…
- Hasan M., Liu Y. “4D-Printed Liquid Crystal Elastomers: Printing Strategies, Actuation Mechanisms, and Emerging Applications”, J. Compos. Sci. 9, 633 (2025), DOI 10.3390/jcs9110633(オープンアクセス。本稿は本文を読んだ) — doi.org/10.3390/jcs9110633
- ISO “ISO 37:2024 Rubber, vulcanized or thermoplastic — Determination of tensile stress-strain properties”(ISO 規格ページ) — www.iso.org/standard/86892.html
- 米国食品医薬品局(FDA) “Recognized Consensus Standards: Medical Devices” データベースの検索結果(題名に tension testing を含む規格。ASTM D412 を含む。更新日 2026年9月28日) — www.accessdata.fda.gov/scripts/cdrh/cfdocs/cfStandards/results.cfm?…
- Staszczak M. ほか “Characterization of Polyurethane Shape Memory Polymer and Determination of Shape Fixity and Shape Recovery in Subsequent Thermomechanical Cycles”, Polymers 14, 4775 (2022), DOI 10.3390/polym14214775(オープンアクセス。本稿は全文を読んだ) — doi.org/10.3390/polym14214775
- 日本産業標準調査会(JISC) 「JIS検索」(番号・名称からJISを検索)。本稿は JIS Z 2255、C 2501、K 7121、K 7122、R 1611、H 7801、R 3257、R 1703-1、H 7101 などの番号・題名・制定/改正年月日を、JISリストとJIS規格詳細画面で確認 — www.jisc.go.jp/app/jis/general/GnrJISSearch.html
11. 主張と出典の対応表(監査)
| 本文の主張 | 根拠 | 区分 |
|---|---|---|
| DEA の総説:マクスウェル応力、VHB 系アクリルの線ひずみ380%超・面積ひずみ2200%超(引用)、450 V で面積ひずみ25%超・10 Hz で14%、材料の最大エネルギー密度244.2 kJ/m3、253%(46 MV/m)・225 J/kg(40 MV/m)、同軸3Dプリント DEA の100万回超、グリッパーの0.17秒の切り替え、VHB の破壊電界450 MV/m(空気中)→800 MV/m(シリコーンオイル中)、アクリルの粘弾性と応答の遅さ、シリコーンの速さ、CNT 電極の自己回復、漏れ電流の発熱、Tg が室温より低いことの影響、羽ばたきロボットの出力密度、素子の要件 | Zhang ら(2025)の本文 出典1 https://doi.org/10.3390/machines13020101 | 事実 |
| プレストレッチなし30〜40%、ありでシリコーン最大117%・アクリル最大215%のひずみ、シリコーンのひずみ・圧力・応答時間が自然の筋肉を上回ること、比エネルギー密度 | Pelrine ら(2000)の要旨 出典2 https://doi.org/10.1126/science.287.5454.836 | 事実 |
| HASEL:静電気力と液圧の結合、筋肉のような性能、誘電破壊後の繰り返しの自己修復、グリッパーと自己センシング人工筋肉 | Acome ら(2018)の要旨 出典3 https://doi.org/10.1126/science.aao6139 | 事実 |
| Elastosil P7670 の DEA 積層素子が、駆動条件によらず3億2000万回超(おおまか)、劣化は接続部に由来 | Matysek ら(2011)の要旨 出典4 https://doi.org/10.1109/TDEI.2011.5704497 | 事実 |
| コイル繊維:49%収縮、同じ長さ・重さの人の筋肉の100倍超の負荷、5.3 kW/kg、速い・スケールできる・ヒステリシスがない・長寿命、他の筋肉の制約 | Haines ら(2014)の要旨 出典5 https://doi.org/10.1126/science.1246906 | 事実 |
| CNT ヤーン:電解液を満たしたよった糸の、三電極電気化学系での15,000°の可逆な回転・590回転/分、流体静力学的な機構。電気・化学・光で動く複合 CNT ヤーンの報告 | Foroughi ら(2011)、Lima ら(2012)の要旨 出典6 https://doi.org/10.1126/science.1211220 出典7 https://doi.org/10.1126/science.1226762 | 事実 |
| 人工筋肉の総説の範囲(誘電エラストマー、強誘電性高分子、液晶エラストマー、形状記憶合金、IPMC、導電性高分子、カーボンナノチューブ)と、性能の一覧表の存在(表は未確認) | Madden ら(2004)の要旨 出典8 https://doi.org/10.1109/JOE.2004.833135 | 事実 |
| IPMC:低電圧(典型的に5 V 未満、2.5 V の例)で屈曲、DC〜約100 Hz、含水率・湿度への依存、白金・金の電極。IPMC の基礎の総説の存在 | MohdIsa ら(2019)の本文、Shahinpoor と Kim(2001)の要旨 出典10 https://doi.org/10.3390/s19183967 出典9 https://doi.org/10.1088/0964-1726/10/4/327 | 事実 |
| 空気圧:ゴム管と編組の仕組み、内径20 mm で1500 N、軽量・高効率・非汚染・電子部品なしでも動くこと、気泡のない作りと漏れ。圧縮機の電力と携帯電源の課題 | Su ら(2022)、Walker ら(2020)の本文 出典11 https://doi.org/10.3390/act11030092 出典12 https://doi.org/10.3390/act9010003 | 事実 |
| ハイドロゲル:水80〜90 wt%、LCST、電気応答型の遅さと疲労、乾燥とコーティング、小型化・pNIPAM と SWNT で熱応答5倍 | Banerjee ら(2018)の本文 出典13 https://doi.org/10.3390/biomimetics3030015 | 事実 |
| 形状記憶合金のエネルギー密度5000〜25000 kJ/m3と骨格筋40〜70 kJ/m3、1回の動作に数秒、冷却が速さを決めること。約1000万回未満の低サイクル疲労と繰り返しの相変態 | Romančík ら(2026)、FDA の規制科学ツール(前の記事の出典) 出典22 https://doi.org/10.3390/act15030162 出典23 https://cdrh-rst.fda.gov/strategy-estimate-low-high-cycle-fatigue-transition-nitinol-fatigue-fracture-test-planning | 事実 |
| LCE の疲労(100回未満)、電気駆動の例(162°・30秒・50回、応答時間20秒) | Hasan と Liu(2025)(前の記事の出典) 出典24 https://doi.org/10.3390/jcs9110633 | 事実 |
| IEC 60243-1:2013(第3版、2013年3月26日)、IEC 60243-2:2013(2013年11月26日)、IEC 62631-2-1:2018(第1版、2018年2月27日)、IEC 62631-2-3:2024(薄い絶縁フィルム、約10〜100 µm)の題名・適用範囲 | IEC Webstore 出典14 https://webstore.iec.ch/en/publication/1101 出典15 https://webstore.iec.ch/en/publication/1102 出典16 https://webstore.iec.ch/en/publication/34510 出典17 https://webstore.iec.ch/en/publication/70208 | 事実 |
| ISO 37:2024(第7版、2024年5月)、ISO 6943:2017(第4版、2017年8月)の題名・適用範囲。ISO 検索で「electroactive polymer」に該当する規格がないこと | ISO 規格ページ 出典25 https://www.iso.org/standard/86892.html 出典18 https://www.iso.org/standard/72790.html | 事実 |
| JIS C 2110-1、C 2139-2-1、K 6270、K 6251 の番号・題名・年月日。JISC の名称検索で「人工筋肉」「ソフトロボット」「電気活性」「誘電エラストマー」に該当する JIS がないこと | JISC のJISリスト・JIS検索 出典19 https://www.jisc.go.jp/app/jis/general/GnrJISNumberNameSearchList?show&jisStdNo=C2110 出典28 https://www.jisc.go.jp/app/jis/general/GnrJISSearch.html | 事実 |
| ASTM D149、D150 の番号と、何を測る試験か(試験所の資料、データシートの「4 mm 膜」「100 Hz で約3.0、1 MHz で約3.1」の記載)。ASTM D412 の番号・題名・版(FDA が認定した合意規格) | メーカーのデータシート、試験所の資料、FDA のデータベース 出典20 https://www.farnell.com/datasheets/16681.pdf 出典21 https://www.intertek.com/polymers-plastics/testlopedia/dielectric-strength-astm-d149/ 出典26 https://www.accessdata.fda.gov/scripts/cdrh/cfdocs/cfStandards/results.cfm?title=tension+testing&Search=Search | 事実 |
| εr=3、E=100 と50 MV/m での圧力 約0.27 MPa と約0.066 MPa。V=E×t(100 MV/m で1 µm:100 V、10 µm:1 kV、50 µm:5 kV)。厚さ1 mm→0.1 mm でゲルの応答時間が1/100。590 rpm=約9.8回転/秒=約3540°/秒、15,000°=約41.7回転。1500 N÷内径20 mm の断面積314 mm2=約4.8 MPa。225 J/kg×10 Hz=2250 W/kg | 本稿の計算。式は一般的な形で、電界は例示、ゲルは拡散律速の仮定、内径換算は見かけの応力、10 Hz の出力は仮定の例示 | 本稿の計算 |
| IPMC・HASEL・空気圧人工筋肉の出力密度・ひずみ・寿命の数値、人工筋肉・ソフトアクチュエータの性能を定める ISO・IEC・IEEE・JIS・ASTM 規格、規格の本文、医療・安全・規制 | 本稿の調査範囲で確認できなかったため記載していない(ISO 検索・JISC 名称検索で該当なし、2026年10月10日) | 解説 |
| 「方式ごとに律速が違う」「『筋肉並み』を読む6点チェック」「膜・電極・電圧の三つ巴」という読み取り。駆動方式の地図と方式別の表、規格の対応表の整理 | 公表内容にもとづく本記事の整理・解説。各機関・企業が表明した見解ではない | 解説 |
| 図2〜図4、図6、図7が説明のための作図であり、実データの再現ではないこと(図4と図7は本稿の計算・報告値を並べた作図)。図1と図5がAI生成イメージであること | 本記事による注記 | 解説 |
最終更新:2026年10月10日/出典は一次情報(査読論文、規格団体・日本産業標準調査会のデータベース、メーカーのデータシート、試験所の資料)に限定しています。規格の本文は確認していません。 構造の整理や材料設計上の読み取りを含むため、それらは「解説」として出典付きの事実と区別しています。 IPMC・HASEL・空気圧人工筋肉の出力密度・ひずみ・寿命の数値、人工筋肉・ソフトアクチュエータの性能を直接定める評価規格、ASTM 規格の本文と試験条件、医療・安全・規制については、確認できなかったため記載していません。 ひずみ・力・エネルギー密度・速さ・寿命の数値は特定の論文・素子の報告であり、他の素子や製品に一般化できません。医療上の助言や、特定の製品・企業の優劣の判断は書いていません。 図2〜図4、図6、図7はベクター作図、図1と図5はAI生成イメージであり、いずれも実際の顕微鏡像・製品の実物を示すものではありません。