

主要成果
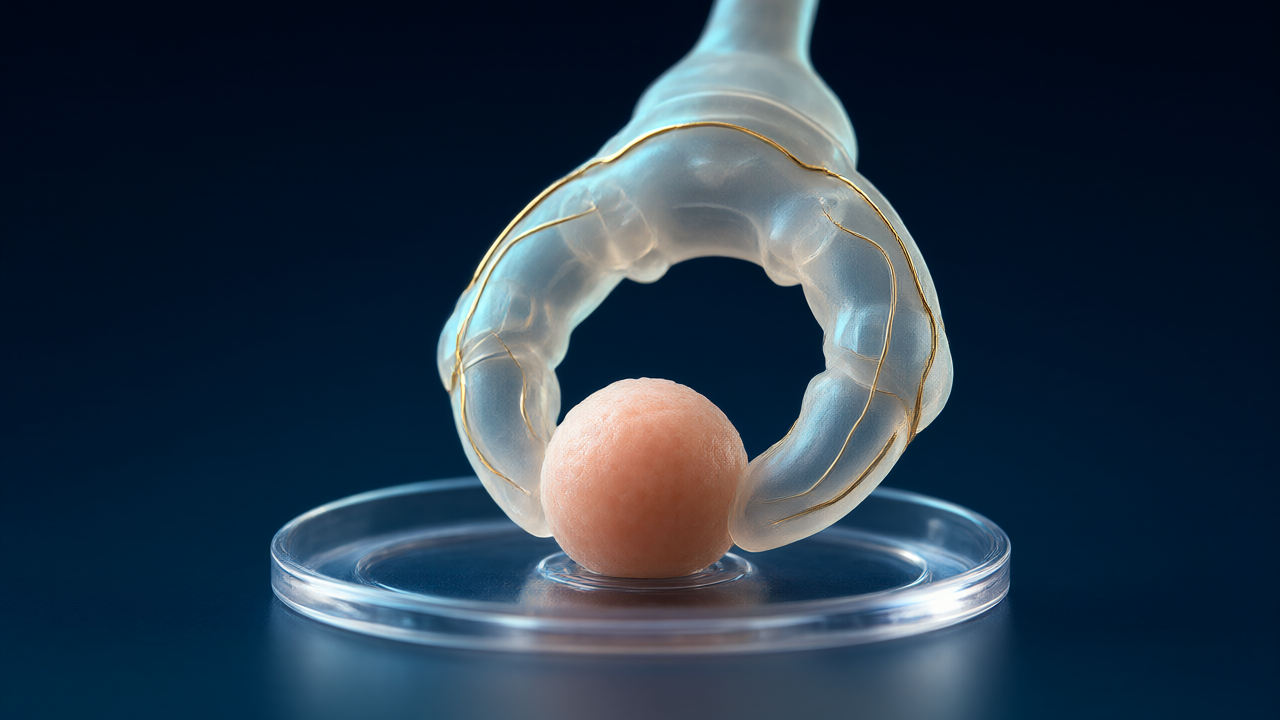
研究チームは、ヒト・オルガノイドにプログラム可能な力を加えながら、マルチモーダルな生理的応答を同時に記録できるメゾスケールソフトロボティクス・インターフェースを開発しました。本技術を用いることで、組織の形状に合わせた多様な幾何学的アプローチにより、圧縮、伸展、せん断といった物理的刺激を精密に制御し、それに対する組織の反応をリアルタイムで定量的に計測することが可能になります。
技術・詳細
このプラットフォームは、アクチュエーション(駆動)要素と統合センサーを組み合わせており、定量的な測定と制御を同時に実現しています。具体的な検証として、以下の2つの実験が行われました。
- 皮質オルガノイド(球状)への適用: 機械的な外傷を与えた際、ニューロンの発火パターンの変化、活動の停止(サイレンシング)、およびその後の回復過程をリアルタイムで記録しました。
- 心臓リング組織への適用: 持続的な伸展刺激(ストレッチ)を加えることで、拍動ごとのリズムの変動や、伝導速度の変化が生じることを確認しました。
このように、物理的な負荷をかけた状態で電気生理学的な活動を追跡できる点が本技術の核心です。
背景・業界の文脈
ヒト・オルガノイドは、生物学および医学コミュニティにおいて非常に有望な研究モデルとなっています。しかし、従来のモニタリング手法では、プログラム可能な機械的力を加えながら、同時にマルチモーダルな生理的応答を記録する手段が不足していました。生体組織は本来、物理的な刺激にさらされており、外傷性脳損傷や心臓のリズム障害などの現象を理解するには、力学的刺激と生理的応答の相関を解析することが不可欠です。
今後の展望
本研究で確立されたフレームワークは、ヒト組織モデルにおいて、物理的な力がトリガーとなって「生理的な状態」から「疾患のような状態」へと遷移するプロセスを調査することを可能にします。これにより、物理的刺激が組織の機能にどのような影響を与えるかを定量的に解明し、疾患のメカニズム解明や治療法の開発に寄与することが期待されます。
元記事: https://doi.org/10.64898/2026.10.28.762586
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます