主要成果
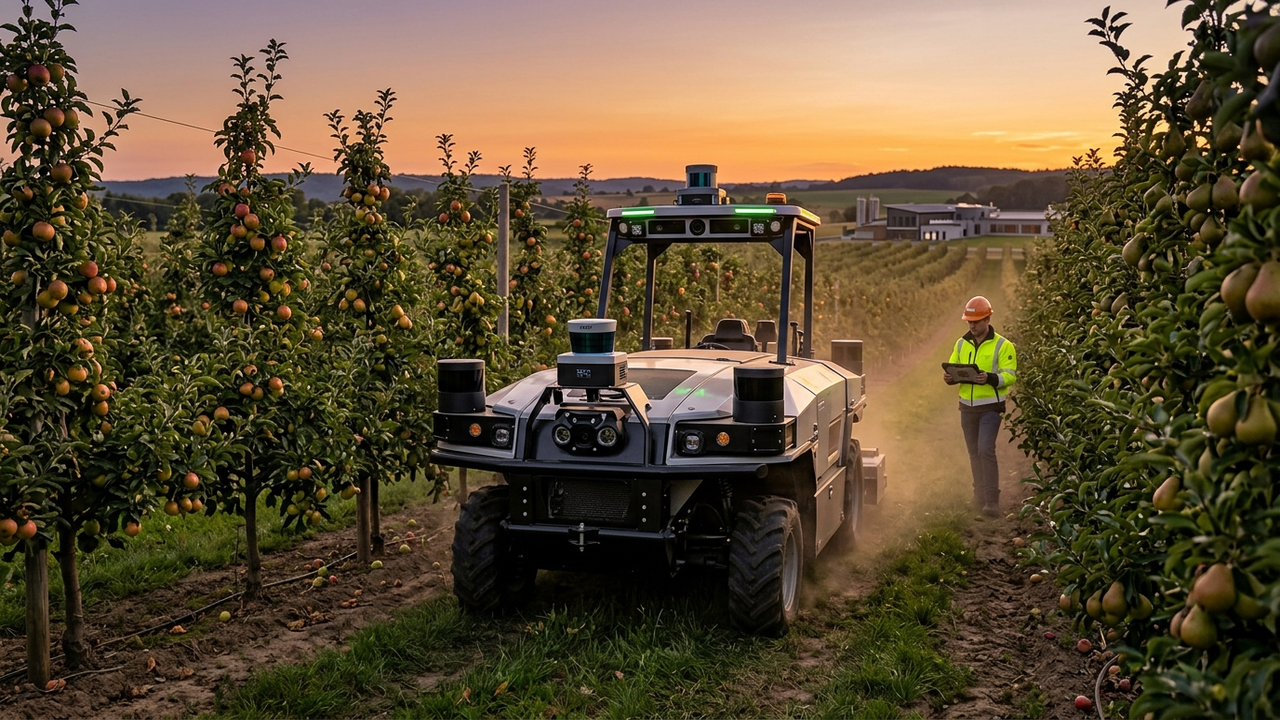
John Deereの子会社であるGUSS Automationは、同社の次世代自律型果樹園機械にOusterの最新Rev8 OS0デジタルLiDARセンサーを統合することを発表しました。この提携は、LiDAR技術が農業分野におけるロボティクスおよび自律システムに広く採用され、その産業応用が深く進んでいることを示す重要な事例です。
技術・臨床詳細
- Ouster Rev8 OS0デジタルLiDARセンサー: OS0センサーは、Ousterの主力製品ラインナップの一つで、高性能なデジタルLiDAR技術を特徴としています。Rev8は、より高解像度で広範囲の3D点群データを生成でき、悪条件下でも信頼性の高い環境認識を可能にします。そのデジタルアーキテクチャは、信頼性と製造容易性に優れています。
- 自律型果樹園機械への統合: GUSS Automationの自律型果樹園機械は、果樹園での農薬散布や管理作業を自動で行います。複雑な樹木の列、不規則な地形、変動する環境条件(日光、影、ほこりなど)の中で、安全かつ効率的に作業するためには、高精度な環境認識が不可欠です。OS0センサーは、これらの課題に対応する3Dマッピングと障害物検出を提供します。
- ナビゲーションと障害物検出の強化: LiDARセンサーは、車両の周囲をリアルタイムでスキャンし、正確な距離情報を持つ3D点群データを生成します。これにより、機械は自身の位置を正確に特定し、樹木、機器、作業員などの障害物を検出し、衝突を回避しながら最適な経路で自律走行することができます。
- 産業応用への拡大: この提携は、LiDAR技術が自動車分野に限定されず、農業、建設、物流など、より広範な産業分野の自律化を推進する上で不可欠なツールとなっていることを示しています。
背景・業界文脈
農業分野では、労働力不足や効率化の要求から、自律型農業機械の導入が加速しています。John Deereのような大手企業がGUSS Automationを通じてこの分野に積極的に投資していることは、市場の大きな可能性を示しています。LiDAR技術は、カメラやGPSだけでは難しい夜間作業や、ほこり・霧などの条件下でも安定した性能を発揮するため、屋外の複雑な環境における自律システムにおいて特に価値が高まっています。
今後の展望
GUSS AutomationとOusterの提携は、精密農業の未来を形作る重要な一歩となります。OusterのLiDARセンサーが搭載された自律型果樹園機械は、作業の自動化を促進し、農作業の効率性と精度を向上させることで、最終的には農産物の生産性向上とコスト削減に貢献するでしょう。この成功事例は、他の農業機械メーカーや重機メーカーにもLiDAR技術の採用を促し、農業分野全体のデジタル変革を加速させる可能性があります。LiDAR技術の継続的な進化と産業への普及は、ロボティクスと自律システムの広範な展開において不可欠な要素であり続けるでしょう。
毎週の技術動向レポートを無料でお届け
各分野の分析レポートを読む価値があるかどうか一目で判断できるインフォグラフィックをメールで受け取れます。
📢 メールマガジンに無料登録(週刊・技術動向レポート)
ご登録いただくと、Troy-Technical から週刊で技術動向レポート(メールマガジン)をお届けします。
- 取得したメールアドレス・選択分野は配信目的にのみ使用します。
- 第三者へ提供することはありません。
- 配信はいつでも解除できます(各メール下部のリンクから)。
詳しくはプライバシーポリシーをご覧ください。
登録は1分・いつでも解除できます



コメント